
Roboter fir d'Schleifmaschinn ze lueden: Wat muss als éischt geléist ginn?
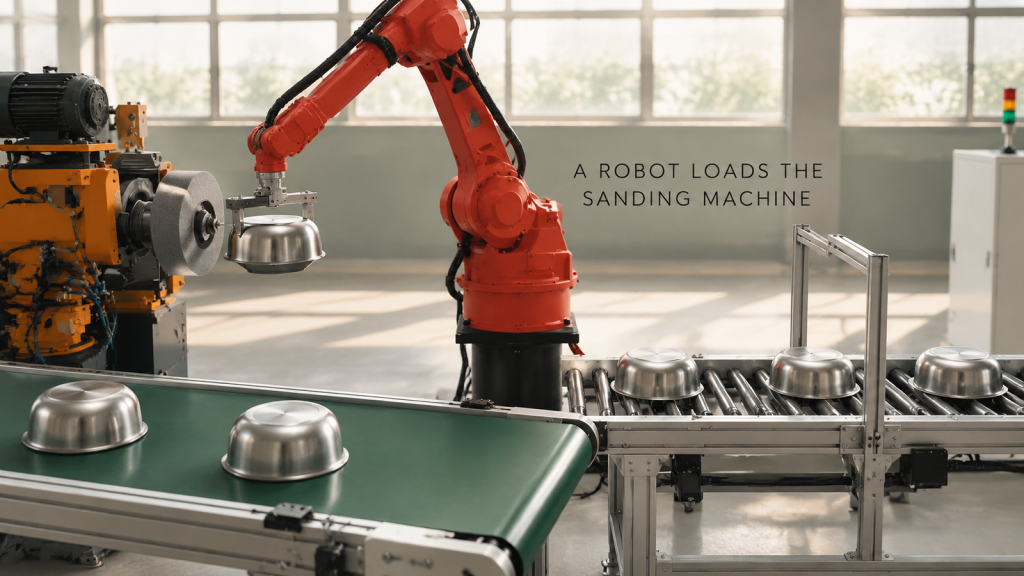
Roboterbelaaschtung fir eng Schleifmaschinn aus Edelstol: Grëfferiwwergab, Zentrierung um Spannfutter, Staubschutz an en Layout, deen d'Maschinn beschäftegt hält.
Roboterschweessen vun engem Stahlrohrrahmen: Firwat funktionéiert et an enger Zell?
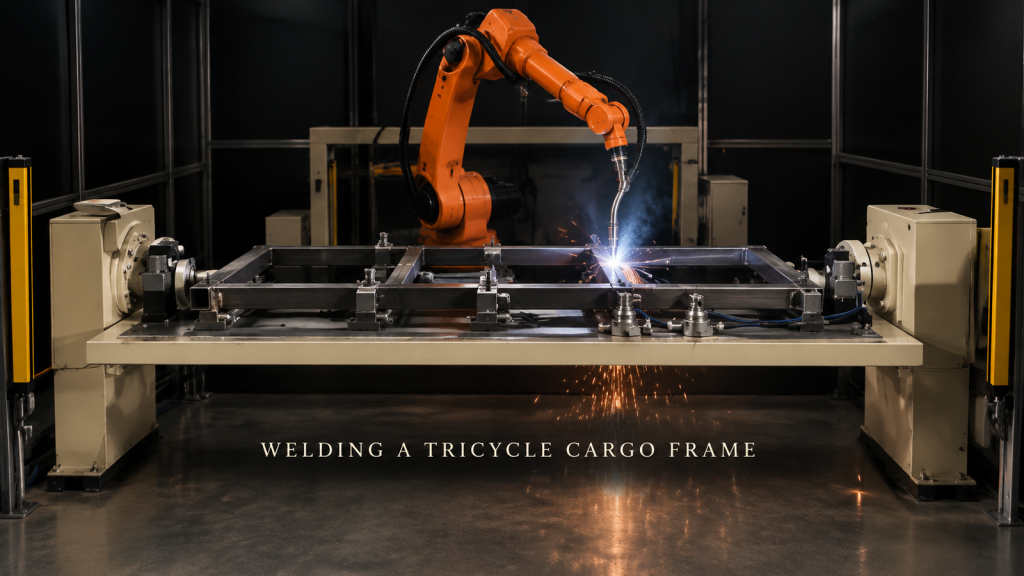
Wat mécht e Stolrohrrahmen vun engem Roboter schweessbar: Réierlokaliséierung, Verbindungsuerdnung géint Verzerrung, Schweißnähten un der Ënnersäit a Liichtvirhäng.
Roboterschweessen vun engem Blechfiltergehäuse: Wat erlaabt eng Klemmung?
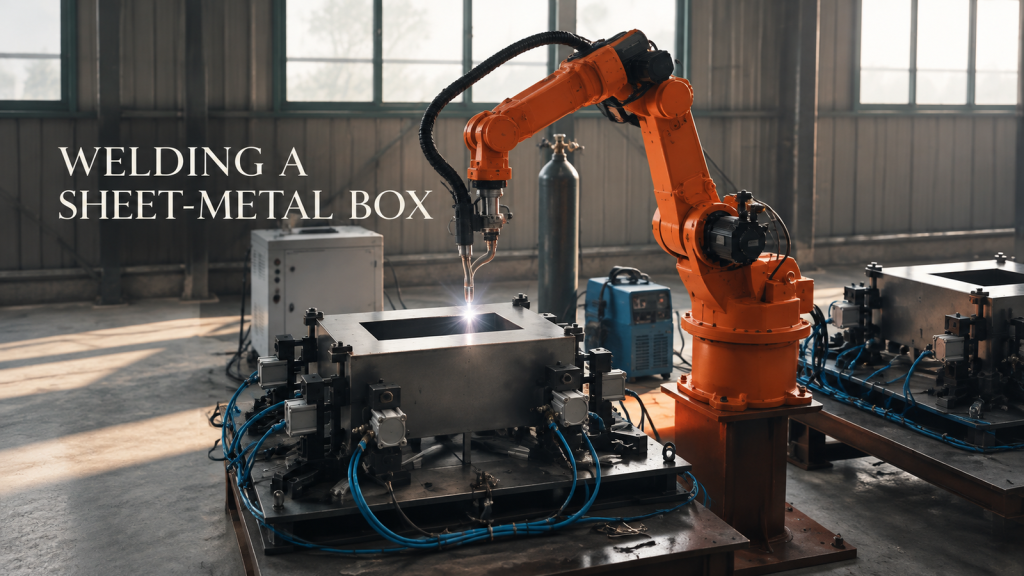
Wéi d'Spannlagerung, d'Ännerunge vum Brennerwénkel an d'Schweißreihenfolg entscheeden, ob eng Blechkëscht mat engem Roboter geschweißt ka ginn, a wéi eng Offer muss geschéckt ginn.
Paletten vu verpackte Kartongen mat engem Véierachsroboter: Wat hält eng Endzell stabil?
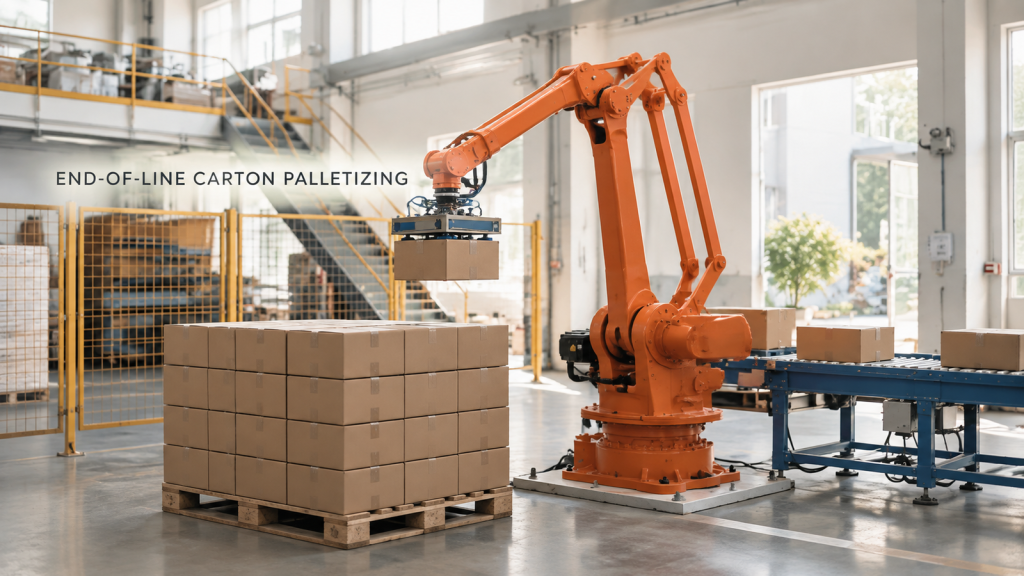
Véierachseg Roboterkartonpalletiséierung: Grëff ouni Zerquetschen, e stabilt Stapelmuster an eng widderhuelbar Pick-Positioun um Fërderbandenden.
Roboterpress, déi sech op enger Felgelinn konzentréiert: Wat entscheet, ob se iwwerginn ka ginn?
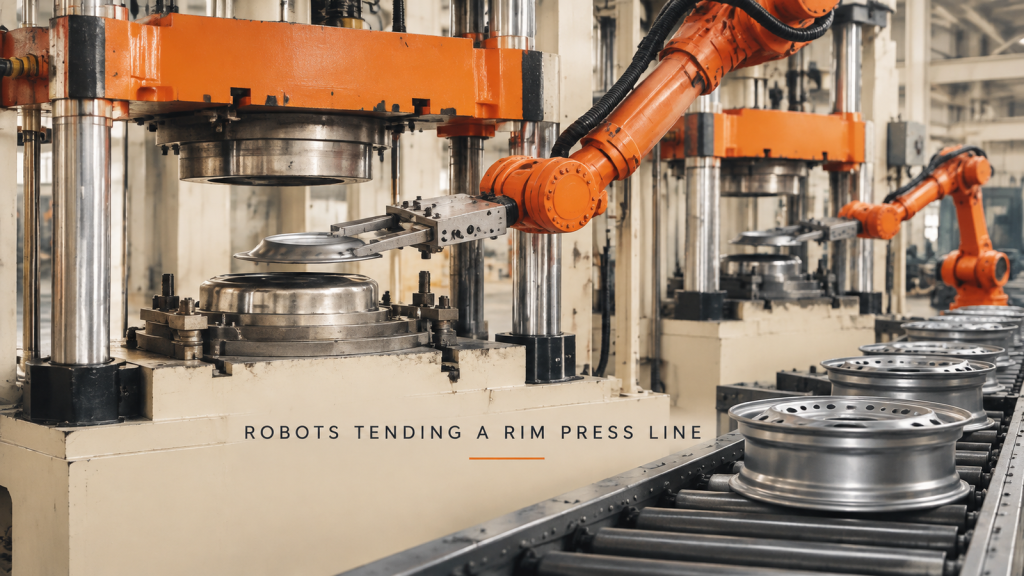
Roboterpress déi op enger Felgelinn schafft: den Deel an d'Form droen, d'Roboter-Press-Verriegelung, d'Plazéierung vum Deel an d'Skaléierung vun enger Press op eng Rei.
Garnspulen op eng Kugel mat engem Cobot lueden: Wat muss d'Zell richteg maachen?
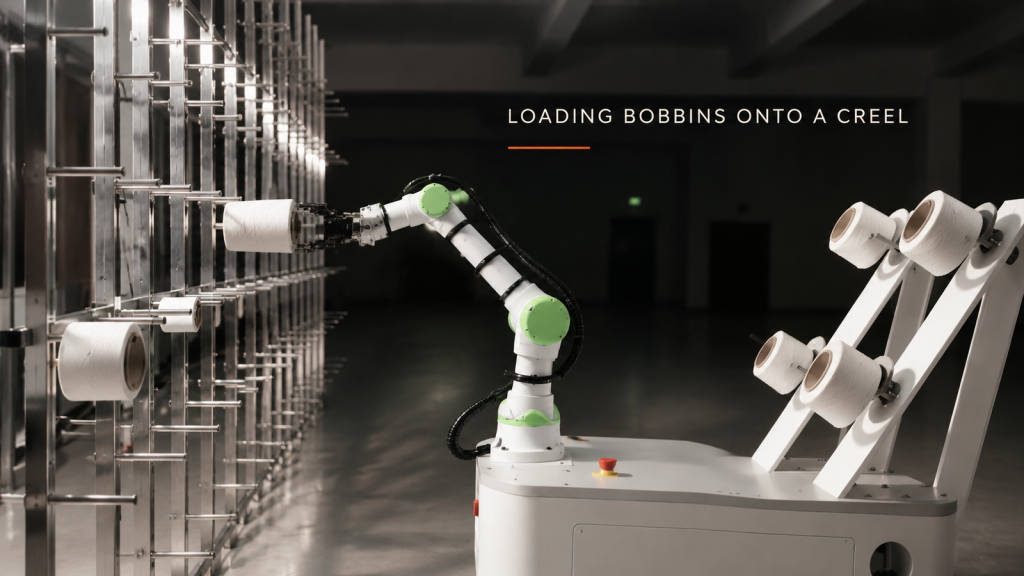
Garnspulen op eng Kugel mat engem Cobot lueden: vum Garn ewech gräifen, d'Lach zum Stift ausriichten, déi iewescht an ënnescht Stifter erreechen, a wou eng mobil Basis passt.
Roboterflammschneiden vun décker Stolplacken: Wéini kann d'Handbrenner op e Roboter wiesselen?
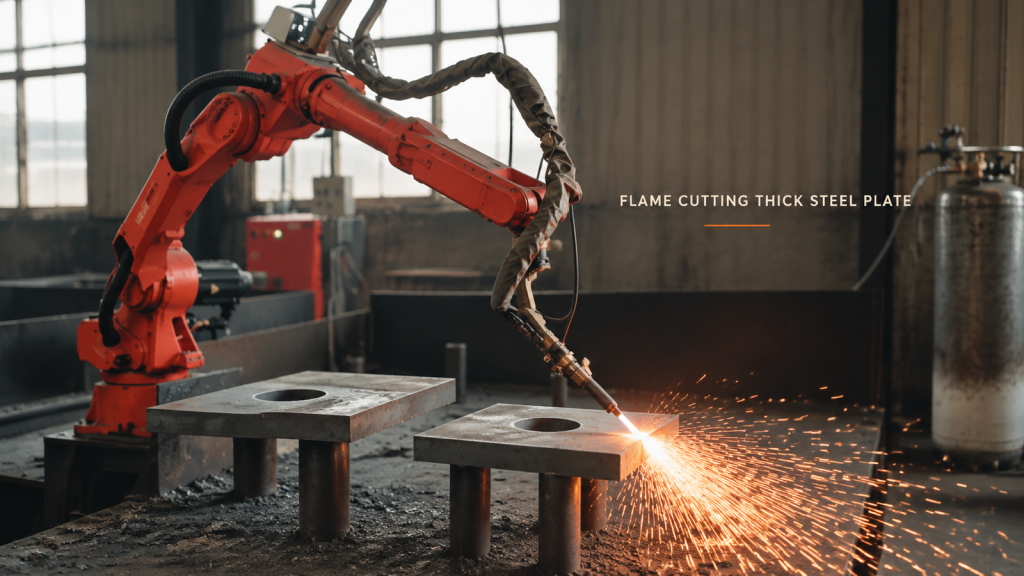
Wann d'Flammschneiden mat Déckplacken vun enger Handbrenner op e Roboter wiesselen kann: Plackenënnerstëtzung, Brennerhéicht laanscht de Rand, a Leit vu Funken ewech halen.
Laangrahmen-Roboterschweißen: Wéi eng Verbindung soll den Zellenlayout steieren?
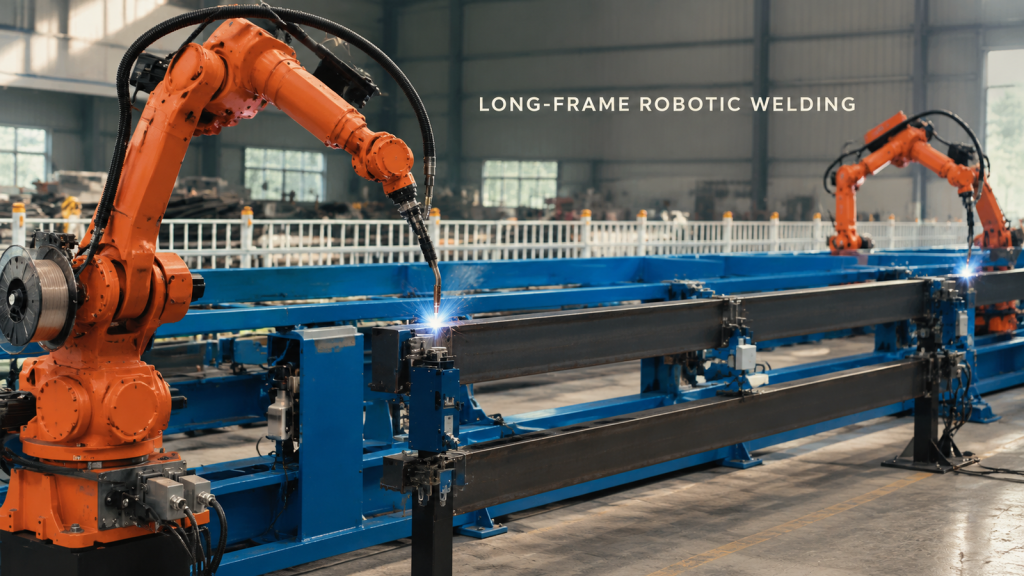
Start e laangframe-Roboterschweisslayout mat der haardster Verbindung, validéiert dann den Zougang zu der Fixture, d'Brennbrennerhaltung, de Kabelfräiraum an de Réckstandsraum.
Roboteresch Schosselfërmeg Deeler Entluede: Wéi schützt Dir d'Kante beim Auszéien?
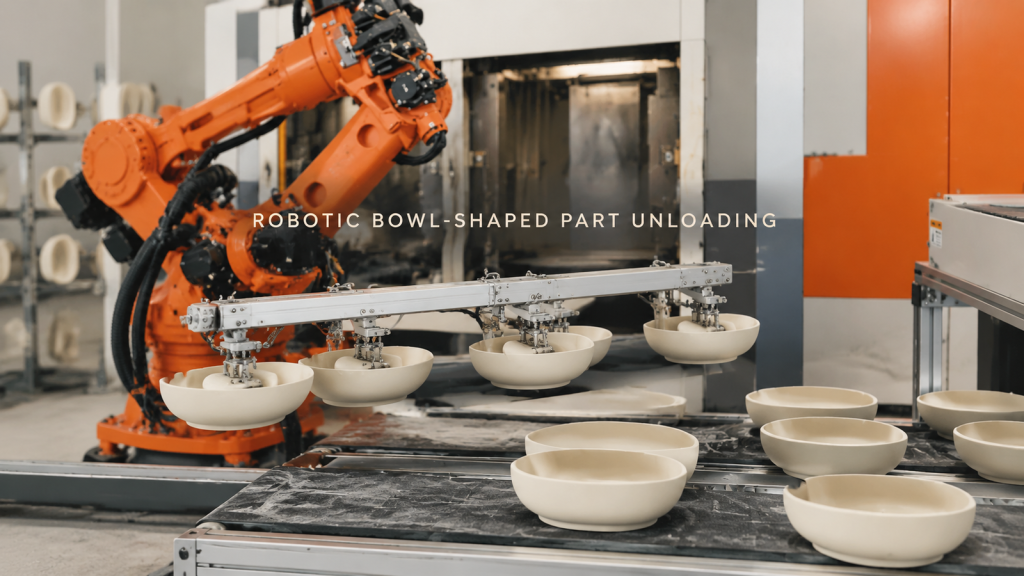
Plangt d'roboteresch Entluede vu schosselfërmegen Deeler ronderëm ënnerstëtzte Kontakt, Réckzuchsfräiheet, Kantenschutz a stabil Empfangsflächepositioun.
Roboterschweißen vu laangwellege Verbindungen: Kontroll vum Zougang op der kreesfërmeger Interface

Kuckt wéi e Roboter kreesfërmeg Plackeverbindungen op enger ënnerstëtzter laanger Wellebaugrupp schweess a plant Zougang zu de Verbindungen, Befestigung a Weesegmentéierung.
Transfert vun zylindreschen Deeler an Ausrüstungsbehandlung: Kontrolléiert den Deel op béide Schnëttstellen

Kuckt wéi e Roboter kuerz zylindresch Deeler nieft zouenen Ausrüstung gräift a plant d'Ophuel-, Ausrüstungs-Handshake- an Transfer-Schnittstellen.
Roboteschweißen vu grousse Rahmenverbindungen: Planung vum Brennerzougang virum éischte Bou

Kuckt wéi en orange Roboter verschidde Verbindungen op engem grousse fixe Frame schweesst a léiert wéi den Zougang zum Brenner, d'Befestigung an d'Buedruewen d'Zellkonzept prägen.