
Eng kreesfërmeg Grenzfläche op enger laanger Wellebaugrupp gëtt duerch eng gekoppelt Geometrie geregelt: d'Ënnerstëtzungspositioun beaflosst d'Achsenpositioun, d'Achsenvariatioun ännert de Brennerwénkel, an déi erfuerderlech Schweessregioun bestëmmt, wéi en Zougang oppe muss bleiwen. D'Opname bestätegen en aktiven Bou op enger siichtbarer Grenzfläche tëscht Plack a Well oder Rouer; si beweist keng Rotatioun oder eng komplett Ëmfangsschweess. Frot den EVST, Är Applikatioun ze iwwerpréiwen →
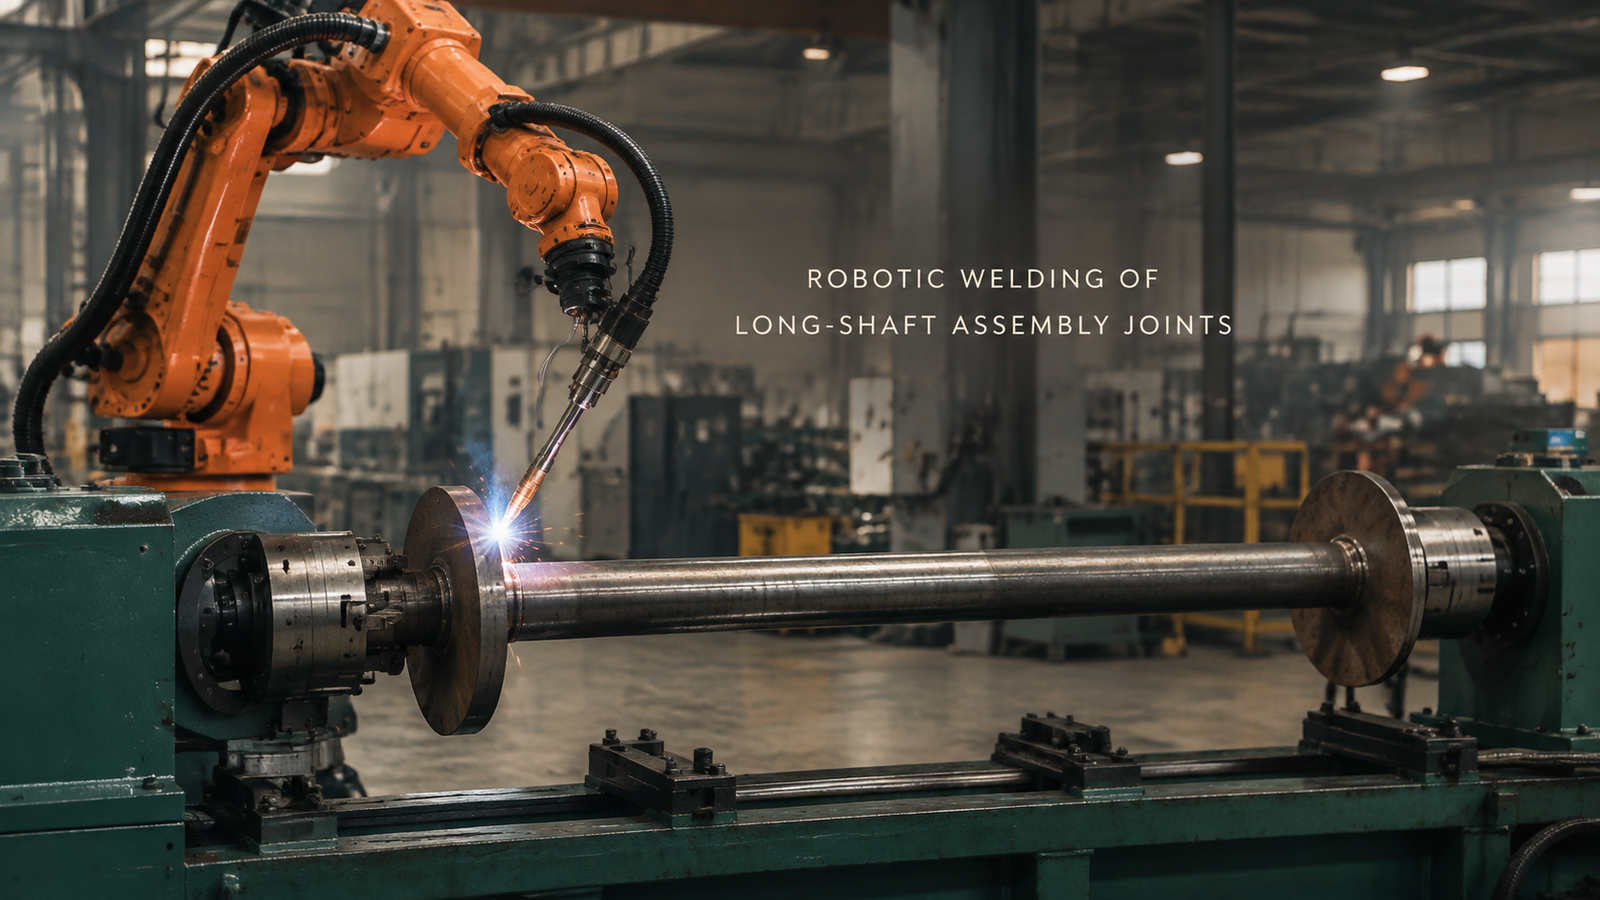
Déi no Vue mécht d'Ënnerstëtzung zu enger Schweessfro
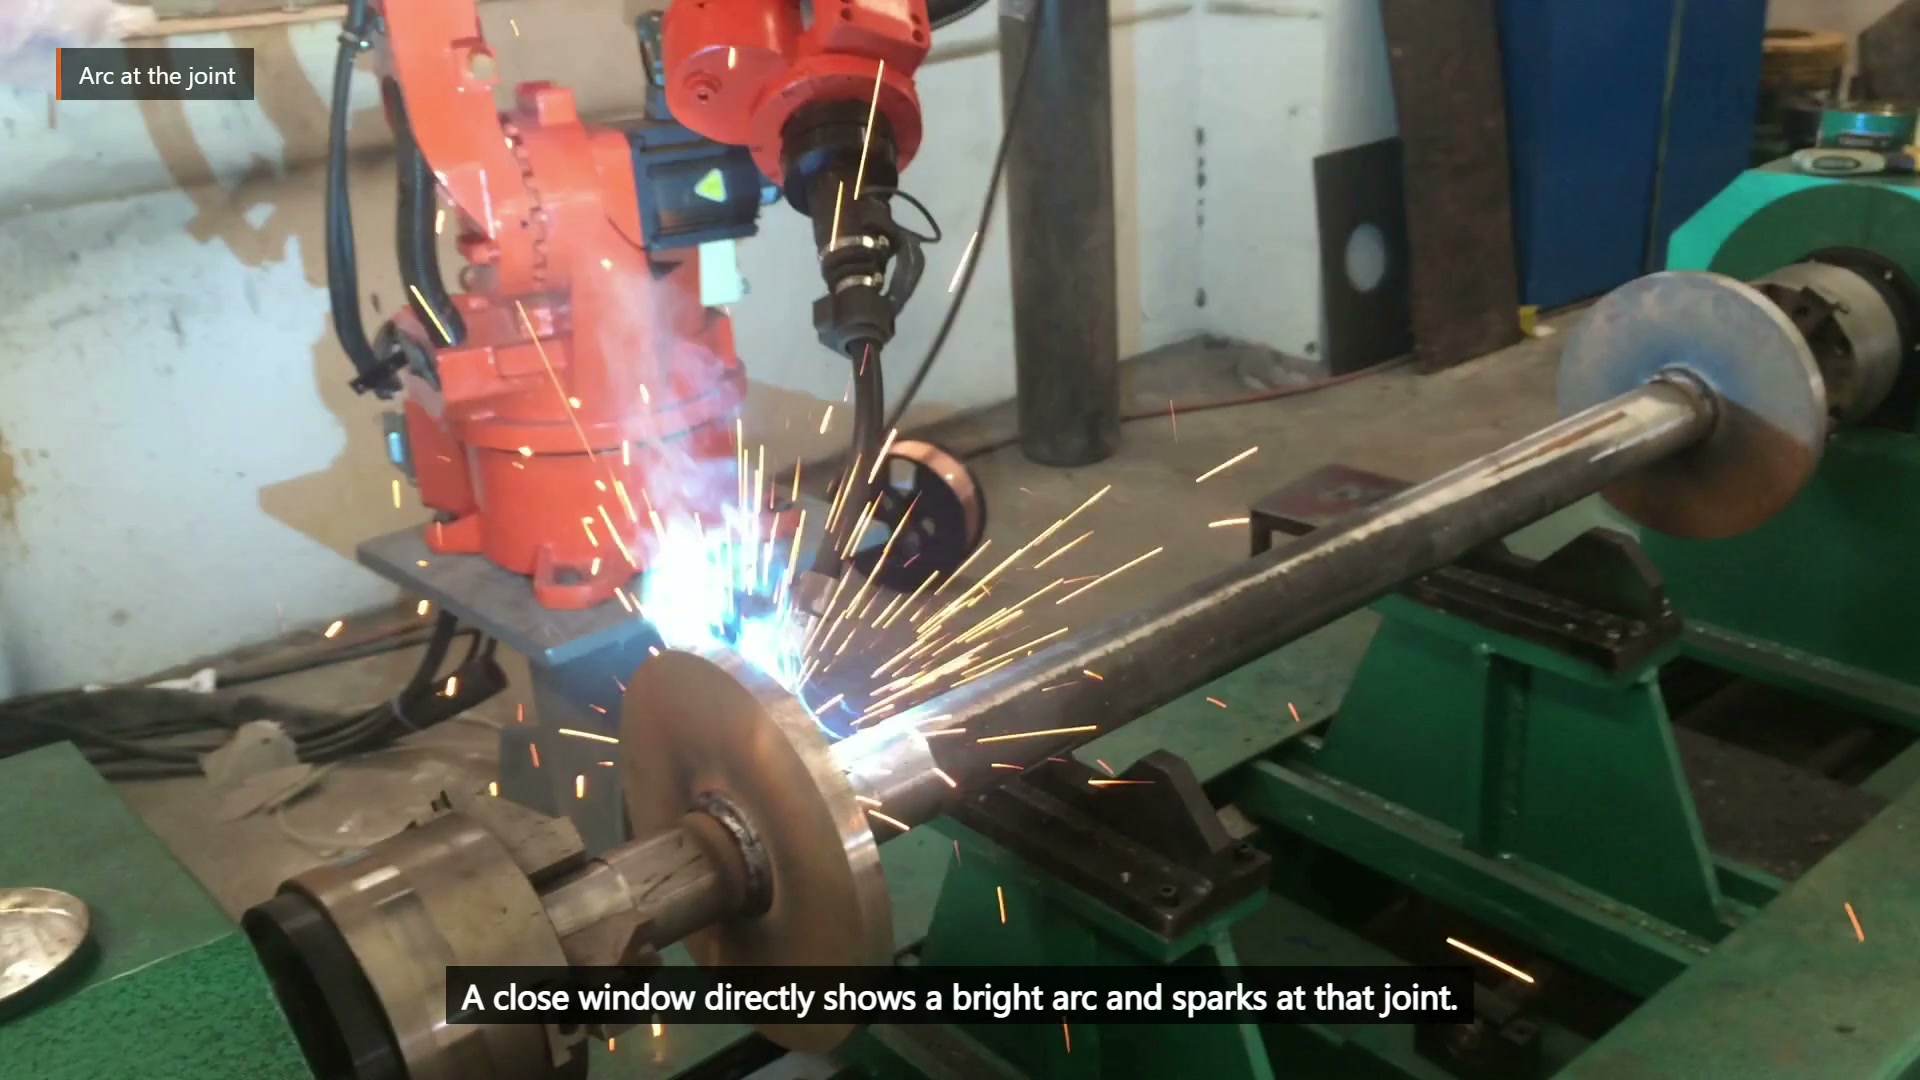
Um 00:29.35 Auer sinn e helle Bou a Funken op enger kreesfërmeger Grenzfläche ze gesinn.
Déi no Säit kann op sinn, während déi wäit Säit vum Element, der Plack oder der Ënnerstëtzung verstoppt ass. Eng laang Montage vergréissert och kleng Ännerungen am Duerchsaug, der Geriichtheet an der axialer Lag. Eng méi fest Ënnerstëtzung vum Element kann d'Lag vun der Verbindung verbesseren, awer trotzdem de Brennerwénkel besetzen, deen am limitéiertsten Schweessberäich gebraucht gëtt. Dëst sinn net separat Froen iwwer Befestigungsstécker a Roboter.
Déi breet Vue weist d'Bezéiung tëscht Roboter, laangem Element, kreesfërmegen Placken a gréngen Ënnerstëtzer.
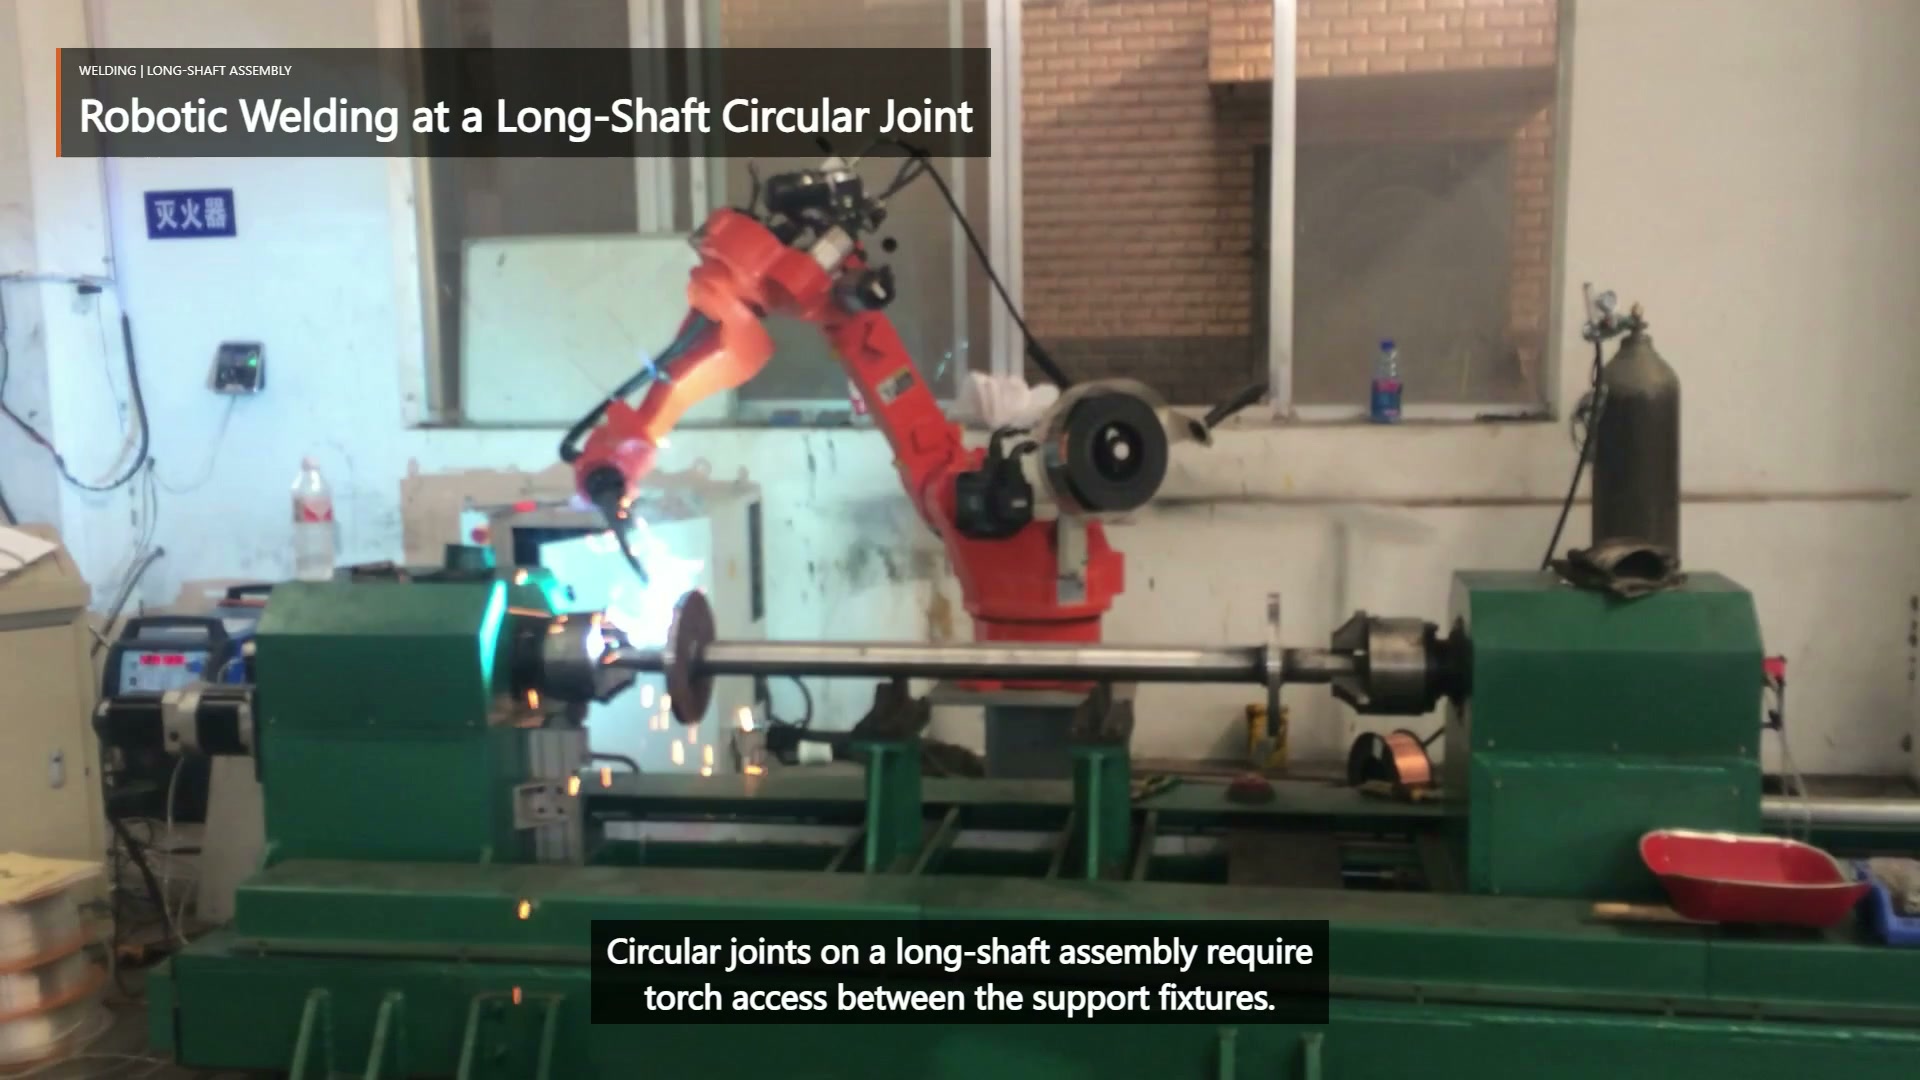
Um 00:04.00 Auer schafft de Roboter nieft der ënnerstëtzter laanger horizontaler Baugrupp.
Benotzt d'Interaktiounstabell ier Dir d'Presentatioun auswielt
| Virgeschloe Ännerung | Geometrie fir nei ze kontrolléieren | Akzeptanzbeweiser |
|---|---|---|
| Eng Ënnerstëtzung réckelen oder derbäisetzen | Duerchhäng, Gelenkplaz a blockéierte Brennerraum | Gemoossene Achs- a Grenzflächepositioun nom Klemmen |
| Axial Positioun festzéien | Positioun vum Plackeplatt a Start-/Stoppzougang | Vollstänneg Toleranzberäich fir den Entrée um Fixture |
| Ännert d'Approche vum Fackel | Kabelfräiheet, Ënnerstëtzungsinterferenz an Inspektiounsvue | Iwwerpréiwung vun der gezwongener Envelope an der Regioun, déi am schwéiersten erfuerderlech ass |
| Deelt déi gewënschte Schweißung a Segmenter op | Erlaabt Starten, Arrêten, Iwwerlappungen a Repositionéierungsbeweegungen | Zeechnung, Schweessspezifikatioun a Kontrollplang |
Dës Iwwerpréiwung soll mam erfuerderlechen Ëmfang ufänken. Ee siichtbare Bou kann net definéieren, ob de Projet e kuerzt Segment, verschidde Regiounen oder eng aner Ufuerderung brauch. Nëmmen dann kënnen Ënnerstëtzung an Zougang géint dat richtegt Zil evaluéiert ginn.
Vergläicht zwou allgemeng Presentatiounsstrategien an engem Prozess
Eng fix Presentatioun ass attraktiv, wann all erfuerderlech Regioun erreechbar bleift an d'Ënnerstëtzer d'Achs am erlaabte Beräich halen. Hire Versuch soll déi längsten Montage, de gréissten erwaarten Ënnergang, d'Variatioun vun der Plackepositioun an de meeschte behënnerte Brennerwénkel erausfuerderen.
Wann eng Presentatioun net all erfuerderlech Regiounen exposéiere kann, kann eng ugepasst Presentatioun als allgemeng Ingenieursoptioun studéiert ginn. Dës Optioun füügt Froen zur Widderhuelbarkeet, Kontroll a Relokatioun bäi a muss validéiert ginn; si ass kee Beweis dofir, datt déi gefilmt Assemblée sech rotéiert. Fir béid Strategien, trennt d'Arc-on Segmenter vun der Repositionéierung an dem reservéierten Inspektiounszougang.
Evaluéiert déi schlëmmst Schweißregioun an dat schlëmmst ukommende Stéck zesummen
Eng fréi Evaluatioun ass derwäert, wann d'Ënnerstëtzungshardware mam Zougang zu der Brenner konkurréiert, laang Elementer duerchhängen, d'Plackepositioun variéiert oder d'Zeechnung en onpraktesche Wénkel verlaangt. Bréngt d'Montagezeechnung, déi erfuerderlech Verbindungsausdehnungen, d'Schweißsymboler an d'Akzeptanzkriterien, d'Längt- an d'Geradertoleranzen, d'Variatioun vun der Plackepositioun an der Anpassung, de proposéierte Konzept vun der Ënnerstëtzung an dem Referenzpunkt, d'Brennbrenner- an d'Kabelhüll, a representativ Deeler mat.
Déi éischt Versich sollen d'Achs nom Opspannen lokaliséieren, déi limitéiertst erfuerderlech Regioun verifizéieren, den erlaabten Start- an Stopzougang kontrolléieren an d'Montage nom Fräiloossen iwwerpréiwen, ier d'Leeschtung geschat gëtt. Schéckt dës Input fir eng EVST Konzeptprüfung → oder E- Mail sales@evsrobot.com.
D'Opname bestätegen d'Schweißen op enger siichtbarer Grenzfläch; den endgültege Verbindungsumfang, d'Ausrüstung, d'Kontrollen an d'Produktiounsakzeptanz hänken vun der Projetvalidatioun of.