
Wann een en zylindrescht Deel festhält, heescht dat net, datt d'Iwwergab vum Apparat ofgeschloss ass. Den Ofhueler muss eng radial an axial Positioun etabléieren; d'Apparat-Interface muss dann déi bekannt Positioun duerch eng kloer Ëffnung an e definéierte Kontrollzoustand akzeptéieren. D'Opnam weist en orange Roboter, e parallele Grëffer no ënnen, kuerz zylindresch Deeler a blo zouenen Apparater, ouni de Prozess vum Apparat z'identifizéieren. Frot den EVST, Är Applikatioun ze iwwerpréiwen →
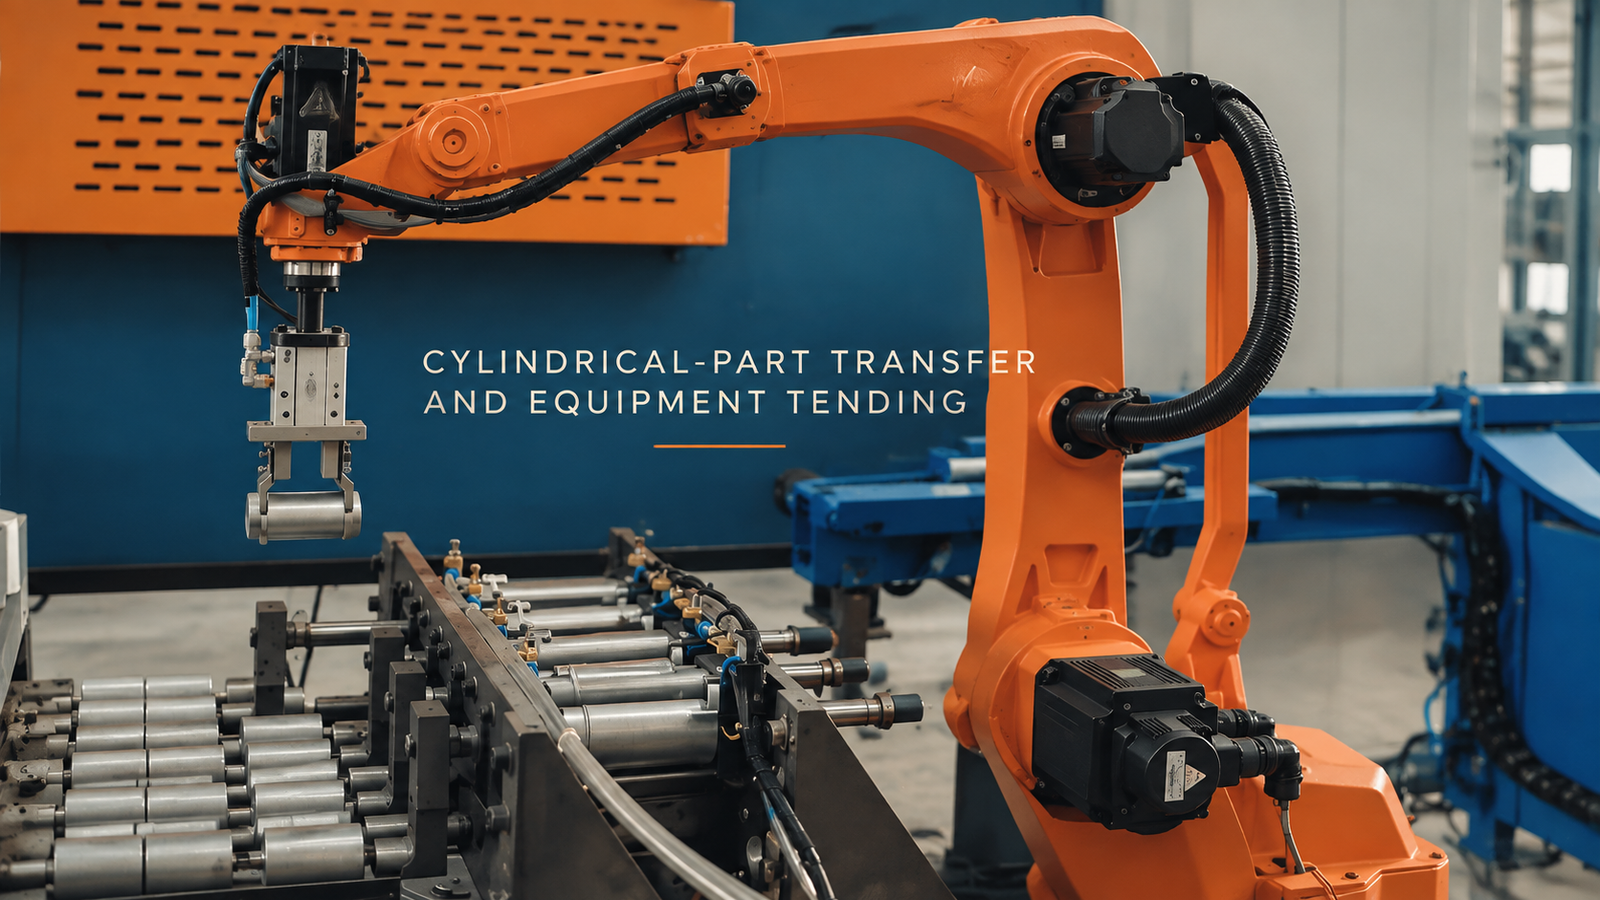
Grëff ass nëmme nëtzlech wann e Pose etabléiert
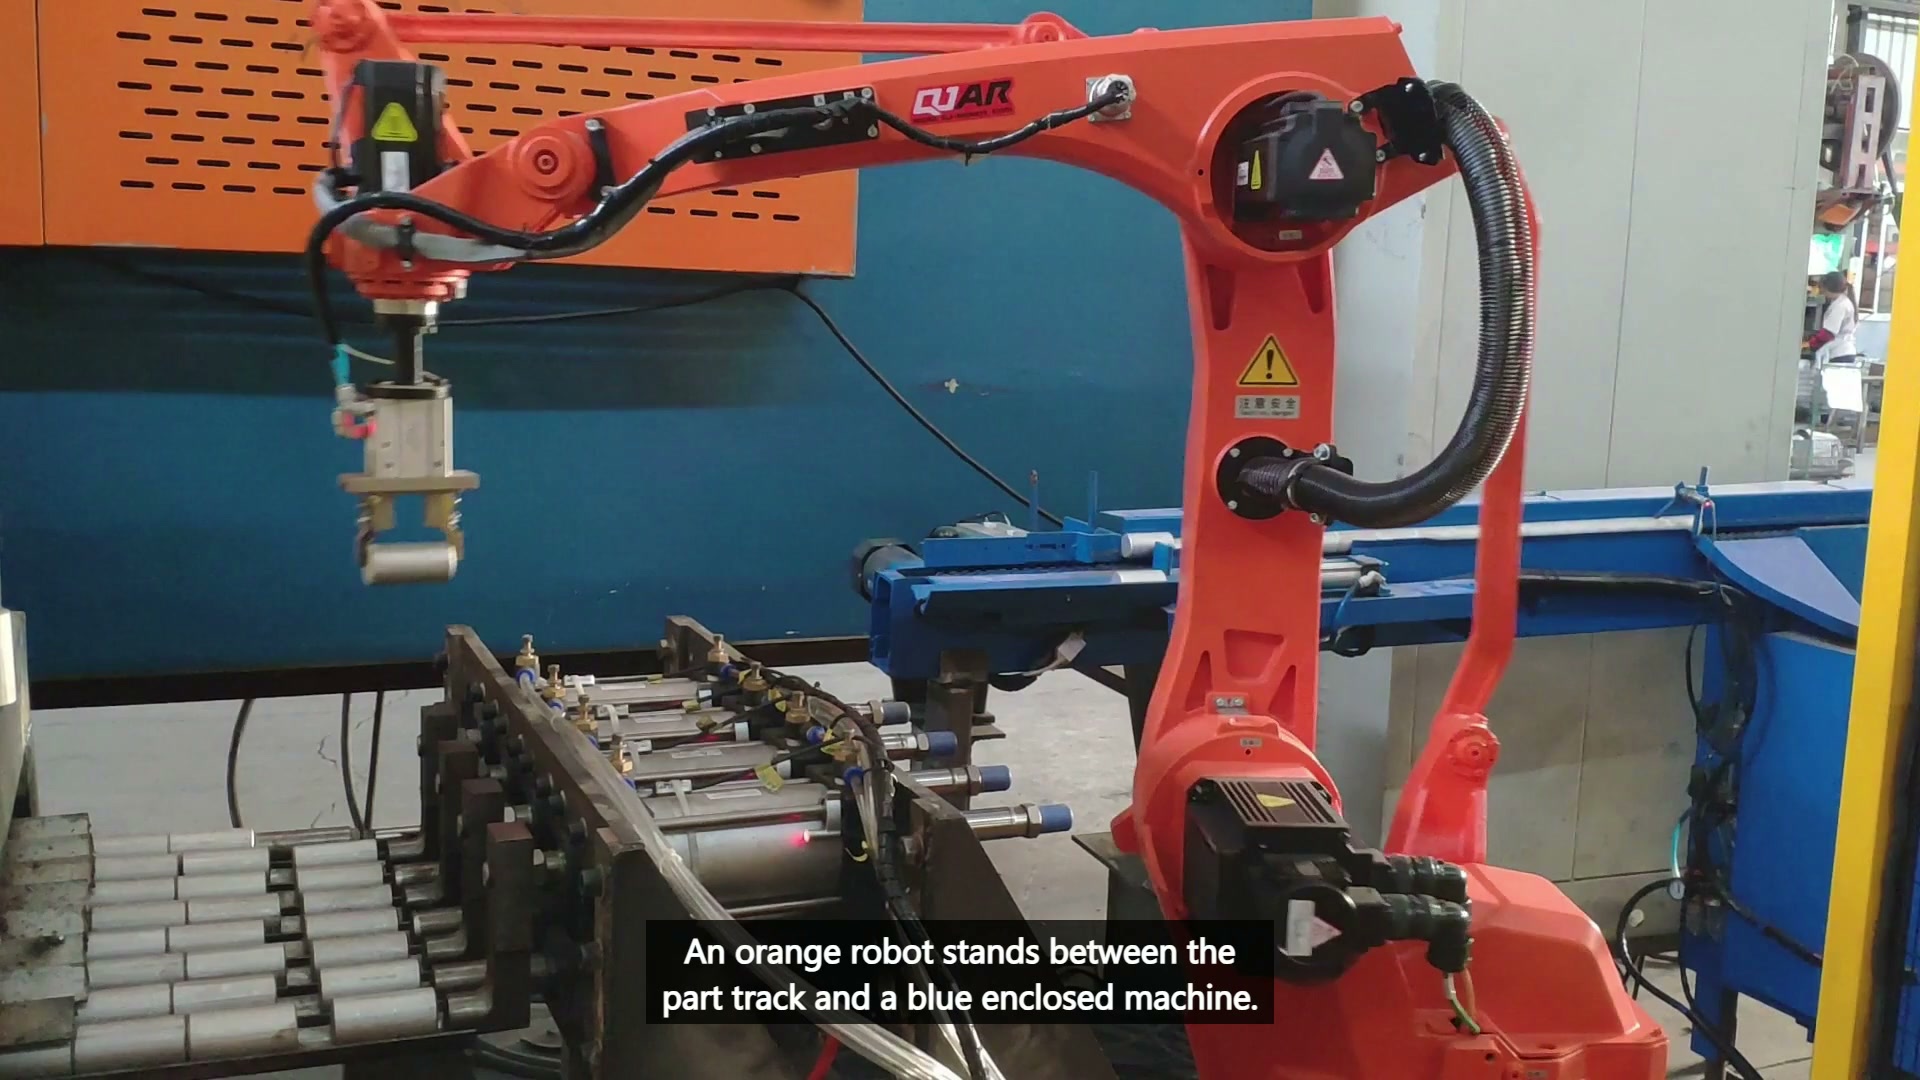
Um 00:12.00 Auer hält de Grëffer siichtbar een kuerzen zylindreschen Deel iwwer dem Rollbunnberäich.
En ronnt Stéck kann rullen, dréien oder net an der Mëtt ukommen, ier d'Kiefer zougoen. D'Ënnerstëtzung oder d'Nascht muss eng radial Positioun etabléieren, während en axialen Anschlag d'Längtpositioun kontrolléiert. De Kieferkontakt muss dann dës Positioun behalen, ouni geschützt Flächen ze beschiedegen oder den Deel an eng nei Positioun ze drécken. Test déi klengst an déi gréisst erlaabt Stécker an déi manner gënschteg Uewerflächenzoustänn; notéiert eidel, deelweis a schief Grëffer souwéi erfollegräich Hiewen.
D'Ausrüstungsgrenz setzt eng aner Restriktioun bäi
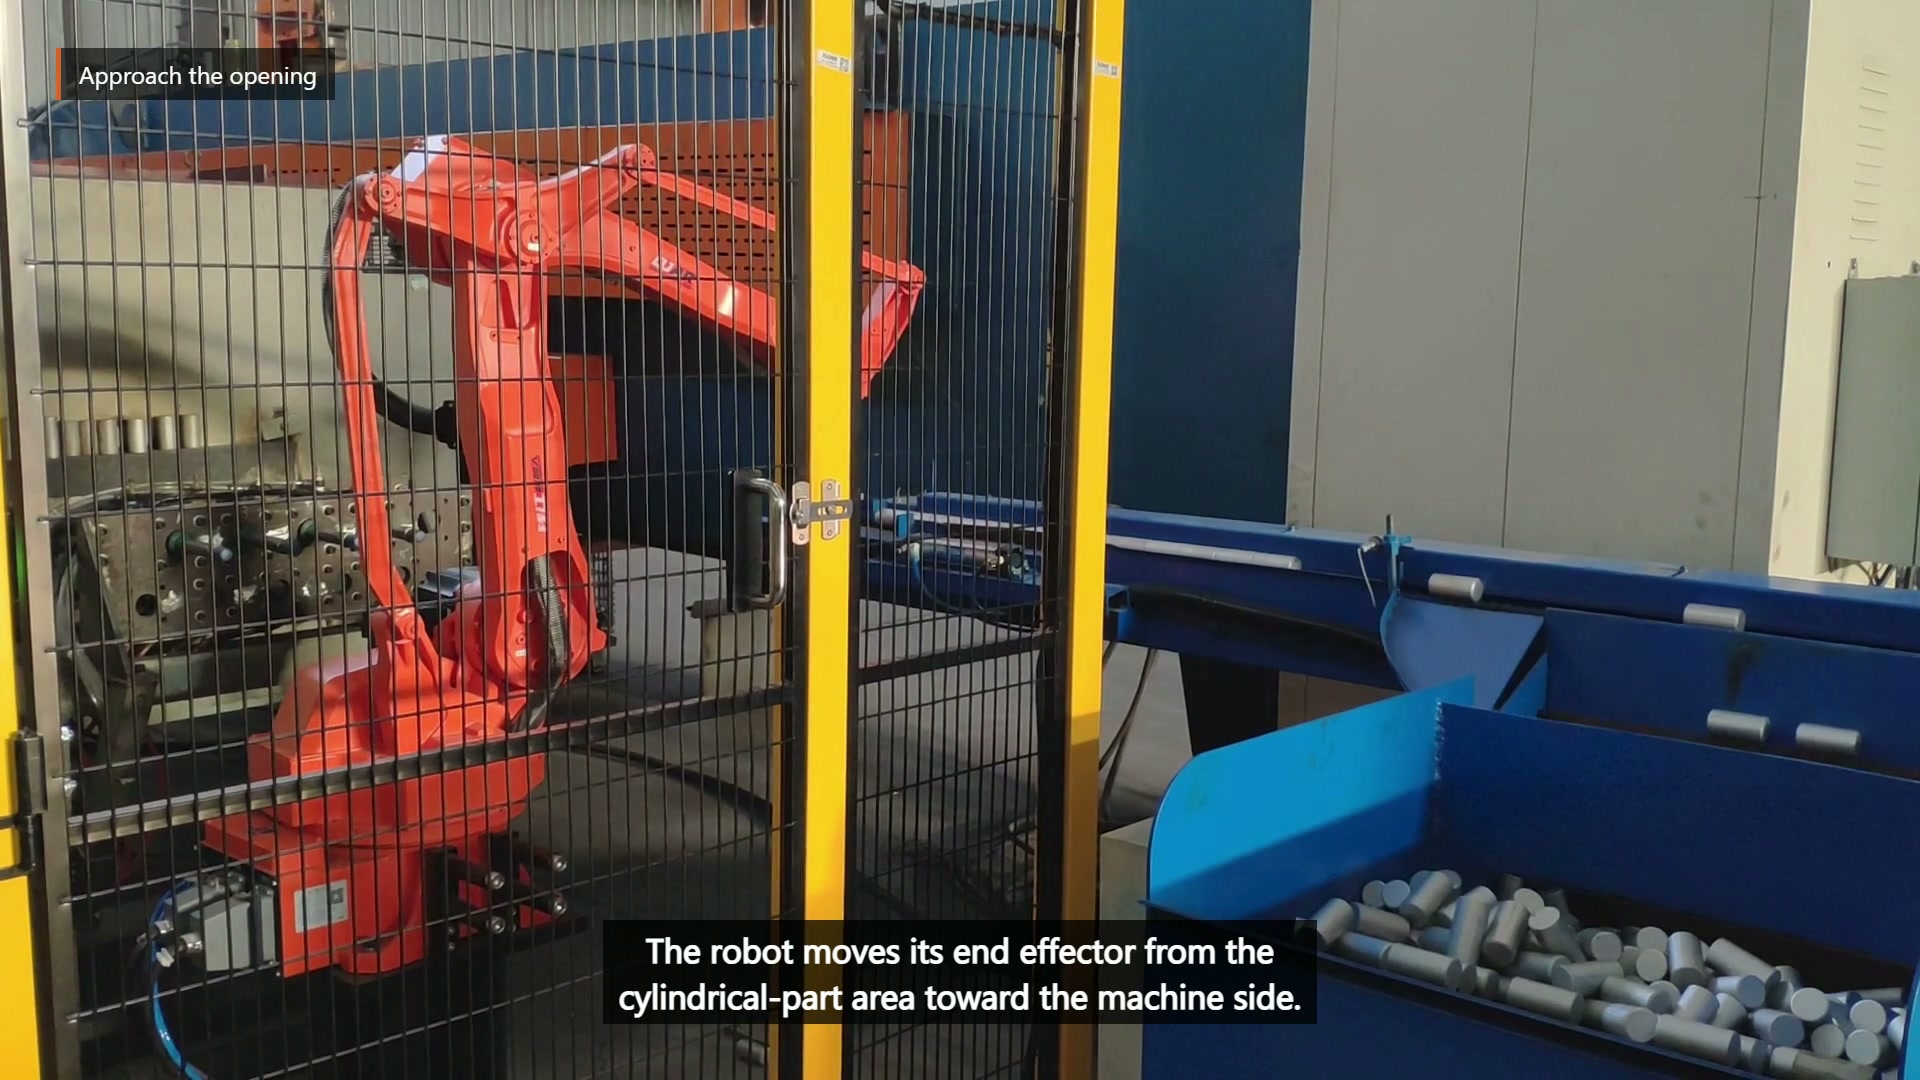
Um 00:25.50 Auer beweegt sech de Roboter a Richtung vun der bloer zouener Ausrüstung nieft dem Beräich mat den zylindreschen Deeler.
Den Entrée hänkt vun engem vereinbarte Bereetschaftszoustand an ausreechendem Spillraum fir de Grëff, den festgehalen Zylinder an de Réckzuchswee of. Eng fix Verspéidung kann net beweisen, datt d'intern Bewegung gestoppt ass, den Zougang verfügbar ass oder d'Iwwergabpositioun prett ass. De Roboter-Clearing muss den festgehalen Deel an den Tool ofdecken, net nëmmen den Aarmflang.
| Fro | Ofhuelungsschnittstell | Equipement Interface |
|---|---|---|
| Wat fixéiert d'Pose? | Radial Ënnerstëtzung an axial Anschlag | Definéiert Handoff-Plaz |
| Wat bestätegt d'Bereetschaft? | Deel do a richteg agesat | Zougang verfügbar an Empfangsstatus confirméiert |
| Wéi ee Volumen brauch Entlastung? | Kiefer Approche ronderëm Nopeschdeeler | Tool, Zylinder a komplette Réckzuchswee |
| Wéi ee Feeler muss reparéiert ginn? | Feelend, rullend oder onvollstänneg Grëff | Blockéierten Entrée, refuséierten Iwwergab oder Feeler beim Ofschloss |
D'Interfaces sollten separat validéiert ginn, ier se als ee Zyklus getimed ginn. Dëst verhënnert, datt e Stopp um Ausrüstung falsch als e Grëffproblem diagnostizéiert gëtt, oder datt en onstabilt Ophiewe duerch zousätzleche Spillraum no ënnen verstoppt gëtt.
Recovery Tests weisen op, wéi eng Interface d'Kontroll verluer huet
En Deel aus der Presentatioun ewechhuelen, een op déi schlëmmst erlaabt Axialverrécklung placéieren, d'Grëffbestätegung a Fro stellen, den Zoustand vum Apparat zréckhalen an d'Iwwergab a kontrolléierte Versich behënneren. All Konditioun brauch e sécheren Haltpunkt an e Reset-Wee, deen d'Wëssen erhalen, ob de Roboter en Deel dréit.
Fir eng Konzeptiwwerpréiwung, gitt d'Zeechnung vun den Deeler, den Duerchmiesser- a Längteberäich, d'Mass an d'geschützte Flächen, d'Presentatiounsënnerstëtzung an d'Variatioun vun den ukommenden Deeler, d'Öffnungs- a Kontrollzoustänn vun der Ausrüstung, d'Handoff-Plaz, d'Erhuelungserwaardungen an d'representativ Deeler un. Schéckt dës Input fir eng EVST Konzeptprüfung → oder E- Mail sales@evsrobot.com.
D'Opnamen ënnerstëtzen d'Handhabung vu zylindreschen Deeler nieft zouenen Ausrüstung; déi final Ausrüstung, Kontrollen, Schutz an Akzeptanz hänken vun der Projetvalidatioun of.