
D'Roboterschweißen vun engem grousse Frame soll vun senger enkster, erfuerderlecher Verbindung aus ausgeriicht ginn, well dës Verbindung d'Positioun vum Roboter, d'Héicht vun der Befestigung, d'Plazéierung vun de Klammeren an de Wee zu all folgender Verbindung bestëmme kann. D'Opnam weist een orange Roboter, deen getrennt Verbindungen op engem fixe Réier- oder Balkerahmen schweißt. Et ënnerstëtzt eng Zougangsorientéiert Konzeptiwwerpréiwung, während den erfuerderleche Schweessëmfang an d'Produktiounsresultat nach ëmmer Projetbeweiser brauchen. Frot den EVST, Är Applikatioun ze iwwerpréiwen →
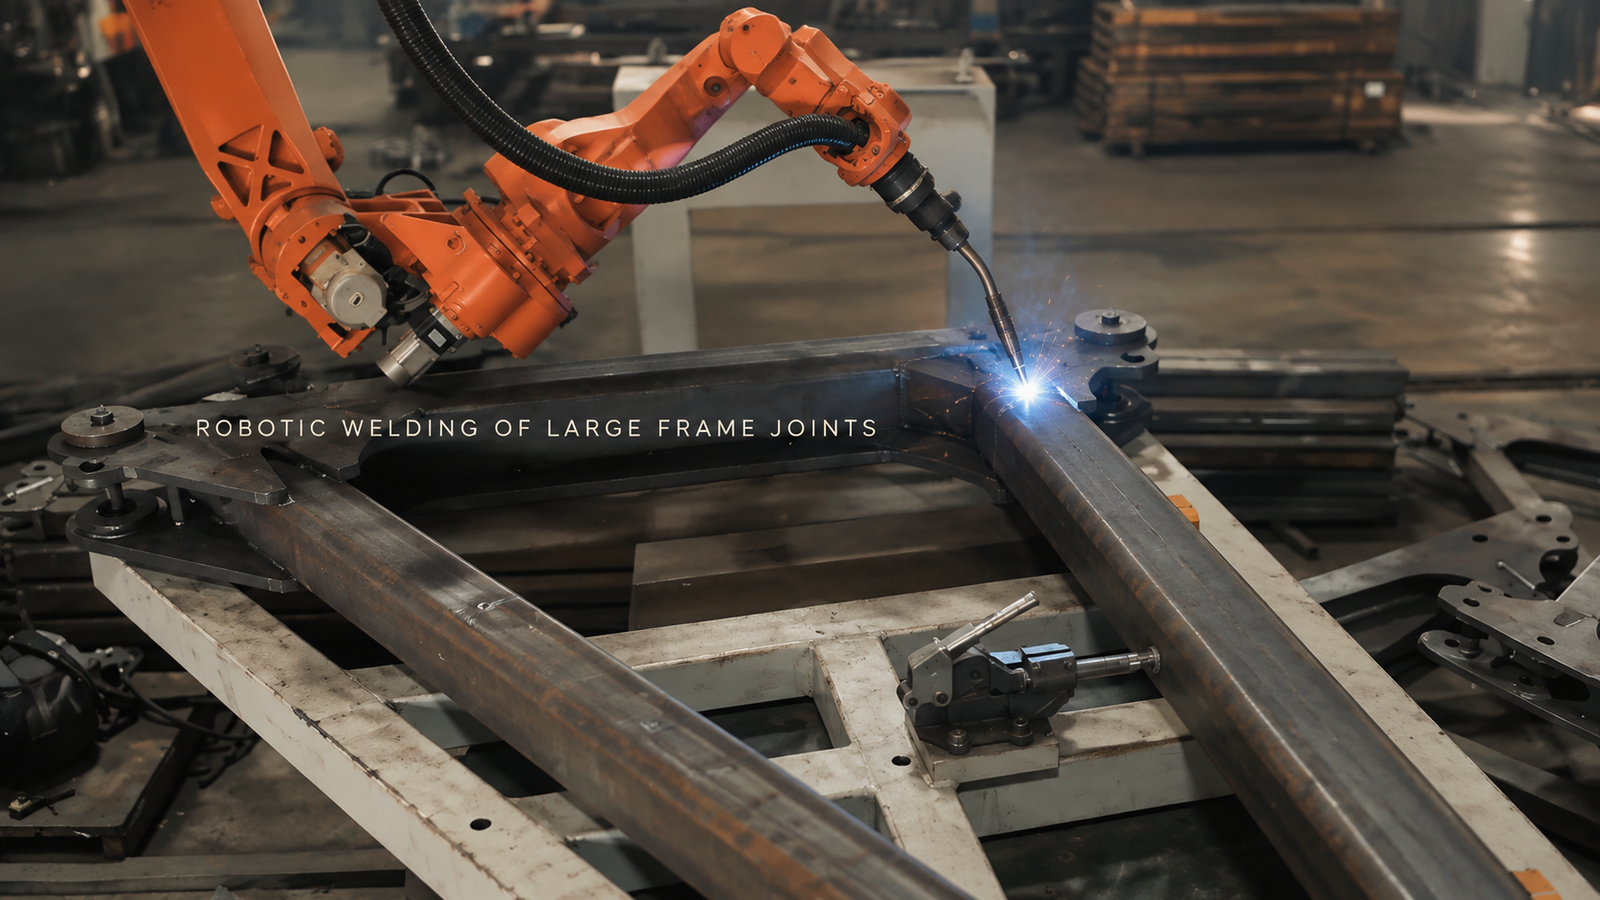
Loosst déi haardst Verbindung den éischte Layout definéieren
Déi oppe Säit vun engem Kader kann ee Bou einfach ausgesinn loossen, während e Rouer, eng Klemm oder e Befestigungsstäbchen déi nächst Verbindung blockéiert. D'Reechwäit vum Roboter eleng léist d'Fro net. Den Hals vum Brenner, d'Düs, de Kabelpaket an d'Réckzuchsrichtung brauchen all e Spillraum beim erfuerderlechen Aarbechtswénkel.
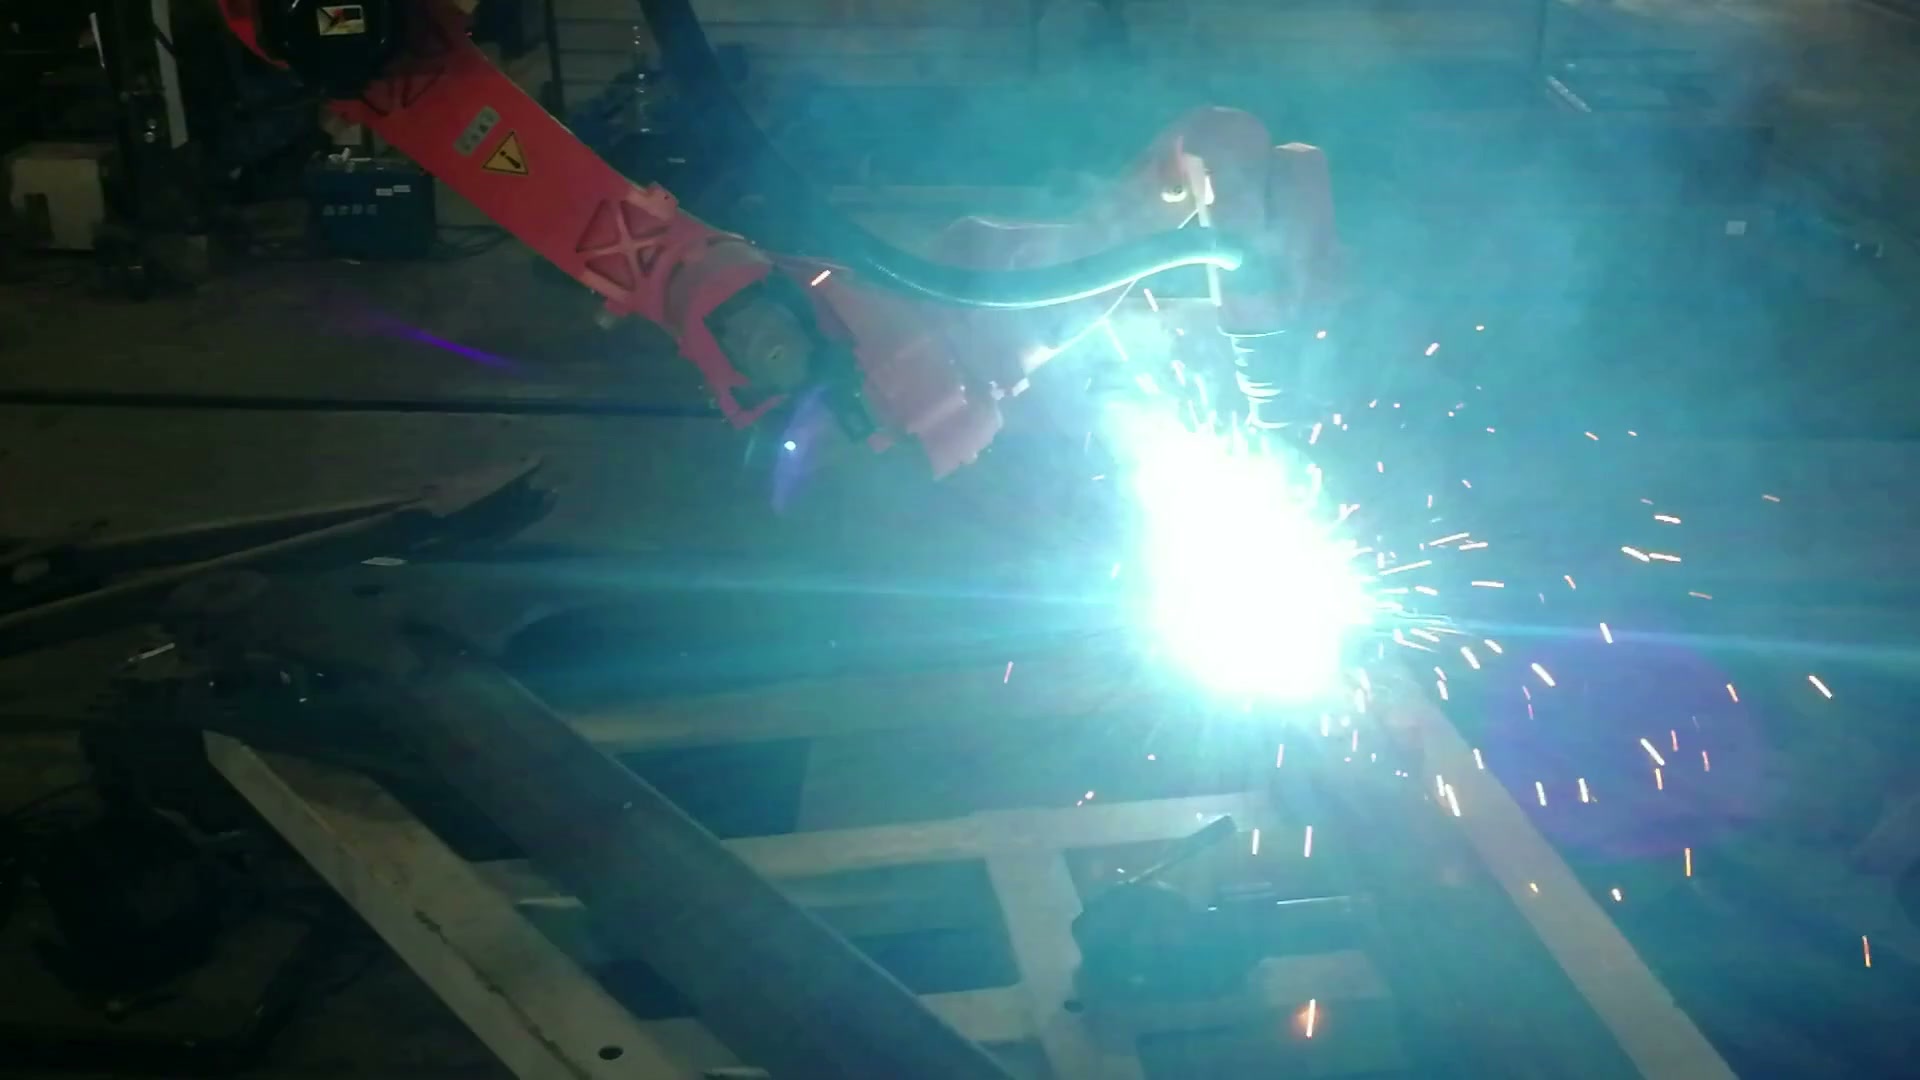
Um 00:40.33 bestätegt d'Groussvue en aktiven Bou op engem Gelenk um fixe Frame.
Fänkt mat der verstoppter Verbindung op der Zeechnung un. Féiert de komplette Brennerpaket an seng Startpositioun, duerch säi gewënschte Wee a rem eraus. Dann placéiert d'Befestigung ronderëm dës Hüll. En Datum oder eng Klemm, déi d'Positioun verbessert, awer déi eenzeg brauchbar Approche anhëlt, ännert den Automatiséierungskonzept.
Laang Elementer brauchen och genuch Ënnerstëtzung fir d'Sag an d'Beweegung ze limitéieren. Dës Ënnerstëtzung muss de Kader kontrolléieren, ouni den Zougang ze huelen, deen elo etabléiert gouf. Dat nëtzlecht fréit Modell kombinéiert dofir den aktuellen Kader, déi proposéiert Ënnerstëtzungen a Klammeren, d'Brennbrennergeometrie, d'Kabelëmbännerung an déi gemoossen Variatioun vun den Inputen.
Iwwerpréift all Verbindung wat den Zougang, d'Plaz an d'Streck ugeet
Déi breet Vue weist, firwat déi ganz Montage wichteg ass: de Roboter, de Frame an d'Stolbefestigung deelen datselwecht agespaarte Volumen.
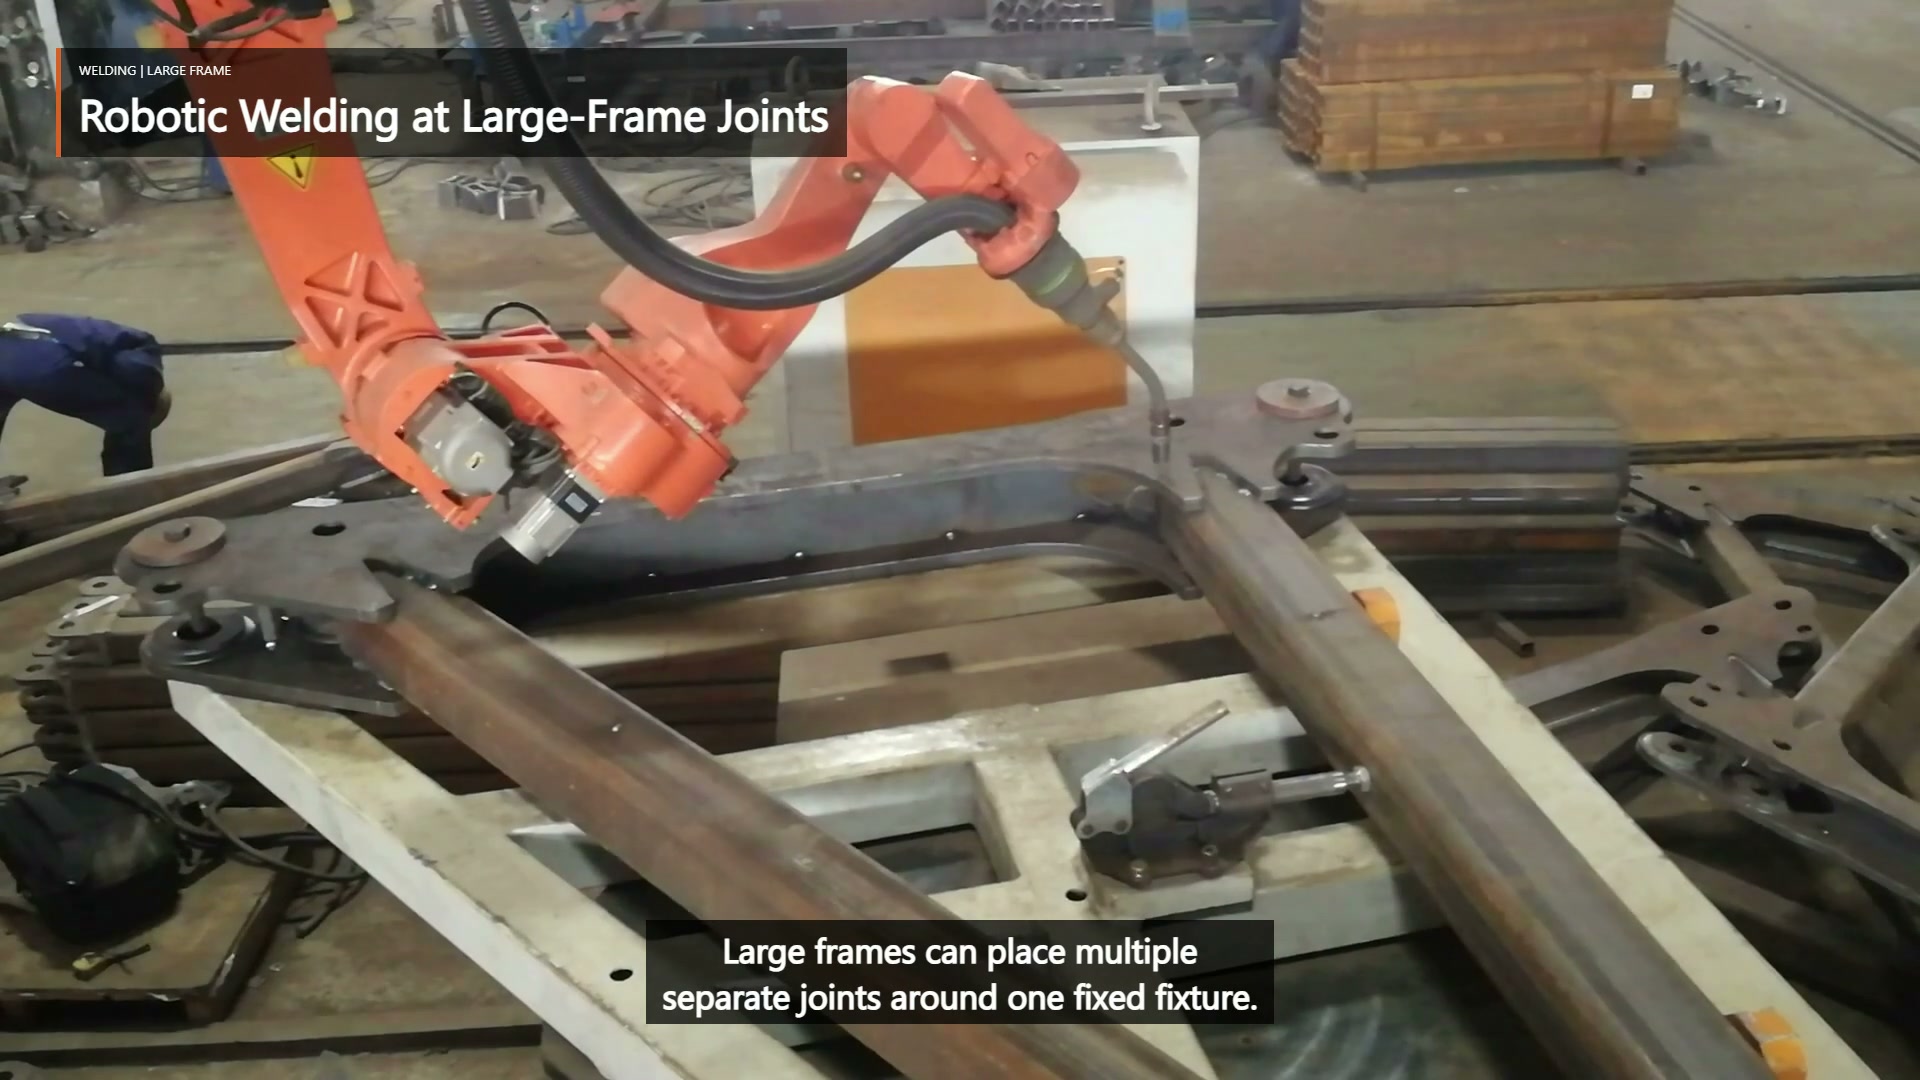
Um 00:03.50 Auer hält déi breet Vue de Roboter, d'Täscheluucht, de fixe Frame an d'Stolarmatur an der selwechter Szen.
| Fro vun der gemeinsamer Iwwerpréiwung | Beweiser fir ze bréngen | Konzept Konsequenz |
|---|---|---|
| Kann de ganze Fackelpaket sech uschléissen an zréckzéien? | Verbindungswénkel, erfuerderleche Brennerwénkel, Start-/Ennberäich an Nopeschmemberen | Robotermontage, Framepresentatioun oder automatiséierten Ëmfang kënne sech änneren |
| Bréngt d'Fixture d'Gelenk viraussobar zréck? | Stabil Referenzpunkten, Klemmpositiounen, Zähigkeitszoustand a gemoossene Spaltberäich | D'Widderhuelbarkeet vum Wee hänkt vun der Presentatioun vum Deel of, net nëmmen vun der Programméierung |
| Kann de Roboter sech vum viregten Gelenk beweegen, ouni en Hindernis ze iwwerqueren? | Fixture-Enveloppe, Kabelschlag a net-bogen Streck | Gemeinsam Reiefolleg an Zwëschenpositioune ginn Deel vum Layout |
| Kann déi gewënschte Fläch nach ëmmer iwwerpréift ginn? | Zeechnung, Schweessspezifikatioun an Inspektiounszougang | Layout muss eng brauchbar Akzeptanzvue reservéieren |
Dëst verbënnt all Nahtfuerderung mat der kierperlecher Ännerung, déi se soss anzwousch an der Zell erzwinge kann.
D'Sequenz kann de Layout fir d'Revisioun zréckschécken
Getrennt Béi an der Opnam sinn duerch eng Neipositionéierung vum Bou-Off verbonnen. Eng proposéiert Bestellung muss den Zougang no fréiere Schweißnähten erhalen, vermeiden datt de Kabel hannert dem Kader agespaart gëtt, a Berécksiichtegung vun der Montage beim Fortschrëtt vum Schweißen berücksichtegen. Hëtzt a Verzerrung si projetspezifesch, dofir soll d'Sequenz géint d'Zeechnung an d'Schweißufuerderunge getest ginn anstatt aus engem deelweise Video ofgeleet ze ginn.
Wann eng spéider Verbindung Spillraum verléiert, e Start oder en Stop net an enger erlaabter Regioun placéiert ka ginn, oder eng gemoossene Rahmenbewegung eng Verbindung ausserhalb vum geplangte Wee beweegt, kann d'Äntwert eng Ännerung vun der Fixture oder eng aner Rahmenpresentatioun sinn - keng méi fein Programméierung. Dëst Feedback ass de Grond, firwat d'Streckenplanung an d'Layoutstudie gehéiert.
Bréngt dat schwieregt Gelenk an d'Konzeptrevisioun
Eng nëtzlech Iwwerpréiwung fänkt mat der Rahmenzeechnung an der Verbindungslëscht, de Schweißsymboler an Akzeptanzkriterien, den Toleranzen an den Zousazzoustand vun den neien Elementer, de proposéierten Datumen an d'Befestigungsumschloss, an de representativen Deeler un. Markéiert déi verstoppt Verbindung an déi gréisst erwaart Variatioun. Den éischte Versuch soll den Zougang, d'Widderhuelbar Montage an d'Inspektioun ënner dëse Konditioune beweisen, ier d'Leeschtung geschat gëtt.
Schéckt dës Input fir eng EVST Konzeptprüfung → oder E- Mail sales@evsrobot.com.
D'Opname weisen e siichtbare Schweißen vu verschiddene Gelenker op; déi endgülteg Ausrüstung, Kontrollen, Sécherheetsmoossnamen an d'Produktiounsakzeptanz hänken vun der Projetvalidatioun of.