
By Redaktiounsteam vun der EVST · Rezensioun vun Redaktiounsteam vun der EVST · Lescht Aktualiséierung den 8. Oktober 2026 · Redaktiounspolitik · Korrekturpolitik · Benotzungsconditiounen
D'Press op enger Randlinn kann u Roboter iwwerginn ginn, wa dräi Restriktioune zesumme gereegelt sinn: den Deel gëtt an d'Form bruecht ouni sech ze verréckelen, d'Press kann eréischt zoumaachen, wann de Roboter se fräi huet, an den Deel landt all Zyklus op der selwechter Plaz an der Form. Notzlaascht a Reechwäit spille eng Roll, awer si entscheeden selten de Fall. An der hei beschriwwener Zell stinn sechsachseg Roboter tëscht enger Rei vu véiersailen hydraulesche Pressen a Randstatiounen, an d'Roboter handhaben zwou ganz verschidden Deeler: e ronne Stolblech un de Pressen an e Rand mat engem Rank vu Lächer un de Statiounen.
Kuckt Dir Iech d'Press-Tending op enger Felgelinn un? Schéckt eis d'Zeechnung vun den Deeler fir all Statioun an Är deeglech Leeschtung, a mir äntweren mat engem Zellkonzept an enger Schätzung vun der Zykluszäit.
Firwat Pressen dat haart Enn vun enger Felgelinn sinn
Eng Press ënnerscheet sech vum Rescht vun enger Felgeband, well den Operateur eng Hand, oder op d'mannst en Deel, an de Raum tëscht de Formen muss leeën. Dat mat der Hand Dausende vu Mol am Dag ze maachen ass ustrengend a bréngt e reellt Risiko mat sech, an all Press, déi Dir derbäisetzt, bedeit eng weider Persoun op enger anerer Statioun. Dofir ass d'Pressbetreiung eng vun den éischten Aufgaben, déi eng Fabréck kuckt, wann se Roboter berécksiichtegt.
Dofir ass d'Aarbecht och net einfach "auswielen a placéieren". De Roboter geet an e Raum eran, deen amgaang ass zouzemaachen, an den Deel, deen en erofsetzt, muss genau op der richteger Plaz sinn, wann en dat mécht. Dës zwou Fakten dreiwen alles ënnen un.
Een Drockzyklus, Schrëtt fir Schrëtt
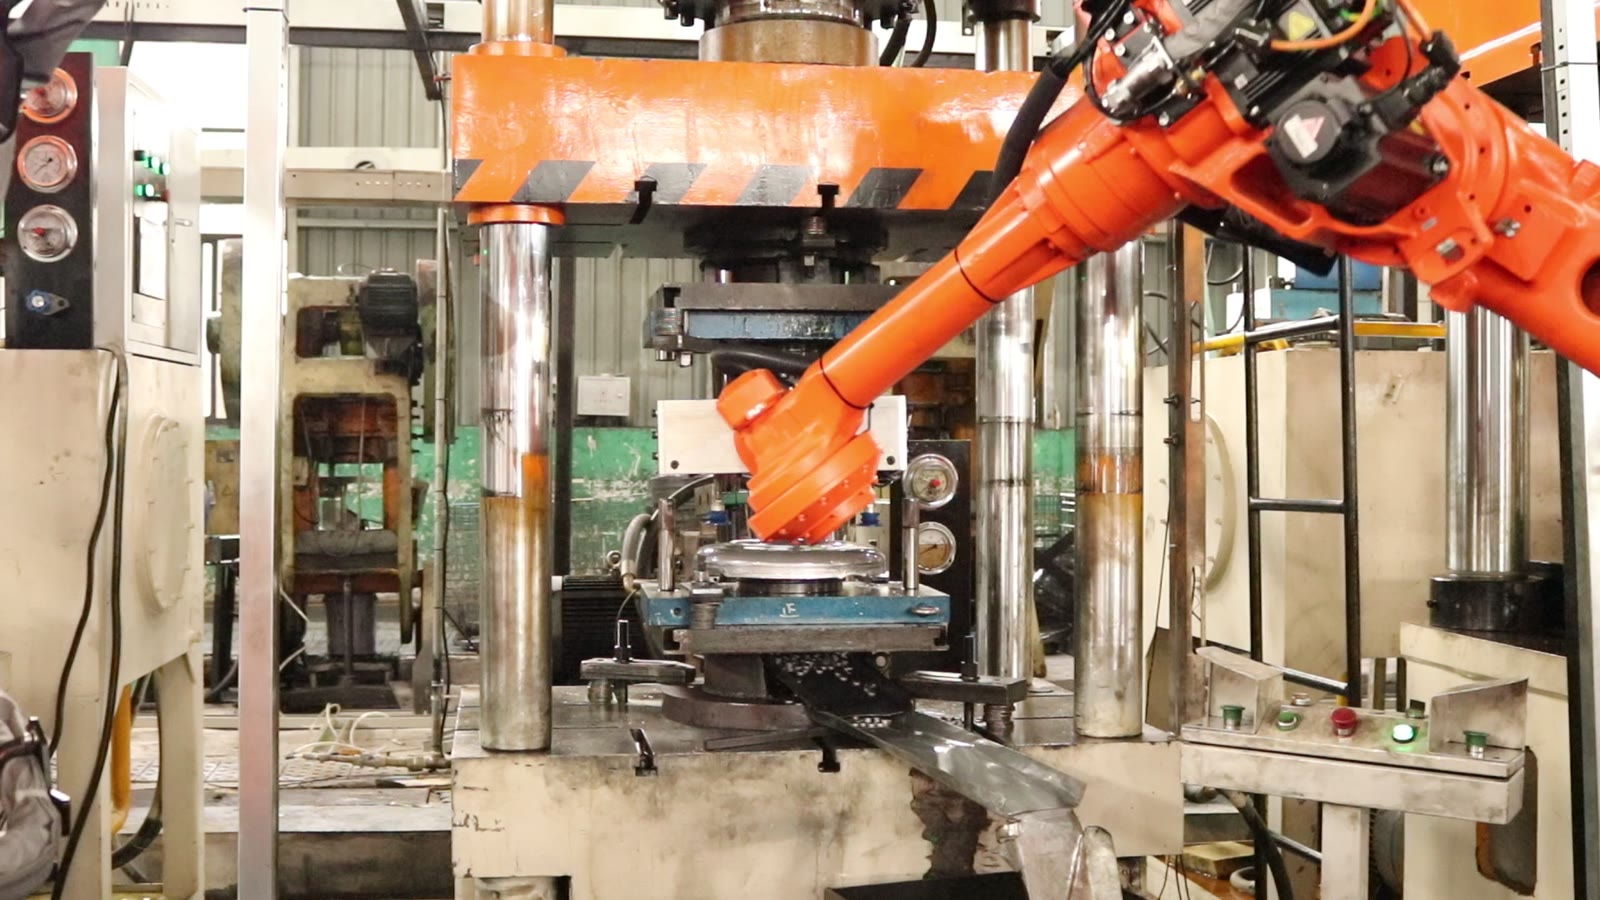
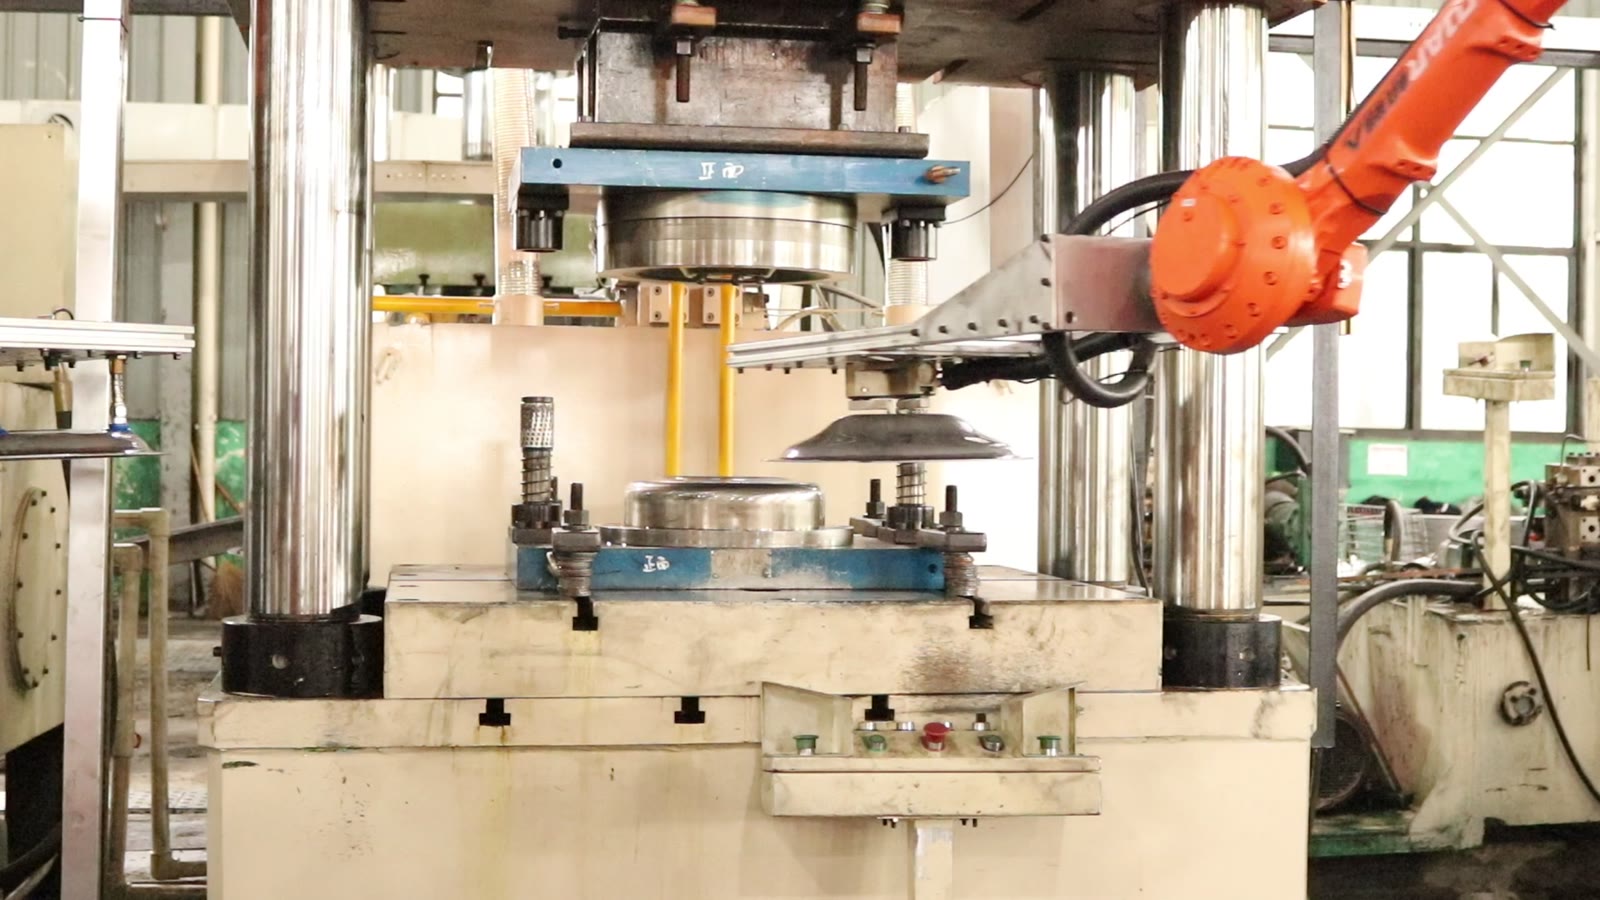
Bei de Pressen gesäit de Zyklus esou aus:
- De Roboter dréit e ronnt Stolblech op engem flaache, gegabelte Grëff.
- Et erreecht tëscht dem ieweschten an dem ënneschten Dier.
- Et setzt de Blank op déi ënnescht Form.
- Et zitt sech aus der Press zréck.
- Eréischt dann kënnt den orange ieweschte Stral vun der Press erof an erop.
- De Roboter gräift zeréck an hieft den Deel vun der ënneschter Form of.
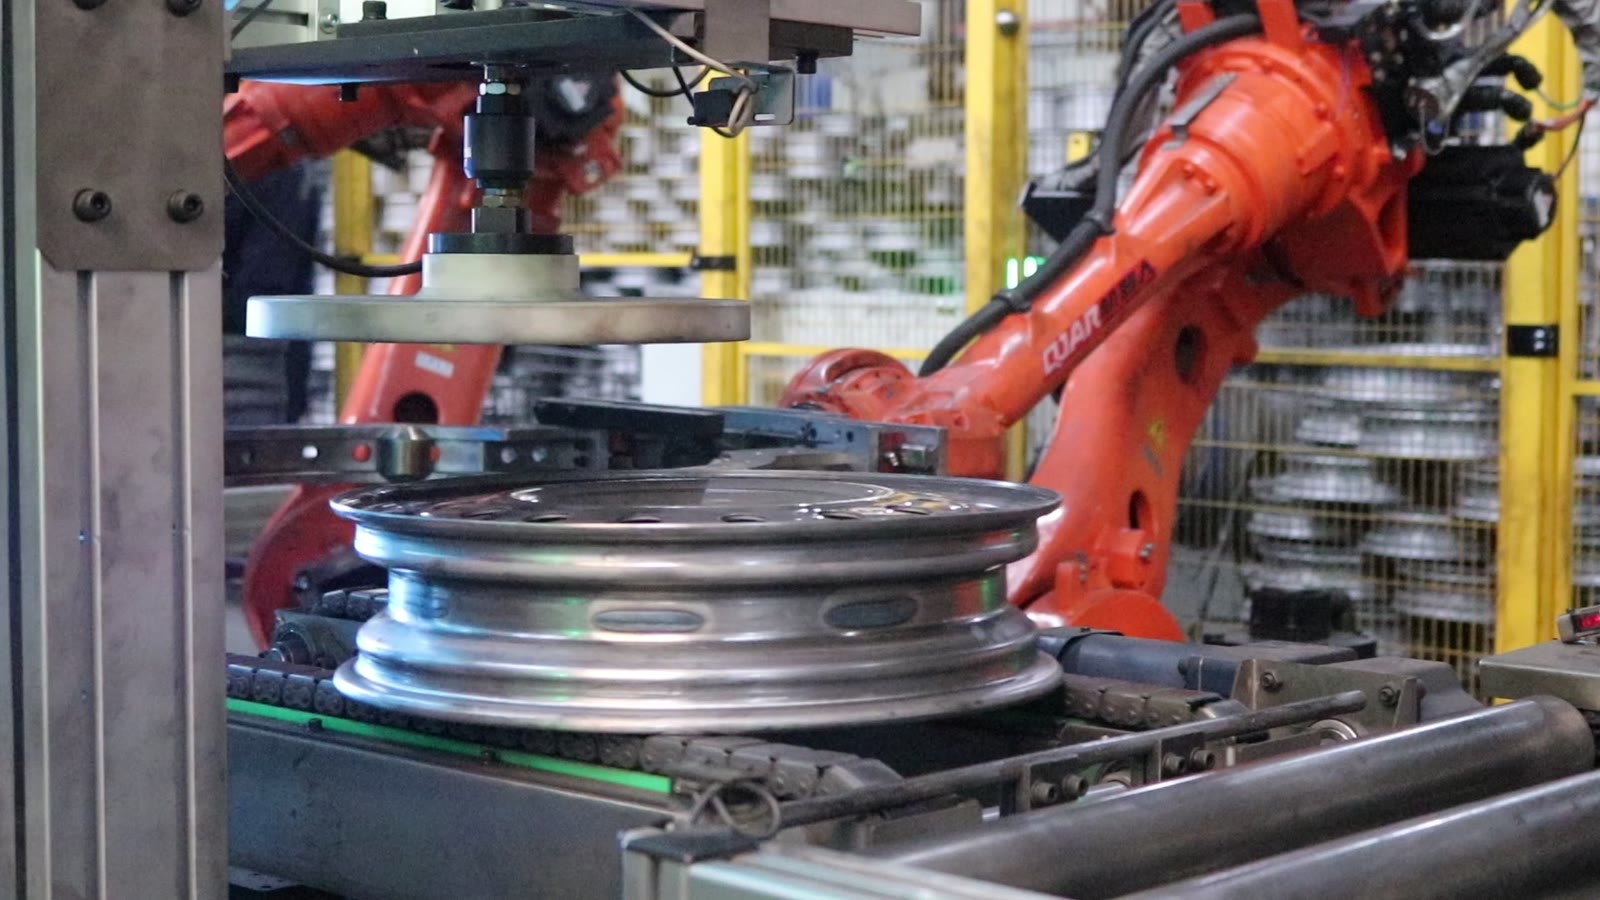
Weider laanscht d'Linn gëtt et eng aner Handhabungsaarbecht. Op enger Felgstatioun hält e Roboter mat engem réngfërmege Grëff e Felg, e Rank mat enger Rei Lächer, a setzt en op eng vertikal Befestigung. Eng ronn Drockplack iwwer dem Befestigung kënnt op de Felg erof, an duerno hëlt de Roboter de Felg erëm of. Nieft engem Rollfërderband stinn zwéi Roboter niefteneen a zéien d'Felgen op fir se driwwer ze beweegen, an d'Felgen fueren dann een nom aneren um Fërderband.
Dräi Aschränkungen, déi sech géigesäiteg festhalen
Den Deel erandroen ouni en ze verréckelen
E Réier, deen op enger Gabel gedroe gëtt, gëtt vun ënnen ënnerstëtzt anstatt festgeklemmt, sou datt e während der Bewegung rutsche kann, wann de Roboter beschleunegt, bremst oder ze schaarf dréint. Wat d'Gabel brauch, ass e Sëtz, vun deem de Réier net erofrutsche kann, an e Wee, deem seng Geschwindegkeet sanft ass, wou den Deel am mannsten ageschränkt ass. E verréckelt Réier ass kee klenge Feeler: déi nächst Restriktioun geet dovun aus, datt en do ass, wou Dir mengt, datt en ass.
D'Press mécht nëmmen zou, wann de Roboter fräi ass.
D'Sequenz an der Zell ass einfach: de Roboter fiert zréck, dann kënnt d'Press erof. De Prinzip dovun ass, datt dës Reiefolleg net eleng vum gudde Timing ofhänke soll. Eng Roboter-Press-Verriegelung gëtt der Press e Signal, datt de Roboter baussent dem Matrizeberäich ass, a gëtt dem Roboter e Signal, datt d'Press op ass, ier se eran geet. Béid Richtunge si wichteg, well eng Press, déi ze fréi zougeet, an e Roboter, deen ze fréi erantrëtt, verschidde Feeler mam selwechten Resultat sinn.
Lokaliséierung vum Deel an der Matière
E Blanndeel op déi ënnescht Form ze setzen hëlleft nëmmen, wann se all Kéier op der selwechter Plaz landt. Wa Form Positionéierungsmerkmale huet, wéi eng Aussparung, Stifter oder e geformte Sëtz, muss de Roboter den Deel nëmmen no bei sech bréngen a loossen, datt en sech nidderléisst. Wa keng do sinn, muss de Roboter präzis genuch sinn, fir den Deel direkt ze placéieren, an all Ännerung vun der Ophuelpositioun féiert direkt op d'Form weider.
Déi dräi sinn an enger Kette verbonnen. E séchere Gabelgrëff erméiglecht eng widderhuelbar Placement, d'Placement zielt nëmmen, wann de Roboter virum Schlag noweisbar fräi ass, an eng Positionéierungsfunktioun an der Matrize absorbéiert déi kleng Variatioun, déi bleift.
Vun engem Drock op eng Rei
Entlaang der Linn stinn d'Roboter tëscht de Pressen, an d'Pressen ginn am selwechte Rhythmus bedient: eran, eraus, Stréch, erëm eran. Als Designprinzip ass et einfach, eng Linn ze skaléieren, wann een eng Press mat engem Roboter als Eenheet behandelt. Eng nei Press bréngt hiren eegene Roboter, hir eege Verriegelung an hiren eegenen Deelbearbeitungszyklus mat sech, an d'Zell muss net als Ganzt nei geplangt ginn.
Den Nodeel ass de Präis pro Dréck. D'Alternativ, ee Roboter deen zwou Dréckmaschinne bedient, spuert e Roboter, awer verbënnt den Dréckzäitpunkt a léisst all Dréckmaschinn op déi aner waarden. Wat besser ass, hänkt dovun of, wéi laang all Schlag am Verglach mat der Rees vun engem Roboter dauert, an dat ass genau dat, wat eng Schätzung vun der Zykluszäit aus den Zeechnunge soll sinn.
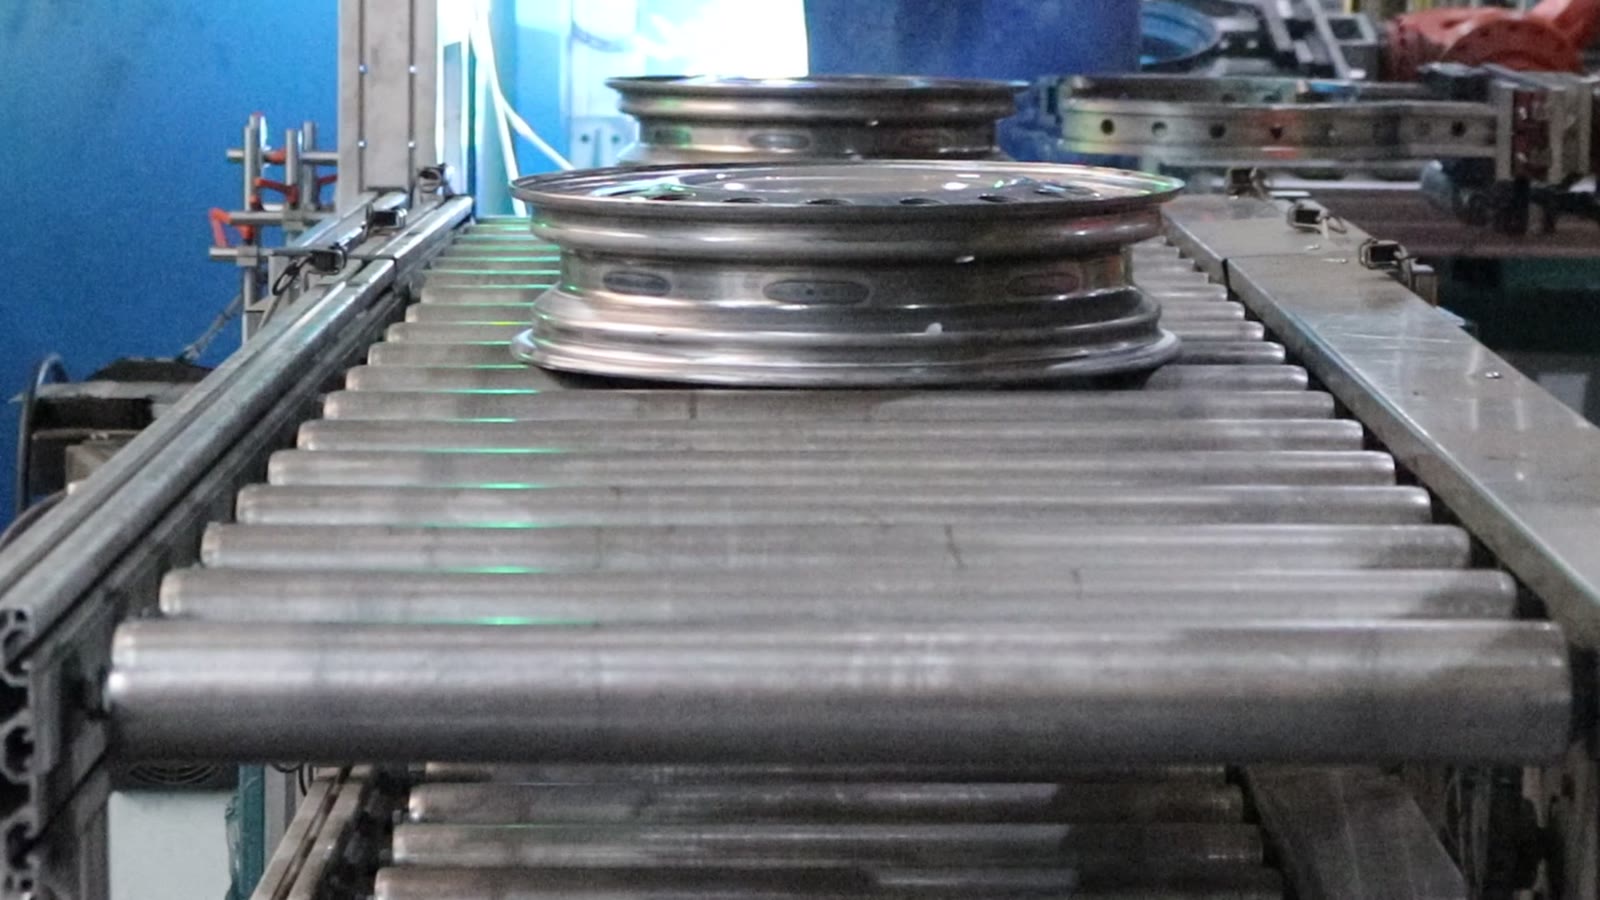
Blanks a Felgen brauchen ënnerschiddlech Grëffer
D'Zell benotzt zwéi Gräifer fir zwéi Deeler: eng flaach Gabel fir e ronnt Ronnwierk, dat tëscht d'Materialstëfter muss kommen, an e Rankgräifer fir d'Felg. Dat ass wichteg, wann e Client wëll, datt ee Roboter béid handhabt: entweder gëtt d'Tool tëscht den Aarbechten gewiesselt, wat e Werkzeugwiessel an eng Plaz fir all Gräifer brauch, oder d'Robotere sinn all fir een Deel reservéiert. Dedizéiert Roboter si méi einfach, awer kaschten méi pro Linn; en Ëmstellungsdesign ass méi bëlleg an der Hardware, awer bréngt méi Zäit mam Ëmstellungsprozess a brauch nach eng Saach, déi et ze kontrolléieren gëtt.
Wou dat passt, a wou ee méi genee kucke soll
D'Pressbetreiung passt gutt wann d'Deeler stabil an der Form sinn, d'Pressen an enger Rei mat Plaz niewendrun stinn, an d'Produktiounsquote stabil genuch ass fir e Roboter pro Press ze rechtfertegen. Kuckt méi genee wann d'Deeler staark an der Gréisst variéieren, wann d'Stempel keng Méiglechkeet huet fir d'Deel ze lokaliséieren, oder wann d'Layout vun der Press kee Plaz fir e Roboter léisst fir ze stoen an an d'Stempel ze gräifen.
Froen, déi eis dacks gestallt ginn
Muss d'Press geännert ginn? Typesch brauch et Signaler fir d'Verriegelung an heiansdo e Schutzlayout, deen de Roboter Zougang erlaabt. Mir kontrolléieren dëst mam Presslayout, deen Dir schéckt.
Kann ee Roboter méi wéi eng Press bedienen? Et kann, wann d'Schlagzäit genuch Leerzäit fir de Roboter léisst, fir ze fueren an déi zweet Press ze lueden. Eng Schätzung vun der Zykluszäit weist, ob dat de Fall ass.
Kann dee selwechte Roboter Réng a Felgen handhaben? Technesch jo, mat engem Werkzeugwiessel, awer et erhéicht d'Wiesselzäit. Ob et sech lount, hänkt dovun of, wéi dacks d'Deeler ofwiesselen.
Wat solle mir eis schécken
Fir all Statioun, d'Zeechnung vun den Deeler; d'Layout vun der Press, inklusiv wou d'Robotere kéinte stoen a wéi d'Formen opmaachen; an déi deeglech Leeschtung déi Dir braucht. Mat dësen kënne mir Iech soen, wéi eng vun den dräi Aschränkungen déi schwéierst an Ärer Linn ass, a wéi e Zellkonzept an eng Schätzung vun der Zykluszäit ausgesi géifen.
Wëllt Dir e Konzept fir Är Pressen? Kontaktéiert eis hei oder schreift un sales@evsrobot.com mat Äre Zeechnungen an Ärer deeglecher Leeschtung.
Dësen Artikel beschreift, wéi d'Handhabung vu Pressen a Rand am Allgemengen funktionéiert a wat an enger Zell ze gesi ass; en nennt keng Tonnage, Gréissten vun Deeler, Materialien, Zykluszäiten oder iergendenger Formschrëtt.