
By Redaktiounsteam vun der EVST · Rezensioun vun Redaktiounsteam vun der EVST · Lescht Aktualiséierung: 24. September 2026 · Redaktiounspolitik · Korrekturpolitik · Benotzungsconditiounen
Déi am enksten Verbindung soll e laange Schweesslayout udreiwen. D'Opname weisen zwee orange Roboter, déi laanscht eng laang blo Befestigung positionéiert sinn, déi e separat gekrëmmte Metalldeel hält; Béi erschéngen op lokalen Verbindungen, während d'Roboter tëscht de Positiounen beweegen. Eng nëtzlech Studie fänkt bei der Verbindung un, déi am nootste bei der Obstruktioun ass oder am wäitste vun engem stabile Datum ewech ass, a funktionéiert dann no baussen op Ënnerstëtzer, Brennerzougang a Sequenz. Deelt d'Ufuerderunge fir de Kader an d'Gelenker mam EVST.
Fänkt beim Gelenk mat der geringster Fräiheet un
Laang Memberen verlocken d'Équipen, d'Zell ëm d'Gesamtlängt ze plangen. D'Längt spillt eng Roll, awer déi entscheedend Aschränkung ass dacks lokal: eng Verbindung bei enger Ënnerstëtzung, eng gekrëmmt Sektioun, déi den Hals vum Brenner blockéiert, oder eng Ennverbindung, déi verlaangt, datt de Roboter sech un seng Aarbechtsgrenz ukënnt. Wann dës Verbindung net geschweesst a mat Marge erausgelooss ka ginn, ass de Rescht vum Layout virzäiteg.
Déi breet Opnam trennt déi blo Befestigung vum méi donkelen Metalldeel, deen dran ass. Roboter stinn op verschiddene Säiten a beweege sech op lokal Aarbechtsberäicher. Dëst ënnerstëtzt eng Schweessanalyse iwwer laang Strecken, ouni datt de Produit, de Projet, d'Koordinatiounsmethod oder d'Schweessresultat identifizéiert kënne ginn.
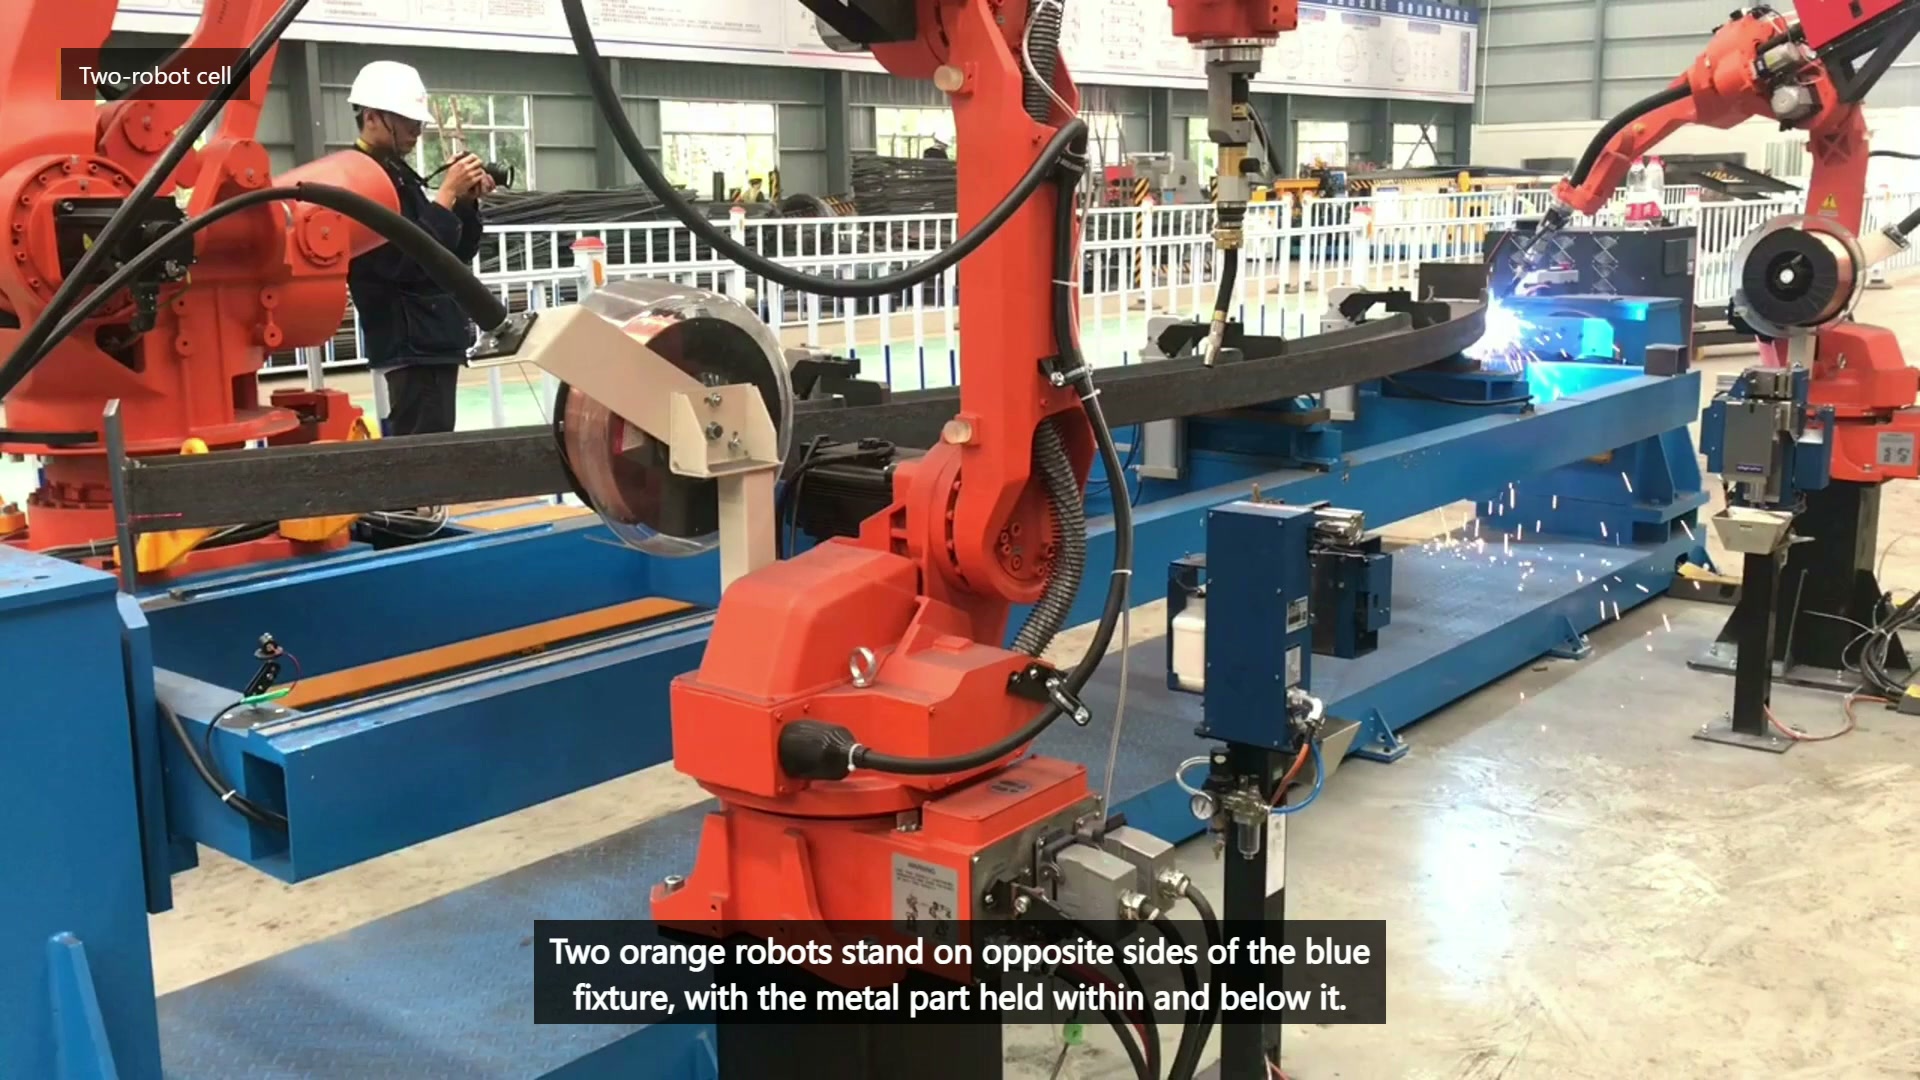
Schlussendlecht Haaptvideo 00:10 — Zwee orange Roboter stinn op géigeniwwer Säite vun der bloer Armatur, mam laange Metalldeel dran.
Erstellt eng Kaart mat gemeinsamem Zougang ier Dir Roboterpositiounen zouweist
Fir all erfuerderlech Verbindung, notéiert déi erlaabt Brennerwénkelen, den Ufanks- an Ennzougang, d'Kabelëmschloss, d'Klammern an der Géigend an e fräie Réckzuch. Dann klasséiert d'Verbindung als oppen, limitéiert, nei presentéiert erfuerderlech oder baussent dem proposéierten automatiséierten Ëmfang. Dës Kaart weist ob zwou fix Roboterpositioune genuch sinn oder ob d'Wierkstéck, d'Befestigungsstéck oder d'Roboterbefestigung muss geännert ginn.
| Gelenkzoustand | Fréi Fro | Méiglech Äntwert |
|---|---|---|
| No bei enger Klammer | Kënnen d'Brennzellen an den Hals duerchlafen, ouni den erfuerderlechen Wénkel ze verléieren? | Beweegt d'Klammer oder ännert hir Richtung |
| Wäit ewech vum Datum | Wéi vill Positiounsvariatioun erreecht d'Gelenk? | Ënnerstëtzung verbesseren oder Presentatioun moossen |
| Hannert enger Kurv | Gëtt et eng sécher Approche an e Réckzuch? | De Member nei presentéieren oder den Ëmfang änneren |
| Gedeelt tëscht Roboter | Kann een Aarm fräigoen, ier deen aneren eran kënnt? | Definéiert d'Besëtzverhältnisser an d'Waardezoustänn |
Ënnerstëtzt de Member ouni d'Befestigung zu engem Hindernis ze maachen
E laangt Element brauch genuch Ënnerstëtzung fir seng Presentatioun ze kontrolléieren, awer all Ënnerstëtzung verbraucht Zougang. Wielt stabil Referenzwäerter virum Schweessen, placéiert d'Ënnerstëtzungen do wou se d'Sag oder d'Verdréiung kontrolléieren, a placéiert d'Klammeren sou datt de geplangte Brennerwee op bleift. Mooss d'Verbindungspositioun nom Spannen an nach eng Kéier nom Loosst; soss kënnen d'Korrekture vum Wee d'Variatioune vun der Befestigung oder dem akommenden Deel maskéieren.
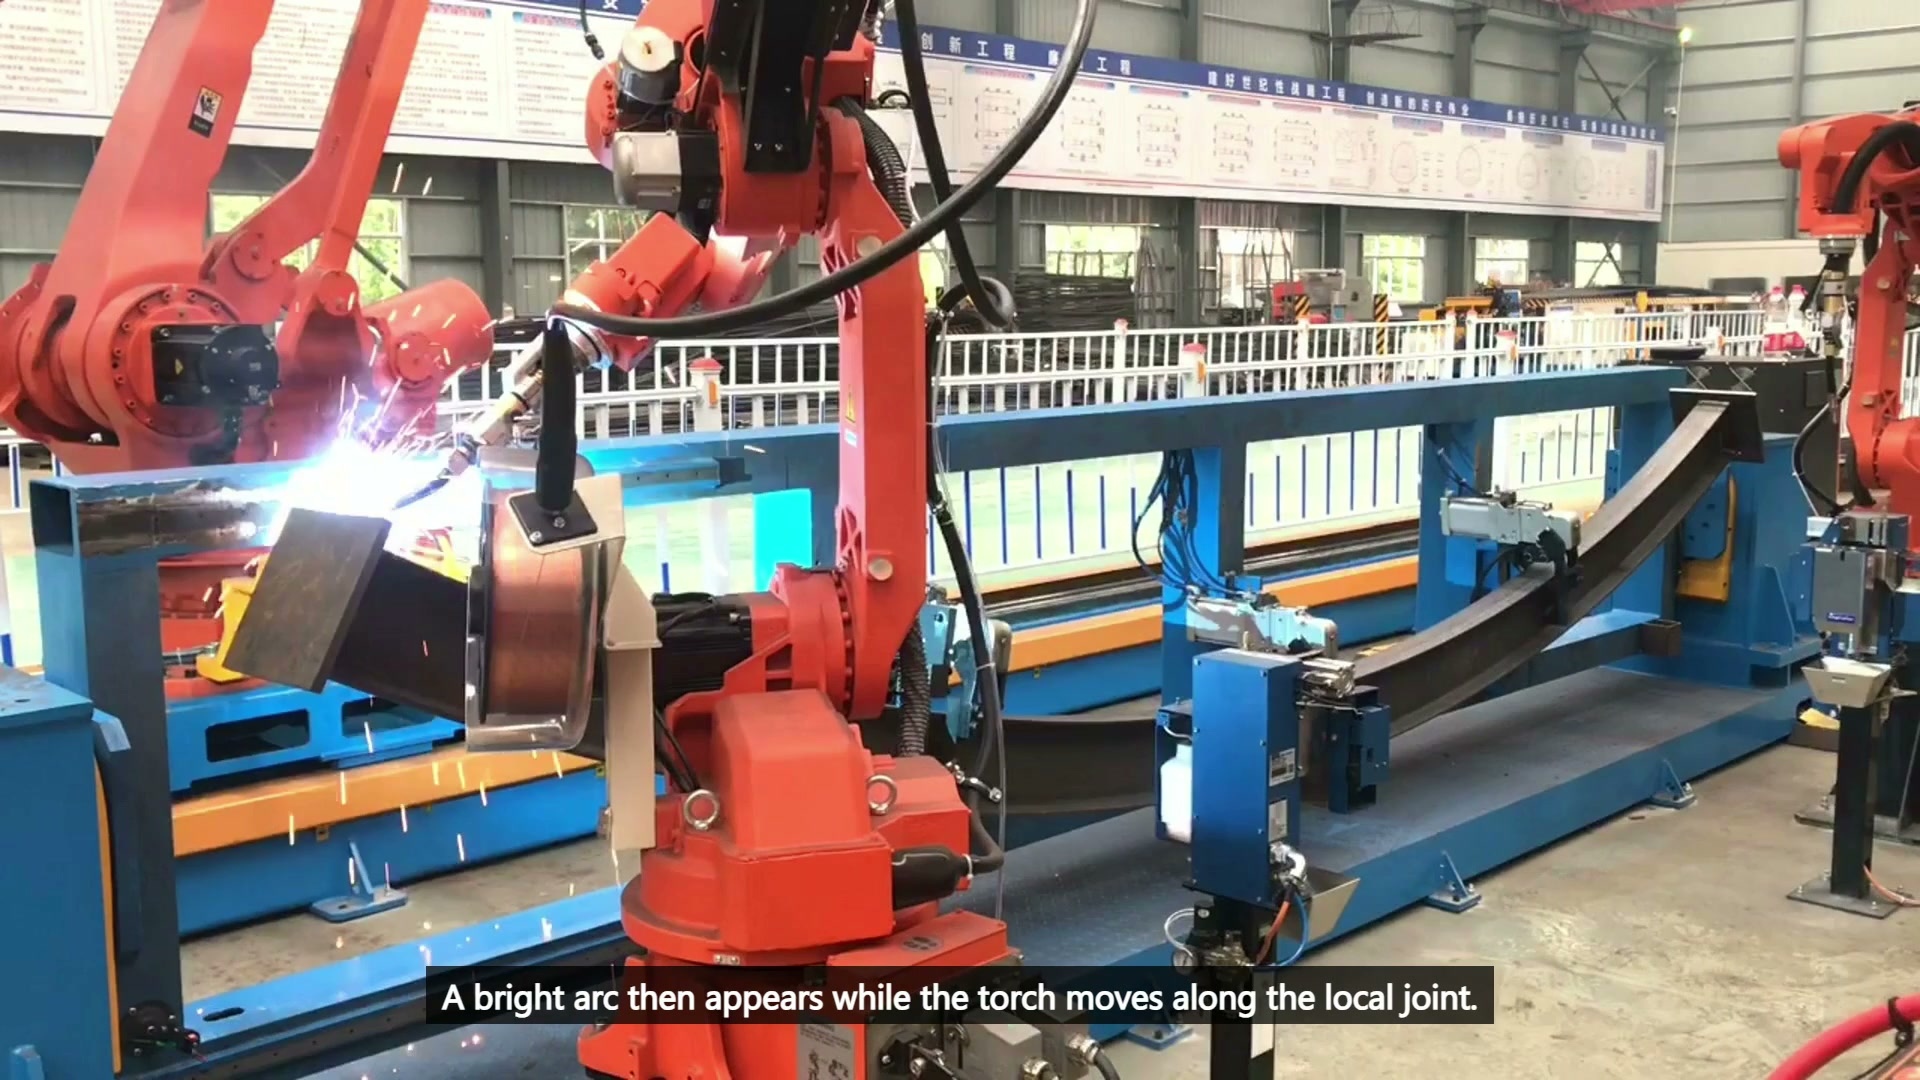
Schlussendlecht Haaptvideo 00:28 — E Schweessbrenner funktionéiert op enger lokaler Verbindung um laange Metalldeel, mat Liichtbogen a Funken ze gesinn.
D'Armatur muss och d'Beluedung, d'Inspektioun, d'Botzen an de Gebrauch vum Brenner erlaben. Dës Zoustänn brauchen dacks aner Spalten wéi automatescht Schweessen. En Design, deen nëmme funktionéiert wann d'Zell zou ass an en perfekten Deel scho festgespannt ass, ass onkomplett.
Sequenz duerch Zougang a Verifizéierung
De Weeplang soll Schweißsegmenter, Bogenofbeweegungen, Roboteriwwergab, Erhuelungspunkten an Inspektiounsplazen enthalen. Test déi beschränktst Verbindung, déi längsten Ëmzug an all Regioun wou Roboterhüllen sech openeen zoukommen. Zouweist all Resultat enger Verbindungsnummer, engem Fixture-Konditioun an enger Programmversioun.
Firwat net mam einfachsten Gelenk ufänken?
Eng einfach Demonstratioun kann d'Feature verstoppen, déi spéider eng Nei-Nei-Konfiguratioun vun der Fixture forcéiert. Déi haardst Verbindung stellt d'Layoutlimit fräi, während Ännerunge ëmmer nach bëlleg sinn.
Verkierzt en zweete Roboter den Zyklus automatesch?
Nee. De Virdeel hänkt vun der Zougankszouweisung, dem Waardezäite vum Shared-Space, dem Verhale vun de Fixtures an der erfuerderlecher Schweess- an Inspektiounssequenz of.
Wat soll déi kierperlech Testphase benotzen?
Benotzt produktiounsähnlech Elementer, realistesch Zéi- a Spaltbedingungen, déi proposéiert Ënnerstëtzer an dat tatsächlecht Brenner- a Kabelpaket.
Input fir eng Schweessstudie mat laange Frames
- Kaderzeechnung a nummeréiert Gelenklëscht
- Schweessregiounen, Virbereedung a Akzeptanzkriterien
- Aginn Toleranzen, Tackzoustand a wahrscheinlech Verzerrung
- Referenzpunkt, Ënnerstëtzung, Klemmung a Belaaschtungskonzept
- Brenner, Kabel, Roboter an Ënnerhaltsëmschléi
- Ausgangszil, Ëmstellungsberäich a Reegele fir d'Erhuelung
Email sales@evsrobot.com oder benotzt de Kontaktsäit vun EVS International mat der Memberzeechnung an der gemeinsamer Lëscht. EVST kann d'Zougangskaart, d'Ënnerstëtzungskonzept, d'Roboterzouweisung an den Testplang iwwerpréiwen.
D'Opname dokumentéieren déi siichtbar Rahmenbefestigung an déi lokal Schweessbewegung. Produktidentitéit, Roboterkoordinatioun, Schweessprozedur, Zyklusleistung an d'Schweessakzeptanz erfuerderen eng Projetvalidéierung.