
가와사키 산업용 로봇: 모델 및 선택 가이드
일반 핸들링, 용접, 팔레타이징, 고하중 및 병렬 링크 작업에 적합한 가와사키 로봇 제품군을 비교해 보세요. 먼저 작업 용도에 맞는 제품군을 선택한 후, 적재 용량, 작업 반경, 손목 하중, 장착 방식 및 컨트롤러 요구 사항을 검토하십시오.
가와사키 로봇 제품군 선택 방법
가와사키 제품군은 다양한 작업 및 부하 등급을 기준으로 구성됩니다. 손목 제약, 장착 방식, 환경 및 컨트롤러 요구 사항에 따라 적합한 제품군이 달라질 수 있으므로, 공칭 페이로드 및 도달 거리를 비교하기 전에 작업에 맞는 제품군을 선택하십시오.
가와사키 로봇 모델들을 제품군별로 비교해 보세요.
공정 범주를 선택한 후 모델, 제품군, 축, 탑재량 및 도달 거리를 기준으로 필터링하십시오. 탑재량만 유사한 후보를 구분하려면 손목 하중, 장착, 환경 및 컨트롤러 필드를 사용하십시오.
| 영상 | 모델 | 로봇 가족 | 축 | Payload | 최대 도달 거리/동작 범위 | Repeatability | 질량 | 설치 | 어플리케이션 | 보호 | 관절 가동 범위 / 최대 속도 | 허용 손목 하중 | 설치 환경 | 컨트롤러/전원 | 특별 공연 | 다음 작업 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | R 시리즈 범용 로봇 | 6 | 3의 kg | 620 mm | ± 0.02 mm | 20의 kg | 바닥, 천장 | 조립, 취급, 밀봉, 기계 조작, 연삭 및 디버링 | IP54 또는 동등 등급 | 범위 - JT1 ±160°;JT2 +150° ~ -60°;JT3 +120° ~ -150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |최고 속도 — JT1 360°/s;JT2 250°/s;JT3 225°/s;JT4 540°/s;JT5 225°/s;JT6 540°/s | 순간 - JT4 5.8 N·m;JT5 5.8 N·m;JT6 2.9 N·m |관성 — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F60/2.0kVA | / | 이 모델을 요청하세요 |
 | RS007N | R 시리즈 범용 로봇 | 6 | 7의 kg | 730 mm | ± 0.02 mm | 35의 kg | 바닥, 천장 | 조립, 취급, 밀봉, 기계 조작, 연삭 및 디버링 | 손목: IP67 또는 동급 베이스 축: IP65 또는 동급 | 범위 - JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |최고 속도 — JT1 470°/s;JT2 380°/s;JT3 520°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | 순간 - JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |관성 — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F60/2.0kVA | / | 이 모델을 요청하세요 |
 | RS007L | R 시리즈 범용 로봇 | 6 | 7의 kg | 930 mm | ± 0.03 mm | 36의 kg | 바닥, 천장, 벽 | 조립, 취급, 밀봉, 기계 조작, 연삭 및 디버링 | 손목: IP67 또는 동급 베이스 축: IP65 또는 동급 | 범위 - JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |최고 속도 — JT1 370°/s;JT2 310°/s;JT3 410°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | 순간 - JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |관성 — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F60/2.0kVA | / | 이 모델을 요청하세요 |
 | RS013N | R 시리즈 범용 로봇 | 6 | 13의 kg | 1,460 mm | ± 0.03 mm | 170의 kg | 바닥, 천장 | 조립, 취급, 밀봉, 기계 조작, 연삭 및 디버링 | IP67 또는 동등 등급 | 범위 - JT1 ±180°;JT2 +138° ~ -105°;JT3 +135° ~ -159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |최고 속도 — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 475°/s;JT5 475°/s;JT6 730°/s | 순간 - JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |관성 — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F60/2.0kVA, F01/5.6kVA | / | 이 모델을 요청하세요 |
 | RS015X | R 시리즈 범용 로봇 | 6 | 15의 kg | 3,150 mm | ± 0.06 mm | 545의 kg | 바닥, 천장 | 조립, 취급, 밀봉, 기계 조작, 연삭 및 디버링 | 손목: IP67 또는 동급 베이스 축: IP65 또는 동급 | 범위 - JT1 ±180°;JT2 +140° ~ -105°;JT3 +135° ~ -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |최고 속도 — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | 순간 - JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |관성 — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | RS020N | R 시리즈 범용 로봇 | 6 | 20의 kg | 1,725 mm | ± 0.04 mm | 230의 kg | 바닥, 천장 | 조립, 취급, 밀봉, 기계 조작, 연삭 및 디버링 | IP67 또는 동등 등급 | 범위 - JT1 ±180°;JT2 +155° ~ -105°;JT3 +150° ~ -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |최고 속도 — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | 순간 - JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |관성 — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | RS025N | R 시리즈 범용 로봇 | 6 | 25의 kg | 1,885 mm | ± 0.04 mm | 270의 kg | 바닥 | 조립, 취급, 밀봉, 기계 조작, 연삭 및 디버링 | IP67 또는 동등 등급 | 범위 - JT1 ±180°;JT2 +131° ~ -100°;JT3 +145° ~ -161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |최고 속도 — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 420°/s;JT5 420°/s;JT6 780°/s | 순간 - JT4 60 N·m;JT5 60 N·m;JT6 32 N·m |관성 — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
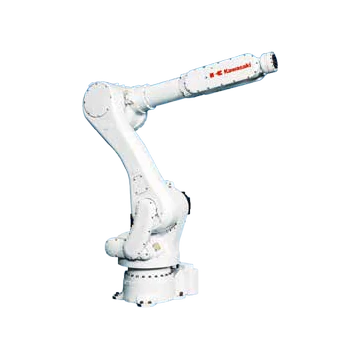 | RS030N | R 시리즈 범용 로봇 | 6 | 30의 kg | 2,100 mm | ± 0.06 mm | 555의 kg | 바닥, 천장 | 조립, 취급, 밀봉, 기계 조작, 연삭 및 디버링 | 손목: IP67 또는 동급 베이스 축: IP65 또는 동급 | 범위 - JT1 ±180°;JT2 +140° ~ -105°;JT3 +135° ~ -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |최고 속도 — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | 순간 - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |관성 — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
| RS050N | R 시리즈 범용 로봇 | 6 | 50의 kg | 2,100 mm | ± 0.06 mm | 555의 kg | 바닥, 천장 | 조립, 취급, 밀봉, 기계 조작, 연삭 및 디버링 | 손목: IP67 또는 동급 베이스 축: IP65 또는 동급 | 범위 - JT1 ±180°;JT2 +140° ~ -105°;JT3 +135° ~ -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |최고 속도 — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | 순간 - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |관성 — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
| RS080N | R 시리즈 범용 로봇 | 6 | 80의 kg | 2,100 mm | ± 0.06 mm | 555의 kg | 바닥, 천장 | 조립, 취급, 밀봉, 기계 조작, 연삭 및 디버링 | 손목: IP67 또는 동급 베이스 축: IP65 또는 동급 | 범위 - JT1 ±180°;JT2 +140° ~ -105°;JT3 +135° ~ -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |최고 속도 — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | 순간 - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |관성 — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | BXP110S | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 110의 kg | 1,634 mm | ± 0.06 mm | 700의 kg | 바닥 | 조립, 취급 및 스폿 용접 | 손목: IP67 또는 동급 베이스 축: IP54 또는 동급 | 범위 - JT1 ±160°;JT2 +120° ~ -65°;JT3 +90° ~ -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |최고 속도 — JT1 140°/s;JT2 130°/s;JT3 170°/s;JT4 220°/s;JT5 185°/s;JT6 300°/s | 순간 - JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |관성 — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | BXP110L | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 110의 kg | 2,597 mm | ± 0.06 mm | 870의 kg | 바닥 | 조립, 취급 및 스폿 용접 | 손목: IP67 또는 동급 베이스 축: IP54 또는 동급 | 범위 - JT1 ±160°;JT2 +76° ~ -60°;JT3 +90° ~ -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |최고 속도 — JT1 140°/s;JT2 130°/s;JT3 135°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | 순간 - JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |관성 — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | BXP135X | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 135의 kg | 2,991 mm | ± 0.06 mm | 880의 kg | 바닥 | 조립, 취급 및 스폿 용접 | 손목: IP67 또는 동급 베이스 축: IP54 또는 동급 | 범위 - JT1 ±160°;JT2 +76° ~ -60°;JT3 +90° ~ -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |최고 속도 — JT1 140°/s;JT2 105°/s;JT3 140°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | 순간 - JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |관성 — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | BTP210L | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 210의 kg | 3,151 mm | ± 0.08 mm | 1030의 kg | 선반 | 조립, 취급 및 스폿 용접 | 손목: IP67 또는 동급 베이스 축: IP54 또는 동급 | 범위 - JT1 ±160°;JT2 +80° ~ -130°;JT3 +90° ~ -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |최고 속도 — JT1 115°/s;JT2 90°/s;JT3 115°/s;JT4 140°/s;JT5 135°/s;JT6 240°/s | 순간 - JT4 1,380 N·m;JT5 1,380 N·m;JT6 600 N·m |관성 — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | BX100S | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 100의 kg | 1,634 mm | ± 0.06 mm | 720의 kg | 바닥 | 조립, 취급 및 스폿 용접 | 손목: IP67 또는 동급 베이스 축: IP54 또는 동급 | 범위 - JT1 ±160°;JT2 +120° ~ -65°;JT3 +90° ~ -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |최고 속도 — JT1 135°/s;JT2 125°/s;JT3 155°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | 순간 - JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |관성 — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
| BX100N | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 100의 kg | 2,200 mm | ± 0.06 mm | 740의 kg | 바닥 | 조립, 취급 및 스폿 용접 | 손목: IP67 또는 동급 베이스 축: IP54 또는 동급 | 범위 - JT1 ±160°;JT2 +120° ~ -65°;JT3 +90° ~ -77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |최고 속도 — JT1 135°/s;JT2 110°/s;JT3 140°/s;JT4 200°/s;JT5 200°/s;JT6 300°/s | 순간 - JT4 588.4 N·m;JT5 588.4 N·m;JT6 294.2 N·m |관성 — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | BX100L | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 100의 kg | 2,597 mm | ± 0.06 mm | 930의 kg | 바닥 | 조립, 취급 및 스폿 용접 | 손목: IP67 또는 동급 베이스 축: IP54 또는 동급 | 범위 - JT1 ±160°;JT2 +76° ~ -60°;JT3 +90° ~ -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |최고 속도 — JT1 105°/s;JT2 130°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | 순간 - JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |관성 — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
| BX200L | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 200의 kg | 2,597 mm | ± 0.06 mm | 1460의 kg | 바닥 | 조립, 취급 및 스폿 용접 | 손목: IP67 또는 동급 베이스 축: IP54 또는 동급 | 범위 - JT1 ±160°;JT2 +76° ~ -60°;JT3 +90° ~ -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |최고 속도 — JT1 105°/s;JT2 90°/s;JT3 100°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | 순간 - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |관성 — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | BX130X | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 130의 kg | 2,991 mm | ± 0.06 mm | 920의 kg | 바닥 | 조립, 취급 및 스폿 용접 | 손목: IP67 또는 동급 베이스 축: IP54 또는 동급 | 범위 - JT1 ±180°;JT2 +76° ~ -60°;JT3 +76° ~ -60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |최고 속도 — JT1 105°/s;JT2 90°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | 순간 - JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |관성 — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
| BX200X | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 200의 kg | 2,812 mm | ± 0.07 mm | 1460의 kg | 바닥 | 조립, 취급 및 스폿 용접 | 손목: IP67 또는 동급 베이스 축: IP54 또는 동급 | 범위 - JT1 ±180°;JT2 +76° ~ -60°;JT3 +90° ~ -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |최고 속도 — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | 순간 - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |관성 — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | BX300L | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 300의 kg | 2,812 mm | ± 0.07 mm | 1460의 kg | 바닥 | 조립, 취급 및 스폿 용접 | 손목: IP67 또는 동급 베이스 축: IP54 또는 동급 | 범위 - JT1 ±180°;JT2 +76° ~ -60°;JT3 +90° ~ -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |최고 속도 — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | 순간 - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |관성 — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | ZX130L | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 130의 kg | 2,951 mm | ± 0.3 mm | 1400의 kg | 바닥 | 조립, 취급 및 스폿 용접 | / | 범위 - JT1 ±180°;JT2 +75° ~ -60°;JT3 +250° ~ -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |최고 속도 — JT1 110°/s;JT2 110°/s;JT3 110°/s;JT4 140°/s;JT5 135°/s;JT6 230°/s | 순간 - JT4 735 N·m;JT5 735 N·m;JT6 421 N·m |관성 — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | E02/7.5kVA | / | 이 모델을 요청하세요 |
 | ZX165U | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 165의 kg | 2,651 mm | ± 0.3 mm | 1350의 kg | 바닥 | 조립, 취급 및 스폿 용접 | / | 범위 - JT1 ±180°;JT2 +75° ~ -60°;JT3 +250° ~ -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |최고 속도 — JT1 110°/s;JT2 110°/s;JT3 115°/s;JT4 140°/s;JT5 155°/s;JT6 260°/s | 순간 - JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |관성 — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | E02/7.5kVA | / | 이 모델을 요청하세요 |
 | ZX200S | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 200의 kg | 2,651 mm | ± 0.3 mm | 1400의 kg | 바닥 | 조립, 취급 및 스폿 용접 | / | 범위 - JT1 ±180°;JT2 +75° ~ -60°;JT3 +250° ~ -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |최고 속도 — JT1 105°/s;JT2 110°/s;JT3 105°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | 순간 - JT4 1,274 N·m;JT5 1,274 N·m;JT6 686 N·m |관성 — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | E02/7.5kVA | / | 이 모델을 요청하세요 |
 | ZX300S | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 300의 kg | 2,501 mm | ± 0.3 mm | 1400의 kg | 바닥 | 조립, 취급 및 스폿 용접 | / | 범위 - JT1 ±180°;JT2 +75° ~ -60°;JT3 +250° ~ -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |최고 속도 — JT1 100°/s;JT2 85°/s;JT3 85°/s;JT4 90°/s;JT5 90°/s;JT6 150°/s | 순간 - JT4 1,715 N·m;JT5 1,715 N·m;JT6 862 N·m |관성 — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | E02/7.5kVA | / | 이 모델을 요청하세요 |
 | ZT165U | BXP/BTP/BX/ZX/ZT 대형 탑재 로봇 | 6 | 165의 kg | 3,230 mm | ± 0.3 mm | 1550의 kg | 선반 | 조립, 취급 및 스폿 용접 | / | 범위 - JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |최고 속도 — JT1 105°/s;JT2 105°/s;JT3 105°/s;JT4 135°/s;JT5 135°/s;JT6 210°/s | 순간 - JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |관성 — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | E02/7.5kVA | / | 이 모델을 요청하세요 |
 | BA006N | BA/RA 아크 용접 로봇 | 6 | 6의 kg | 1,445 mm | ± 0.06 mm | 150의 kg | 바닥, 천장 | 아크 용접 | / | 범위 - JT1 ±165°;JT2 +150° ~ -90°;JT3 +90° ~ -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |최고 속도 — JT1 240°/s;JT2 240°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | 순간 - JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |관성 — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F60/2.0kVA, F01/5.6kVA | / | 이 모델을 요청하세요 |
 | BA006L | BA/RA 아크 용접 로봇 | 6 | 6의 kg | 2,036 mm | ± 0.08 mm | 160의 kg | 바닥, 천장 | 아크 용접 | / | 범위 - JT1 ±165°;JT2 +150° ~ -90°;JT3 +90° ~ -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |최고 속도 — JT1 210°/s;JT2 210°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | 순간 - JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |관성 — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F60/2.0kVA, F01/5.6kVA | / | 이 모델을 요청하세요 |
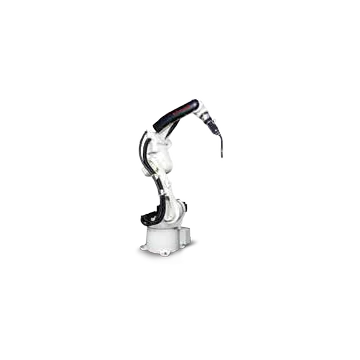 | BA013N | BA/RA 아크 용접 로봇 | 6 | 13의 kg | 1,492 mm | ± 0.04 mm | 260의 kg | 바닥 | 아크 용접 | / | 범위 - JT1 ±165°;JT2 +150° ~ -95°;JT3 +90° ~ -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |최고 속도 — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 470°/s;JT5 475°/s;JT6 730°/s | 순간 - JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |관성 — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0~45°C;25 - 85의 %(이슬이나 서리가 없어야 함) | F01/5.6kVA | / | 이 모델을 요청하세요 |
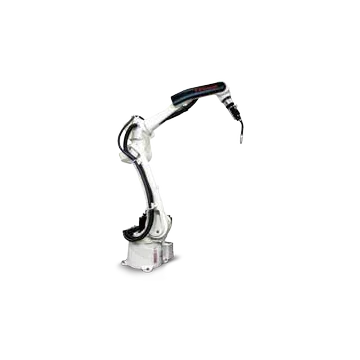 | BA013L | BA/RA 아크 용접 로봇 | 6 | 13의 kg | 2,093 mm | ± 0.06 mm | 280의 kg | 바닥 | 아크 용접 | / | 범위 - JT1 ±165°;JT2 +150° ~ -95°;JT3 +90° ~ -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |최고 속도 — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 440°/s;JT5 475°/s;JT6 730°/s | 순간 - JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |관성 — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0~45°C;25 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
 | RA005L | BA/RA 아크 용접 로봇 | 6 | 5의 kg | 903 mm | ± 0.03 mm | 37의 kg | 바닥, 천장 | 아크 용접 | / | 범위 - JT1 ±180°;JT2 +135° ~ -80°;JT3 +118° ~ -172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |최고 속도 — JT1 300°/s;JT2 300°/s;JT3 300°/s;JT4 460°/s;JT5 460°/s;JT6 740°/s | 순간 - JT4 12.3 N·m;JT5 12.3 N·m;JT6 7 N·m |관성 — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F60/2.0kVA | / | 이 모델을 요청하세요 |
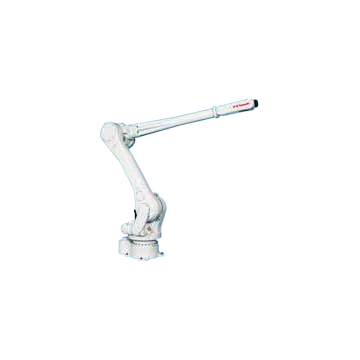 | RA015X | BA/RA 아크 용접 로봇 | 6 | 15의 kg | 3,150 mm | ± 0.06 mm | 545의 kg | 바닥, 천장 | 아크 용접 | / | 범위 - JT1 ±180°;JT2 +140° ~ -105°;JT3 +135° ~ -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |최고 속도 — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | 순간 - JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |관성 — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
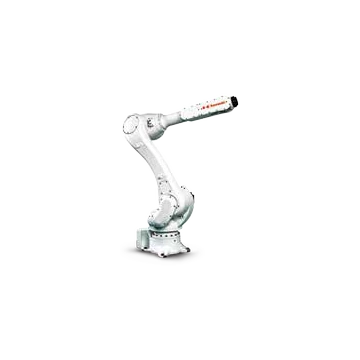 | RA020N | BA/RA 아크 용접 로봇 | 6 | 20의 kg | 1,725 mm | ± 0.04 mm | 230의 kg | 바닥, 천장 | 아크 용접 | / | 범위 - JT1 ±180°;JT2 +155° ~ -105°;JT3 +150° ~ -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |최고 속도 — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | 순간 - JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |관성 — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F01/5.6kVA | / | 이 모델을 요청하세요 |
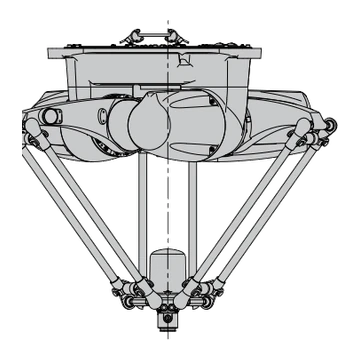 | YF002N | YF 델타 로봇 | 4 | 2의 kg | 직경 600mm × 높이 200mm | ± 0.04 mm | 60의 kg | 천장 | 조립 및 취급 | IP65 또는 동등 등급 | / | / | 10~35°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F01/5.6kVA | 각도 반복성 ±0.1;사이클 시간 *2 (적재량) 0.3초(0.5kg), 0.36초(2kg) | 이 모델을 요청하세요 |
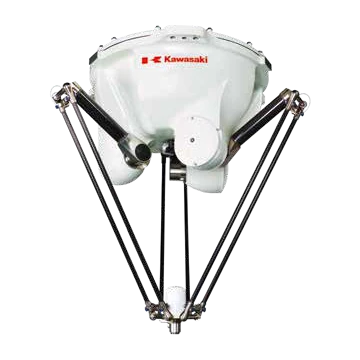 | YF003N | YF 델타 로봇 | 4 | 3의 kg | 직경 1300mm × 높이 500mm | ± 0.1 mm | 145의 kg | 천장 | 조립 및 취급 | IP65 또는 동등 등급 | / | / | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F01/5.6kVA | 각도 반복성 ±0.1;사이클 시간 *2 (적재량) 0.27초(1kg), 0.45초(3kg) | 이 모델을 요청하세요 |
 | MX350L | MX/MT/MG 초대형 로봇 | 6 | 360의 kg | 3,018 mm | ± 0.1 mm | 2800의 kg | 바닥 | 핸들링 및 기계 조작 | / | 범위 - JT1 ±180°;JT2 +90° ~ -45°;JT3 +20° ~ -115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |최고 속도 — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | 순간 - JT4 2,740 N·m;JT5 2,740 N·m;JT6 1,960 N·m |관성 — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F02/7.5kVA | / | 이 모델을 요청하세요 |
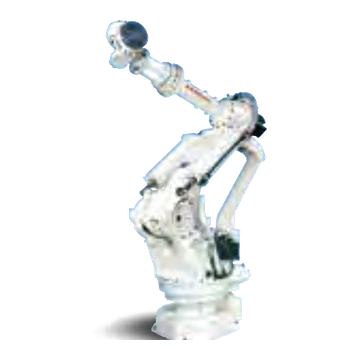 | MX420L | MX/MT/MG 초대형 로봇 | 6 | 420의 kg | 2,778 mm | ± 0.1 mm | 2800의 kg | 바닥 | 핸들링 및 기계 조작 | / | 범위 - JT1 ±180°;JT2 +90° ~ -45°;JT3 +20° ~ -125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |최고 속도 — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | 순간 - JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |관성 — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F04/12kVA | / | 이 모델을 요청하세요 |
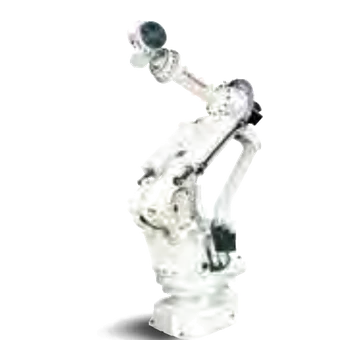 | MX500N | MX/MT/MG 초대형 로봇 | 6 | 500의 kg | 2,540 mm | ± 0.1 mm | 2750의 kg | 바닥 | 핸들링 및 기계 조작 | / | 범위 - JT1 ±180°;JT2 +90° ~ -45°;JT3 +20° ~ -130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |최고 속도 — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | 순간 - JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |관성 — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F04/12kVA | / | 이 모델을 요청하세요 |
 | MX700N | MX/MT/MG 초대형 로봇 | 6 | 700의 kg | 2,540 mm | ± 0.1 mm | 2860의 kg | 바닥 | 핸들링 및 기계 조작 | / | 범위 - / |최고 속도 — / | 순간 - / |관성 — / | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F04/12kVA | / | 이 모델을 요청하세요 |
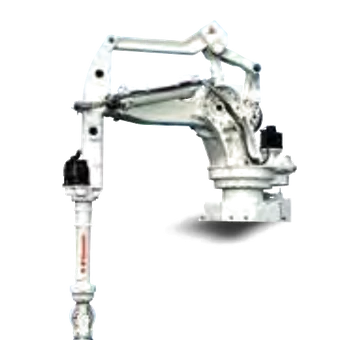 | MT400N | MX/MT/MG 초대형 로봇 | 6 | 400의 kg | 3,503 mm | ± 0.5 mm | 2600의 kg | 바닥 | 핸들링 및 기계 조작 | / | 범위 - / |최고 속도 — / | 순간 - / |관성 — / | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | E58/15kVA | / | 이 모델을 요청하세요 |
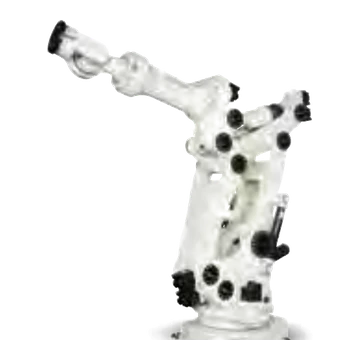 | MG15HL | MX/MT/MG 초대형 로봇 | 6 | 1500의 kg | 4,005 mm | ± 0.1 mm | 6550의 kg | 바닥 | 핸들링 및 기계 조작 | / | 범위 - / |최고 속도 — / | 순간 - / |관성 — / | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | E58/15kVA | / | 이 모델을 요청하세요 |
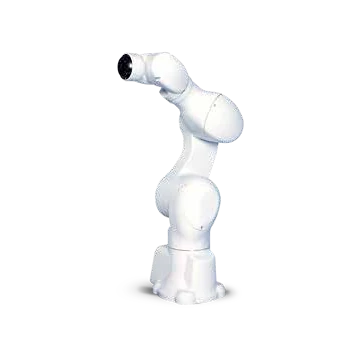 | MC004N | MC 의료 및 제약 로봇 | 6 | 4의 kg | 505.8 mm | ± 0.05 mm | 25의 kg | 바닥, 천장 | 제약 | / | 범위 - JT1 ±180°;JT2 +135° ~ -95°;JT3 +60° ~ -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |최고 속도 — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | 순간 - JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |관성 — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10~35°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F60/2.0kVA | / | 이 모델을 요청하세요 |
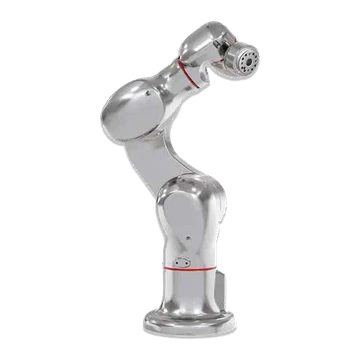 | MC004V | MC 의료 및 제약 로봇 | 6 | 4의 kg | 505.8 mm | ± 0.05 mm | 25의 kg | 바닥, 천장 | 제약 | / | 범위 - JT1 ±180°;JT2 +135° ~ -95°;JT3 +60° ~ -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |최고 속도 — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | 순간 - JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |관성 — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10~35°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F60/2.0kVA | / | 이 모델을 요청하세요 |
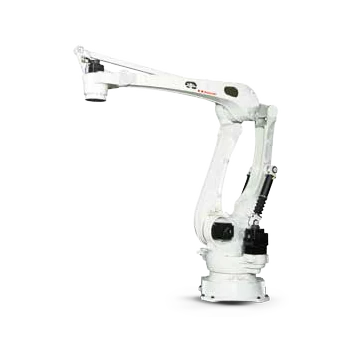 | CP180L | CP/RD 팔레타이징 로봇 | 4 | 180의 kg | 3,255 mm | ± 0.5 mm | 1600의 kg | 바닥 | 팔레 타이 징 | / | 범위 - JT1 ±160°;JT2 +95° ~ -46°;JT3 +15° ~ -110°;JT4 ±360° |최고 속도 — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | 관성 — JT4 85/140 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F03/12kVA | / | 이 모델을 요청하세요 |
| CP300L | CP/RD 팔레타이징 로봇 | 4 | 300의 kg | 3,255 mm | ± 0.5 mm | 1600의 kg | 바닥 | 팔레 타이 징 | / | 범위 - JT1 ±160°;JT2 +95° ~ -46°;JT3 +15° ~ -110°;JT4 ±360° |최고 속도 — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | 관성 — JT4 85/140 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F03/12kVA | / | 이 모델을 요청하세요 |
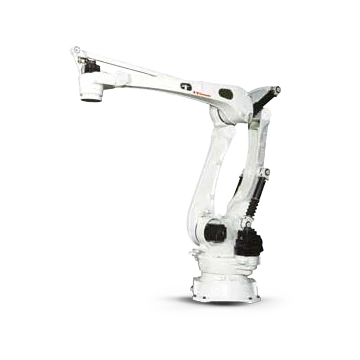 | CP500L | CP/RD 팔레타이징 로봇 | 4 | 500의 kg | 3,255 mm | ± 0.5 mm | 1650의 kg | 바닥 | 팔레 타이 징 | / | 범위 - JT1 ±160°;JT2 +95° ~ -46°;JT3 +15° ~ -110°;JT4 ±360° |최고 속도 — JT1 85°/s;JT2 80°/s;JT3 80°/s;JT4 180°/s | 관성 — JT4 250 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F03/12kVA | / | 이 모델을 요청하세요 |
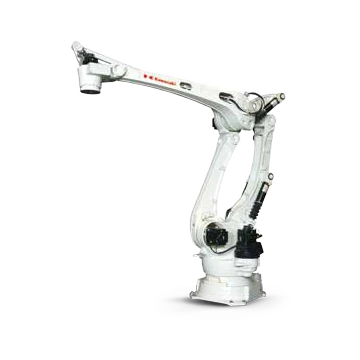 | CP700L | CP/RD 팔레타이징 로봇 | 4 | 700의 kg | 3,255 mm | ± 0.5 mm | 1650의 kg | 바닥 | 팔레 타이 징 | / | 범위 - JT1 ±160°;JT2 +95° ~ -46°;JT3 +15° ~ -110°;JT4 ±360° |최고 속도 — JT1 75°/s;JT2 65°/s;JT3 65°/s;JT4 170°/s | 관성 — / | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F03/12kVA | / | 이 모델을 요청하세요 |
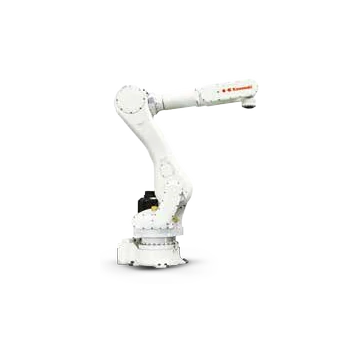 | RD080N | CP/RD 팔레타이징 로봇 | 5 | 80의 kg | 2,100 mm | ± 0.07 mm | 540의 kg | 바닥 | 팔레 타이 징 | / | 범위 - JT1 ±180°;JT2 +140° ~ -105°;JT3 +40° ~ -205°;JT4 ±360°;JT5 ±10° |최고 속도 — JT1 180°/s;JT2 180°/s;JT3 175°/s;JT4 360°/s | 관성 — JT4 13.7 kg·m² | 0~45°C;35 - 85의 %(이슬이나 서리가 없어야 함) | F03/12kVA | / | 이 모델을 요청하세요 |
일치하는 Kawasaki 모델을 찾을 수 없습니다. 하나 이상의 필터를 지우거나 필요한 페이로드, 작동 범위, 적용 분야 및 장착 정보를 보내주시면 프로젝트 검토를 진행하겠습니다.
가와사키 로봇 및 자동화 솔루션 FAQ
가와사키 로봇 시리즈 중 어떤 시리즈가 자재 취급, 용접 또는 팔레타이징 작업에 적합합니까?
이 페이지에는 범용 R 시리즈 로봇, BA 및 RA 용접 로봇, CP 및 RD 팔레타이징 로봇, YF 델타 로봇, 그리고 여러 대형 페이로드 제품군이 포함되어 있습니다. 페이로드, 작업 반경, 손목 하중, 장착 방식 및 작업 주기 요구 사항을 입력하여 원하는 로봇 목록을 작성하세요.
가와사키 로봇의 손목 하중을 페이로드 외에 추가로 점검해야 하는 이유는 무엇입니까?
로봇 탑재량은 여러 제약 조건 중 하나일 뿐입니다. 공구와 공작물의 무게중심, 손목 모멘트 및 관성, 로봇 자세 및 가속도 등은 전체 질량이 최대 탑재량보다 낮더라도 하중 조건이 허용 가능한지 여부를 결정할 수 있습니다.
EVST에서 가와사키 로봇이 포함된 컨트롤러 및 자동화 셀을 검토할 수 있을까요?
예. 검토 범위에는 로봇 및 컨트롤러, 툴링, 공정 장비, 고정 장치, 안전 장치, PLC 및 네트워크 인터페이스, 설치 환경, 시운전 및 서비스 범위가 포함될 수 있습니다.
가와사키 로봇 견적을 받으려면 어떤 정보가 필요합니까?
정확한 모델 또는 적용 분야, 공구 및 제품 하중, 무게 중심, 필요한 도달 거리 및 자세, 목표 주기, 장착 방식, 환경, 컨트롤러 및 인터페이스 요구 사항, 수량, 목적지 및 시간을 제공하십시오.