철근 가공 자동화: 이송 전 위치 파악
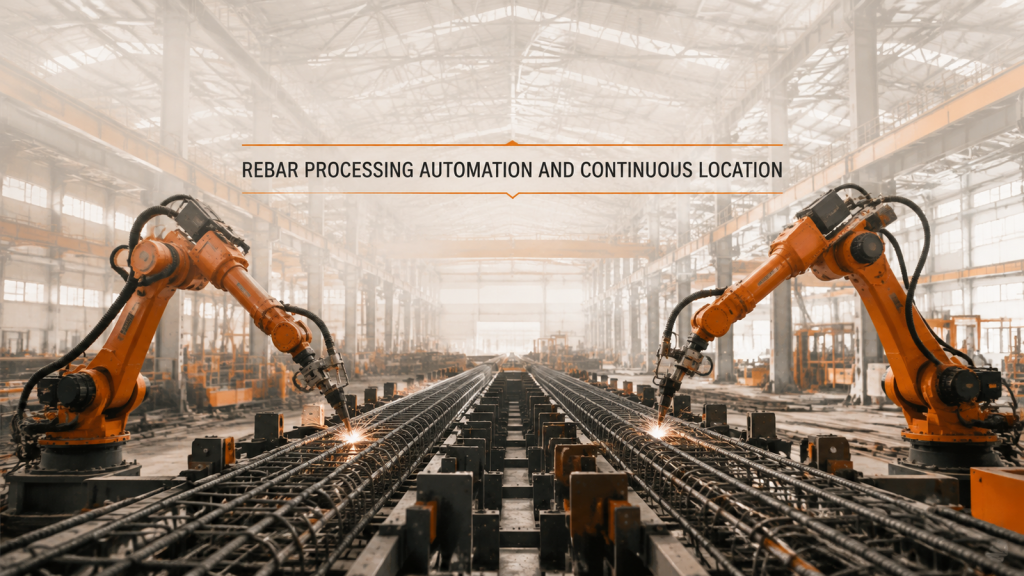
철근 가공 자동화에는 이송 전 긴 조립체를 따라 연속적인 기준선이 필요하며, 두 대의 로봇이 안정적으로 작업을 반복할 수 있어야 합니다.
로봇 다이캐스팅 관리: 먼저 그 가능성을 입증하세요
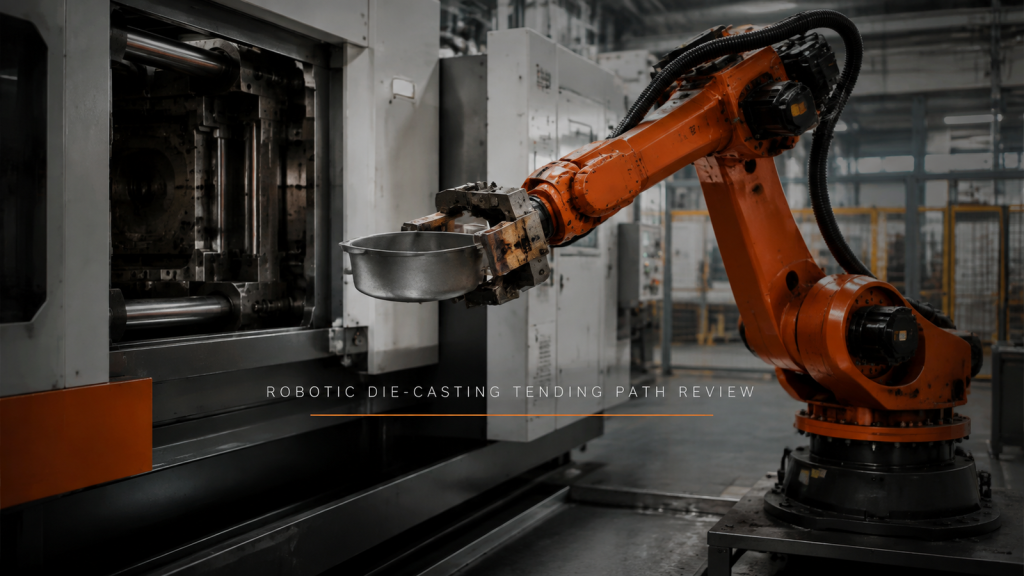
로봇 다이캐스팅 작업은 사이클 타임 예측 전에 검증된 접근 방식, 그립, 명확한 출구 및 낙하 경로 설정으로 시작됩니다.

철근 가공 자동화에는 이송 전 긴 조립체를 따라 연속적인 기준선이 필요하며, 두 대의 로봇이 안정적으로 작업을 반복할 수 있어야 합니다.
로봇 다이캐스팅 작업은 사이클 타임 예측 전에 검증된 접근 방식, 그립, 명확한 출구 및 낙하 경로 설정으로 시작됩니다.