
SCARA 비전 분류: 좌표 매핑 및 선택 증명
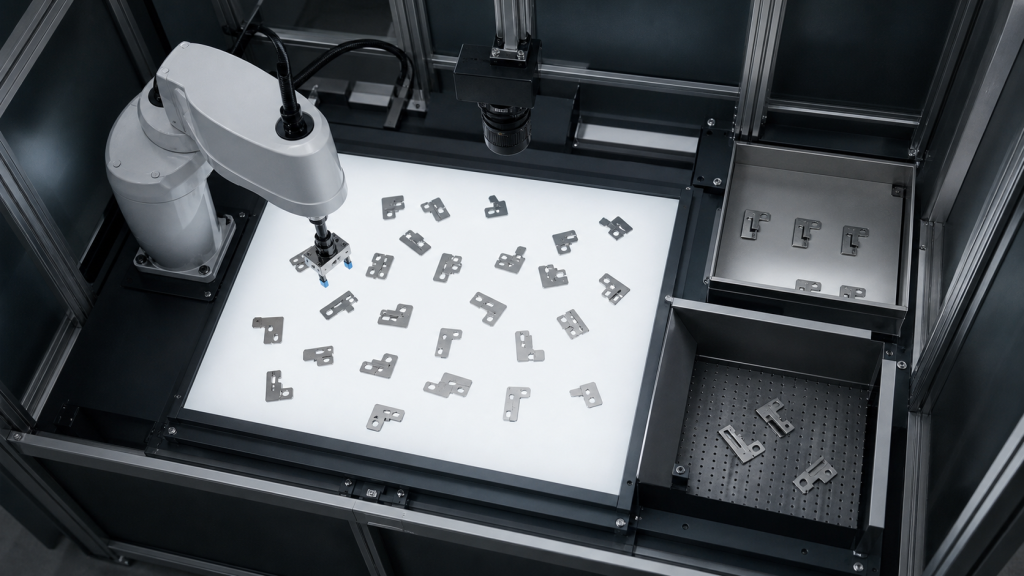
조명, 이미지 유효성, 카메라-로봇 보정, 픽업 지점 규칙, 파지 확인, 불량품 처리 및 복구를 중심으로 SCARA 비전 정렬 계획을 수립합니다.
로봇 선반 조작 연동 장치: 척, 도어, 부품
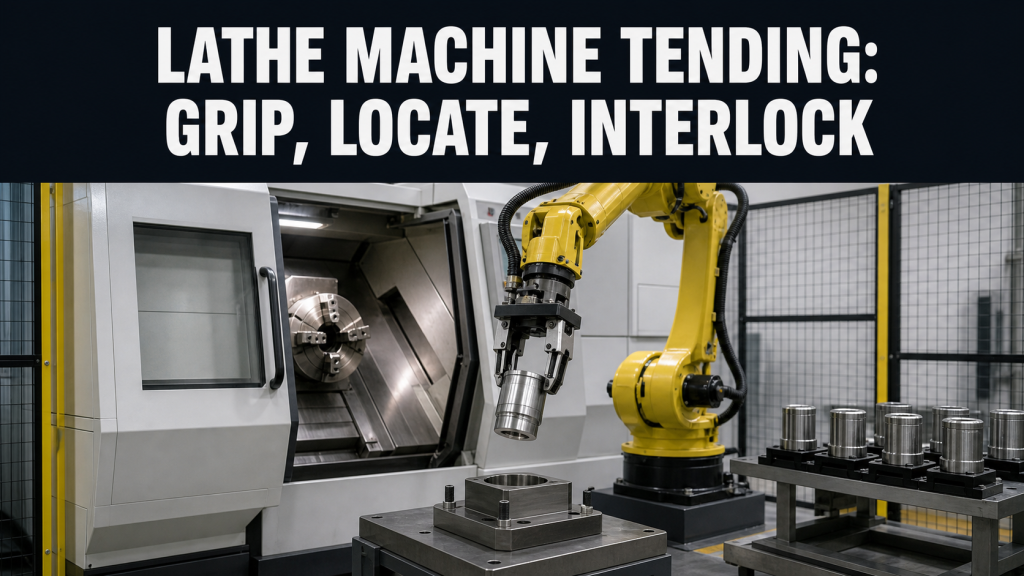
로봇 선반 조작 시 블랭크 및 완성품 기준점, 도어 및 척 상태, 부품 유무, 칩 제어, 회수 및 승인 등을 고려하여 연동 메커니즘을 계획합니다.
모터 하우징 이중 스테이션 연삭: 셀 밸런싱
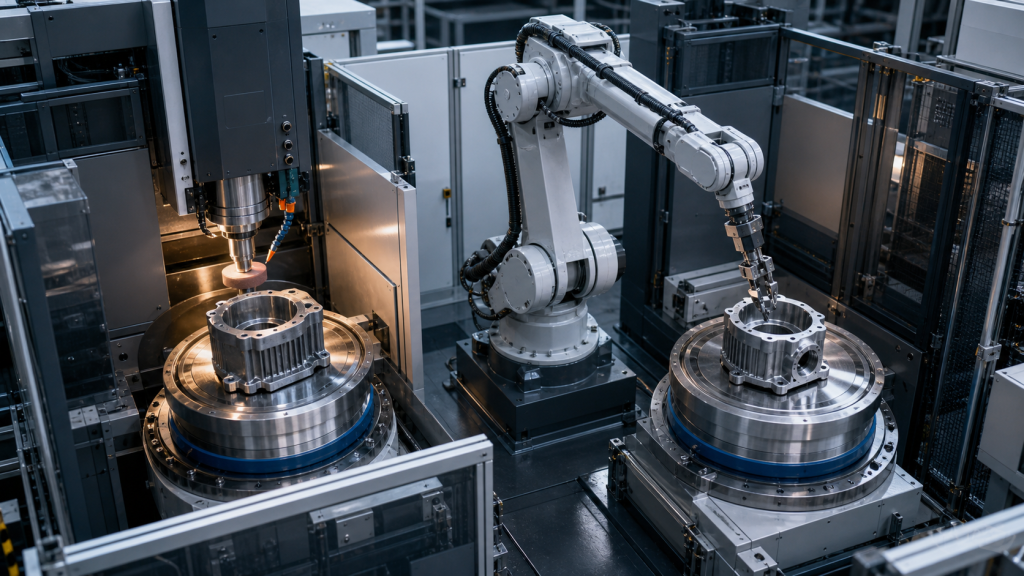
기준점 제어, 스테이션 간 연결, 로봇 이동, 병목 현상 발생 시점, 복구 및 승인 증거를 중심으로 모터 하우징 이중 스테이션 연삭 계획을 수립합니다.