
დიდი ჩარჩოს რობოტული შედუღება უნდა განხორციელდეს მისი ყველაზე შეზღუდული მოთხოვნილების მქონე შეერთებიდან, რადგან ამ შეერთებას შეუძლია განსაზღვროს რობოტის პოზიცია, სამაგრი სიმაღლე, დამჭერების განლაგება და თითოეული შემდგომი შეერთებისკენ მიმავალი მარშრუტი. კადრში ნაჩვენებია ერთი ნარინჯისფერი რობოტი, რომელიც ადუღებს გამოყოფილ შეერთებებს ფიქსირებულ მილისებრ ან სხივურ ჩარჩოზე. ეს მხარს უჭერს წვდომაზე დაფუძნებულ კონცეფციის მიმოხილვას, მაშინ როდესაც საჭირო შედუღების მასშტაბისა და წარმოების შედეგის დასადგენად ჯერ კიდევ საჭიროა პროექტის მტკიცებულება. სთხოვეთ EVST-ს თქვენი განაცხადის განხილვა →
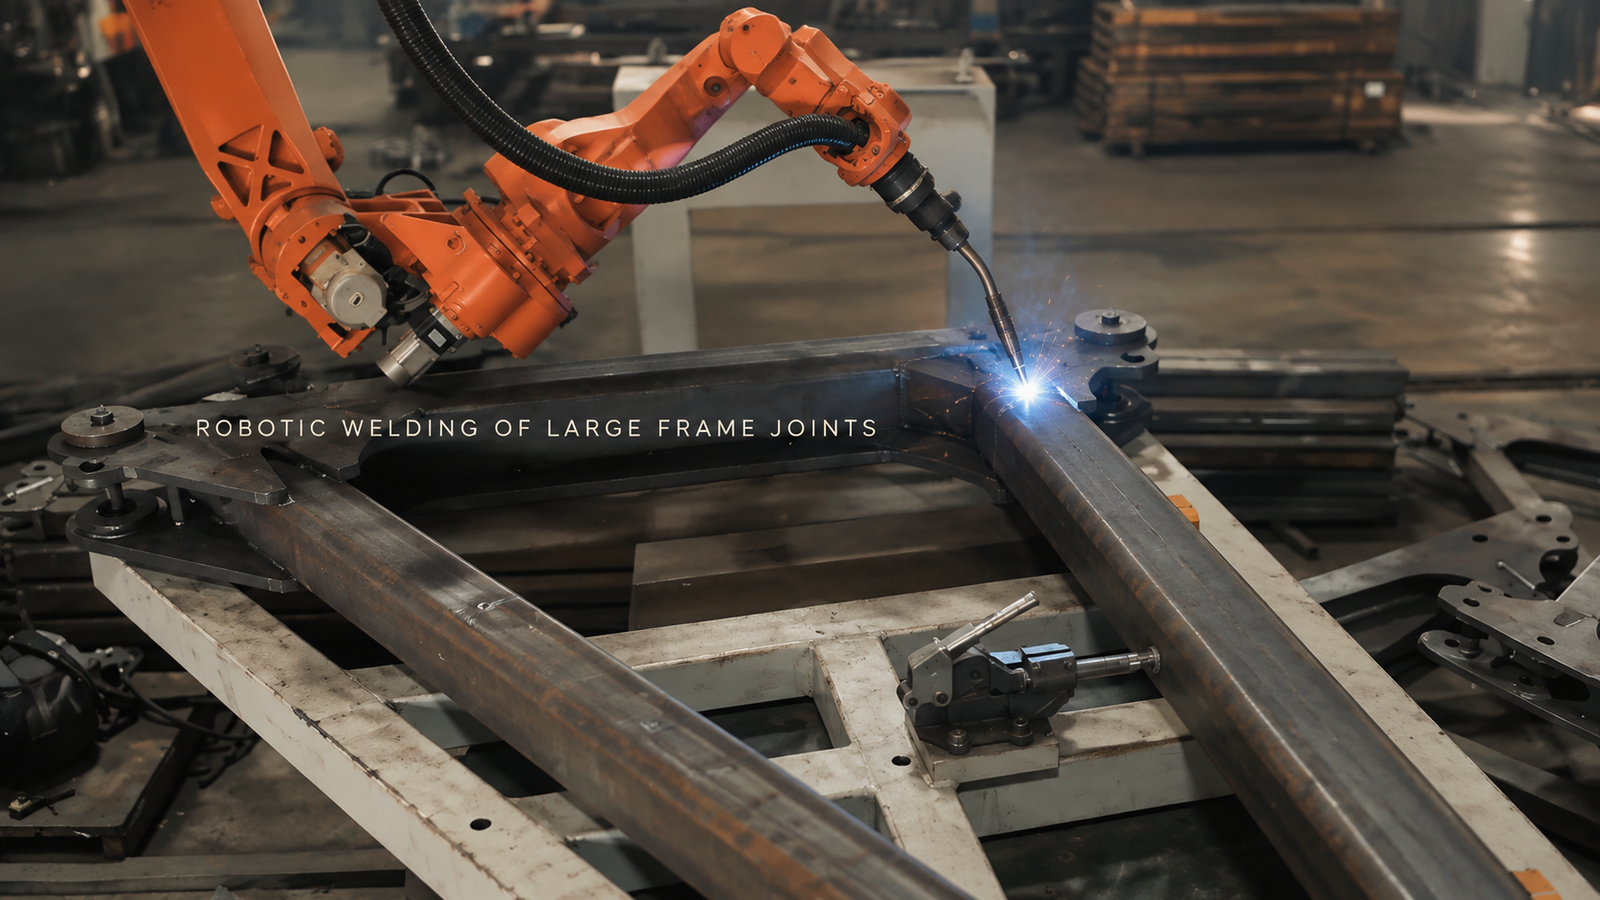
პირველი განლაგება ყველაზე მტკიცე სახსრის მიხედვით განისაზღვროს
ჩარჩოს ღია მხარეს შეუძლია ერთი რკალი მარტივად გამოიყურებოდეს, მაშინ როცა მილი, დამჭერი ან სამაგრი ბოძი ბლოკავს შემდეგ შეერთებას. მხოლოდ რობოტის მიწვდომის შესაძლებლობა პრობლემას ვერ გადაჭრის. ჩირაღდნის ყელს, საქშენს, კაბელის კომპლექტს და უკან დახევის მიმართულებას ყველა საჭირო უფსკრული სჭირდება საჭირო სამუშაო კუთხით.
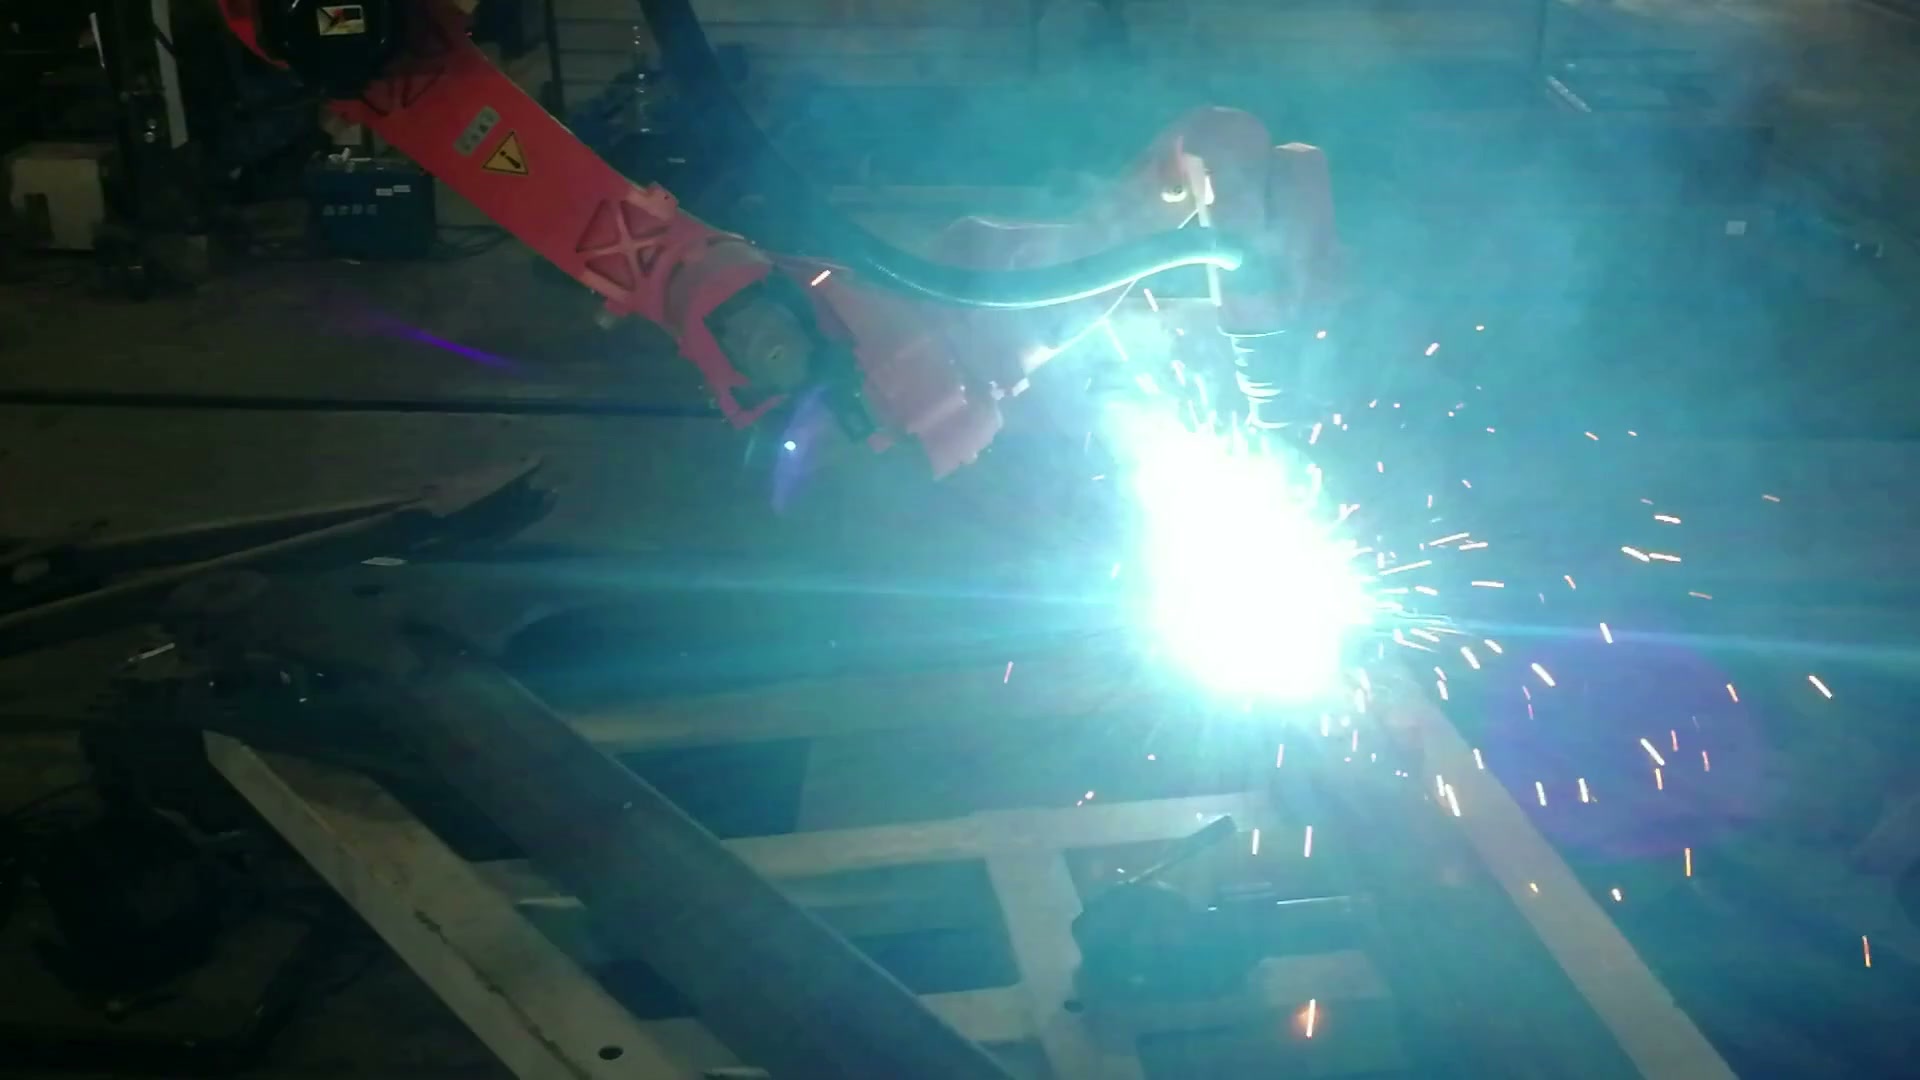
00:40.33 საათზე, ახლო ხედი ადასტურებს აქტიურ რკალს ფიქსირებული ჩარჩოს ერთ-ერთ სახსარში.
დაიწყეთ ნახაზზე ყველაზე დაბრკოლებული შეერთებით. გადაიტანეთ ჩირაღდნის სრული პაკეტი საწყის პოზიციაზე, გაიარეთ საჭირო გზა და ისევ უკან გამოიყვანეთ. შემდეგ მოათავსეთ სამაგრი ამ გარსის გარშემო. მონაცემი ან დამჭერი, რომელიც აუმჯობესებს მდებარეობას, მაგრამ იკავებს ერთადერთ გამოსაყენებელ ადგილს, ცვლის ავტომატიზაციის კონცეფციას.
გრძელ ელემენტებს ასევე სჭირდებათ საკმარისი საყრდენი ჩამოხრილობისა და მოძრაობის შესამცირებლად. ამ საყრდენმა უნდა აკონტროლოს ჩარჩო ახლად შექმნილი წვდომის შეფერხების გარეშე. ამიტომ, სასარგებლო ადრეული მოდელი აერთიანებს რეალურ ჩარჩოს, შემოთავაზებულ საყრდენებსა და დამჭერებს, ჩირაღდნის გეომეტრიას, კაბელის გარსს და გაზომილ შემომავალ ვარიაციას.
გადახედეთ ყველა სახსარს, როგორც შესასვლელს, ადგილმდებარეობას და მარშრუტს
ფართო ხედი აჩვენებს, თუ რატომ არის მთელი კონსტრუქცია მნიშვნელოვანი: რობოტს, ჩარჩოს და ფოლადის ფიქსაციას ერთი და იგივე შეზღუდული მოცულობა აქვს.
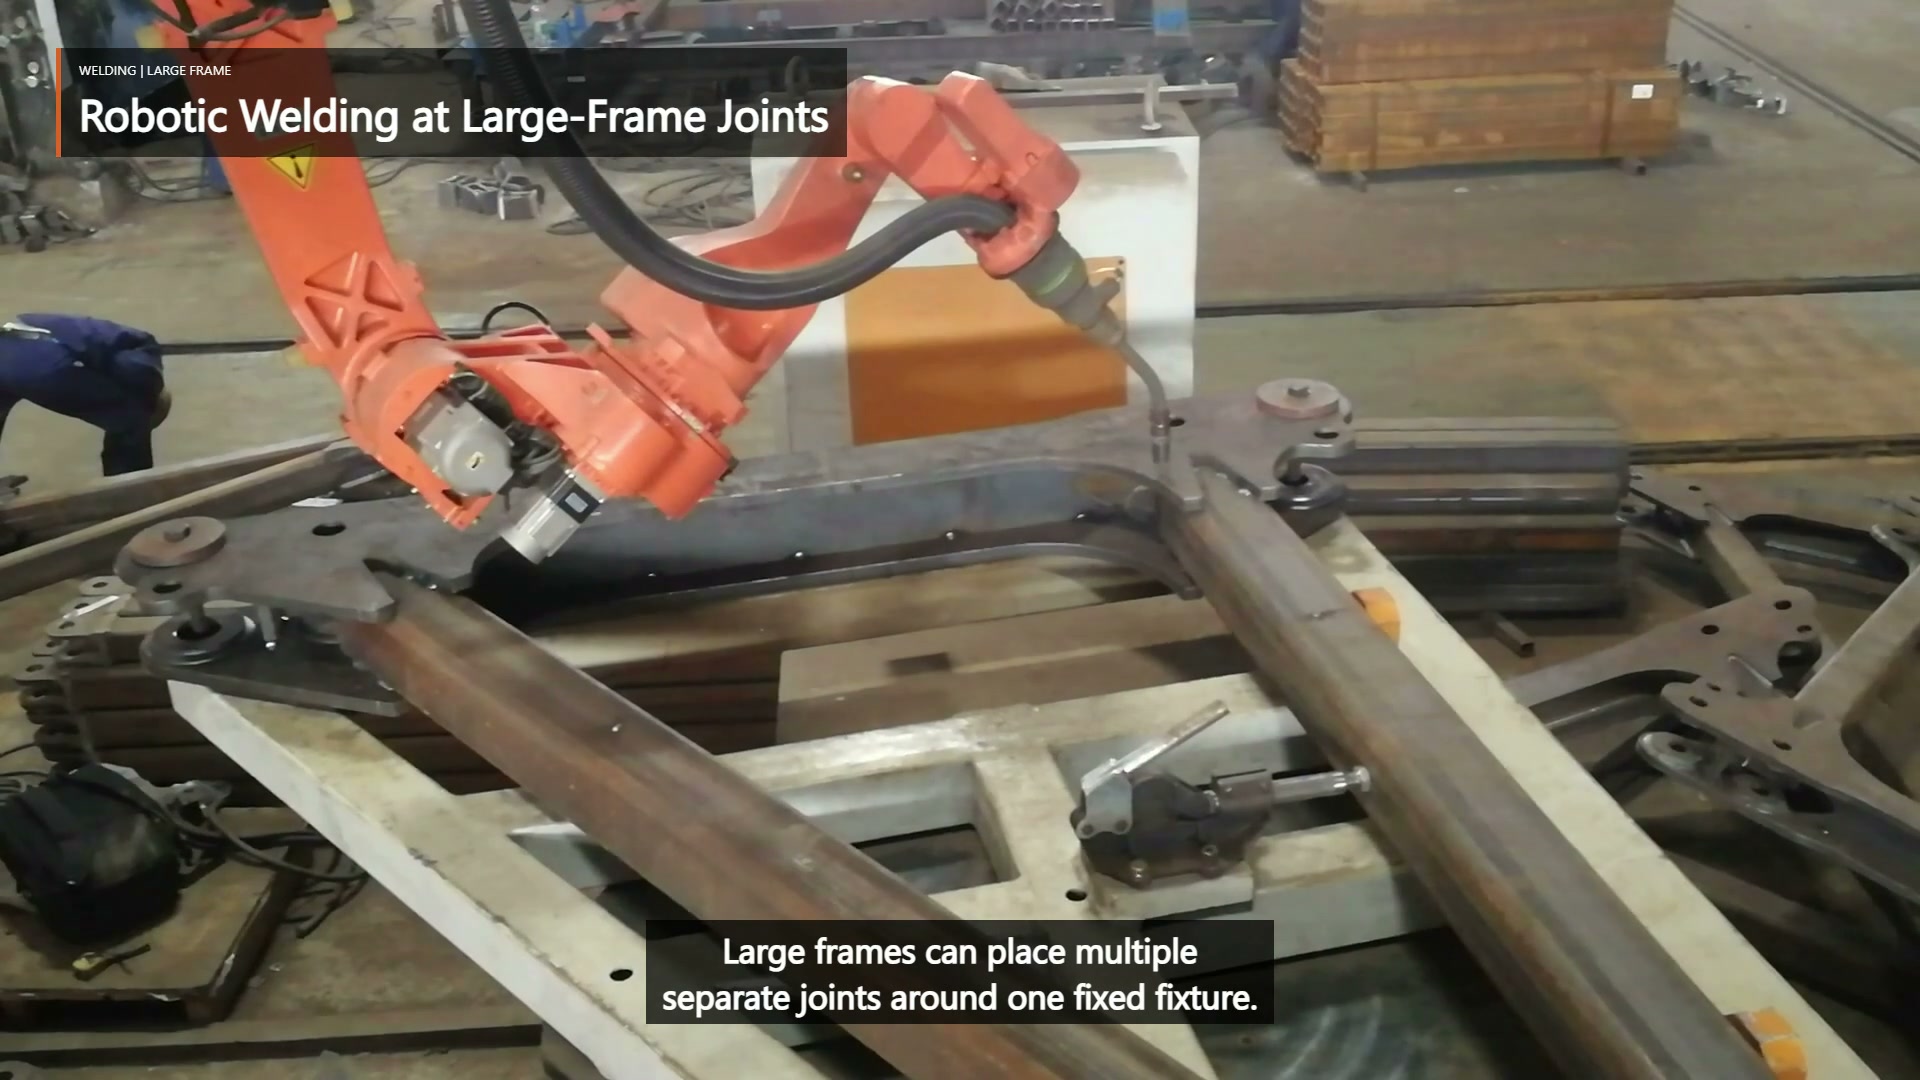
00:03.50 საათზე ფართო ხედში რობოტი, ფანარი, ფიქსირებული ჩარჩო და ფოლადის სამაგრი ერთსა და იმავე სცენაშია განთავსებული.
| ერთობლივი განხილვის კითხვა | მოსატანი მტკიცებულებები | კონცეფციის შედეგი |
|---|---|---|
| შეუძლია თუ არა ჩირაღდნის სრული პაკეტის მიახლოება და უკან დახევა? | სახსრის კუთხე, საჭირო ჩირაღდნის კუთხე, საწყისი/დასასრული რეგიონი და მიმდებარე ელემენტები | რობოტის მონტაჟი, ჩარჩოს პრეზენტაცია ან ავტომატური სამიზნე შეიძლება შეიცვალოს |
| ფიქსაცია სახსარს პროგნოზირებადად აბრუნებს? | სტაბილური საორიენტაციო მაჩვენებლები, დამჭერების პოზიციები, დამაგრების მდგომარეობა და გაზომილი უფსკრულის დიაპაზონი | გზის განმეორებადობა დამოკიდებულია ნაწილის წარმოდგენაზე და არა მხოლოდ პროგრამირებაზე. |
| შეუძლია რობოტს წინა სახსრიდან გადაადგილება დაბრკოლების გადალახვის გარეშე? | ფიქსაციის კონვერტი, კაბელის გასუფთავება და არარკალური მარშრუტი | ერთობლივი წესრიგი და შუალედური პოზები განლაგების ნაწილი ხდება |
| შესაძლებელია თუ არა საჭირო ტერიტორიის შემოწმება? | ნახაზი, შედუღების სპეციფიკაცია და შემოწმების წვდომა | განლაგებამ უნდა შეინარჩუნოს გამოსაყენებელი მიღების ხედი |
ეს აკავშირებს ნაკერის თითოეულ მოთხოვნას ფიზიკურ ცვლილებასთან, რომელიც მან შეიძლება გამოიწვოს უჯრედის სხვაგან.
თანმიმდევრობას შეუძლია განლაგების უკან გაგზავნა გადასინჯვისთვის
კადრში გამოყოფილი რკალები ერთმანეთთან დაკავშირებულია რკალის გადაადგილებით. შემოთავაზებულ შეკვეთაში უნდა იყოს დაცული წვდომა ადრეული შედუღების შემდეგ, თავიდან იქნას აცილებული კაბელის ჩარჩოს უკან გაჭედვა და შედუღების პროცესში აწყობის მოძრაობაც უნდა იყოს გათვალისწინებული. სითბო და დამახინჯება პროექტის სპეციფიკურია, ამიტომ თანმიმდევრობა უნდა შემოწმდეს ნახაზისა და შედუღების მოთხოვნებთან შედარებით და არა ნაწილობრივი ვიდეოდან დასკვნების გამოტანით.
თუ მოგვიანებით შეერთება კარგავს კლირენსს, დაწყება ან გაჩერება ვერ განთავსდება დაშვებულ რეგიონში, ან გაზომილი ჩარჩოს მოძრაობა შეერთებას დაგეგმილი ტრაექტორიის გარეთ გადაიტანს, პასუხი შეიძლება იყოს სამაგრების შეცვლა ან ჩარჩოს სხვა პრეზენტაცია - და არა უფრო დახვეწილი პროგრამირება. სწორედ ამ უკუკავშირის გამო უნდა შევიდეს მარშრუტის დაგეგმვა განლაგების შესწავლაში.
კონცეფციის მიმოხილვაში რთული სახსრის მოტანა
სასარგებლო მიმოხილვა იწყება ჩარჩოს ნახაზით და შეერთების სიით, შედუღების სიმბოლოებითა და მიღების კრიტერიუმებით, შემომავალი ელემენტების ტოლერანტობითა და შეერთების მდგომარეობით, შემოთავაზებული საცნობარო მონაცემებითა და სამაგრების გარსით, ასევე წარმომადგენლობითი ნაწილებით. მონიშნეთ ყველაზე მეტად დაბრკოლებული შეერთება და მოსალოდნელი უდიდესი ვარიაცია. პირველივე ცდამ უნდა დაადასტუროს წვდომა, განმეორებითი მონტაჟი და შემოწმება ამ პირობებში, სანამ გამომავალი შედეგი შეფასდება.
გაგზავნეთ ეს მონაცემები EVST კონცეფციის განსახილველად → ან ელ sales@evsrobot.com.
კადრებში ჩანს მრავალსახსრიანი შედუღების პროცესი; საბოლოო ხელსაწყოების დამზადება, კონტროლი, დაცვა და წარმოების მიღება პროექტის ვალიდაციაზეა დამოკიდებული.