
By EVST-ის რედაქციული გუნდი · განხილულია EVST-ის რედაქციული გუნდი · ბოლოს განახლდა 2026 წლის 30 სექტემბერს · სარედაქციო პოლიტიკა · შესწორებების პოლიტიკა · წესები
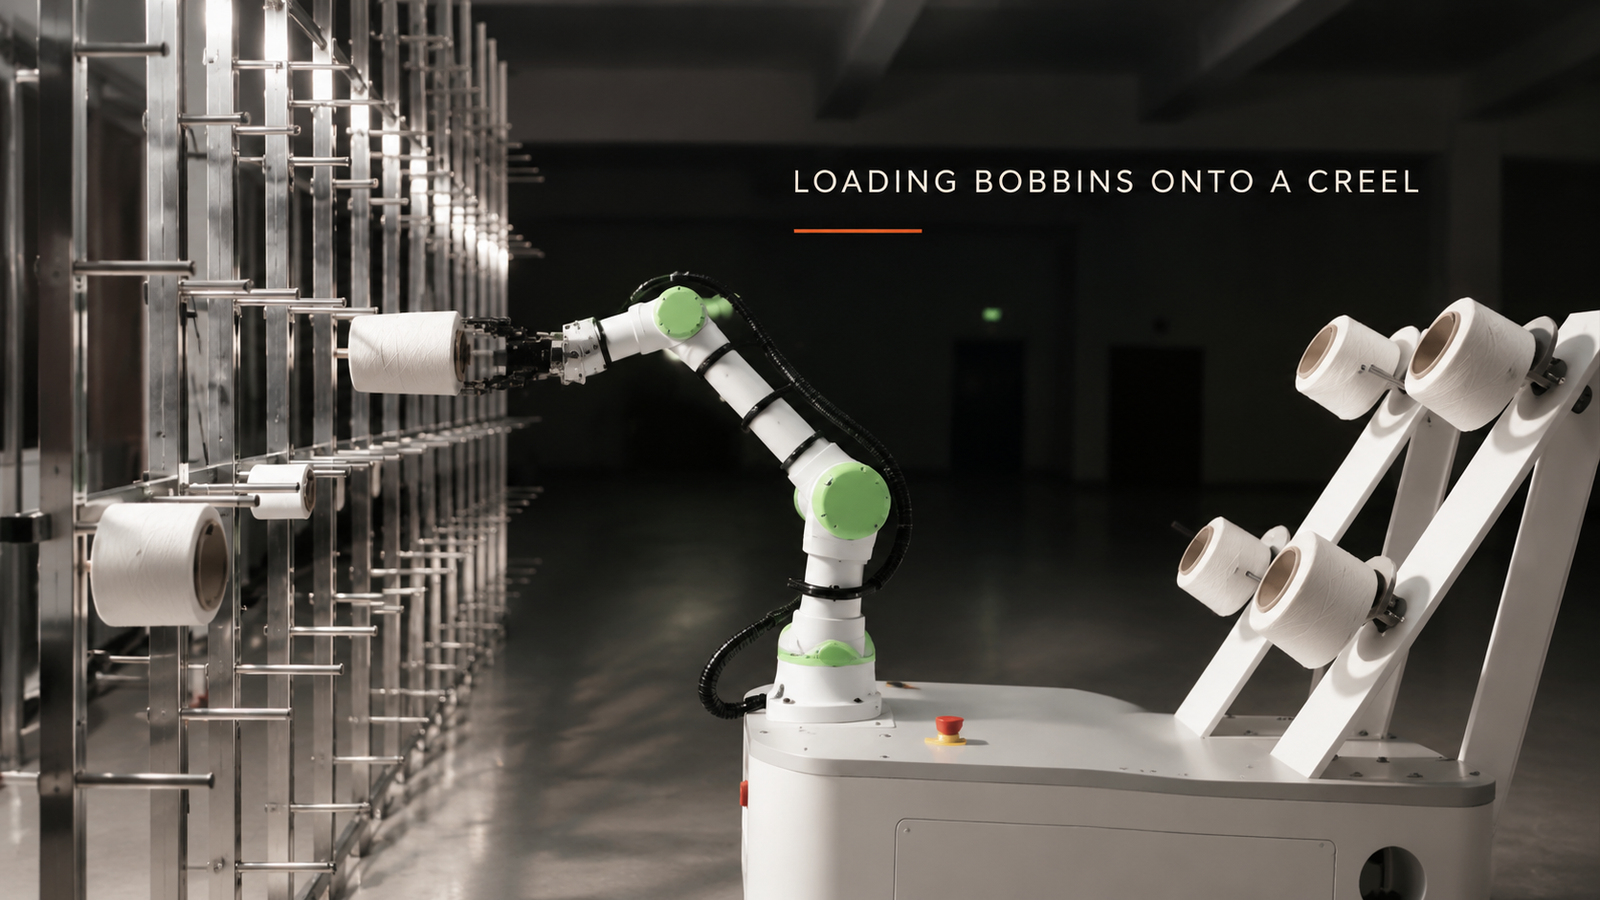
კობოტმა, რომელიც კობოტს ამაგრებს, თითოეულ კობოტზე სამი რამ უნდა გააკეთოს სწორად: მან კობოტი ისეთ ადგილას უნდა დაამაგროს, რომ ძაფს არასდროს შეეხოს, კობოტის ხვრელი სამაგრთან უნდა იყოს მიმაგრებული და უნდა შეეძლოს როგორც კობოტის ყველაზე მაღალ, ასევე ყველაზე დაბალ სამაგრზე ამოცანის შესრულება. მეოთხე კითხვა, რჩება თუ არა კობოტი ერთ ადგილას თუ მოძრავ ბაზაზეა, კობოტის სიგრძედან გამომდინარეობს. აქ აღწერილ უჯრაში, მოძრავ ბაზაზე მდგომი კობოტი კუთხოვანი თაროდან იღებს თეთრი ძაფის კოჭებს და მრავალდონიანი კობოტის სამაგრებზე ათავსებს, ერთმანეთის მიყოლებით.
გეგმავთ თქვენს კოჭებზე ბობინის ჩატვირთვის ავტომატიზირებას? გამოგვიგზავნეთ თქვენი ნაწილის ნახატი და ყოველდღიური გამომავალი, და ჩვენ გიპასუხებთ უჯრედის კონცეფციით და ციკლის დროის შეფასებით.
რატომ არის კრეკერის დატვირთვა განლაგების პრობლემა და არა აწევის?
ტექსტილის ქარხნებში ძაფის კოჭები ცალ-ცალკე ეტევა. ცული გრძელია და რამდენიმე დონის სიმაღლისაა, ამიტომ მისი ხელით ჩატვირთვა სიარულს, მოხრას და ზევით ხელის გაწვდენას ნიშნავს, ისევ და ისევ. მოუხერხებელი ხელის გაწვდენით განმეორებითი მუშაობა მას რობოტად გამოყენების კანდიდატად აქცევს.
კოჭა მსუბუქია, ამიტომ ტვირთამწეობა იშვიათად არის გადამწყვეტი ფაქტორი. განლაგება შემდეგია: ძაფი ხელუხლებელი უნდა იყოს, კოჭა უნდა სრიალებდეს დაჭერის გარეშე და ყველა სამაგრი უნდა იყოს ხელმისაწვდომ ადგილას. თითოეული მათგანი სხვებზეა დამოკიდებული, ამიტომ უმჯობესია მათი ერთად გაანალიზება.
როგორ მიმდინარეობს ციკლი ამ უჯრედში
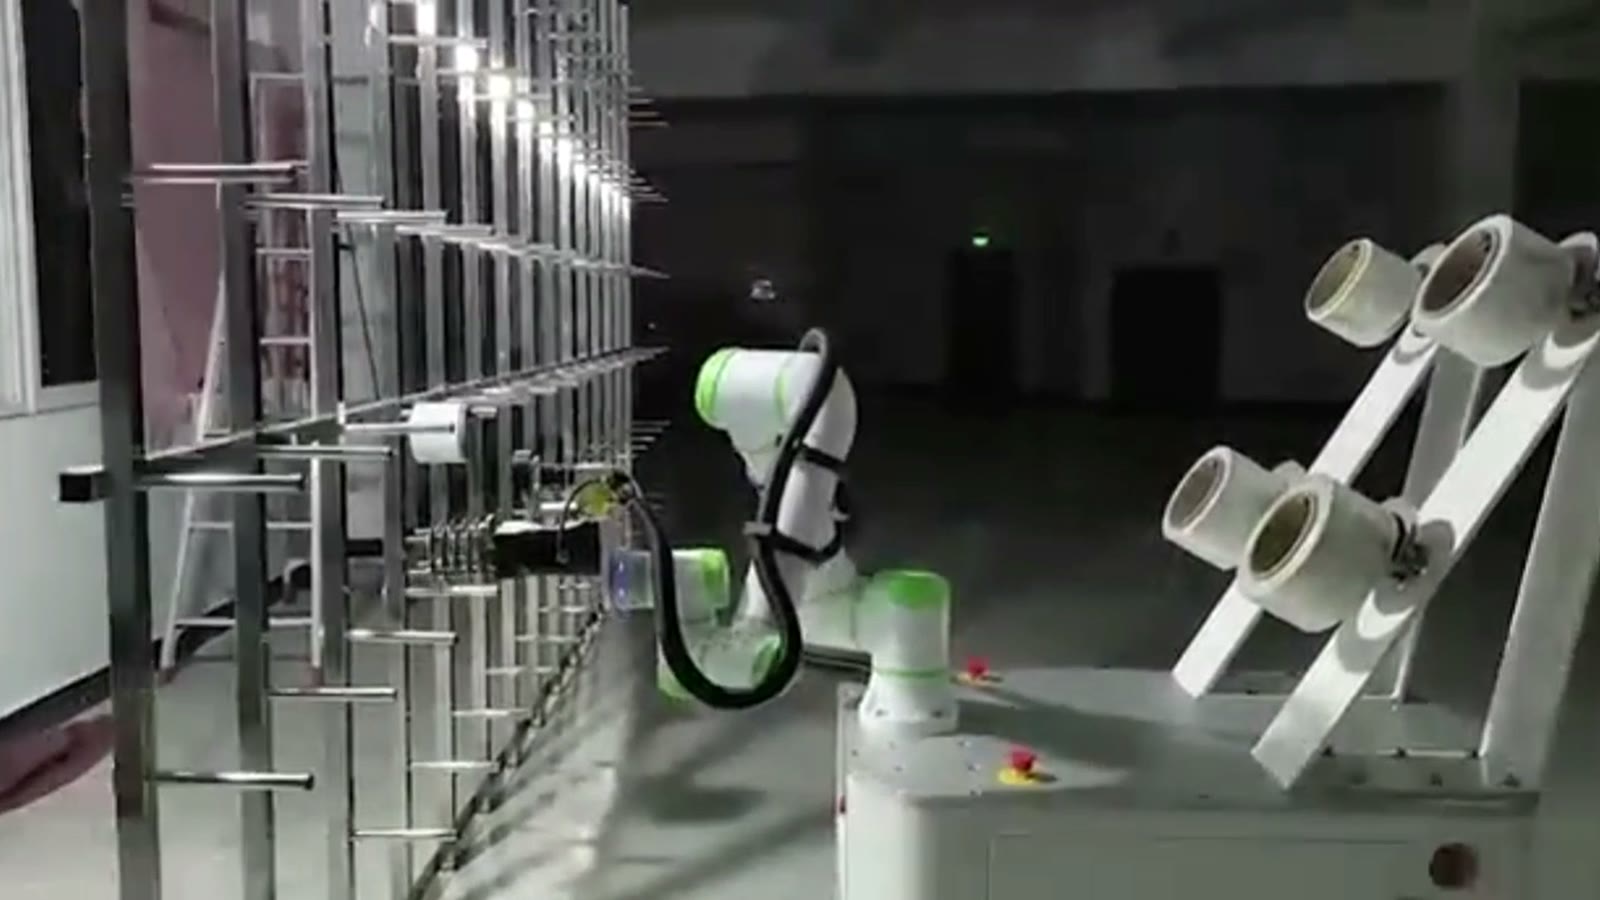
კობოტის მარჯვნივ დახრილი თაროს სამაგრებზე თეთრი კოჭები ჰკიდია; მის მარცხნივ კი სამაგრი დგას, რომლის სამაგრებიც რამდენიმე დონეზეა განლაგებული. ციკლი მოკლეა და მეორდება:
- კობოტი დახრილ თაროში ჩაწვდება და თავის დამჭერს ბობინით აფორმებს.
- ის აწევს ბობინს თაროს სამაგრებიდან.
- მკლავი საკინძისკენ ბრუნდება და ბობინს გასწორებას ახერხებს.
- ის ბობინს საკინძით ასწორებს და წინ უბიძგებს.
- დამჭერი ხელს უშვებს და უკან იწევს.
- კობოტი შემდეგი ბობინისთვის სადგამზე ბრუნდება და საკინძზე სხვადასხვა სიმაღლეზე მდებარე საკინძები ერთმანეთის მიყოლებით ივსება.
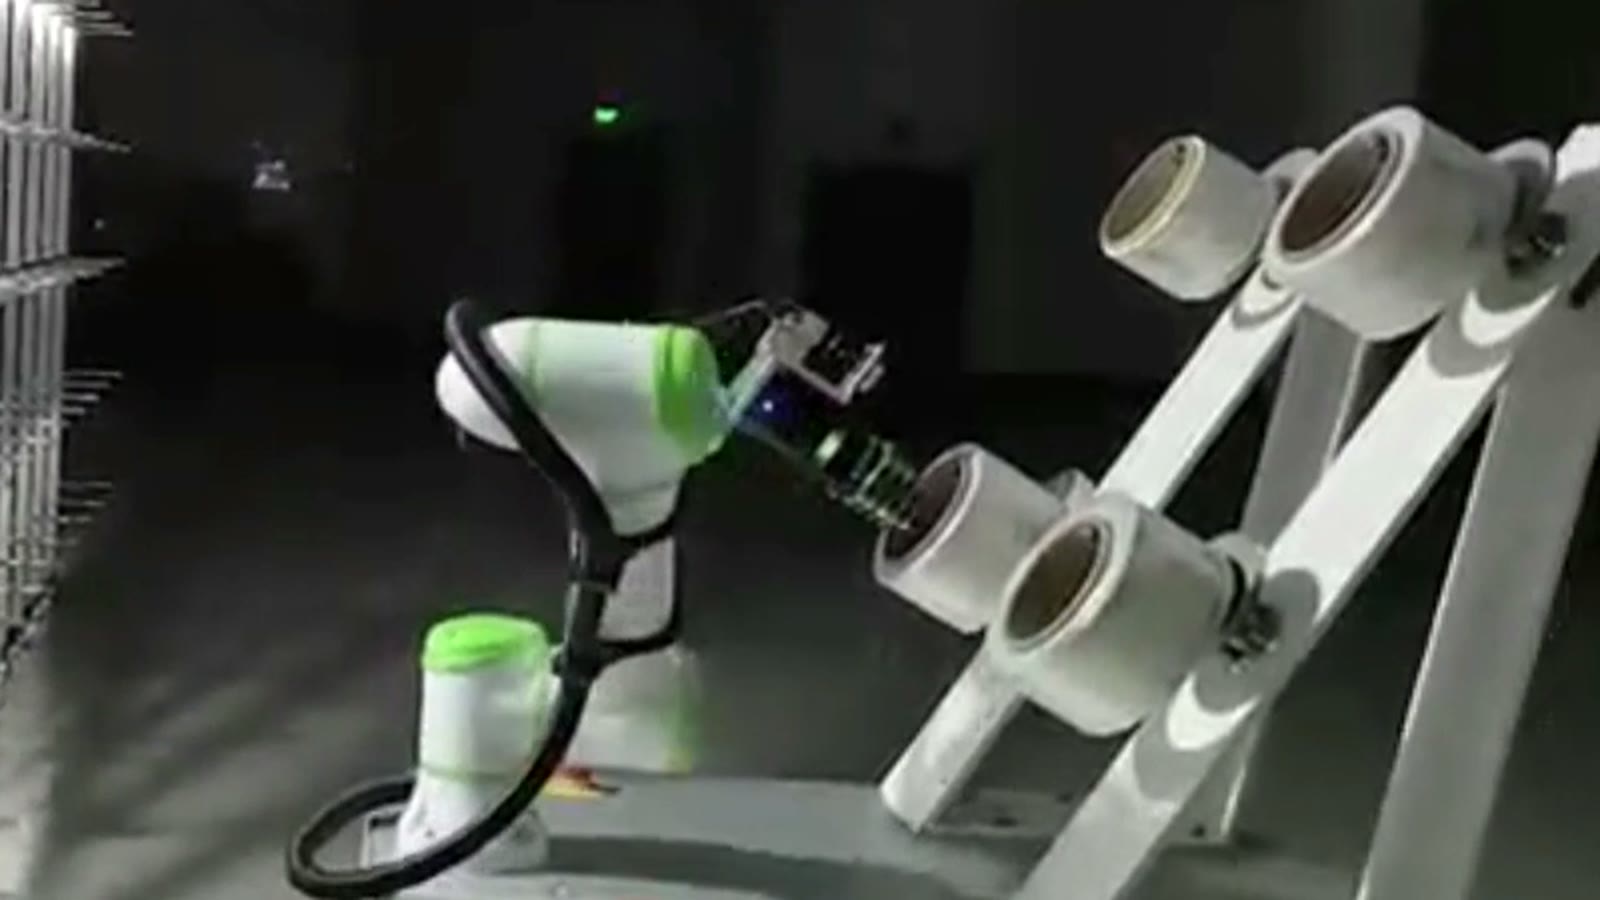
ამ ციკლში ორი ორიენტაცია ხვდება ერთმანეთს. ბობინი კუთხოვანი თაროდან გამოდის და სანამ საბურღ კონსტრუქციას მიაღწევს, მკლავი მას ასწორებს. თაროსა და საბურღ კონსტრუქციას შორის ბრუნვისას ხდება პოზიციის ცვლილება, ამიტომ უჯრედის დაპროექტებისას უნდა იცოდეთ როგორც საბურღ კონსტრუქციის სამაგრების, ასევე საბურღ კონსტრუქციის სამაგრების კუთხე.
სამი რამ, რაც უჯრედმა სწორად უნდა გააკეთოს
1. მოჭიდება: ბობინის დაჭერა ძაფთან შეხების გარეშე
პროდუქტი კოჭაზე დახვეული ძაფია. შეფუთვაზე დამაგრებულმა დამჭერმა შეიძლება დააჭიროს, დააზიანოს ან დააზიანოს გარე ფენები, ხოლო ჩატვირთვისას დაზიანებული კოჭა მოგვიანებით პრობლემებს შექმნის, როდესაც ძაფი მისგან გამოვარდება. დიზაინის პრინციპის თანახმად, დამჭერმა კოჭა მხოლოდ მილით უნდა დაიჭიროს: გამოჩენილი ბოლოდან ან ხვრელის შიგნიდან.
ეს არჩევანი პირდაპირ კავშირშია შემდეგ შეზღუდვასთან. მოჭიდებამ უნდა უზრუნველყოს ხვრელის თავისუფალი დაშვება საკინძზე, ხოლო თითებმა უნდა გაათავისუფლონ საკინძი და მისი მეზობელი ნაწილები. მოჭიდება, რომელიც უსაფრთხოა ძაფისთვის, მაგრამ ბლოკავს ხვრელს, არ მუშაობს, ამიტომ მოჭიდებისა და საკინძის მიდგომა ერთად არის შექმნილი.
მილის ზომები შეიძლება განსხვავდებოდეს ძაფის ტიპიდან ტიპამდე. თუ თქვენს ქარხანას ერთზე მეტი ზომის მილის გამოყენება შეუძლია, სპეციფიკაციის ნაწილია დამჭერის დიაპაზონი ან თითის სწრაფი შეცვლა.
2. სამაგრების გასწორება: ხვრელის სამაგრებზე სწორ ხაზზე მოთავსება
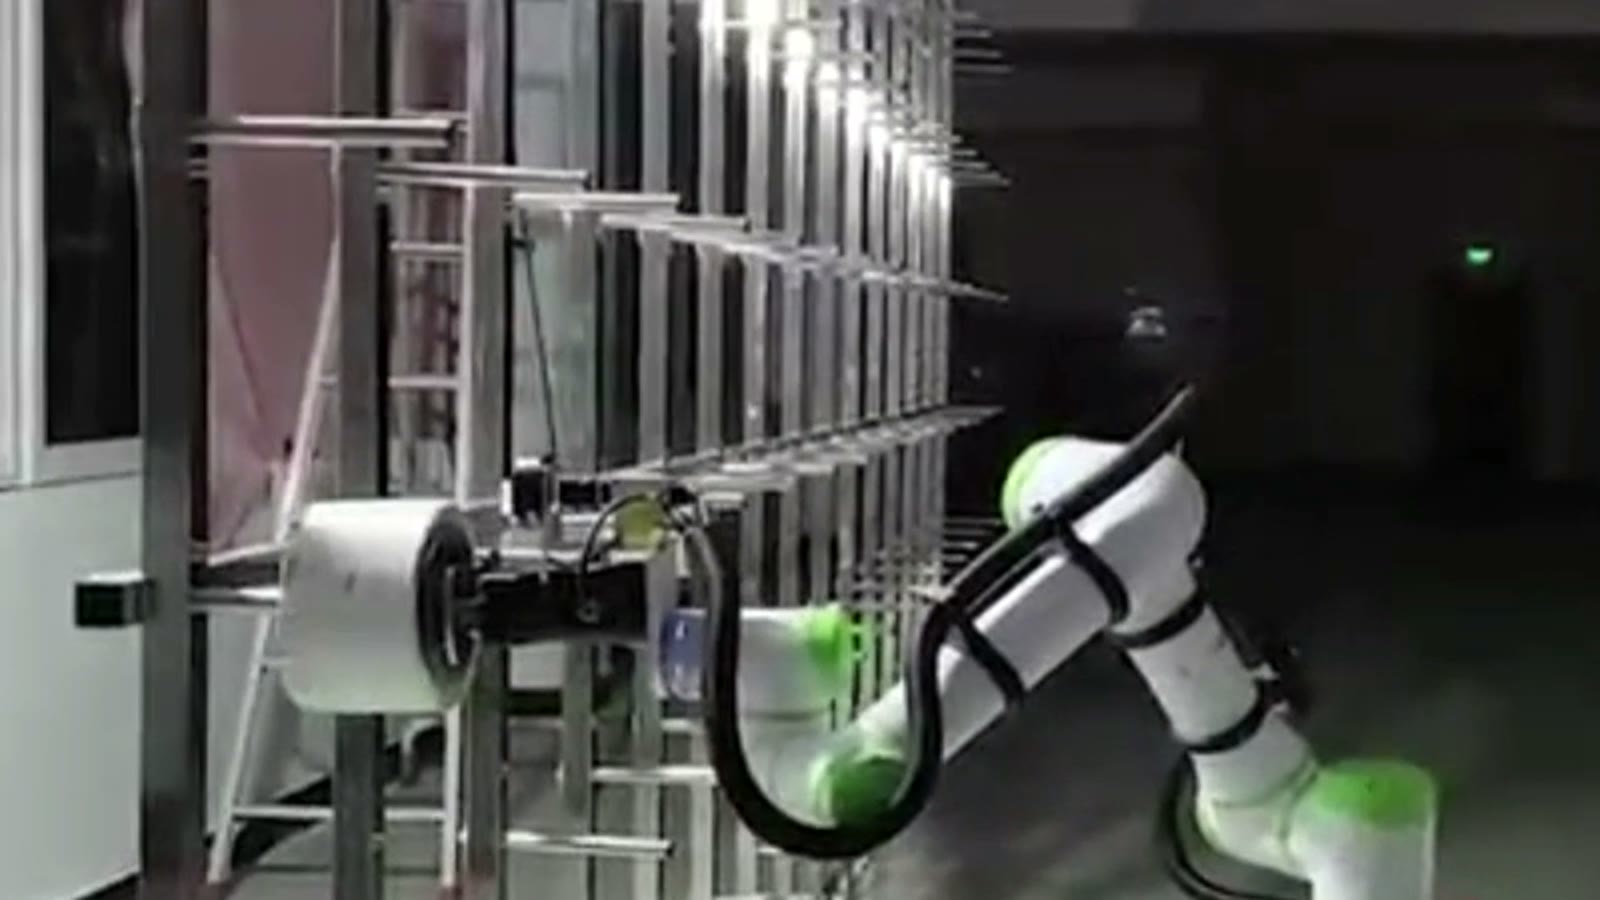
თუ ხვრელი დახრილია სამაგრთან შედარებით ან მისგან გადახრილია, კოჭა წვერზე იჭედება და არა წინ სრიალებს. დიზაინის ორი პრინციპი მოქმედებს. პირველი, მოძრაობა სამაგრის საკუთარი ღერძის გასწვრივ უნდა წარიმართოს მოძრაობის ბოლო ეტაპზე და არა მოსახვევში. მეორე, უჯრედმა უნდა იცოდეს, თუ სად მდებარეობს სინამდვილეში თითოეული სამაგრი.
სამაგრი გრძელი ჩარჩოა და მისი ყველა საკინძი ზუსტად იქ არ ჯდება, სადაც ნახაზზეა მითითებული. რობოტისთვის, რომელიც სწავლებული პოზიციებიდან მუშაობს, საკინძიდან საკინძზე ვარიაცია განლაგების შეცდომად იქცევა. ჩვეულებრივი პასუხებია თითოეული საკინძის პოზიციის სწავლება ან გაზომვა, საკინძების და ჩარჩოს სისწორის შემოწმება ექსპლუატაციაში გაშვებამდე ან სენსორის დამატება, რომელიც საკინძს ბიძგამდე პოულობს. რომელია საჭირო, დამოკიდებულია იმაზე, თუ რამდენად დიდია ნახვრეტის თავისუფალი სვლა საკინძზე.
3. დაფარვა: ყველაზე მაღალი და ყველაზე დაბალი ნიშნულების დაფარვა
ამ უჯრაში კობოტი სხვადასხვა სიმაღლეზე ავსებს სამაგრებს საკინძებზე. ზედა და ქვედა რიგები ყველაზე რთული პოზიციებია: ზედა ნაწილში მკლავი თითქმის სრულად არის გაშლილი, ხოლო ქვედა ნაწილში ის დაბლა უნდა იყოს ისე, რომ დამჭერი, კოჭა ან მკლავი არ შეეხოს ჩარჩოს ან ქვემოთ უკვე დატვირთულ კოჭებს. ორივე უკიდურესობა ასევე უნდა იძლეოდეს ზემოთ აღწერილი ხაზოვანი ბიძგის საშუალებას.
შემოწმება ადვილად გამოტოვებადია: საკინძის სიმაღლიდან, საკინძის სიღრმიდან და კოჭის სიგრძის მიხედვით, დარწმუნდით, რომ მკლავი ყველა საკინძს აღწევს ისე, რომ კოჭის მკლავი თანაბარი იყოს და სწორი ბიძგისთვის ადგილი დარჩეს. თუ არა, ვარიანტებია უფრო დიდი მკლავი ან სხვა სამონტაჟო სიმაღლე.
| შეზღუდვა | რას წყვეტს | რა უნდა შეამოწმოთ ჯერ |
|---|---|---|
| Grip | დამჭერის ტიპი და ადგილი, სადაც ის ბობინს აფიქსირებს | მილის ზომები ბოლოებში და ნახვრეტის შიგნით |
| პეგის გასწორება | მიახლოების მარშრუტი და სენსორის საჭიროება | Peg პოზიციის გავრცელება და bore-to-peg თამაში |
| მიღწევა | სახელურის ზომა და სამონტაჟო სიმაღლე | ზედა და ქვედა სამაგრების სიმაღლეები, ბობინის სიგრძე |
სად ჯდება მობილური ბაზა
ფიქსირებული კობოტი ფარავს მხოლოდ იმ ნაწილს, რომელიც მის ხელმისაწვდომობაშია. კობოტის მობილურ ბაზაზე დამონტაჟება უფრო გრძელი კობოტის მომსახურების ერთ-ერთი გზაა: ბაზა გადადის მონაკვეთზე, მკლავი იქ აწვება სამაგრებს და ბაზა მოძრაობს. ალტერნატივებია რამდენიმე ფიქსირებული კობოტი ან კობოტი ხაზოვან ლიანდაგზე.
მობილური ბაზა კიდევ ერთ მოთხოვნას აწესებს, რაც ფიქსირებულ კორობოტს არ აქვს: ყოველი მოძრაობის შემდეგ რობოტმა კვლავ უნდა იცოდეს, სად მდებარეობს საკეტი, რადგან მისი ნასწავლი სამაგრების პოზიციები საკეტთან შედარებითაა და არა იატაკთან. ხშირად გამოყენებული პასუხებია დამაგრების წერტილი, საცნობარო მარკერები ან კამერის შემოწმება თითოეულ გაჩერებაზე; რაც უფრო მჭიდროდ ერგება ლულა საკეტს, მით უფრო მნიშვნელოვანია ეს.
სად ჯდება ეს მიდგომა და სად უნდა განვიხილოთ უფრო დეტალურად
ის კარგად ერგება, როდესაც კოჭები თაროზე ცნობილი განლაგებით მოდის, მილების ზომები მცირეა და სტაბილურია, ხოლო საკინძი კარგ მდგომარეობაშია. მას უფრო დეტალური დათვალიერება სჭირდება, როდესაც საკინძი ძველი ან მოღუნულია, მილების ზომები ხშირად იცვლება, კოჭები ურნებში თავისუფლად მოდის ან მოძრავი ბაზა ადამიანებსა და მანქანებთან ახლოს უნდა გაიაროს.
კითხვა-პასუხი
კობოტს სამაგრების საპოვნელად კამერა სჭირდება?
ყოველთვის არა. სწორი საკინძი თანმიმდევრული სამაგრებით შეიძლება გაშვებული პოზიციებიდანაც კი მოძრაობდეს. სენსორი თავის ადგილს იკავებს მაშინ, როდესაც სამაგრები ცვალებადია იმაზე მეტად, ვიდრე ლულის ასატანია, ან როდესაც მობილურ ბაზას ყოველ გაჩერებაზე საკინძი ხელახლა უწევს პოვნა.
შეუძლია თუ არა ერთ დამჭერს რამდენიმე ზომის ბობინის დამუშავება?
ხშირად, თუ მილების ზომები მსგავსია. უფრო დიდი სხვაობების შემთხვევაში, ჩვეულებრივი გამოსავალია უფრო ფართო დიაპაზონის მქონე დამჭერი ან სწრაფად შესაცვლელი თითები.
შეუძლია თუ არა კობოტს, რომელიც კონტეინერს ატვირთავს, კონტეინერიდან ცარიელი მილების ამოღებაც?
პრინციპში, კი: ეს იგივე ციკლია უკუღმა, მაგრამ დამჭერი და მისასვლელი ასევე უნდა შემოწმდეს ცარიელი მილისთვის.
რა უნდა გამოაგზავნოთ შეფასებისთვის
- კონსტრუქციის ნახაზი: სიგრძე, დონეების რაოდენობა, სამაგრებს შორის მანძილი, სამაგრების კუთხე
- კოჭის და მილის ზომები, ხვრელის ჩათვლით, თითოეული ზომისთვის, რომელსაც იყენებთ
- რამდენი სავსე კობინი ხვდება სადგამზე (საკიდზე, ურიკაში, ურნაში) და რამდენი?
- დღიური გამომუშავება და რამდენი საკინძო პოზიცია იტვირთება ცვლაში
გამოაგზავნეთ თქვენი ნაწილის ნახატი და ყოველდღიური გამომავალი ან ელ sales@evsrobot.com, და ჩვენ გიპასუხებთ უჯრედის კონცეფციით და ციკლის დროის შეფასებით.
ეს სტატია აღწერს ამ უჯრედის გამოქვეყნებულ ვიდეოში ნაჩვენებ დატვირთვის ციკლს; ბაზის გადაადგილება, ციკლის დრო და ძაფის ტიპი არ არის გათვალისწინებული და უნდა დადასტურდეს თქვენი მცენარისთვის.