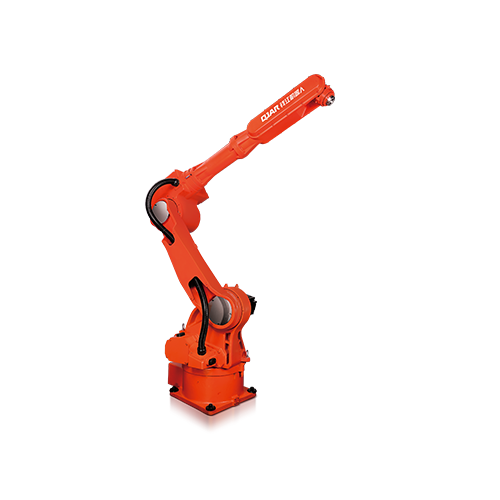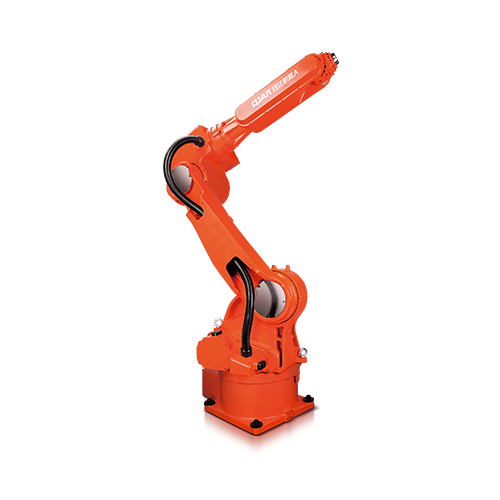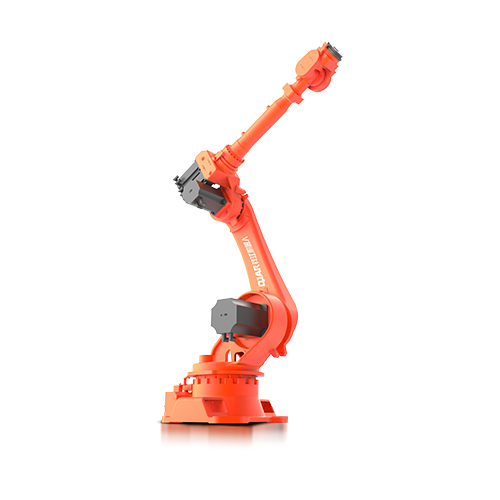
| モデル | QJR50-1 | |
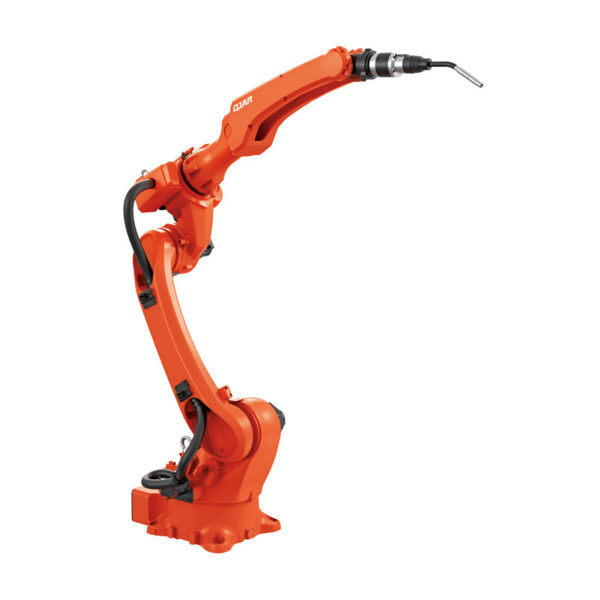
| 軸番号 | 6 | |
| ペイロード | 50kg | |
| 繰り返し位置決め | ±0.07mm | |
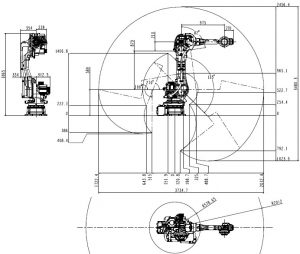
| 最大アームスパン | 2012.4 mm | |
| 動作範囲 | J1 | ±180° |
| J2 | ﹢135°、﹣90° | |
| J3 | ﹢82°、﹣205° | |
| J4 | ±360° | |
| J5 | ±120° | |
| J6 | ±360° | |
| マックス・スピード | J1 | 155º/秒 |
| J2 | 120º/秒 | |
| J3 | 155º/秒 | |
| J4 | 250º/秒 | |
| J5 | 250º/秒 | |
| J6 | 350º/秒 | |
| 許容トルク | J4 | 245N.m |
| J5 | 245N.m | |
| J6 | 147N.m | |
| 慣性モーメント | J4 | 12.5kg.m² |
| J5 | 12.5kg.m² | |
| J6 | 4.5kg.m² | |
| ロボット本体重量 | 580kg | |
| 電力容量 | 10kVA | |
| キャビネット判 | 650 * 750 * 1150mm | |
| 内閣重 | 120kg | |
| ソース | 三相XNUMX線 | |
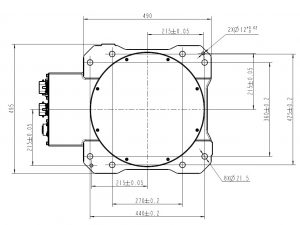
| フォームのインストール | 陸上 | |
| 用途 | バリ取り、搬入出、ハンドリング、分割、組立等 | |