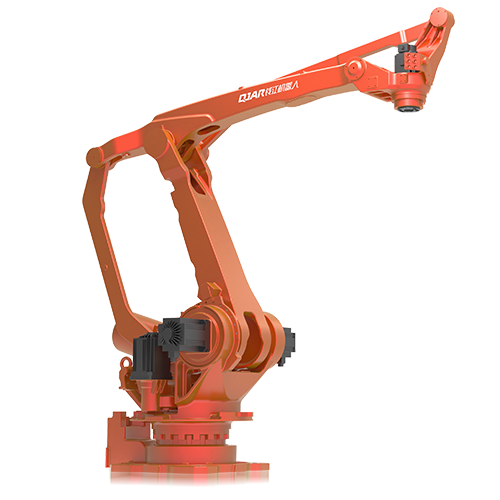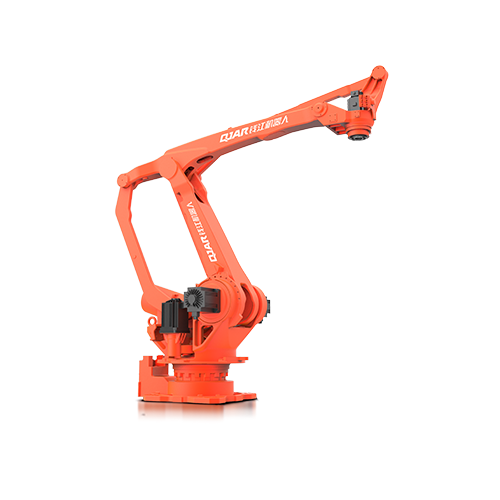
| モデル | QJRB180-1 | |
| 軸番号 | 4 | |
| ペイロード | 180kg | |
| 繰り返し位置決め | ±0.5mm | |
| 最大アームスパン | 3153.7 mm | |
| 動作範囲 | J1 | ±170° |
| J2 | ﹢95°、﹣47° | |
| J3 | ﹢112°、﹣20° | |
| J4 | ±360° | |
| J5 | - | |
| J6 | - | |
| マックス・スピード | J1 | 129º/秒 |
| J2 | 132º/秒 | |
| J3 | 132º/秒 | |
| J4 | 298º/秒 | |
| J5 | - | |
| J6 | - | |
| 許容トルク | J4 | - |
| J5 | - | |
| J6 | - | |
| 慣性モーメント | J4 | 3.25kg.m² |
| J5 | - | |
| J6 | - | |
| ロボット本体重量 | 1400kg | |
| 電力容量 | 17.5kVA | |
| キャビネット判 | 650 * 750 * 1150mm | |
| 内閣重 | 140kg | |
| ソース | 三相XNUMX線 | |
| フォームのインストール | 陸上 | |
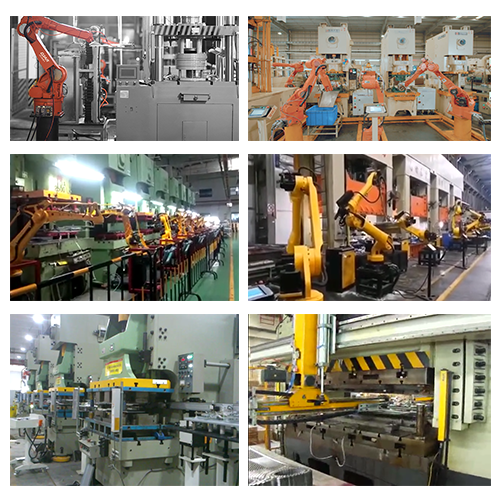
| 用途 | パンチングマシン、家具、食品および飲料、3Cおよびその他の産業に適しています。パレタイジング、ピッキング、梱包、取り扱い、積み下ろしについて。 | |