
中厚板の多層溶接:開先溶接
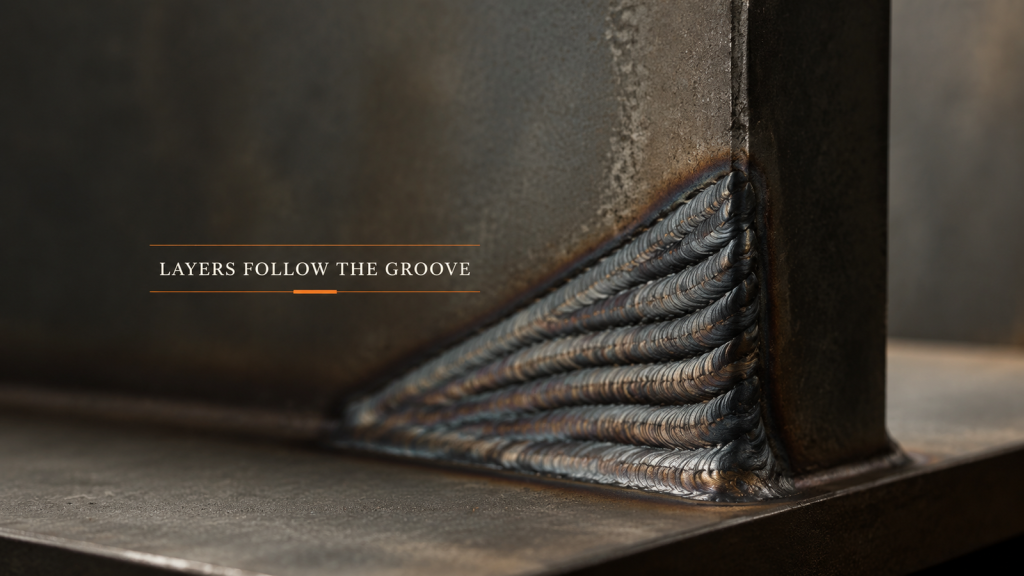
多層溶接では、溝の形状によって断面が決まり、断面の形状によってパス数が決まります。パラメータを決める前に、積層構成を計画してください。
ロボット溶接セルは1つの部品ではなく、6つの部品から構成されている
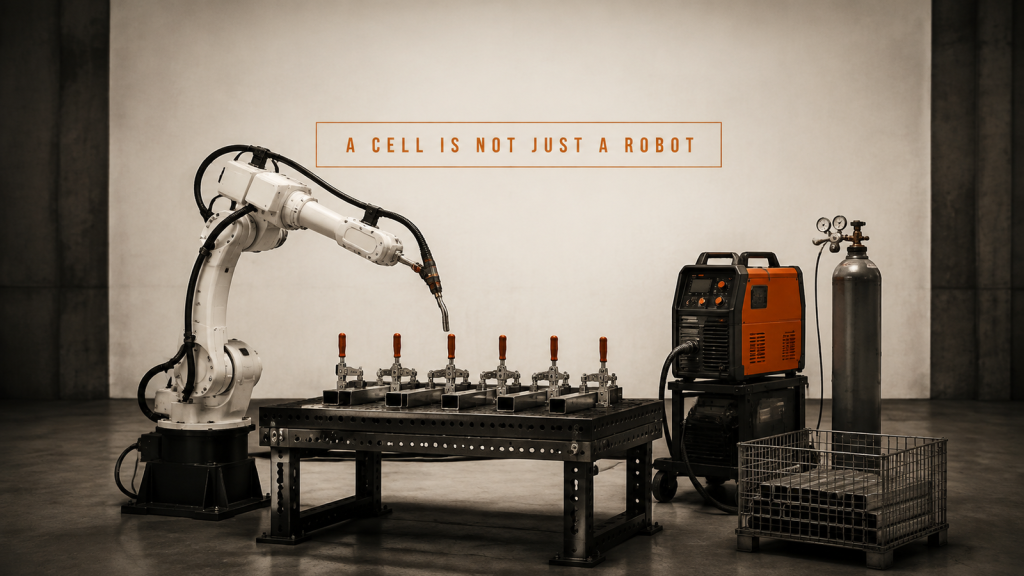
ロボット溶接セルは、1サイクルタイムで動作する6つの部品で構成されています。ロボットとトーチ、治具とクランプ、電源、ガス、装填および流量。
薄板溶接:接合ギャップか、それともプロセスパラメータか?

薄板溶接ラインにおいて、ブランク材と成形工程から始めて、組立ギャップとプロセスパラメータを分離する。
移動式溶接プラットフォーム:停車するたびに新たなセットアップが必要

移動式溶接プラットフォームは、各駐車位置で部品の位置を再確認する必要がある。現場の状況が再現性を左右する。
機械操作サイクル時間はロボットの速度ではない

機械操作のサイクルタイムは、ロボットアームの速度ではなく、機械の処理、部品の受け渡し順序、および部品の配置によって決まります。
HVACダクト製造:成形工程から始めましょう

HVACダクト製造を自動化する前に、圧延、端部成形、および段取り替えの工程を計画しておくことが重要です。成形工程によって、真円度、適合性、およびラインのリズムが決まるからです。
移動式溶接ロボットの計画:部品はそのまま残せるか?

移動式ロボット溶接の計画は、ロボットの仕様から始めるのではなく、部品、アクセス経路、および切断計画から立てる。
自動周方向シーム溶接:接合部を安定させる

自動円周溶接の計画は、仮組み、クランプ、振れ出し、協調回転、トーチアクセス、閉鎖、検査、および再開を中心に立てる。
協働ロボットによる塗布:経路と流れの調整

部品基準点、ノズル間隔、経路速度、材料状態、バルブタイミング、検査、および回収を考慮した協働ロボットの塗布作業を設計する。
ロボット溶接および切断:シリンダー経路境界

支持プロファイル基準、ツール姿勢、クリアランス、サービス、高温状態からの回復、および試験を通して、円筒形部品のロボット溶接および切断について検討する。
自動車パワートレイン自動化:インターフェースチェックリスト

自動車パワートレインの自動化計画は、入力、物理状態、インターフェース、試行証拠、例外ルーティング、および保守的な復旧を考慮して策定する。
高速ピックアンドプレースのためのSCARAロボットアプリケーション

SCARAロボットアプリケーションは、入力、物理状態、インターフェース、試行証拠、例外ルーティング、および保守的なリカバリを中心に計画する。