
現場でのロボット溶接:床、ブロック、ケーブル
部品を持ち上げられない場合、溶接ユニットがその部品まで移動し、床、ブロック、および引きずりケーブルがセットアップとなる。
専用溶接機またはロボット:製品は安定していますか?
専用溶接機とロボットのどちらを選ぶかは、製品の仕様がどれだけ確定しているか、つまり、それぞれの方式で何が得られるのか、そして変更にはどれだけのコストがかかるのかによって決まります。
ファン製造自動化改修:まずは制約事項から
扇風機製造における自動化改修は、ステーションではなく、製造ライン全体を対象とする。ロボットを選定する前に、制約事項を列挙する必要がある。
プレハブ工法の自動化:引き渡しにかかるコスト
プレハブ製造の自動化において、圧延、成形、溶接はそれぞれ単独でも十分に自動化できる。生産量を左右するのは、これらの工程間の引き継ぎである。
ロボットヘッドによる切断:経路、姿勢、エッジ
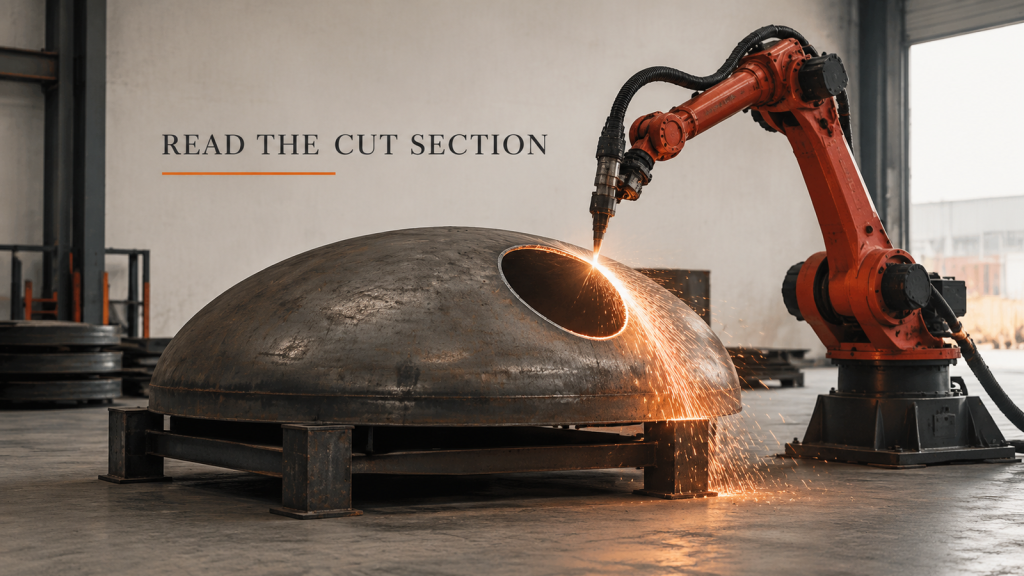
ロボットヘッドによる切断では、曲面上に閉じた切断経路が描かれます。切断経路とトーチの姿勢を同時に計画し、切断面の状態を評価します。
SCARAロボットか6軸ロボットか:モーションが選択する
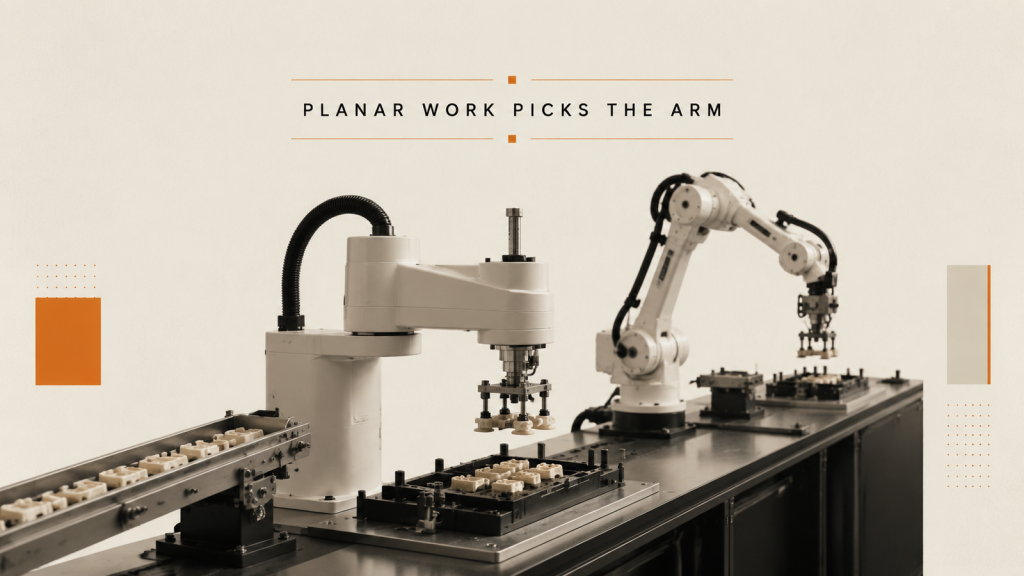
小型部品の組み立てにSCARAロボットや6軸アームを選ぶ際には、カタログに記載されている軸数ではなく、各工程の動作から検討を始めるべきです。
ロボットペイロード:グリッパーがペイロードに不可欠な理由
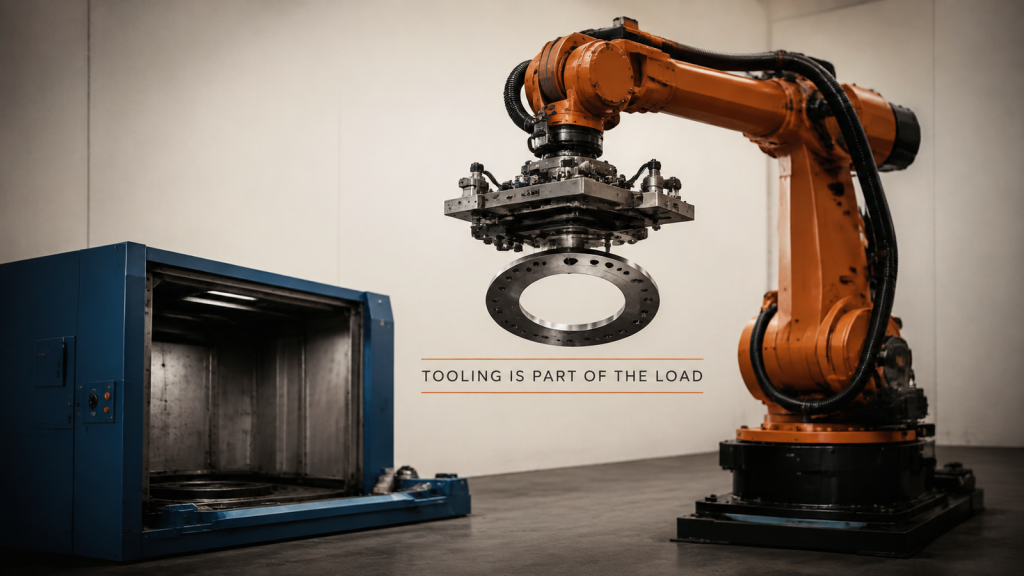
ロボットのペイロードは、手首フランジと重心間の実際の距離において、工具と部品を一緒に覆う必要がある。
溶接部の受入:外観は目視可能だが、溶け込み深さは目視できない
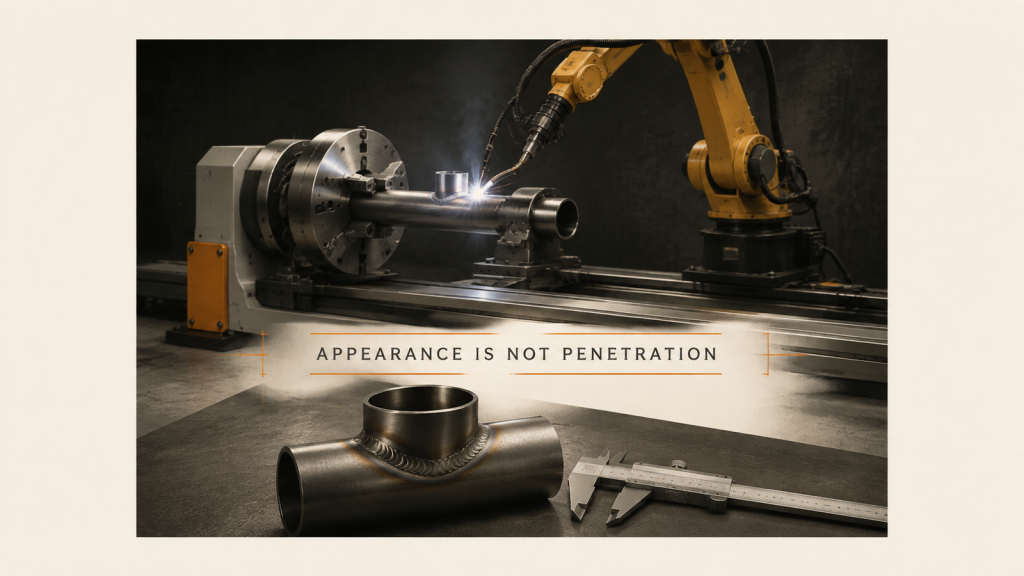
外観と溶け込み深さを一つの条項として記載すると、溶接の受入基準を満たさなくなります。ラインサイドチェックと手順テストは分けて記載してください。
協働ロボットの到達範囲:ピックアップポイントと組立ポイントの両方
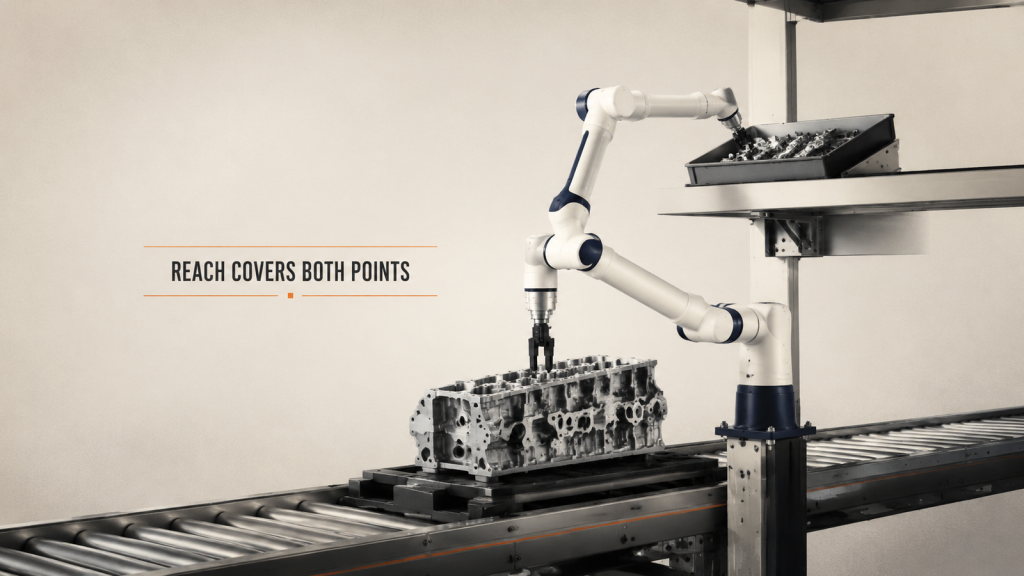
協働ロボットの到達距離は、直線距離だけではありません。すべての作業点、工具の長さ、姿勢の許容範囲、および人との接触距離は、同じチェック項目に含まれます。
移動溶接:大型部品の作業位置を計画する
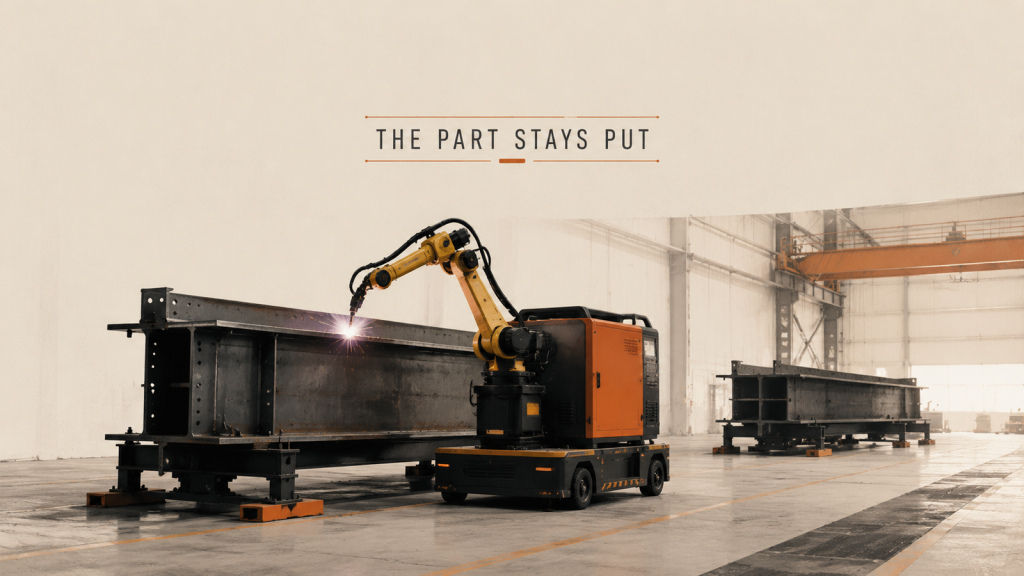
部品が大きすぎて持ち上げられない場合、移動溶接では装置を移動させる。駐車位置と基準点の復元が計画単位となる。
機械メンテナンス:1台のロボットが複数の機械をメンテナンスする
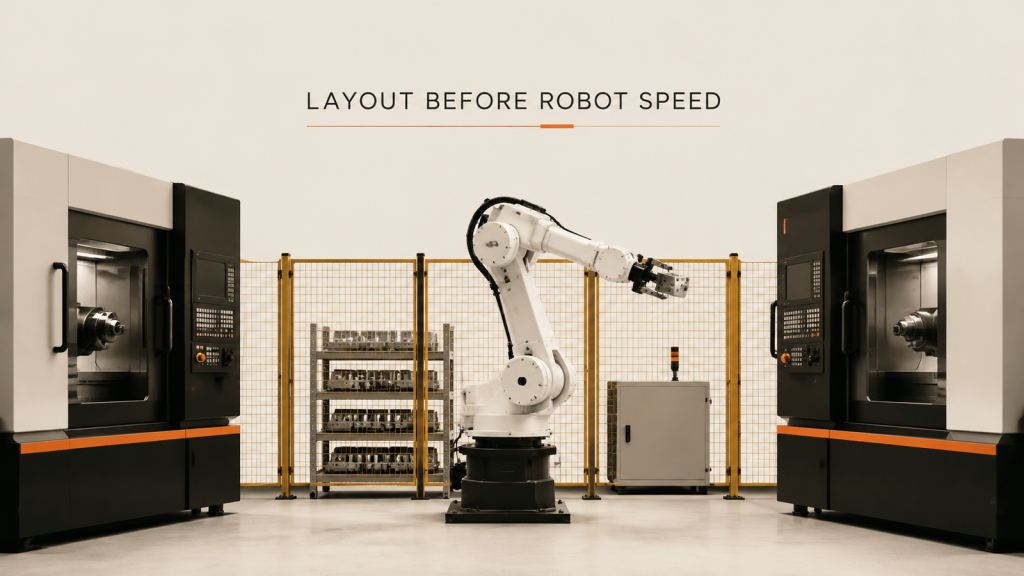
ロボット1台と複数の機械を用いた機械操作においては、アームの速度よりもずっと前に、到達距離、待機時間、およびフェンスで囲まれたアクセス経路が勝敗を左右する。
薄板溶接:歪みはクランプ時に始まる
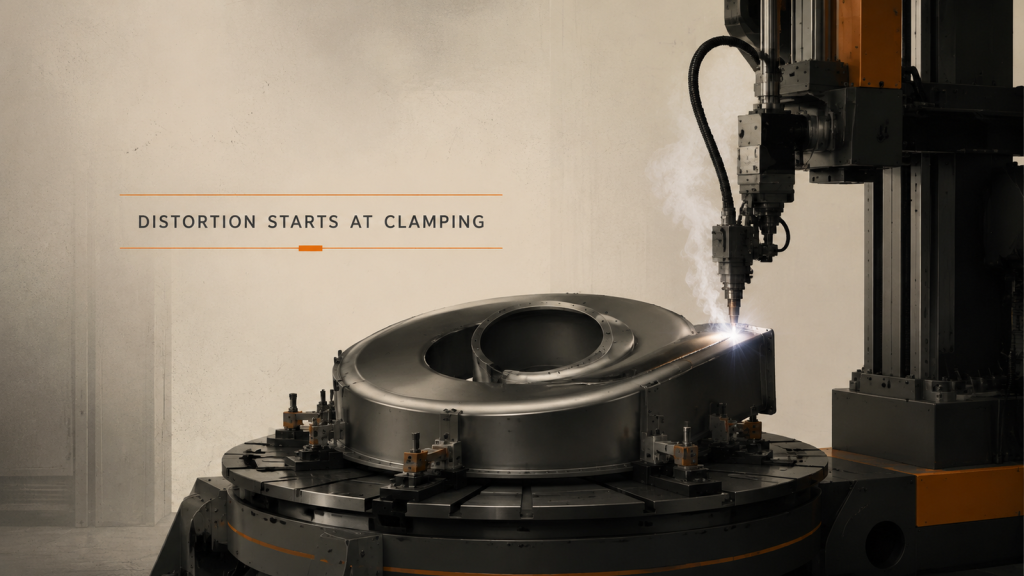
薄板溶接では、溶接不良よりも歪みによる手直しの方が多く発生する。クランプ位置と溶接順序によって最終的な形状が決まる。