
Un sistema di fissaggio robotizzato è incompleto finché l'utensile non è in grado di lasciare ogni posizione del bullone e raggiungere la successiva con tutto il suo corpo a disposizione. Raggiungere la testa del bullone risolve solo un punto. Un'analisi utile distingue l'avvicinamento assiale, l'estrazione e il cambio di orientamento tra le posizioni, quindi valuta la qualità della connessione utilizzando requisiti e registrazioni separati.
L'utensile lungo fa parte del layout
Al minuto 00:06, il video mostra un lungo utensile di fissaggio sopra un alloggiamento su un banco da lavoro. Il corpo dell'utensile e la geometria del pezzo circostante sono visibili insieme. L'immagine non fornisce dimensioni, specifiche dei bulloni o una misura del gioco.
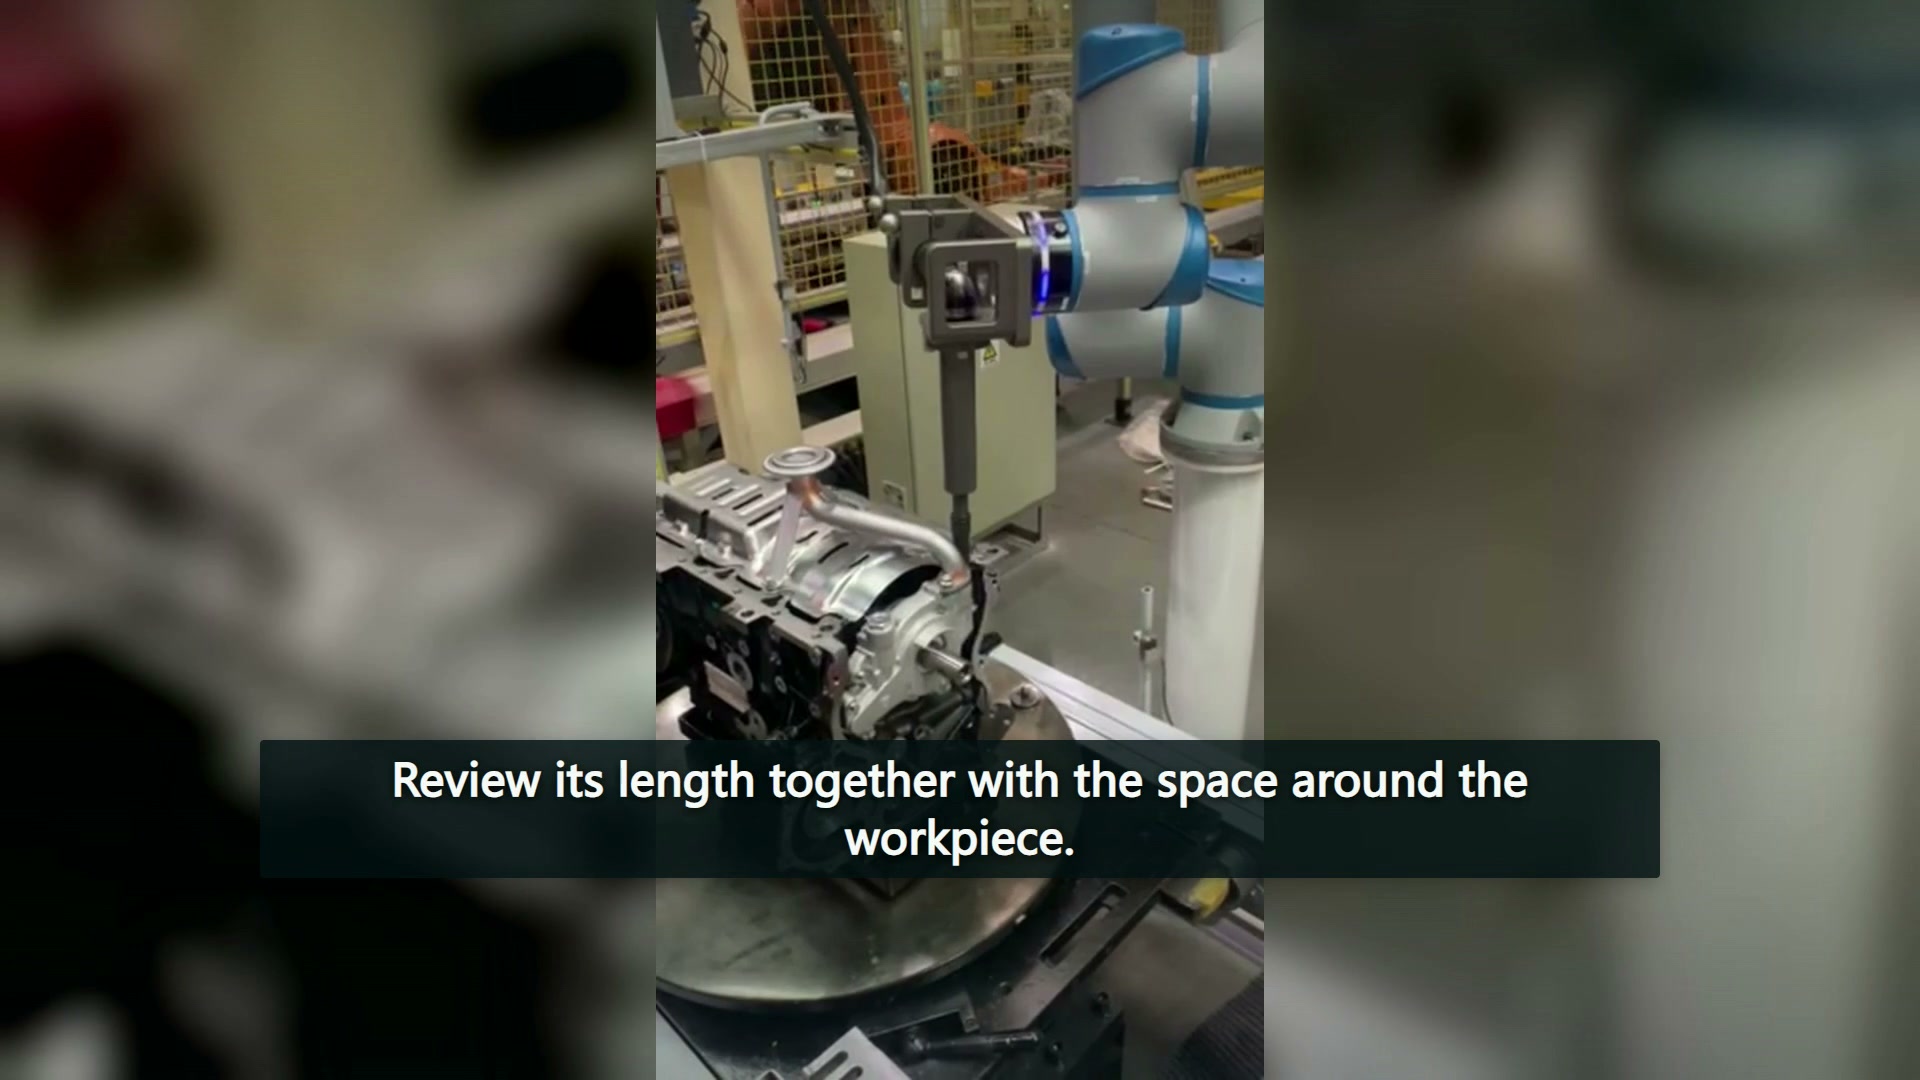
Per un alloggiamento proposto, posizionare l'utensile installato completo accanto a ciascuna posizione di bullone rilevante nel disegno. Includere sporgenze vicine, pareti di incavo e strutture di fissaggio. Se una posizione è accessibile, mantenere tale conclusione solo per la posizione e la configurazione effettivamente esaminate; un incavo diverso potrebbe richiedere un approccio diverso.
La forma dell'utensile è una scelta vincolata
Esempi di assemblaggio aerospaziale di Atlas Copco Vengono descritte le configurazioni di offset e altre disposizioni degli utensili per accessi ristretti, tenendo conto delle esigenze di accesso e di coppia. Questi sono esempi tratti da un settore e da una gamma di utensili specifici. Non costituiscono raccomandazioni per l'installazione di tali prodotti sul robot mostrato in questo video.
La domanda fondamentale da porsi al momento dell'acquisto è quale configurazione completa dell'utensile possa soddisfare il collegamento richiesto nello spazio disponibile. La lunghezza da sola non è sufficiente. Se un utensile proposto cambia, anche il suo montaggio e la sua forma esterna devono essere rivisti, così come la sua estremità di lavoro.
Conservare la partenza come movimento separato
Durante la sequenza della prima stazione, l'utensile si solleva prima di cambiare la sua posizione di lavoro. Una revisione dell'applicazione può utilizzare questa distinzione per esaminare la direzione di estrazione prima di considerare il passaggio a un altro bullone. Se un elemento dell'alloggiamento limita una rotazione, registrare la posizione rilevante e la geometria intermedia anziché lasciare l'istruzione come una richiesta generica di modificare il percorso.
Alle 00:33, la visuale cambia e mostra un'altra cella di lavoro, con un robot che si muove attorno a un pezzo diverso. Non deve essere collegata alla stazione di apertura come un singolo ciclo di produzione. La seconda visuale amplia la discussione sul layout, ma non fornisce alcun risultato di coppia mancante per la prima.
Quanto prima discussione sulla portata in più punti di lavoro considera come le posizioni denominate di una stazione influenzino la portata. Il fissaggio aggiunge una questione più locale: come l'utensile installato entra ed esce da ciascuna connessione prima di spostarsi tra tali posizioni.
Le prove di connessione hanno input diversi
Atlas Copco guida alla tecnica di serraggio Spiega il ruolo dell'attrito, inclusa la lubrificazione, nella relazione tra coppia di serraggio e forza di serraggio. Tale relazione è un motivo per mantenere le condizioni di connessione con il requisito di serraggio. Non fornisce le specifiche per gli alloggiamenti qui mostrati.
Una valutazione dovrebbe quindi distinguere due tipi di registrazioni. La registrazione geometrica identifica la posizione del bullone, la configurazione dell'utensile e la disposizione di ingresso e uscita. La registrazione del collegamento indica le condizioni del fissaggio e del giunto, il risultato di serraggio richiesto e il relativo metodo di verifica. Un approccio graduale o una pausa in corrispondenza del bullone non possono sostituire quest'ultima.
Mantenere separate queste questioni semplifica l'esame di una proposta relativa a uno strumento. Un revisore può identificare se un elemento irrisolto riguarda l'accesso fisico, l'attrezzatura di serraggio selezionata o la prova del risultato della connessione, senza considerare il movimento del robot come prova di tutti e tre gli aspetti. Il filmato, inoltre, non stabilisce condizioni operative collaborative; queste rientrano nella valutazione effettiva dell'applicazione integrata.