
By Redazione EVST · Recensito da Redazione EVST · Ultimo aggiornamento: 9 ottobre 2026 · Politica editoriale · Politica di correzione · Termini e condizioni
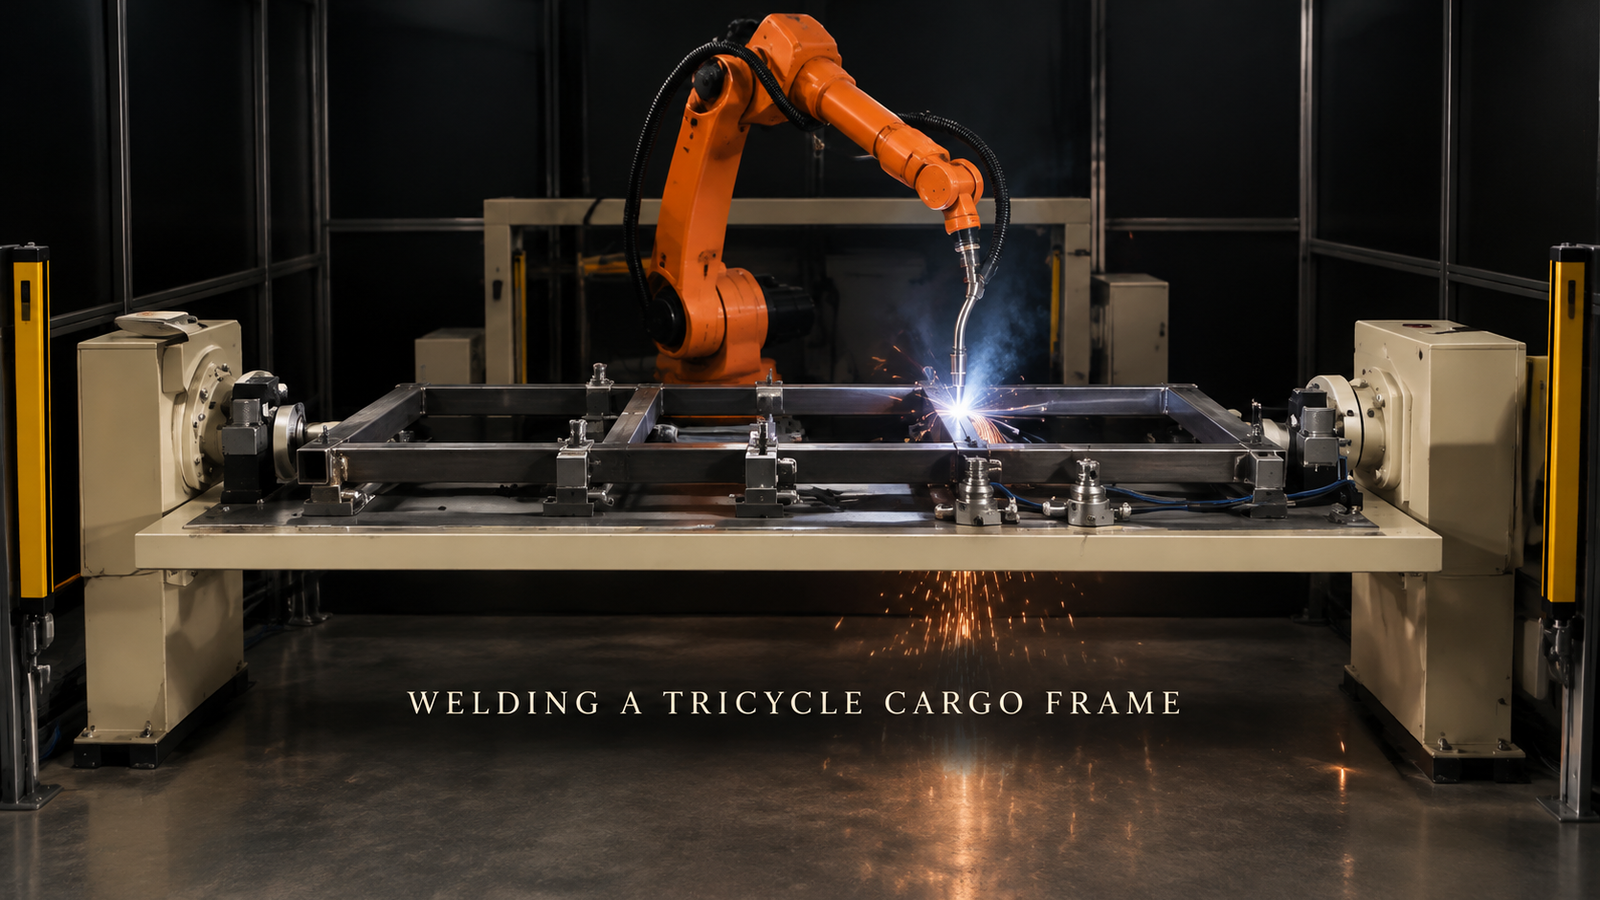
Un telaio rettangolare in tubi d'acciaio, come ad esempio quello di un cassone per triciclo, può essere saldato da un singolo robot in una cella, a patto di rispondere a tre domande prima ancora di programmare un percorso di saldatura: come posizionare e fissare ciascun tubo, in quale ordine saldare i giunti e cosa succede a una saldatura che si trova sul lato opposto del telaio. La portata del robot e la scelta della torcia sono importanti, ma derivano da queste risposte. La cella qui descritta prevede un singolo robot di saldatura che lavora lungo un telaio piano appoggiato su un supporto lungo, giunto dopo giunto.
State progettando una cella di saldatura a telaio tubolare? Inviaci il disegno del telaio con l'elenco dei giunti, le dimensioni dei tubi e la tua produzione giornalierae noi risponderemo con un concetto di cella e una stima del tempo di ciclo.
Interpretare il disegno come un test di saldabilità
Un telaio costruito con tubi d'acciaio presenta numerose giunzioni. A mano, ciascuna di esse deve essere individuata, saldata e rifinita singolarmente, un processo lento, e il calore di una saldatura tende a deformare l'intero telaio prima che la successiva sia completata. Una cella robotizzata deve eliminare entrambi i problemi, e il disegno stesso mostra quanto sarà difficile:
| Caratteristica del telaio | Cosa significa per la cellula |
|---|---|
| Tutte le articolazioni sono raggiungibili da un solo lato | Potrebbero bastare un apparecchio piatto e una disposizione semplice |
| Giunti sul lato opposto | Decidere tra riprogettazione, secondo serraggio o un posizionatore |
| La lunghezza del tubo tagliato varia | Arresti più stretti o rilevamento delle cuciture |
| Diverse varianti di telaio | Blocchi di serraggio regolabili o intercambiabili |
| Pochissime articolazioni | Una dima manuale potrebbe rimanere più economica |
Le sezioni seguenti seguono le linee guida che determinano la maggior parte dei progetti: localizzazione, accesso e sequenza.
Ogni tubo ha bisogno di un posto fisso
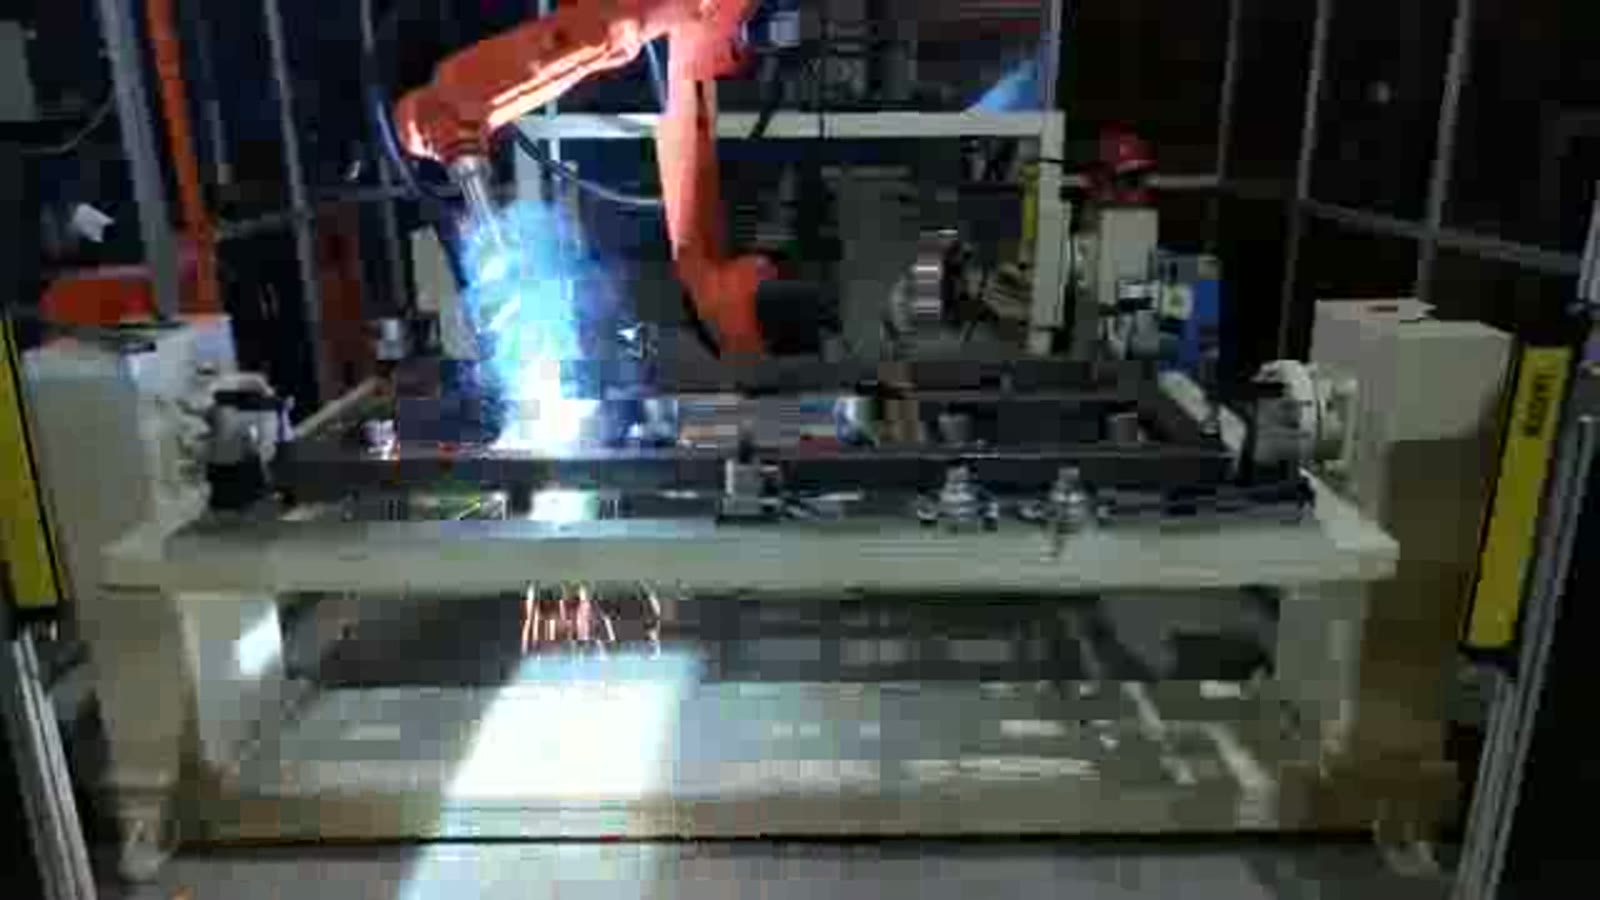
Nella cella qui descritta, un telaio rettangolare con diversi tubi trasversali è appoggiato orizzontalmente su un lungo supporto. Il supporto è sorretto da due cavalletti terminali, uno per ciascuna estremità, una fila di blocchi di serraggio preme sui tubi e un robot di saldatura arancione a sei assi con torcia a filo è posizionato dietro il telaio.
Una torcia robotizzata ripete un percorso prestabilito. Se un tubo si trova in una posizione leggermente diversa da un fotogramma all'altro, la torcia raggiunge un giunto che non è esattamente dove il programma si aspetta. I tubi vengono tagliati e piegati con una certa tolleranza, quindi un dispositivo di fissaggio ha due compiti: posizionare ogni tubo nello stesso punto e mantenerlo in quella posizione mentre il calore agisce su di esso. In generale, tre dettagli determinano se ciò avviene:
- Ogni tubo è referenziato. Un tubo laterale che viene semplicemente premuto verso il basso, senza nulla che ne impedisca lo scorrimento longitudinale, continuerà a muoversi. Ogni tubo necessita sia di un fermo che di un morsetto.
- La torcia continua a tracciare un percorso. Un morsetto che tiene perfettamente un giunto ma si trova nel punto in cui deve passare la torcia è un errore di progettazione. I morsetti vanno posizionati accanto al giunto, non sulla sua linea di avvicinamento.
- La corretta installazione viene verificata, non data per scontata. Se lo spazio in corrispondenza di una giunzione varia da fotogramma a fotogramma, un percorso fisso non lo riempirà in modo uniforme. In questi casi, un'opzione comune è il rilevamento della giunzione o il rilevamento tattile.
Accesso: solo da un lato, oppure un progetto per l'altro
Il telaio in questa cella rimane piatto dalla prima all'ultima giunzione, quindi ogni giunzione è raggiungibile da un solo lato. Questo semplifica la disposizione. Molti telai reali non sono di questo tipo. Se alcune saldature si trovano sul lato inferiore, ci sono tre opzioni generali:
- riprogettare il giunto o il telaio in modo che tutte le saldature siano raggiungibili dall'alto;
- bloccare il telaio una seconda volta, il che aggiunge movimentazione e una seconda posizione;
- Trasportare l'apparecchio su un posizionatore tra due supporti terminali, in modo che una rotazione controllata porti il lato opposto fino alla torcia.
Ognuno di questi elementi ha un costo. Un posizionatore implica che i morsetti debbano tenere fermo il telaio quando è capovolto, che la torcia e i cavi non interferiscano con il telaio durante la rotazione e che il raggio di rotazione occupi spazio a terra. Se ne valga la pena dipende da quanti giunti si trovano sul lato opposto. Questo è il primo dato da verificare in un disegno.
Sequenza: l'ordine in cui appare e la regola generale che sta alla base di qualsiasi ordine
Ecco la sequenza di lavoro del robot. Dopo ogni giunto, la torcia si solleva e si sposta al successivo, con le scintille che cadono verso il basso.
- Inizialmente alterna le giunzioni sui lati sinistro e destro del telaio, una da un lato, poi una dall'altro.
- Procede quindi giunto per giunto verso il centro, saldando il giunto all'estremità destra una volta intrapreso il percorso.
- Infine, vengono i giunti al centro del telaio.
In linea di principio, ogni saldatura si ritira raffreddandosi e trascina con sé le saldature adiacenti. Se si saldano prima diverse giunzioni su un lato di un telaio, quest'ultimo può flettersi verso quel lato, per quanto saldamente sia stato fissato, e può deformarsi quando viene rilasciato. L'ordine di saldatura influisce quindi sulla deformazione, e l'ordine corretto per un dato telaio dipende dalla sua geometria e deve essere verificato su telai di prova, non dedotto da un disegno. Un robot offre un vantaggio in questo senso: una volta scelto un ordine, questo viene ripetuto in modo identico su ogni telaio, in modo che la deformazione diventi uniforme e più facile da correggere in fase di lavorazione.
Tende leggere e vie di entrata e uscita
Ai lati della sala di saldatura, delle barriere fotoelettriche gialle sono installate su dei pali. In genere, una barriera fotoelettrica è cablata in modo che la cella si arresti quando qualcuno la attraversa, imponendo un vincolo al layout, poiché i telai devono comunque entrare e uscire. È necessario stabilire dove l'operatore carica l'attrezzatura e dove i telai finiti escono, verificando che questo percorso non attraversi l'area dell'arco e delle scintille. I meccanismi di arresto della barriera fotoelettrica e di riavvio della cella devono essere definiti in fase di progettazione fin dall'inizio.
Risposte brevi per chi acquista una cornice
Una singola cella può saldare più di un telaio? Sì, se l'apparecchio può essere modificato o regolato e si conosce l'elenco dei giunti per ogni variante. Invia tutte le varianti, non solo quella principale.
Abbiamo bisogno di un posizionatore? Solo se le saldature si trovano in punti irraggiungibili per la torcia con il telaio in piano. Contare prima le giunzioni sul lato opposto.
Il robot troverà da solo il giunto? Un percorso fisso dipende dal dispositivo di fissaggio; se l'accoppiamento varia, è possibile aggiungere dei sensori. Questo dipende dai tubi, non dal robot.
Il tuo disegno è l'input
Inviaci il disegno del telaio con l'elenco dei giunti evidenziato, le dimensioni dei tubi e lo spessore delle pareti, il numero di telai necessari al giorno e gli eventuali giunti che sai già essere difficili da raggiungere. Con queste informazioni potremo proporti una cella di produzione e stimare i tempi di ciclo.
Pronti a parlare del vostro telaio? Contattaci qui oppure scrivi a sales@evsrobot.com.
Questo articolo descrive il funzionamento di un robot lungo un telaio tubolare piatto e i principi generali di progettazione per tali celle; non specifica i parametri di saldatura, le dimensioni dei tubi o i tempi di ciclo.