
A SCARA robot a Selective Compliance Assembly Robot Arm rövidítése. A SCARA robotok speciális karkialakítással rendelkeznek. Ez a kialakítás segíti őket abban, hogy gyorsan és pontosan mozogjanak egyik oldalról a másikra. Számos iparágban használják. SCARA robotokAz elektronikai és autógyártó cégek összeszerelési és csomagolási munkákhoz használják őket. Az ázsiai-csendes-óceáni térségben használják a SCARA robotokat a legtöbben.
SCARA Robot Alapismeretek
Mi az a SCARA robot?
A SCARA robot egyfajta ipari robot. Olyan feladatokhoz készült, amelyeknek gyorsnak és nagyon pontosnak kell lenniük. Az ISO 8373 szabvány szerint a SCARA robotnak két forgóízülete van. Ezek az ízületek egymás mellett helyezkednek el, és lehetővé teszik, hogy egyetlen sík területen mozogjon. Ez a kialakítás lehetővé teszi, hogy a robot oldalra hajoljon, de felfelé és lefelé merev maradjon. A SCARA robotok nagyszerűek a komissiózáshoz, az összeszereléshez és a csomagoláshoz. Gyorsan és óvatosan tudják mozgatni a dolgokat. Ezért használják őket sokat az elektronikai és autógyárak.
SCARA betűszó és története
A SCARA a „Selective Compliance Arm for Robotic Assembly” (Szelektív Megfelelőségi Kar Robotizált Összeszereléshez) rövidítése. Ezt a nevet az 1970-es évek végén kezdték el használni. 1979-ben a Sankyo és az IBM elkészítette az első SCARA robotokat. Ezeket a robotokat a japán Yamanashi Egyetemen gyártották. Ez nagy változást jelentett a gyárakban használt SCARA robotok számára. A gyárak hamarosan SCARA robotokat használtak a félvezetők gyártása során a waferek kezelésére. Ez új szabályt állított fel a gyorsaság és a pontosság terén.
Tervezés és mozgás
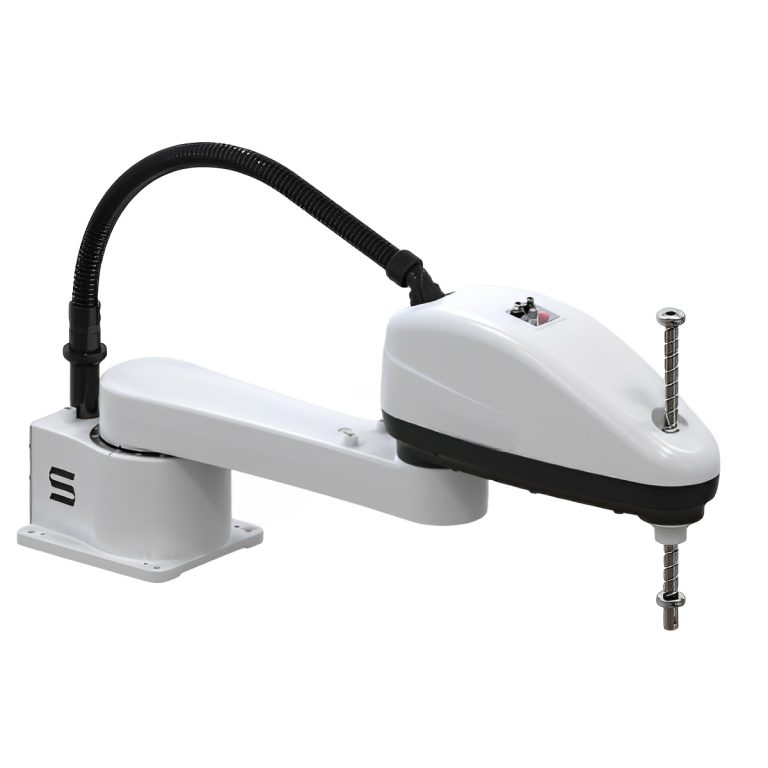
A SCARA robotok karjának speciális alakja van. A karnak két fő ízülete van, amelyek fel-le irányú vonalak körül forognak. Ez kerek munkaterületet biztosít a robotnak. A kialakítás lehetővé teszi, hogy a robot gyorsan és óvatosan mozogjon sík területen. A fel-le irányú rész merev marad a jó függőleges mozgás érdekében. Ez a speciális hajlítás lehetővé teszi a Scara robotok zökkenőmentes és gyors működését. Az alábbi táblázat bemutatja, hogy a Scara robotok miben különböznek a többi robottól:
|
Funkció/szempont |
SCARA robotok |
Descartes-i robotok |
Csuklós robotok |
|---|---|---|---|
|
Közös konfiguráció |
Forgó váll- és könyökízületek |
Lineáris aktuátorok (X, Y, Z) |
Többszörös forgóízületek |
|
Mozgástengelyek |
X, Y, Z, plusz forgatás |
Lineáris X, Y és Z irányban |
Komplex 3D mozgások |
|
A merevség |
Függőlegesen merev, vízszintesen rugalmas |
Nagy merevség |
Rugalmas, kevésbé merev |
|
Munka boríték |
Körlevél |
Négyszögletes |
Nagy, összetett |
|
Gyorsaság és Precizitás |
Gyors, nagy pontosságú |
nagy pontosságú |
Komplex feladatokhoz jó |
SCARA robotok négy szervotengelyt használnak az együttes mozgásukhoz. Ez segít nekik ugyanazt a munkát újra és újra gondosan elvégezni. Kicsik és gyorsak, így szűk helyeken és forgalmas összeszerelő sorokon is elférnek.
Hogyan működik egy SCARA robot: Szerkezet, tengelyek és szabadságfokok
A SCARA robot egy négytengelyes ipari robotkar, amelynek két vízszintes forgócsuklója párhuzamos függőleges tengelyeken helyezkedik el, így szelektív megfelelés: a kar rugalmas (hajlékony) a vízszintes XY síkban és merev a függőleges Z irányban. A SCARA a ... rövidítése. Szelektív megfelelőségi összeszerelő robotkar (más néven Selective Compliance Articulated Robot Arm). A tervet először 1978-ban fejlesztette ki Hiroshi Makino professzor a japán Yamanashi Egyetemen; lásd Ki találta fel az első SCARA robotot? a teljes történelemhez.
Hogyan működik egy SCARA robot
A „szelektív engedelmesség” a meghatározó elv. Két sorosan összekapcsolt karszegmens forog egy függőleges tengely körül, így a szerszám középpontja gyorsan elmozdulhat és oldalra engedhet, hogy beültesse az alkatrészt, miközben egy függőleges golyósorsó (a penge) mereven tartja a terhelést a lefelé irányuló erővel szemben. Egy tipikus pick-and-place ciklus négy lépésben fut:
- A J1 és J2 ízületek együtt forognak, hogy a kart az XY síkban a kiemelési pont fölé pozicionálják.
- A Z tengely irányú szár leereszkedik, és a végrehajtó egység megfogja az alkatrészt.
- A tollszár visszahúzódik, és a J1/J2 a helypontra leneg, miközben a J4 csukló a kívánt irányba forgatja az alkatrészt.
- A Z tengely lejjebb süllyed, az alkatrész elengedésre kerül, és a kar visszatér a következő ciklus megkezdéséhez.
A mozgás mélyebb megismeréséhez és az együttműködő robotokkal való összehasonlításához tekintse meg a következő oldalunkat: SCARA robot működési elvi útmutató.
Szabadsági fokok (DOF) és tengelyek elnevezése
Egy szabványos SCARA robot négy szabadságfokkal (4 szabadságfok) rendelkezik, amelyek négy tengelyhez vannak rendelve. Három tengely határozza meg a szerszám X, Y és Z pozícióját, a negyedik pedig a függőleges tengely körüli elfordulását; a kar nem billenthető vagy gördülhet, és pontosan ez a korlátozás teszi gyorssá. A függőleges tengelyt nevezik Z-tengely mivel a szerszámot egyenesen fel és le mozgatja a derékszögű koordinátarendszer Z irányában, összhangban a szerszámgépeken és CNC rendszereken használt magasságtengelyekkel. A négy tengely és mozgásuk a következő:
| Tengely / Alkatrész | Mozgás típusa | Tipikus tartomány | Funkció |
|---|---|---|---|
| J1 – Alapízület / vállízület | görgős | ±120° és ±140° között | A teljes kart az alap körül lengeti az első XY koordináta beállításához. |
| J2 – Könyökízület / összekötő | görgős | ±140° és ±150° között | Az alkart elforgatja, hogy pontosan elérje a kör alakú munkaburkon belüli XY pontot. |
| Z-tengely – szár-/golyósorsó | Lineáris | 100–400 mm-es löket | Emeli és süllyeszti a végrehajtó egységet; nagy merevséggel hordozza a függőleges terhelést. |
| J4 – Karvégi csukló (théta / T tengely) | görgős | ± 360 ° | A befogott alkatrész tájolásához elforgatja a végrehajtó egységet. |
Ez a négytengelyes elrendezés az oka annak, hogy a SCARA robot ±0.01–0.025 mm finomságú ismétlési pontosságot biztosít síkbeli munkáknál, miközben gyorsabb és olcsóbb marad, mint egy hattengelyes kar. Amikor egy feladat teljes térbeli orientációt igényel – döntés, ferde megközelítések vagy összetett 3D-s útvonalak –, egy 6 szabadságfokú hattengelyes robot a jobb választás; útmutatónk a következőről: Különbségek a derékszögű, a hattengelyes és a SCARA robotok között elmagyarázza, mikor melyiket kell választani.
SCARA robotok az iparban
A SCARA robotok alkalmazásai
A SCARA robotok számos iparágban fontosak. Gyorsak és nagyon pontosak. Ezek a robotok olyan feladatokat végeznek, amelyeket minden alkalommal ugyanúgy kell elvégezni. Íme néhány főbb felhasználási mód:
-
Válasszon és helyezze el: A SCARA robotok gyorsan és gondosan mozgatják a kis alkatrészeket. Segítenek az elektronika összeszerelésében.
-
Gépkiszolgálás: Alkatrészeket tesznek a gépekbe, majd veszik ki őket. Ez felgyorsítja a munkát.
-
Csomagolás: Ezek a robotok gyorsan pakolják a dolgokat dobozokba vagy konténerekbe.
-
ellenőrzés: A SCARA robotok kamerák és érzékelők segítségével ellenőrzik a termékek minőségét.
Más iparágak is használnak SCARA robotokat speciális munkákhoz:
|
Ipari alkalmazás |
Tipikusan elvégzett feladatok |
|---|---|
|
Mikroautomatizálás a gyógyszeriparban |
Apró alkatrészek mozgatása a gyógyszergyártásban és -kutatásban; 1 mm-nél kisebb darabok kezelése |
|
Élelmiszer- és italipar |
Élelmiszerek feldolgozása és csomagolása; biztonságos anyagok használata és könnyű tisztíthatóság |
|
3D nyomtatási segítség |
3D nyomtatásban való segítségnyújtás; anyagok elhelyezése; befejező munkák |
|
Laboratóriumi automatizálás |
Mintakészítés, tisztán tartás és laboratóriumi számítógépekkel való munka |
|
Kiskereskedelmi automatizálás |
Áruk kezelése automatákban vagy kis raktárakban; tárgyfelismerés használata |
A SCARA robotok akkumulátorok gyártásában, áruk mozgatásában, élettudományokban és gépek gyártásában is segítenek. Például egy gyár egy SCARA robot és egy portálrobot együttes használatával fejlesztette tovább az érzékelősorát. Ez több terméket gyártott és helyet takarított meg. Ez azt mutatja, hogyan segítenek a SCARA robotok a munkaterületek rugalmasabbá tételében.
A SCARA robotok előnyei
A SCARA robotoknak számos előnyük van más robotkarokkal szemben. Alakjuk lehetővé teszi a gyors mozgást és a nagy pontosságot, főleg az oldalirányú munkáknál. Íme néhány fő előny:
-
A SCARA robotok kiválóan alkalmasak gyors, ismétlődő, nagy pontosságú feladatokra.
-
A karok kialakításának köszönhetően gyorsabban elvégzik a feladatokat, így kiválóan alkalmasak a gyors felszedésre és elhelyezésre.
-
Nehezebb tárgyak emelésekor is gyorsak maradnak, ellentétben néhány más robottal.
-
A SCARA robotok kicsik, így helyet takarítanak meg, és kevesebbe kerülnek a beállításukhoz.
-
Motorok és vezérlők találhatók bennük, így könnyen telepíthetők és kevesebb vezetékezést igényelnek.
-
Egyszerűen programozhatók és csatlakoztathatók, gyakran plug-and-play alapon.
-
A SCARA robotok kevesebb javítást igényelnek, mivel kevesebb mozgó alkatrészük van, ami pénzt takarít meg.
-
Nagy pontosságuk segít a minőség ellenőrzésében és a hulladék csökkentésében.
SCARA robotok kevesebb munkaerőre van szükségük, így a vállalatok kevesebbet költhetnek és gyorsabbá teszik a munkát. A veszélyes munkák elvégzésével biztonságosabbá is teszik a munkahelyeket.
A való életben az elektronikai cikkeket és autókat gyártó cégek nagy fejlődésen mentek keresztül. Például a EVS3-400 SCARA robot Segít a törékeny elektronikus alkatrészek csomagolásában és mozgatásában. Ezáltal a munka pontosabbá és gyorsabbá válik.
A SCARA robotok korlátai
A SCARA robotok erősek, de vannak gyenge pontjaik is:
-
A SCARA robotok kicsik és nem érnek el messzire, így munkaterületük korlátozott.
-
A hasznos terhelést a gyártó névleges értéke korlátozza, nem pedig ökölszabály. Az adatlapon szereplő érték a gyártó által a megadott körülmények között tanúsított maximális tömeg, amelynek együtt kell lefednie a végrehajtó egységet és a munkadarabot – egy 6 kg-os névleges súlyú kar legfeljebb 6 kg-ot bír el, nem többet. A súlypont peremtől való eltolódása és a teher tehetetlenségi nyomatéka tovább csökkenti a használható értéket; a megengedett tehetetlenségi nyomaték túllépése alacsonyabb sebességet és gyorsulást kényszerít ki még akkor is, ha maga a tömeg a tartományon belül van.
-
A mozgás főként vízszintes: a függőleges (Z) löket rövidebb a vízszinteshez képest, így a magas egymásra rakás, a mély behelyezés vagy a több magassági szinten végzett munka kívül esik a kereten.
-
Nem olyan rugalmasak, mint a 6 tengelyes robotok, így nem tudnak nagyon nehéz vagy nagy munkákat elvégezni.
A SCARA robotok a legalkalmasabbak a gyors, gondos munkákhoz, kis alkatrészekkel, szűk helyeken. Nem a legjobbak azokhoz a feladatokhoz, amelyek sok mozgást vagy nehéz emelést igényelnek.
SCARA robot kiválasztása
A megfelelő SCARA robot kiválasztásához néhány kulcsfontosságú dolgot kell átgondolni. Íme néhány tipp:
-
Teherbírás és hatótávolság: Add össze az effektort és a munkadarabot, majd hasonlítsd össze az összeget a gyártó névleges teherbírásával – és ellenőrizd a megengedett tehetetlenségi nyomatékot és a megengedett súlypont-eltolódást a tervezett sebességnél, ne csak a fő értéket. A kinyúlásnak minden befogási és elhelyezési pontot le kell fednie, beleértve a befogókat és a puffereket is.
-
Pontosság és pontosság: Válasszon egy olyan robotot, amely elég pontos a munkájához, például az elektronikában vagy az orvostudományban.
-
Sebesség és ciklusidő: Gondold át, milyen gyorsan kell a robotnak dolgoznia a céljaid eléréséhez.
-
Költséghatékonyság: Válasszon egy robotot, amelyik megfelel az igényeinek és a költségvetésének.
-
Könnyű integráció és programozás: Olyan robotokat keress, amelyeket könnyű beállítani és használni.
-
Szerelési módszer: Az asztali/padlóra, a falra és a fordított (mennyezeti) rögzítés nem felcserélhető – ellenőrizze, hogy a modell megfelel-e a kívánt tájolásnak, és hogy a pad vagy a keret, amelyre helyezi, elég merev-e a tervezett gyorsuláshoz.
-
Függőleges (Z) ecsetvonás és tollvonás: Ellenőrizd a Z löketet a legmagasabb kiszedési ponthoz és a legmélyebb behelyezési ponthoz képest, beleértve a megfogó hosszát és a rögzítőelem vagy a tálca magasságát, valamint ellenőrizd a megengedett lefelé irányuló nyomóerőt és a forgási tartományt (θ) a pengeszárnál.
-
Környezet és védelem: környezeti hőmérséklet és páratartalom, IP- vagy tisztatéri besorolás, ESD-követelmények, valamint hogy jelen van-e olajköd, hűtőfolyadék, por vagy lemosás. A védelmi osztályt a valós vonali környezethez kell kiválasztani, nem a névlegeshez.
-
Vezérlők és interfészek: a digitális és analóg I/O-szám, a PLC és a vonalvezérlés által használt terepi busz vagy Ethernet protokoll, a képfeldolgozó interfész és annak kalibrációs munkafolyamata, valamint a saját csapatának fenntartandó programozási és oktatási környezet.
|
Tényező |
Magyarázat |
|---|---|
|
Hasznos teher |
A névleges teherbírásnak a munkadarabot és a szerszámot együttesen kell lefednie, a súlypont eltolódásának és a tehetetlenségnek a figyelembevételével. A gyártó besorolása egy felső határ, nem kiindulópont. |
|
Sebesség |
A SCARA robotok a leggyorsabbak közé tartoznak, ami jó a gyors munkavégzéshez. |
|
Lábnyom |
A SCARA robotok általában kisebbek, mint az azonos hatótávolságú robotok. |
|
Ismétlési |
Az olyan munkákhoz, mint az elektronika, nagy pontosságra van szükség XY koordinátákban. |
|
tagolás |
A SCARA robotok 4 tengellyel rendelkeznek, alkalmasak felvételre és elhelyezésre, összeszerelésre és anyagok kiadására. |
|
Munka boríték |
A robot hatótávolságának le kell fednie a munkaterület minden pontját. |
A beszállítói oldalon az EVS SCARA sorozat 4 tengelyes, a 3–20 kg teherbírású kategóriába tartozik, 400–1000 mm-es karfesztávolsággal, és 3C összeszerelésre és anyagmozgatásra szolgál. Az EVST szélesebb ipari robotok kínálata lefedi a teljes hasznos teher spektrumát az együttműködő modellektől a nagy teherbírású karokig, de ez egy másik termékkategória, és nem szabad SCARA-képességként értelmezni. Az ismétlési pontosság, a maximális sebesség és a megengedett tehetetlenség modellspecifikusak és az adatlapon vannak feltüntetve – kérje el az összehasonlítandó modell adatlapját, és hasonlítsa össze a hasonlókat a hasonlókkal.
Költség és trendek
A SCARA árazását a teherbírás osztálya, a kinyúlás, a védelmi osztály, a vezérlő és a képfeldolgozási opciók, valamint a robot integrációjának mértéke határozza meg. Az alábbi sávok csak indikatív piaci tartományok a költségvetéshez – nem árajánlatok, és nem kötődnek egyetlen márkához sem. A pontos ár a teherbírástól, a kinyúlástól és a konfigurációtól függ, és konfigurációnként megerősíti. EVST-értékesítés.
|
Modellszint |
Tipikus ártartomány |
Hasznos teher és kinyúlási jellemzők |
Tipikus konfiguráció |
|---|---|---|---|
|
Belépő szintű |
$ 10,000 - $ 40,000 |
Egyszerű munkák, nem nagy súly vagy hatótávolság |
Alapvető pick-and-place vagy egyszerű összeszerelés; standard vezérlő, korlátozott I/O és kevés opció |
|
Mid-tartományban |
$ 40,000 - $ 60,000 |
Többet tud emelni, nehezebb feladatokat is el tud végezni |
Szigorúbb ismétlési pontosság, nagyobb sebesség, több I/O és terepi busz opció |
|
High-end |
$ 60,000 + |
Intelligens vezérlés, jobb érzékelők |
Nagyon precíz munkákhoz használják; látórendszerekkel és intelligens érzékelőkkel rendelkezik |
|
Használt robotok |
30-50%-kal olcsóbb, mint újkorában |
Állapottól és garanciától függ |
Olcsóbb, de lehet, hogy nincs új technológiája vagy garanciája |
Egy SCARA cella bejelentett megtérülési ideje általában 6-18 hónap közé esik, de ez a szám teljes mértékben a műszakbeosztás, a munkaerőköltség, a ciklusidő és a gyártósor kihasználtságának függvénye – az esettanulmányt a saját ciklusidő és a személyzeti létszám alapján kell felépíteni, ne pedig egy közzétett átlag alapján.
A SCARA robotok egyre okosabbak és könnyebben használhatók. Az új trendek közé tartoznak:
-
Mesterséges intelligencia a nehezebb munkákhoz és a jobb látáshoz.
-
Gépi tanulás a robotok számára, hogy önállóan hozzanak döntéseket.
-
Jobb látórendszerek az alkatrészek látásához és a mozgások megtervezéséhez.
-
Moduláris kialakítás a könnyű beállítások módosításához.
-
Nagyobb biztonság a robotokkal dolgozók számára.
-
Nyílt forráskódú robotika az egyszerűbb programozás és beállítás érdekében.
A közzétett előrejelzések a SCARA robotok folyamatos növekedését jelzik, a gyakran idézett adatok a 2024-es körülbelül 10 milliárd dollárról 2030-ra több mint 16 milliárd dollárra emelkednek. Az előrejelzések a szegmensek meghatározását és a módszertant tekintve nagymértékben eltérnek, ezért mielőtt egy adott jelentésben felhasználná a benne szereplő adatokat, ellenőrizze, hogy valójában mit is jelentenek.
A SCARA robotok gyorsak és nagyon pontosak. Emellett sokféle feladatot el tudnak végezni. Ez segíti a vállalatokat a jobb munkavégzésben és a kevesebb hiba elkövetésében. A megfelelő SCARA robot kiválasztása fontos a jó eredményekhez.
Gyakran ismételt kérdések
Mit jelent a SCARA?
A SCARA a Selective Compliance Assembly Robot Arm (más néven Selective Compliance Articulated Robot Arm) rövidítése. A név a robotkar fő jellemzőjét írja le: vízszintes síkban rugalmas, de függőlegesen merev, ami gyors összeszerelést és elemelhelyezést tesz lehetővé.
Mire használják a SCARA robotot?
A SCARA robotok kiválóan teljesítenek a könnyű alkatrészek nagy sebességű felvételében és elhelyezésében, összeszerelésében, csomagolásában és palettázásában, különösen az elektronikai és fogyasztási cikkek területén, ahol a vízszintes sebesség és a függőleges merevség pontosan az, amire a feladatnak szüksége van.
Hány tengelye van egy SCARA robotnak?
A legtöbb SCARA robotnak négy tengelye van: két forgóízület, amelyek a kart mozgatják a vízszintes XY síkban, egy függőleges Z tengely és egy forgó csukló. Ez a négytengelyes elrendezés teszi a SCARA robotokat gyorssá és precízé a síkbeli feladatokhoz.
Mi a különbség egy SCARA és egy 6 tengelyes robot között?
A SCARA négy tengellyel rendelkezik, és főként vízszintes síkban mozog nagyon nagy sebességgel, míg egy 6 tengelyes robot szinte bármilyen orientációt elérhet 3D-ben, de lassabb a síkbeli pick-and-place műveleteknél. A SCARA a sebesség és a költségek tekintetében nyer a síkbeli munkáknál; lásd a ...-t. derékszögű, hattengelyes és SCARA robotok összehasonlítása.
Mennyibe kerül egy SCARA robot?
A SCARA robottestek jellemzően alacsonyabban indulnak, mint a hattengelyes karok, a telepítési költségek pedig a szerszámok és az integráció hozzáadásával emelkednek. A robotárak teljes lebontását lásd a következő oldalon: robotkar költségkalkulátor.
Fedezze fel a SCARA robotsorozatot
- Hogyan működik egy SCARA robot: működési elv vs. kobotok
- SCARA vs. derékszögű és hattengelyes robotok
- Hogyan válasszunk SCARA robotot?
- Egy alacsony költségű SCARA robot használata a pick-and-place rendszerhez
- SCARA robotalkalmazások iparáganként
- A 10 legnagyobb SCARA robotgyártó 2026-ban
- Ki találta fel az első SCARA robotot?