
Robotcsiszolás és sorjátlanítás alumíniumöntvényekhez
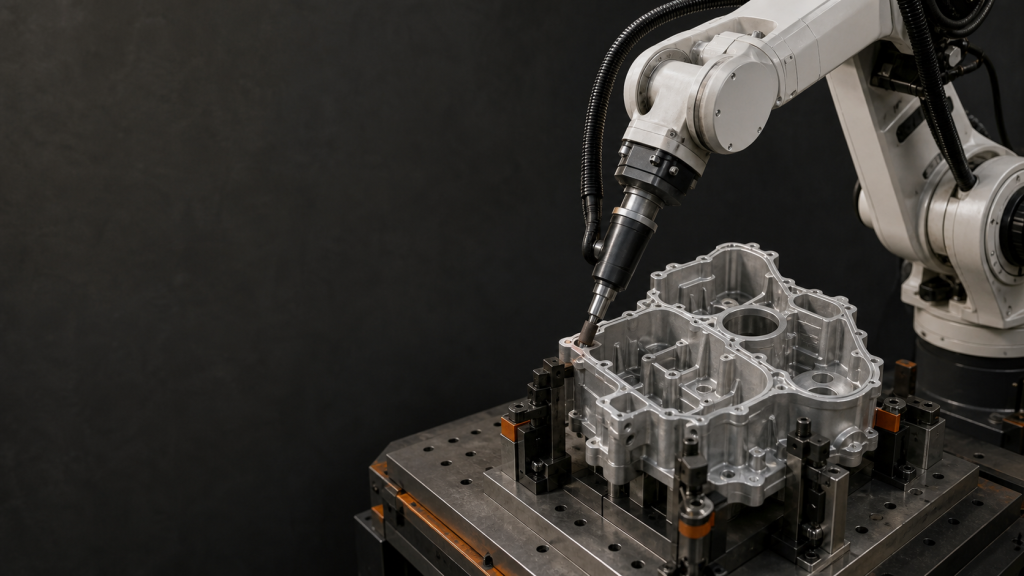
Tervezze meg az alumíniumöntvények robotcsiszolását és sorjátlanítását sorjatérkép, rögzítési adatpont, élszegmentálás, szerszámhozzáférés, próbák, ellenőrzés és visszanyerés segítségével.
Hullámlemez robothegesztés: Szerelvény és útvonal
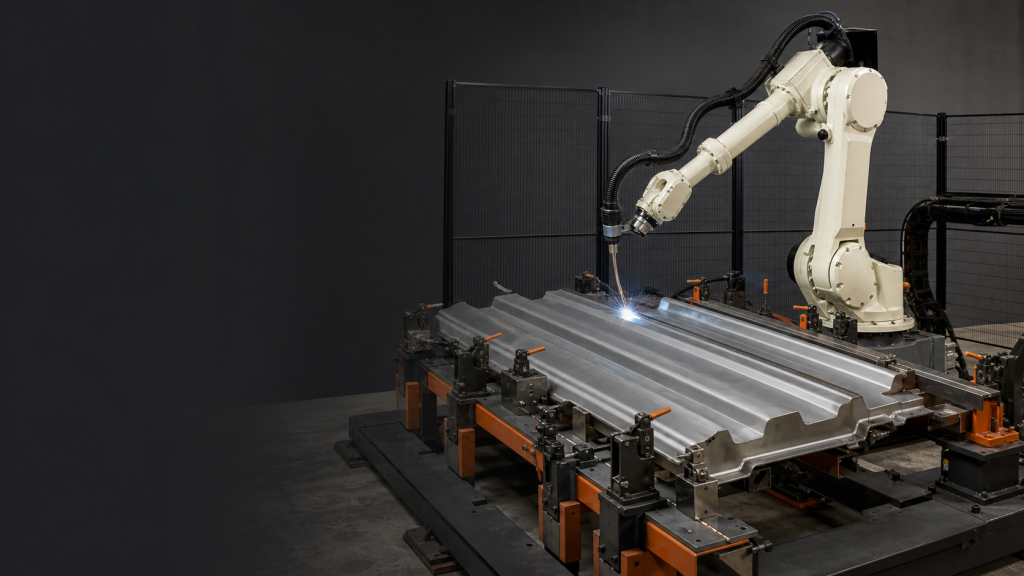
Hullámkarton robothegesztési terv készítése alkatrészdefiníció, befogási alappont, pisztolyhozzáférés, eljárásvezérlés, cikluspróba, ellenőrzés és helyreállítás segítségével.
Többpisztollyal szinkronizált hegesztővezető
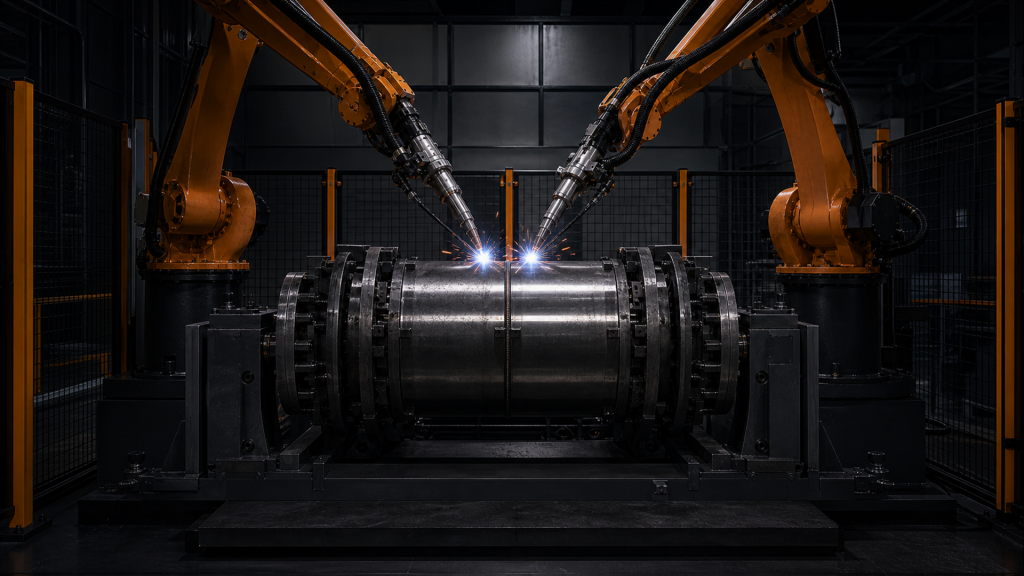
A többpisztollyal történő szinkronizált hegesztéshez összekapcsolt geometriára, mozgásra, folyamatrekordokra, hőszabályozásra, hibaelkülönítésre és gyártásátvételre van szükség.
Az ISO/TS 15066 szabvány szerinti teljesítmény- és erőkorlátok validálása (2026)
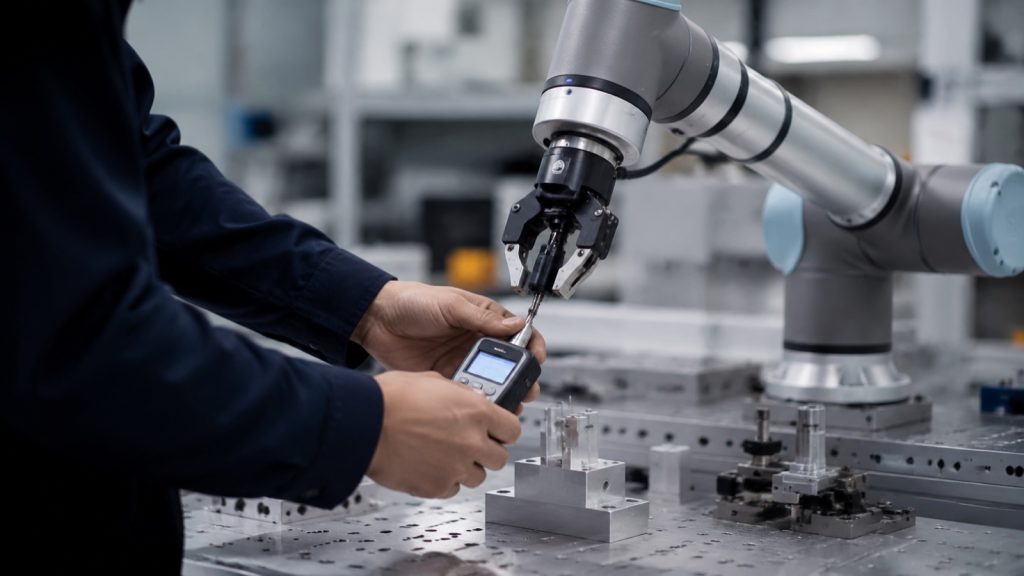
Az ISO/TS 15066 szabvány szerinti teljesítmény- és erőkorlátok mérése és validálása a valós szerszámon és munkadarabon: tranziens vs. kvázistatikus vizsgálatok, mérőeszközök és dokumentáció.
Miért vallnak kudarcot az automatizálási projektek a robot érkezése után (2026)
Miért hiúsulnak meg az automatizálási projektek a hardver megérkezése után: öt valós ok, az EOAT-tól és a ciklusidőtől a pótalkatrészekig, és a beszállítóknak felteendő kérdések a szerződéskötés előtt.
Mobil Robot Koordináta Újraregisztrációs Útmutató
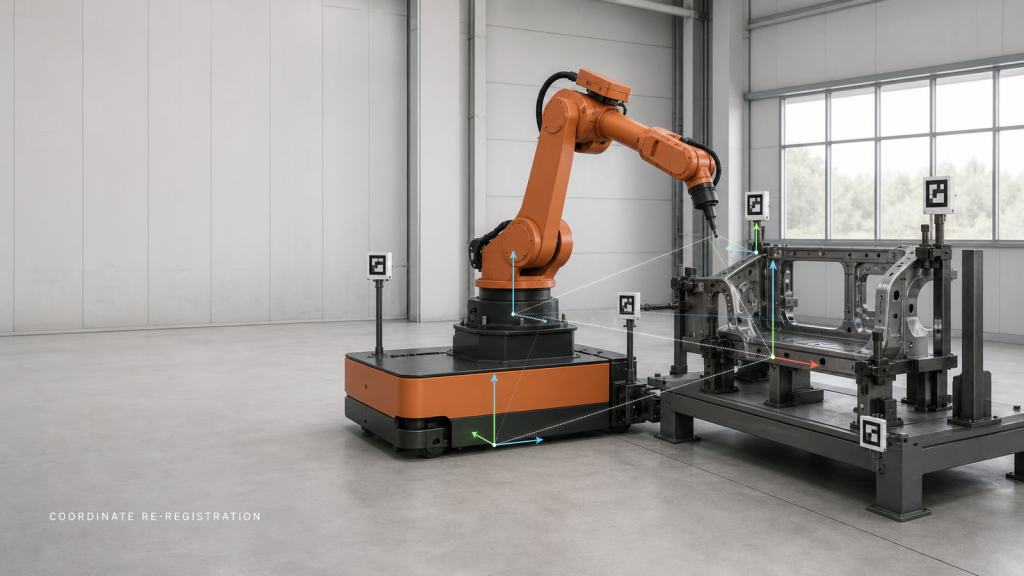
A mobil robot koordinátáinak újraregisztrációja a feldolgozás előtt újraépíti és ellenőrzi a platform, az állomás, a munkadarab, a robot és a szerszám kapcsolatát.
Üvegszél-robot be- és kirakodása: fogás, alappont, karcolások megelőzése és helyreállítás
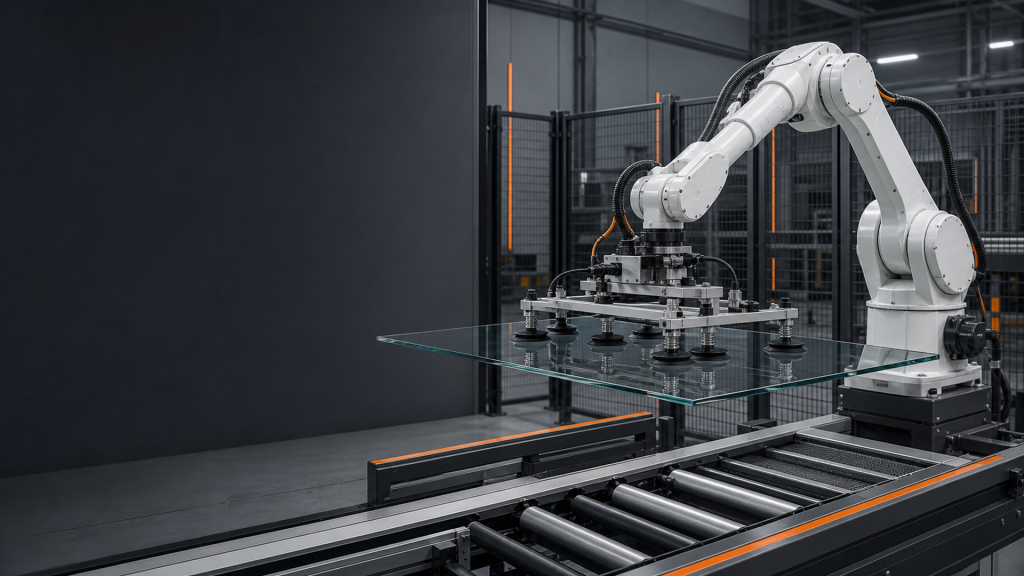
Üvegszél-robot rakodásának megtervezése a megfogó felületek körül, vákuum-megerősítés, alapadat-meghatározás, karcolásmegelőzés, állomásátadás és visszanyerési tesztek.
Hogyan válasszunk SCARA robotot: hasznos teher, kinyúlás és ciklusidő
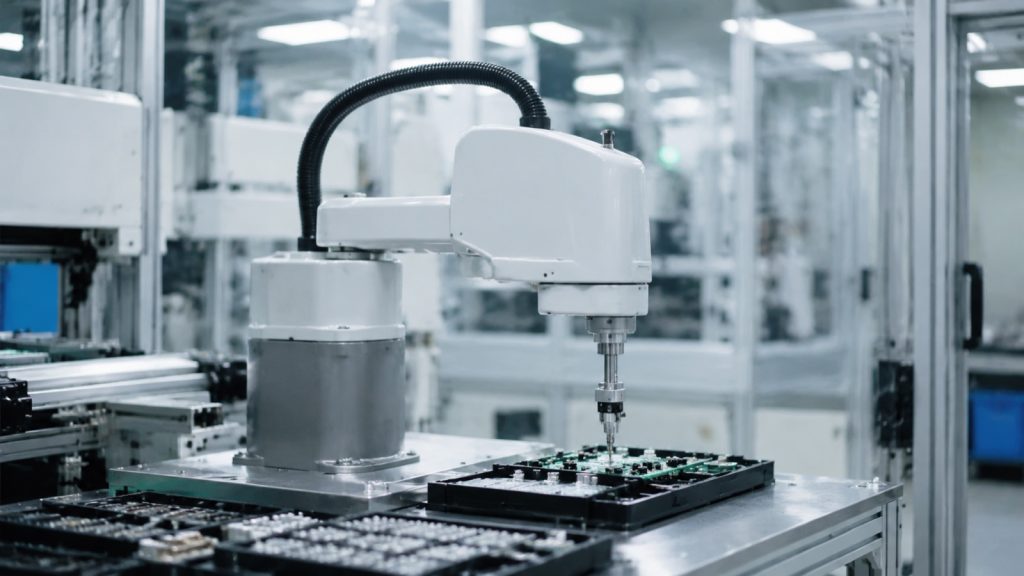
Méretezésen alapuló útmutató a SCARA robot kiválasztásához 2026-ban: hasznos teher szerszámokkal, kinyúlás vs. munkaterület, ciklusidő-benchmarking, valamint tisztatéri/ismételhetőségi osztály.
ISO 10218-2:2025 szabvány ismertetése: Robotcella biztonsági útmutató
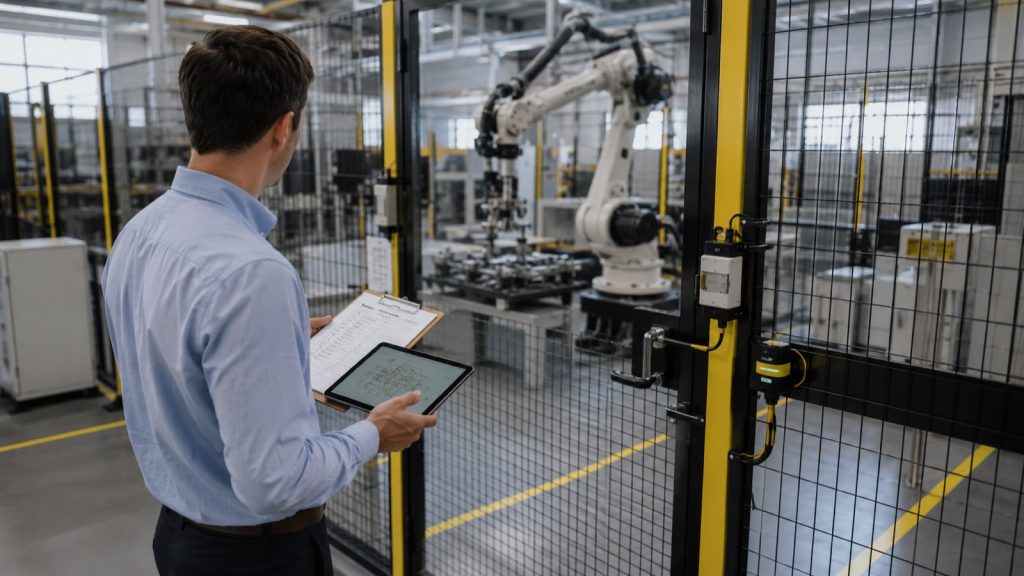
Az ISO 10218-2:2025 szabvány a robotrendszerek és a cellaintegrációk biztonságát tárgyalja, nem magát a robotot. Kockázatértékelés, védett tér és validáció az integrátorok számára.
Palettázó robot költsége és megtérülése 2026-ban: Ár- és megtérülési útmutató
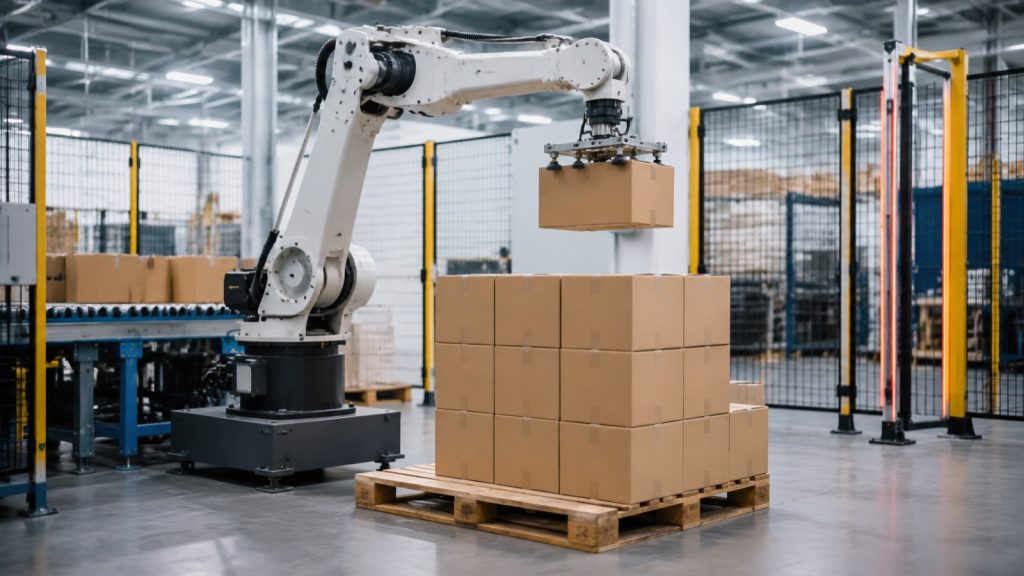
Mennyibe kerül egy palettázó robotcella 2026-ban: beruházási költségek lebontása, ársávok hasznos teher szegmensenként, valamint a megtérülési idő és a megtérülési idő kiszámítása.
Robot mozgástengelyének többállomásos kinyúlása: löket, állomáselrendezés és biztonsági határ
Tervezzen meg egy robot mozgástengelyét a használható löket, az állomás koordinátái, a robot burkológörbéje, a kábelvezetés, az ütemhatás, a karbantartási hozzáférés és a biztonsági határvonal ellenőrzésével.
Kettős csapszeges csavarrögzítő cella: adagolás, nyomaték-nyomaték nyomon követhetőség és Poka-Yoke újraellenőrzés
Tervezzen meg egy kettős csapszeges csavarrögzítő cellát az adagolás, az illeszkedés, a nyomaték nyomon követhetősége, a poka-yoke újraellenőrzése, az ütem és a helyreállítási logika ellenőrzésével.