
Valami által EVST Szerkesztőség · Utolsó frissítés: 2026. július 22.
Az automatizálási projektek ritkán vallanak kudarcot a robot hibája miatt. Az automatizálási projektek kudarcának oka szinte mindig a szállítás utáni történet, és öt ok fedi le a legtöbbet: alábecsült szerszámkészlet a robotkar végén, a robot specifikációs lapjáról vett ciklusidő, magas keverési arányú átállás, a cella körüli üzem, amely nem volt kész, és a cella tulajdonosának hiánya az átadás után.
Ez egy vevőoldali elemzés. Ha még a szűkített listán tart, a mi... beszállítói értékelési ellenőrző lista a szállítói átvilágítással foglalkozik; ez a cikk ott folytatja, ahol az véget ér.
Miért vall kudarcot az automatizálási projektek, ha a hardver már megvan?
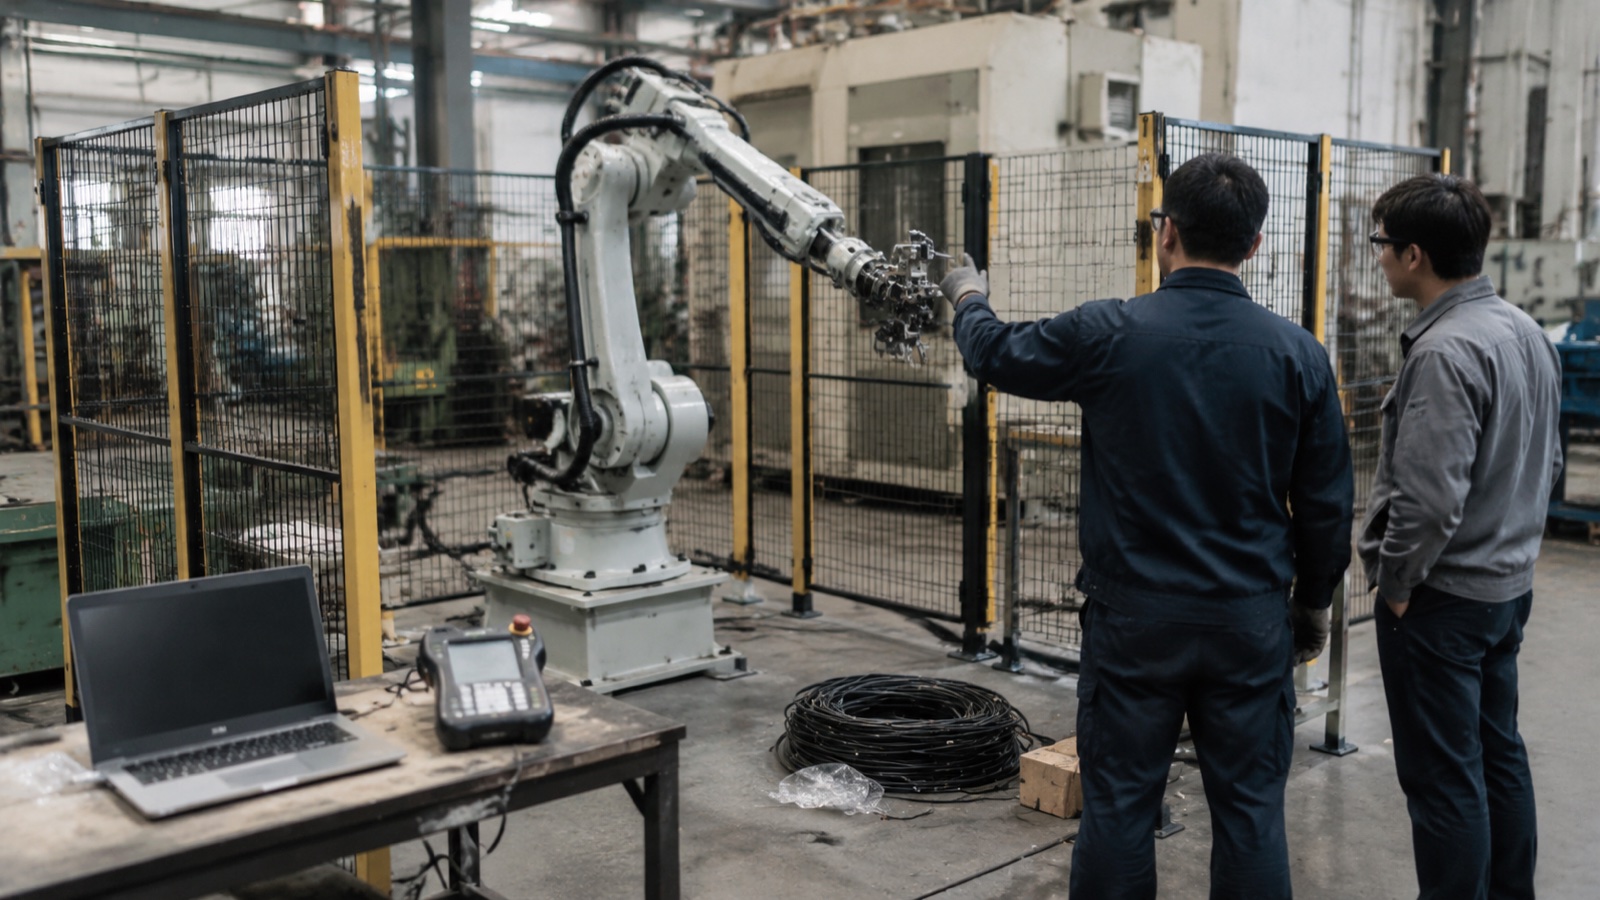
Van egy bizonyos pillanat az első automatizálási projektekben, amikor megváltozik a hangulat. A láda kinyílik, a kar felcsavarozódik, a betanító medál bekapcsol, és mozog. Mindenki készít egy fotót. Aztán valaki megkérdezi, hogy mikor kezdenek alkatrészeket gyártani, és az őszinte válasz az, hogy hat-tíz hét múlva, nem pedig jövő kedden.
Ez a hiány az, ahol a költségvetést megeszik. A kar sosem volt a legnehezebb rész. A ... szerint Nemzetközi Robotika Szövetség, az ipari robotok világszerte működő készlete meghaladta a négymillió darabot, és maga a robot hardvere is meglehetősen szabványosított, széles körben elérhető árucikké vált az árkategóriákban. Ami nem vált szabványosítottá, az minden, ami egy kart cellává alakít: a végén lévő szerszám, a belé betáplált alkatrészek, a körülötte lévő kerítés és az emberek, akik működtetik. Ezek minden egyes alkalommal projektspecifikusak, és itt alakulnak ki valójában az ütemterv és a költségek.
Az alábbi öt ok nem egzotikus. Mindegyik látható a szerződés aláírása előtt, ha a vevő tudja, melyik kérdést tegye fel.
1. ok: A megfogót tartozékként kezelték
Egy árajánlaton az end-of-arm tooling (EOAT) gyakran egyetlen sorként jelenik meg az ár alján, néha ár nélkül, néha pedig „TBD függőben lévő alkatrészminta” felirattal. Ez a sor gyakran a leghosszabb átfutási idejű, legnagyobb kockázatú tétel az egész cellában.
Ennek az az oka, hogy a robotkar egy katalógustermék, ismert ismétlési pontossági értékkel, míg a megfogó egy egyedi tervezésű mechanizmus, amelynek műszakonként több ezer alkalommal kell túlélnie a valós, változó, néha olajos vagy forró munkadarabbal való érintkezést. A vákuum addig működik, amíg a felületen huzatnyom nem jelenik meg. A kétujjas szorító addig működik, amíg az öntvény meghúzási felületén sorja nem jelenik meg. Egy mágneses szerszám addig működik, amíg valaki egy alumínium változatot nem futtat át ugyanazon a gyártósoron.
A gyakorlatban a kivitelező csapatunk az EOAT-ot úgy tervezi, mintha egy kis géptervezési projekt lenne, nem pedig egy kiegészítő, mert az is. Egy nem triviális megfogó tervezése, gyártása és hibakeresése általában négy-nyolc hétig tart önmagában, és normális, hogy az első fizikai szerszámot a valódi alkatrészek megtekintése után egyszer módosítani kell. Egy olyan projektterv, amely feltételezi, hogy a megfogó a robottal együtt, kész állapotban érkezik meg, máris egy hónapot veszített, amit nem tervezett be a költségvetésébe.
Kerüld el aláírás előtt: Kötelezővé kell tenni a beszállító számára, hogy az EOAT-ot különálló, árazott, ütemezett szállítmányként, saját átfutási idővel árajánlatot adjon, és valódi gyártási mintákat küldjön (nem CAD-eket, és nem a jókat), mielőtt a szerszámtervet befagyasztják. Kérdezze meg explicit módon, hogy ki fizeti a második revízió költségeit, ha az első szerszám nem tartja meg az alkatrészt.
2. ok: A ciklusidő nem szerepelt a specifikációs lapon
A robot adatlapjai ideális körülmények között és névleges hasznos terhelés mellett mutatják a mozgásteljesítményt. Az ezekre az adatokra épülő értékesítési számítások olyan átviteli számokat eredményeznek, amelyeket egy valódi cella nem ér el, és a vevő csak az átvételi tesztelésen vesz észre a hiányosságot.
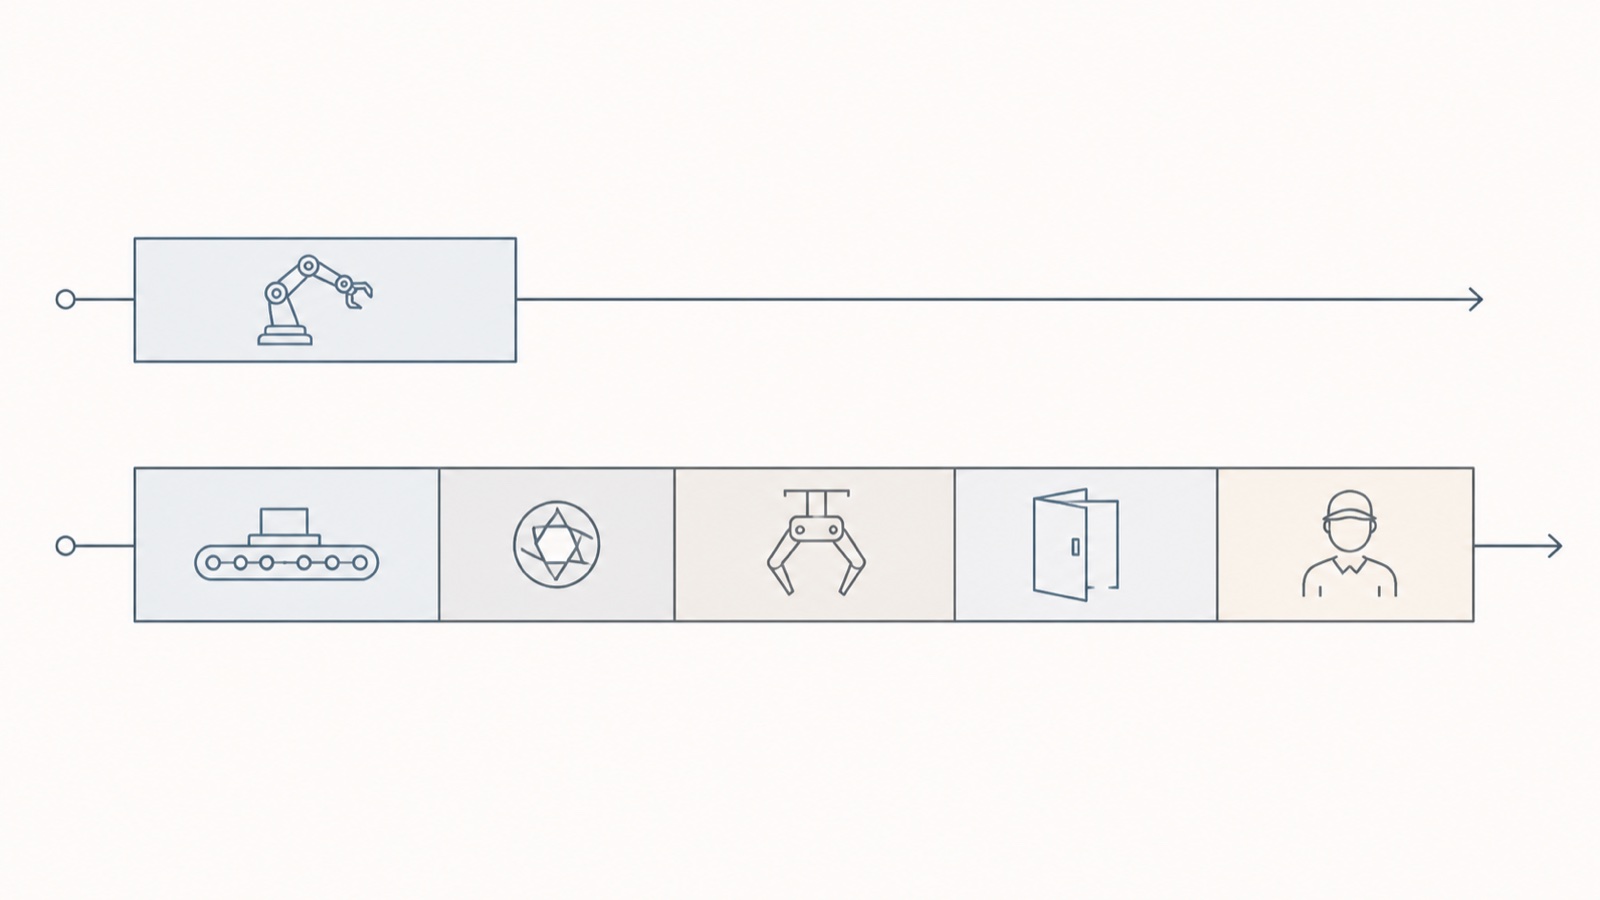
Egy cella valós ciklusideje a robot mozgásának, az alkatrész bemutatásának, bármilyen látási vagy mérési várakozási időnek, a szerszám működtetésének, a gép kézfogásra való várakozásának és a kezelői beavatkozásnak az összege. Ezek közül csak az első szerepel az adatlapon. Egy olyan pick-and-place mozgás, amely 2.1 másodpercnyi robotmozgást vesz igénybe, könnyen 5 másodperces állomásciklussá válhat, miután a szállítószalag indexel, a kamera rögzít és feldolgoz, a megfogó bezárul és megerősíti a folyamatot, és a CNC ajtó befejezi a nyitását. Ezen lépések egyike sem hiba. Egyszerűen nem robotmozgás, és nem is számolták őket.
Az emberi beavatkozás a legkevésbé figyelembe vett tétel. Ha egy kezelőnek minden tizenkettedik alkatrészt újra kell igazítania, vagy műszakonként kétszer kell elhárítania egy elakadást, akkor ez az idő beletartozik a ciklusszámításba, és általában nincs ott.
Kerüld el aláírás előtt: Kérd meg a beszállítótól, hogy a cellahatáron garantált alkatrész/órára vonatkozó adatként adja meg az áteresztőképességet, amelyet egy meghatározott hosszúságú folyamatos futáson mérnek, a szerződésbe foglalt átvételi tesztfeltételek mellett. Kérdezd meg, mi történik a darabszámmal, ha a beérkező alkatrészek a tűréshatáron, és nem a névleges értéken érkeznek. Az a beszállító, aki csak a robot mozgási idejét adja meg, egy másik gépre ad ajánlatot, mint amelyikkel Ön is rendelkezni fog.
3. ok: Egy nagy keverékű üzem nagy mennyiségű oldatot vásárolt
A legtöbb publikált robotikai ROI-számítás azt feltételezi, hogy egy üzem egyetlen alkatrészt gyárt nagy tételekben. Nagyon sok üzem, különösen a különmegmunkáló műhelyek és a szerződéses gyártók, 40 alkatrészszámot gyártanak 80 darabos tételekben. Ezek más jellegű problémák, és a másodikat sokkal nehezebb nyereségesen automatizálni.
A számtan könyörtelen. Vegyünk egy cellát, amelynek 40 percre van szüksége az átálláshoz: cserélje ki a megfogó pofákat, töltse újra a készüléket, indítsa el a programot, ellenőrizze újra az első cikket. Ha egy átlagos tétel 60 percig termel, akkor a cella a rendelkezésre álló idejének nagyjából 40 százalékát nem termeli, és a „megtakarított” munkaerőt részben egy olyan beállító technikus emészti fel, aki most képzettebb és drágább, mint a lecserélt operátor. Az elméleti kihasználtsági arány mellett erősnek tűnő üzleti terv a valós kihasználtsági aránynál összeomlik.
Ez nem érv a gyakran kevert munkafolyamatok automatizálása ellen. Arról szól, hogy a gyakran kevert munkát másképp kell automatizálni: gyorscserélő szerszámokkal ismételhető alappontokkal, nullpontos befogórendszerekkel, alkatrészcsaládok szerint, nem pedig alkatrészenként rendezett programkönyvtárakkal, és gyakran egy olyan együttműködő robottal, amelyet újra be lehet helyezni, ahelyett, hogy egy bekerített cellát használnánk, amely erre nem képes. A tervezési cél az átállási percek, nem a ciklusmásodpercek.
Kerüld el aláírás előtt: Add meg a beszállítónak a tényleges alkatrész-keverékedet és a tételméret-eloszlásodat, ne a három legfontosabb alkatrészedet, és kérj megadott átállási időt két megnevezett, valóban különböző alkatrész között. Ezután ellenőrizd, hogy a megtérülési modell ezt az átállási időt használja-e. automatizálás megtérülési idő elemzése Bemutatja, hogyan befolyásolja az átállás és a kihasználtság a megtérülési számot.
4. ok: A sejt körüli növény nem volt kész
A robot egy precíziós eszköz, amely feltételezi, hogy a világ megismételhető. A gyárak általában nem azok, és a sejt ezt szokatlan tisztasággal tárja fel.
A beérkező alkatrészek konzisztenciája a leggyakoribb hiányosság. A kézi összeszerelés láthatatlanul elnyeli az eltéréseket, mivel az ember gondolkodás nélkül kompenzálja őket. Egy robot nem kompenzálja. A beszállítók között három milliméterrel eltérő öntvények, az egyenetlen sorjajú lézervágott nyersdarabok vagy a vegyes hosszúságban szállított rudak mind megállítják a cellákat, amelyek a névleges alkatrészeken végzett gyári átvételi teszt során tökéletesen működtek.
A befogási és referenciapont-stratégia a második hiányosság. Ha az alkatrész helye a befogásban attól függ, hogy valaki milyen gondosan illeszti be, akkor a robot örökli ezt a bizonytalanságot, és a folyamat a berakodási lépés által megengedett pontossággal fut le, függetlenül a kar megadott ismétlési pontosságától.
A biztonság a harmadik, és ez az, ami leggyakrabban a jóváhagyást késlelteti, nem pedig a gyártást. ISO 10218-2: 2025A cella szintű kockázatértékelés és védelem a rendszerintegrátor, nem pedig a robotgyártó felelőssége. Egy leszállított robotkar önmagában soha nem megfelelő cella. A kerítésnek, a reteszelt hozzáférési kapuknak, a területszkennereknek, a biztonsági besorolású logikának és a mögöttük lévő dokumentált kockázatértékelésnek mind léteznie kell, mielőtt a cella legálisan üzembe helyezhető lenne a gyártásban, az együttműködő alkalmazások esetében pedig az itt leírt erő- és nyomáskorlátok érvényesek. ISO / TS 15066 a tényleges szerszámmal és munkadarabbal kell validálni, nem a csupasz karral. Azok a vásárlók, akik azt feltételezik, hogy az „együttműködő robot” azt jelenti, hogy „nincs szükség kockázatértékelésre”, következetesen meglepődnek. A mi Útmutató az ISO 10218-2:2025 szabvány szerinti cellaintegrációhoz meghatározza, hogy mi hárul az integrátorra és mi a végfelhasználóra.
A kevésbé feltűnő negyedik hiányosság a közművek. A tápfeszültséget és -frekvenciát, a szükséges nyomáson rendelkezésre álló sűrített levegő mennyiségét, a padló síkságát és terhelhetőségét, a hálózati feszültségeséseket és a füstelszívást mind össze kell vetni a cella követelményeivel. A levegő az ismétlődő probléma. Egy olyan üzemi kompresszor, amely kényelmesen működteti a kéziszerszámokat, éheztetheti a cellát egy többzónás vákuumszerszámmal, és a tünet inkább alkatrészhibára, mint levegőproblémára utal.
Kerüld el aláírás előtt: Kérjen írásos helyszíni készültségi specifikációt szerződéses teljesítendő tételként, amely tartalmazza a beérkező alkatrészek tűréshatáraira vonatkozó feltételezéseket, a közműkövetelményeket, a padló- és térviszonyokat, valamint azt, hogy ki a felelős a kockázatértékelésért. Ezután kérdezze meg, hogy ezek közül melyik tétel érvényteleníti az áteresztőképességi garanciát, ha nem teljesül.
5. ok: Senki sem birtokolta a cellát az átadás után
Az üzembe helyező mérnökök elmennek. Hat hónappal később egy szervocsomag meghibásodik, vagy új cikkszám érkezik, és a programot szerkeszteni kell, és a kérdés az, hogy ki csinálja ezt. Sok üzemben a válasz az, hogy senki.
Két dolog okozza ezt. Az első az, hogy az operátori és karbantartói képzést az üzembe helyezési héten ütemezik be, amikor a cellát még hibakeresésnek vetik alá, és a képzésre szorulók az erőmű többi részének működtetésével vannak elfoglalva. Ez megtörténik, jóváhagyják, és szinte semmi sem marad meg. A második az, hogy a pótalkatrészeket és a támogatást soha nem határozták meg, csak feltételezték.
A határokon átnyúló támogatást nyíltan ki kell mondani, mivel ez az a terület, ahol az importált automatizálás valóban alulteljesít a belföldi kínálattal szemben. Az alkatrészek általában vám- és papírmunkával okoznak gondot, mielőtt gyártási problémává válnának: egy két nap alatt kiszállított vezérlőpanel még két hétig is vámolható, és egy két hétig leálló cella is jelentősen drágább, mint maga az alkatrész. Az időzónák tovább bonyolítják a helyzetet. Egy reggeli hiba Európában vagy Amerikában a nap végén éri el az ázsiai beszállítót, ami egy kétórás diagnosztikai beszélgetést kétnapos eszmecserévé változtat.
Kerüld el aláírás előtt: Tárgyaljon egy kritikus fontosságú pótalkatrész-készletet, amelyet az eredeti megrendelés részeként tartanak a telephelyén, ahelyett, hogy csak akkor rendelnék meg, ha valami elromlik. Szerezzen írásos válaszidő-nyilatkozatot a megnevezett helyi ügyfélszolgálattól (ne e-mail címet). És ütemezzen be képzést külön fizetett ülésként a gyártás megkezdése után két-négy héttel, amikor a gépkezelőknek valódi kérdéseik vannak.
Az öt ok áttekintése
| Hiba oka | Korai figyelmeztető jel | Kérdés, amit fel kell tenni a szállítónak az aláírás előtt |
|---|---|---|
| Az EOAT tartozékként kezelendő | A Gripper egyetlen árazatlan sor, vagy „meghatározandó, függőben lévő minta” | Mennyi az EOAT átfutási ideje és ára külön szállítandó termékként, és ki fizeti a második revízió költségeit, ha az első szerszám nem tartja meg az alkatrészt? |
| Ciklusidő a specifikációs lapról | Az áteresztőképesség robotmozgás-másodpercben van megadva, nincs meghatározott átvételi teszt | Garantálják az óránkénti alkatrészek számát a cellahatáron folyamatos üzemben, a szerződésbe foglalt tesztfeltételek mellett? |
| Nagy volumenű tervezésű, vegyes összetételű munka | A megtérülési modell egy alkatrészt és magas kihasználtságot feltételez | Mennyi az átállási idő e két konkrét cikkszám között, és ez a szám szerepel-e a megtérülési számításban? |
| A növény nem áll készen a sejt körül | Nincs írásos telephely-készültségi specifikáció; a kockázatértékelés tulajdonjoga nem egyértelmű | Milyen bejövő alkatrész-tűrést, levegőmennyiséget és teljesítményt feltételez a cella, és ki a felelős az ISO 10218-2 szerinti kockázatértékelésért? |
| Átadás után nincs tulajdonjog | A képzés az üzembe helyezési hétbe van beépítve; nincs pótalkatrész-lista | Mi található az ajánlott helyszíni pótalkatrész-készletben, mi a megnevezett helyi reagálási kötelezettségük, és be lehet-e ütemezni a képzést a termelés megkezdése után? |
Amiben a kínai beszállítók valóban rosszabbak
Kínából beszerző vásárlók – ami a A Nemzetközi Robotikai Szövetség jelentése a világ robotikájáról amelyet a világ legnagyobb ipari robotpiacaként azonosítanak – általában csak az előnyök listáját mutatják, de a kompromisszumokat nem, ami megnehezíti az előnyök elhitését. Az őszinte verzió hasznosabb.
Abszolút pontosság az igényes oldalon. A hegesztési, palettázási, gépkiszolgálási és anyagmozgatási munkák túlnyomó többségénél a kínai gyártású karok olyan ismétlési pontossági értékeket mutatnak, amelyek teljes mértékben megfelelőek és összehasonlíthatók az azonos teherbírási osztályba tartozó, bevált japán és európai márkák termékeivel. A pontossági tartomány csúcsán, különösen azokban az alkalmazásokban, amelyek kalibrált abszolút pontosságot igényelnek offline programozott útvonalakhoz a betanított pontok helyett, a bevált márkák továbbra is előnyben vannak a kalibráló szerszámok és a hosszú távú hőstabilitás terén. Ha az Ön alkalmazása ott található, akkor ennek kell eldöntenie a vásárlást.
Dokumentáció minősége. Az angolra fordított kézikönyvek minősége változó, és a különbség egyre szélesedik, ahogy a kar kézikönyvétől a vezérlő hibakód-referenciájáig és a terepi busz konfigurációs jegyzeteiig haladunk. A karbantartó személyzet ezt mindenki más előtt érzi. Érdemes a teljes angol nyelvű szervizdokumentációt a rendelés előtt elkérni, nem pedig utána.
Időzóna és kommunikációs súrlódások. Valós, és jó szándékkal nem megoldható. Megnevezett támogatási kapcsolattartóval, megállapodott napi átfedési időkerettel és egyetlen eszkalációs útvonallal kezelhető, de egy vevő, aki nyolcórás eltolódás mellett is ugyanabban az órában várja a válaszokat, frusztrált lesz.
Alkatrészek szállítási ideje. A fentebb tárgyalt, és a lista legfontosabb eleme. Ez az, amelyiket a tervezés a leginkább javított: a rendeléskor megadott helyszíni pótalkatrész-készlet egy kéthetes leállást kétórássá változtat.
Viszonteladás és maradványérték. A másodlagos piacok magasabb árat alkalmaznak a már bevált márkák esetében. Ha egy ötéves kilépés vagy eszközalapú finanszírozás számít a pénzügyi csapatodnak, akkor ez a kedvezmény valós, és szerepelnie kell a modellben.
Ezek egyike sem érvel a kínai beszerzés ellen. Hanem az árazás mellett. Az a vevő, aki az eredeti megrendelésbe belefoglalja az alkatrészeket, a dokumentációt, a válaszadási kötelezettségeket és a helyi támogatást, általában alacsonyabb teljes tulajdonlási költséggel zárul, mint az, aki csak a gépek árait hasonlította össze, és ezeket a tételeket később, a kiskereskedelemben fedezte fel.
Ez vevőt hagy maga után
A listán szereplő összes ok hatókörprobléma, nem pedig technológiai probléma, és mindegyik olcsóbb egy specifikációban megoldani, mint egy üzembe helyezési hét alatt. A jól sikerült projektek mintázata nem meglepő: valós alkatrészekhez képest tervezett EOAT, a cellahatáron garantált átviteli sebesség, a tervezési célként kezelt átállási idő, írásos telephely-készültségi specifikáció, és a támogatási feltételeket a megrendelés előtt, nem pedig az első meghibásodás után tárgyalták ki.
Az EVST (EVS TECH CO., LTD), egy 2018 végén alapított csengtui robotikai gyártó és integrátor, több mint 100 országban szállít automatizálási projekteket, és a minta elég következetes ahhoz, hogy a szállítási csapatunk ezt az öt tételt most már hatókörkapuként, nem pedig opcionális extrákként kezeli. Azok a vevők, akik egy specifikáción dolgoznak, és második véleményt szeretnének kérni a szerszámokról, az átviteli sebességre vonatkozó feltételezésekről vagy a támogatási feltételekről, a következő elérhetőségeken keresztül érhetik el csapatunkat: evsrobot.com.
Gyakran ismételt kérdések
Miért vallnak kudarcot az automatizálási projektek, még akkor is, ha a robot jól működik?
Mivel egy működő robot nem egy működő cella. A kiszállítás utáni gyakori hibák közé tartozik a túl későn tervezett szerszámkar-végi szerszámozás hiányos alkatrész-információk miatt, a robot mozgási idejéből számított áteresztőképesség a teljes állomási ciklusidő helyett, a nagy mennyiségű alkatrészt szállító üzemekben az üzleti tervet kitörlő átállási idő, a beérkező alkatrészek variációja és a gyár által fel nem készült biztonsági vagy hasznossági hiányosságok, valamint a karbantartás, a pótalkatrészek és az újraprogramozás meghatározott felelősségének hiánya az integrátor távozása után.
Mennyi időt vesz igénybe a robot üzembe helyezése a kiszállítás után?
Hosszabb idő, mint a legtöbb első vásárló tervezi. A mechanikus telepítés gyors, de a szerszámok valós alkatrészekkel való hibakeresése, a programhangolás, a biztonsági validáció és az átvételi tesztelés határozza meg az ütemtervet, és a gyártási szakasz végén lévő szerszámok önmagában általában négy-nyolc hetet vesznek igénybe a tervezéshez és gyártáshoz, plusz legalább egy felülvizsgálatot, miután találkoznak a gyártási alkatrészekkel. Kérjen a beszállítótól egy olyan ütemtervet, amely lebontja a telepítés, a szerszámozás, a programozás, a biztonsági validáció és az átvétel ütemtervét, ne pedig egyetlen üzembe helyezési sort.
Milyen kérdéseket tegyek fel egy robotbeszállítónak a szerződés aláírása előtt?
Öt tényezőnek van a legnagyobb súlya: mennyi az árazott átfutási idő a karvégi szerszámozásra külön szállítandó tételként; garantálják-e az óránkénti alkatrészek számát a cellahatáron a meghatározott átvételi feltételek mellett; mennyi az átállási idő két adott alkatrészszám között a tényleges keverékemből; milyen telephelyi készültségi feltételeket feltételez a cella, és ki a felelős az ISO 10218-2 kockázatértékelésért; valamint milyen pótalkatrész-készlet, megnevezett helyi támogatási kapcsolattartó és válaszidő tartozik a rendeléshez.
Kockázatos Kínából ipari robotokat vásárolni?
A kockázatok inkább specifikusak és kezelhetőek, mint általánosak. A hagyományos hegesztési, palettázási és anyagmozgatási alkalmazásokban a hardverek minősége és ismételhetősége nagyjából összehasonlítható az azonos teherbírási osztályba tartozó, bevált márkákéval. A valódi hiányosságok az angol nyelvű szervizdokumentáció minősége, az alkatrészek vámkezelési ideje, az időzónától való eltérések, az abszolút pontosság a precíziós tartomány legigényesebb végén, valamint az alacsonyabb másodlagos piaci viszonteladási érték. Mindegyik árazása vagy szerződéses megkötése a vásárláskor lehetséges, ami lényegesen olcsóbb, mintha egy gyártósor leállása során fedeznénk fel őket.
Ki a felelős a robotcellák biztonságáért, a robotgyártó vagy az integrátor?
Az ISO 10218-2:2025 szabvány értelmében a cella szintű kockázatértékelés és védelem a rendszerintegrátor felelőssége, nem a robotgyártóé. A robotkar egy alkatrész; a kerítés, a reteszek, a területszkennerek, a biztonsági logika és a dokumentált kockázatértékelés ahhoz tartozik, aki integrálja a cellát. Együttműködő alkalmazások esetén az ISO/TS 15066 szabványban leírt erő- és nyomáskorlátokat a ténylegesen felszerelt szerszámmal és munkadarabbal kell validálni, nem pedig a csupasz karral.
Kell-e egyáltalán automatizálnia egy nagy mennyiségű, kis volumenű műhelynek?
Gyakran igen, de más tervezési céllal. A nagy mennyiségű alkatrészt gyártó üzemeknek inkább az átállási perceket, mint a ciklusmásodperceket kellene meghatározniuk, ami a tervezést a gyorscsere-szerszámozás, az ismételhető adatpontok, a nullpont-befogás, az alkatrészcsaládok szerint szervezett programkönyvtárak, és gyakran egy újratelepíthető együttműködő robot felé tereli egy fix, bekerített cella helyett. Az egyetlen alkatrész kihasználására épülő megtérülési modell nem éli túl egy 40 alkatrészből álló keverékkel való érintkezést.
Főbb pontok
- Az automatizálási projektek ritkán vallanak kudarcot robot hardvereken. A meghibásodás a leszállított kar és a működő cella közötti résben jelentkezik, és ez a rés egy olyan probléma, amely már az aláírás előtt látható.
- A karvégi szerszámozás egyedi géptervezési projekt, nem tartozék. Kérjen külön árajánlatot, ütemezze be külön, küldjön valós gyártási mintákat, és előre egyezzen meg, hogy ki fizeti a második revíziót.
- Ragaszkodjon az írásos elfogadási feltételek mellett a cellahatáron garantált, rész/óra arányú áteresztőképességhez. Az adatlapon szereplő robotmozgási másodpercek nem jelentenek áteresztőképességi kötelezettséget.
- Nagy keverékű üzemekben az átállási idő a tervezési cél, nem a ciklusidő. Adja meg a beszállítónak a valós alkatrész-keveréket, és ellenőrizze, hogy a megadott átállás megjelenik-e a megtérülési modellben.
- Az ISO 10218-2:2025 szabvány értelmében a cella szintű kockázatértékelés és védelem a rendszerintegrátor feladata, és egy leszállított robotkar önmagában soha nem minősül megfelelő cellaként.
- A helyszíni pótalkatrész-készletet, a helyi támogatási kapcsolattartó megnevezését, a reagálási kötelezettséget és az üzembe helyezés utáni képzést bele kell foglalni az eredeti megrendelésbe. Később, leállás során történő vásárlás esetén mind a négy többe kerül.
A szerzőről: Az EVST szerkesztősége az ipari automatizálásról ír mérnöki és üzemeltetési csapatok számára, akik az első vagy következő robotcellájukat tervezik. Az EVST egy csengtui székhelyű robotikai gyártó és integrátor, amely több mint 100 országban szállít automatizálási projekteket, IATF16949 autóipari tanúsítvánnyal és CE / SGS / TÜV harmadik fél általi tanúsítvánnyal rendelkezik a teljes termékcsaládján.
Szerző: EVST Szerkesztőség
Írta: EVST Szerkesztőség
Utolsó frissítés:
Módszer: EVST Öt Okos Átadás Utáni Szűrés – vevőoldali tervezési segédlet a robotcella hatókörének meghatározására az aláírás előtt, nem átvételi teszt vagy a rendszerintegrátor kockázatértékelésének helyettesítője.
Szerkesztési politika · Korrekciós politika · Használati feltételek