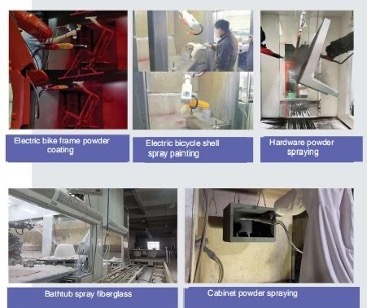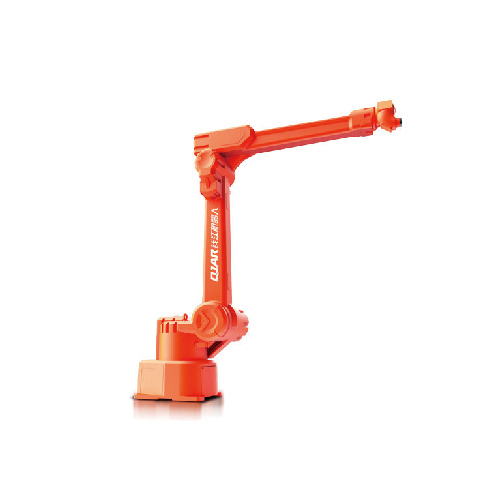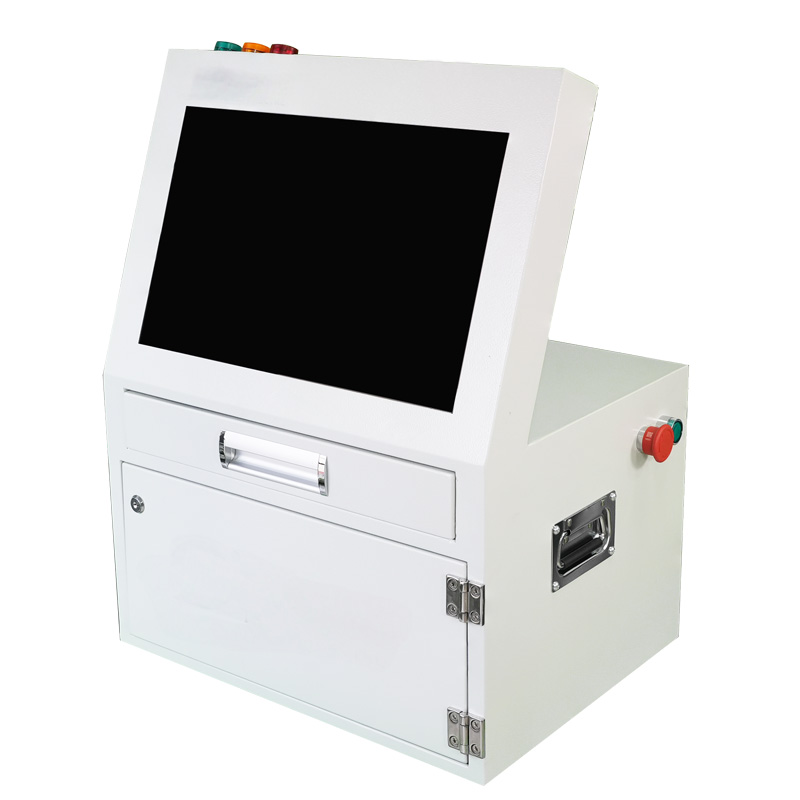
Premier fournisseur national de technologie robotique : dirigé par un professeur bien connu de Tsinghua, avec des capacités de R&D au niveau du code source et un support technique de pointe continu ; Plus de dix ans de technologie et d'expérience dans l'industrie de la pulvérisation et dans les cas d'application Richfield.
Présentation du produit du système d'enseignement à télécommande sans programmation
Modèle : TSRC100-7
Nombre d'axes : 9 axes en série, 12 axes en axes supplémentaires
Précision : environ 2 ~ 5 mm
Interface de communication : EtherCAT
communication pour servomoteur,
Communication informatique supérieure : TCP/IP
Matériel pris en charge: supporte le servomoteur de type EtherCAT
Taille de l'armoire électrique : 1.5*0.6*0.4 m
Alimentation:AC220V
Température de fonctionnement : -10 ℃ ~ + 75 C
Fonctionnement extrêmement simple : aucune programmation requise, les travailleurs ordinaires peuvent l'utiliser. Haute réponse dynamique sans contraintes d'inertie et de résistance. Haute précision : niveau mm, reproduction à 100% de la trajectoire manuelle. Sécurité intrinsèque : aucun contact physique entre l'homme et la machine.
L'ouvrier a fait une démonstration avec un pistolet pulvérisateur et le robot a reproduit la scène à l'échelle 1:1.
Port RJ45 de communication EtherCAT pour servo variateur
1. Liaison multi-axes en temps réel. Pas besoin d'ouvrir des axes supplémentaires ou d'ajouter un PLC, la norme du système peut prendre en charge une liaison à 12 axes.
2. simulation 3D en temps réel, prise en charge de l'aperçu de la trajectoire, de la détection transversale et d'autres fonctions.
3. Suivi en temps réel des lignes d'assemblage. Synchronisation en temps réel des lignes d'assemblage, arrêt d'urgence caténaire et verrouillage de pause du robot, aucune marque de joint, améliore le taux de rendement.
5. Accélérez la rétroaction, améliorez la précision de la reproduction de la trajectoire.
6. Soutenir la production en ligne mixte.