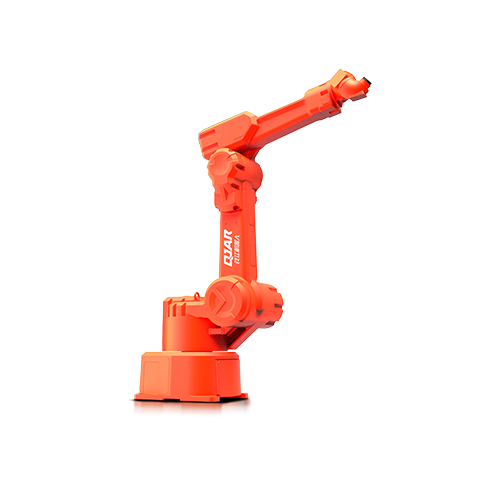
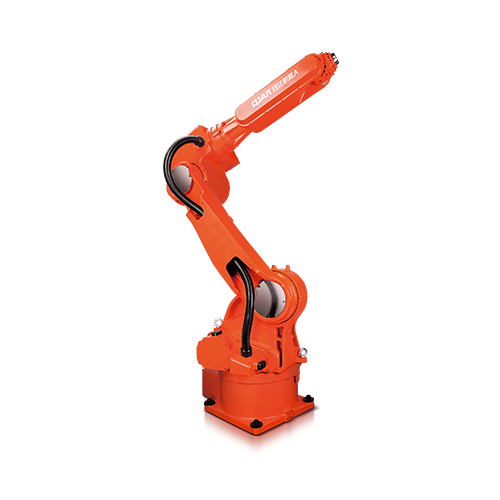
Bras robotique de peinture QJRP10-1

  • Pas de construction de poignet de singularité avant, pipeline intégré en option, facilitant le travail d'enseignement de la pulvérisation de suivi synchrone.
  • Utilisation d'une structure de bus, pratique pour l'expansion et la vitesse élevée
  • Précision de positionnement répétée : ±0.5 mm
  • Envergure des bras : 2035 mm
  • Charge utile : 10kg

Téléchargement de la base de données

Dessins 3D

Instructions de Pose et d'Entretien

Paramètres techniques

Modèle QJRP10-1 (antidéflagrant)
Numéro d'axe 6
Charge utile 10 kg
Répéter le positionnement ± 0.5mm
Envergure maximale des bras 2035mm
Gamme de mouvement J1 ± 95 °
J2 ﹢102º,﹣53º
J3 ﹢87º,﹣80º
J4 ± 260 °
J5 ± 270 °
J6 ± 260 °
Vitesse Maximale J1 109/s
J2 126/s
J3 109/s
J4 361/s
J5 361/s
J6 361/s
Couple admissible J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Moment d'inertie J4 0.97kg.m²
J5 0.4kg.m²
J6 0.1kg.m²
Poids corporel du robot 370 kg
Capacité d'alimentation 3.9kVA
Cabinet Taille 650*750*1150mm
Cabinet Poids 120 kg
Matériau Triphasé à quatre fils
Formulaire d'installation Sol
Application Pour la peinture, il n’y a pas de point de singularité, ce qui rend la programmation pédagogique beaucoup plus simple.

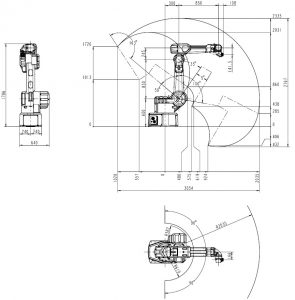
Dessin des dimensions globales et de la plage de mouvement du robot

Peinture Bras robotique QJRP10-1 Dessin de la plage de mouvement

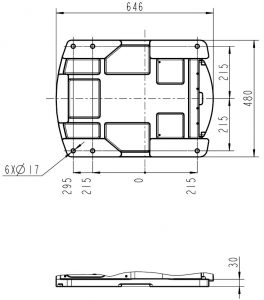
Dessin dimensionnel de montage de la base du robot

Peinture Bras robotique QJRP10-1 Dessin dimensionnel de montage

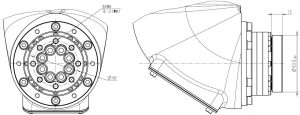
Dessin dimensionnel de l'installation de l'extrémité du robot

Peinture du dessin dimensionnel de l'installation d'extrémité du bras robotique QJRP10-1

Aperçu de la confidentialité

Ce site utilise des cookies afin que nous puissions vous offrir la meilleure expérience utilisateur possible. Les informations sur les cookies sont stockées dans votre navigateur et remplissent des fonctions telles que vous reconnaître lorsque vous revenez sur notre site Web et aider notre équipe à comprendre quelles sections du site Web vous trouvez les plus intéressantes et utiles.