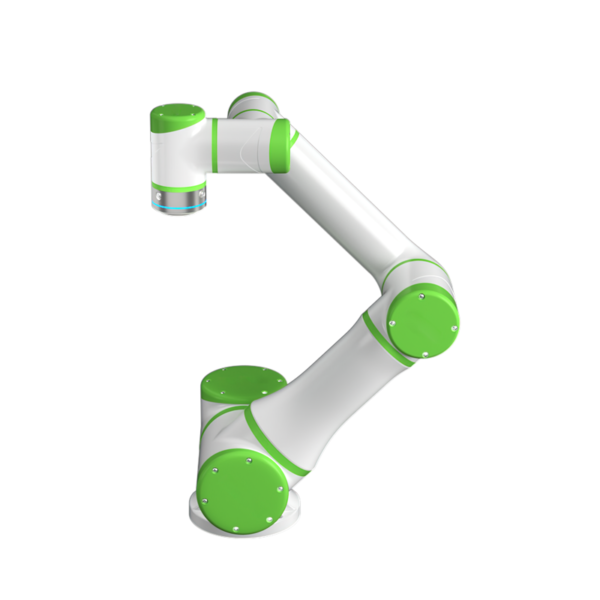
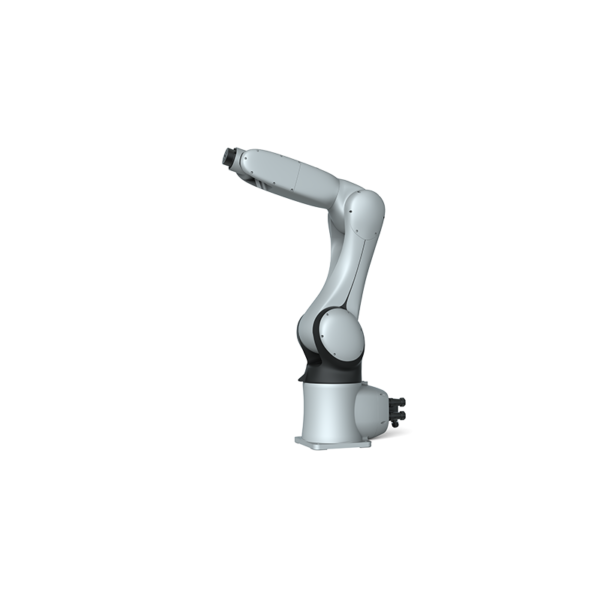
| Modèle | QJR10-1 | |
| Numéro d'axe | 6 | |
| Charge utile | 10 kg | |
| Répéter le positionnement | ± 0.05mm | |
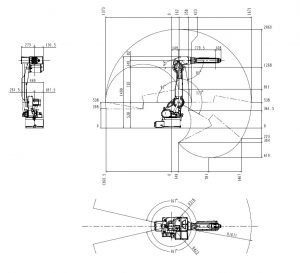
| Envergure maximale des bras | 1671mm | |
| Gamme de mouvement | J1 | ± 172 ° |
| J2 | ﹢166º,﹣107º | |
| J3 | ﹢83º,﹣92º | |
| J4 | ± 170 ° | |
| J5 | ± 125 ° | |
| J6 | ± 360 ° | |
| Vitesse Maximale | J1 | 172/s |
| J2 | 172/s | |
| J3 | 183/s | |
| J4 | 430/s | |
| J5 | 430/s | |
| J6 | 584/s | |
| Couple admissible | J4 | 24.6N.m |
| J5 | 24.6N.m | |
| J6 | 9.8N.m | |
| Moment d'inertie | J4 | 0.63kg.m² |
| J5 | 0.63kg.m² | |
| J6 | 0.1kg.m² | |
| Poids corporel du robot | 250 kg | |
| Capacité d'alimentation | 3.3kVA | |
| Cabinet Taille | 580*600*960mm | |
| Cabinet Poids | 130 kg | |
| Matériau | Triphasé à quatre fils | |
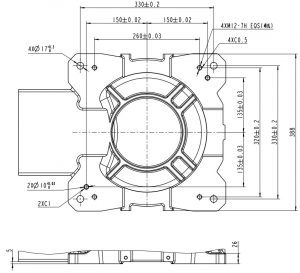
| Formulaire d'installation | Sol, Plafond | |
| Application | Soudure, peinture, chargement et déchargement, manutention, tri, assemblage, etc. | |