
Par l'équipe éditoriale d'EVST · Dernière mise à jour : 3er juin 2026
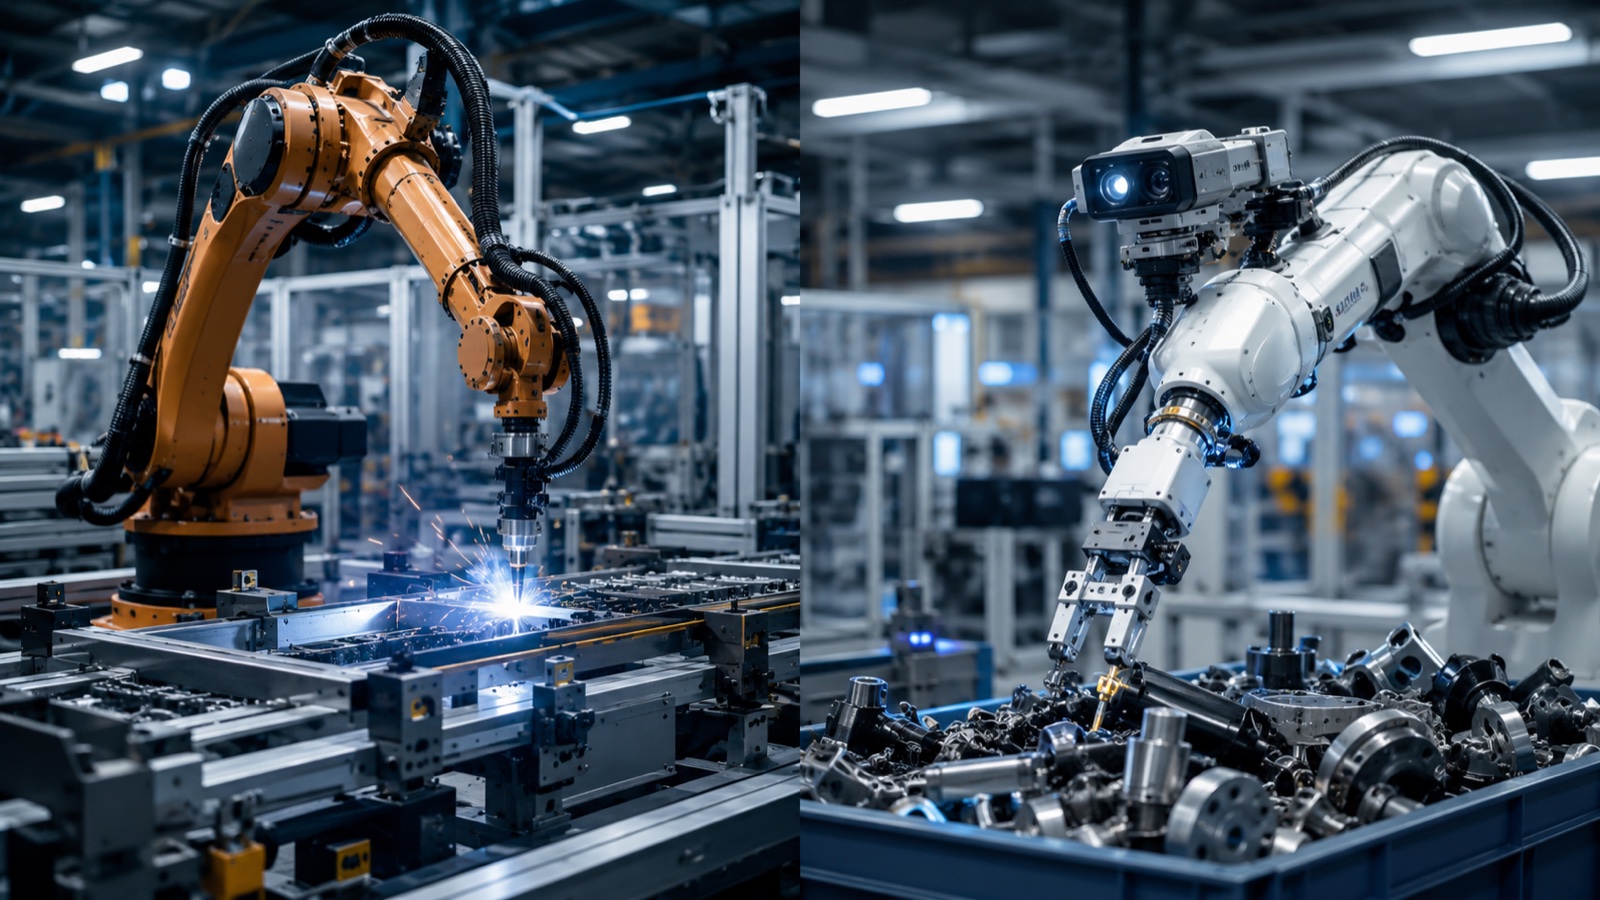
Les robots industriels traditionnels suivent des trajectoires explicitement programmées et les répètent à l'identique, tandis que les robots dotés d'une IA incarnée utilisent des modèles visuels, linguistiques et comportementaux appris pour percevoir une scène et décider de la manière d'agir. En 2026, les deux ne sont pas encore interchangeables : les robots programmés dominent toujours la production à grande vitesse, à volume fixe et de haute précision, tandis que l'IA incarnée émerge pour les tâches variables, à faible volume ou non structurées. Ce guide compare leur fonctionnement et les changements concrets que chacun apporte en production.
La différence fondamentale : programmé vs appris
Un robot industriel traditionnel exécute un programme fixe. Un ingénieur définit les points de passage, les vitesses et la logique, et le robot les reproduit au millimètre près, indéfiniment. Il ne s'adapte pas : changer la pièce nécessite une reprogrammation. L'IA incarnée inverse ce principe. Un modèle vision-langage-action (VLA), entraîné sur de grandes quantités de données de démonstration et de simulation, reçoit les données de la caméra et des capteurs et génère des mouvements en temps réel, ce qui lui permet de gérer des pièces et des configurations pour lesquelles il n'a pas été explicitement programmé.
D'après les observations du secteur, la principale limite pratique en 2026 réside dans la structure. Pour les tâches structurées et répétitives, les robots programmés sont plus rapides, moins chers et plus fiables. En revanche, pour les tâches non structurées, variées ou évolutives, la capacité de généralisation de l'IA incarnée commence à porter ses fruits, même si elle reste moins précise et moins éprouvée à grande échelle.
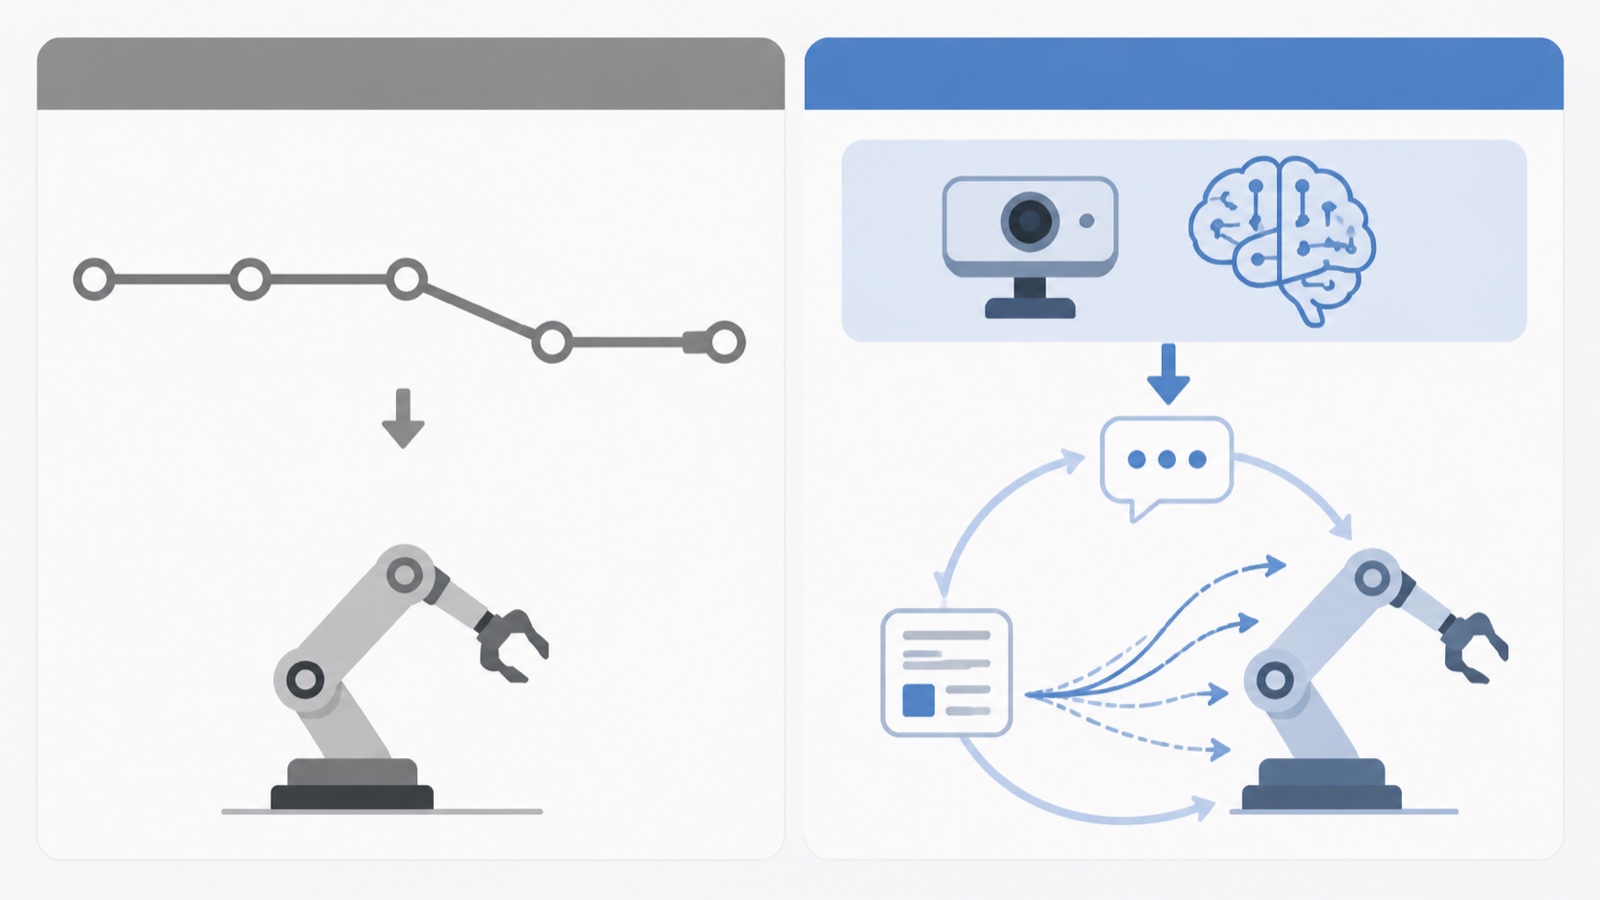
Comparaison côte à côte
| Dimension | robot industriel traditionnel | Robot IA incarné |
|---|---|---|
| Contrôle | Chemins explicitement programmés | politique d'apprentissage de la vision, du langage et de l'action |
| Adaptabilité | Faible ; reprogrammer par pièce | Élevé; généralise à de nouvelles parties |
| La précision | Très élevé (±0.02-0.1 mm) | Plus bas, en amélioration |
| La vitesse à grande échelle | Haut de gamme, éprouvé | Modéré, en pleine maturation |
| Ajustement solide | Tâches à volume élevé, fixes et précises | Tâches variables, peu volumineuses et non structurées |
| installation | Ingénierie et programmation | Collecte de données et formation |
Selon la Fédération internationale de robotique, le parc installé de robots industriels continue de croître grâce à la production structurée, tandis que l'intelligence artificielle embarquée se trouve dans une phase préliminaire en pleine expansion. Ces deux technologies convergent à partir de deux extrêmes plutôt que de se substituer l'une à l'autre.
Quels changements surviennent dans l'usine ?
Le changement le plus visible réside dans les compétences requises pour un déploiement. Une cellule programmée nécessite la programmation des robots et l'intégration mécanique. Une cellule d'IA embarquée se concentre sur les données : collecte de démonstrations par téléopération, génération de variations en simulation et validation du comportement sûr de la politique apprise face aux différents cas de figure. Le matériel robotique peut être similaire ; le travail passe de la programmation des trajectoires à la gestion des données.
En pratique, les solutions hybrides sont les gagnantes à court terme. Un robot conventionnel et précis gère le cœur fixe et rapide d'une ligne, tandis qu'une station pilotée par IA prend en charge les aspects variables, tels que la dépalettisation de caisses mixtes, le kitting de pièces diverses ou le prélèvement d'articles non triés en vrac, qui étaient auparavant difficiles à automatiser sans outillage lourd. Pour en savoir plus sur la collecte des données sous-jacentes, consultez notre guide sur Collecte de données par IA incarnée, téléopération et passage de la simulation au réel.
Où les fabricants de quincaillerie trouvent leur place
Les laboratoires de recherche fondamentale fournissent l'IA ; les composants nécessitent toutefois un bras physique fiable, doté de données de manipulation réelles. C'est là que les industriels entrent en scène dans le domaine de l'IA embarquée, en fournissant du matériel de qualité industrielle et les données de manipulation structurées issues d'années de production réelle. EVST fait partie de ce groupe, apportant sa plateforme robotique complète et son expérience de déploiement sur le terrain au volet données et matériel des systèmes embarqués, plutôt qu'à la recherche sur les modèles. Pour une vue d'ensemble, consultez notre classement des Modèle de fondation robotique de pointe et entreprises d'IA incarnée en 2026.
D'après les observations du secteur, l'avantage durable de l'IA incarnée appliquée repose moins sur un modèle unique que sur l'accès à de vastes volumes de données de manipulation réelles et à du matériel fiable pour exécuter les politiques. Cela avantage les entreprises qui conçoivent et déploient déjà des robots à grande échelle.
Comment choisir un projet concret en 2026
- Structuré, à grand volume, de haute précision : Un robot industriel programmé reste l'outil approprié.
- Pièces variables, changements fréquents, faible volume : Évaluer l'IA incarnée, mais réaliser un projet pilote avant de s'engager dans la production.
- Ligne mixte : Une solution hybride, avec des cellules programmées pour le cœur et des stations d'IA pour les périphéries variables, constitue la réponse pratique pour 2026.
- D'une manière ou d'une autre: Le matériel doit être fiable et réparable ; les capacités du modèle ne compensent pas un bras non fiable.
Questions fréquemment posées
Quelle est la différence entre une IA incarnée et un robot industriel traditionnel ?
Un robot industriel traditionnel suit des trajectoires explicitement programmées et les répète avec une très grande précision, mais sans adaptation. Un robot doté d'une IA incarnée utilise un modèle vision-langage-action appris pour percevoir une scène et générer des mouvements en temps réel. Il peut ainsi manipuler des pièces et des configurations pour lesquelles il n'a pas été programmé, au prix d'une précision moindre et d'une capacité d'adaptation à grande échelle moins éprouvée en 2026.
L'IA incarnée remplacera-t-elle les robots industriels ?
Pas en 2026, et pas comme simple solution de remplacement. Les robots programmés restent plus rapides, moins chers et plus fiables pour les tâches structurées, à grand volume et de haute précision. L'IA incarnée émerge pour les tâches variables, à faible volume ou non structurées. À court terme, la tendance est aux technologies hybrides, tirant parti des atouts de chacune.
Quels changements de déploiement avec l'IA incarnée ?
L'effort se déplace de la programmation vers les données. Au lieu de définir des trajectoires pour le robot, une équipe recueille des démonstrations par téléopération, génère des variations en simulation et vérifie que la politique apprise se comporte de manière sûre dans toutes les situations rencontrées. Le matériel reste similaire ; le nouveau défi consiste à collecter et valider les données.
Quelles tâches conviennent aujourd'hui à l'IA incarnée ?
Les tâches difficiles à paramétrer et variables d'une pièce à l'autre, telles que la dépalettisation de caisses mixtes, le kitting de pièces diverses et le prélèvement d'articles non triés en vrac, nécessitaient auparavant des outillages lourds ou restaient manuelles. Les tâches structurées, répétitives et à haute cadence restent quant à elles du ressort des robots programmés.
Quel rôle jouent les fabricants de robots dans l'IA incarnée ?
Les laboratoires de recherche fondamentale fournissent l'IA, mais les systèmes embarqués nécessitent toujours des bras robotisés fiables, de qualité industrielle, et d'importants volumes de données de manipulation réelles. Les fabricants qui produisent et déploient déjà des robots à grande échelle, comme EVST, contribuent au matériel et aux données plutôt qu'à la recherche sur les modèles, domaine où réside pourtant la majeure partie de l'avantage pratique.
À propos de l'auteur : Cette analyse a été préparée par l'équipe éditoriale d'EVST. EVST (EVS TECH CO., LTD) est un fabricant de robots basé à Chengdu et fondé en 2018. Il produit des robots industriels, des robots collaboratifs, des positionneurs de soudage et des rails linéaires exportés dans plus de 100 pays et certifiés CE, SGS et TUV.
Dernière mise à jour : 3 juin 2026. Il s’agit d’une comparaison générale d’un domaine en évolution rapide ; les capacités décrites reflètent l’état de l’IA incarnée en 2026 et sont en constante évolution.