
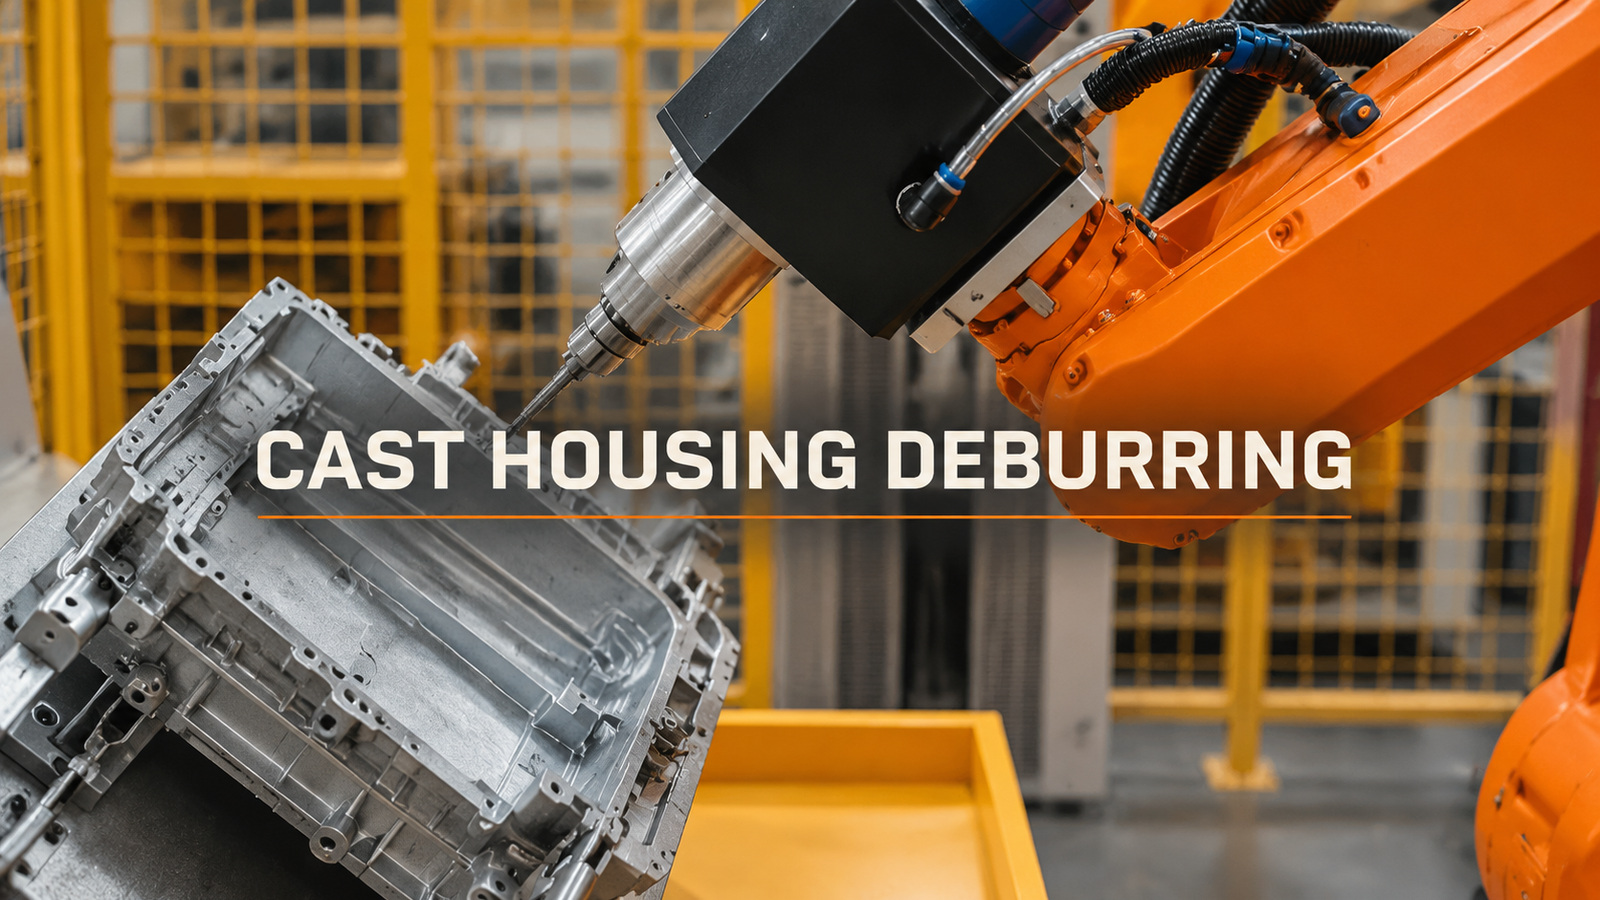
Avant de régler la trajectoire d'ébavurage d'un robot, il est essentiel de définir les éléments à éliminer et ceux à conserver. Les bavures, les cassures d'arête tolérées et les surfaces d'étanchéité ou d'accouplement protégées nécessitent des critères d'acceptation différents. Une pièce de démonstration lisse peut masquer une question plus importante : le processus permettra-t-il d'éliminer les bavures présentant la variation admissible sans enlever de matière inacceptable du boîtier ?
Commencez par le bord qui doit survivre
Délimitez la zone à enlever sur le plan ou l'échantillon du boîtier. Identifiez séparément les faces fonctionnelles, les modifications d'arêtes autorisées et les éléments à ne pas toucher. L'absence de bavures est insuffisante si la méthode d'inspection ne permet pas de détecter une arête trop usée.
Conservez des échantillons représentatifs des pièces entrantes, notamment celles présentant des variations qui rendent l'ébavurage manuel difficile. Comparez l'emplacement et l'étendue du défaut avec les surfaces de positionnement utilisées par le dispositif de montage. Cela permet de distinguer une bavure variable d'un logement mal positionné.
La vidéo montre un robot manipulant un outil fin le long des arêtes d'un boîtier en aluminium moulé. Le dispositif de fixation fait pivoter le boîtier et l'outil poursuit l'usinage d'une autre face. Pour une application comparable, la netteté des arêtes doit donc rester impeccable après le changement d'orientation de la pièce, et pas seulement sur la face la plus visible.
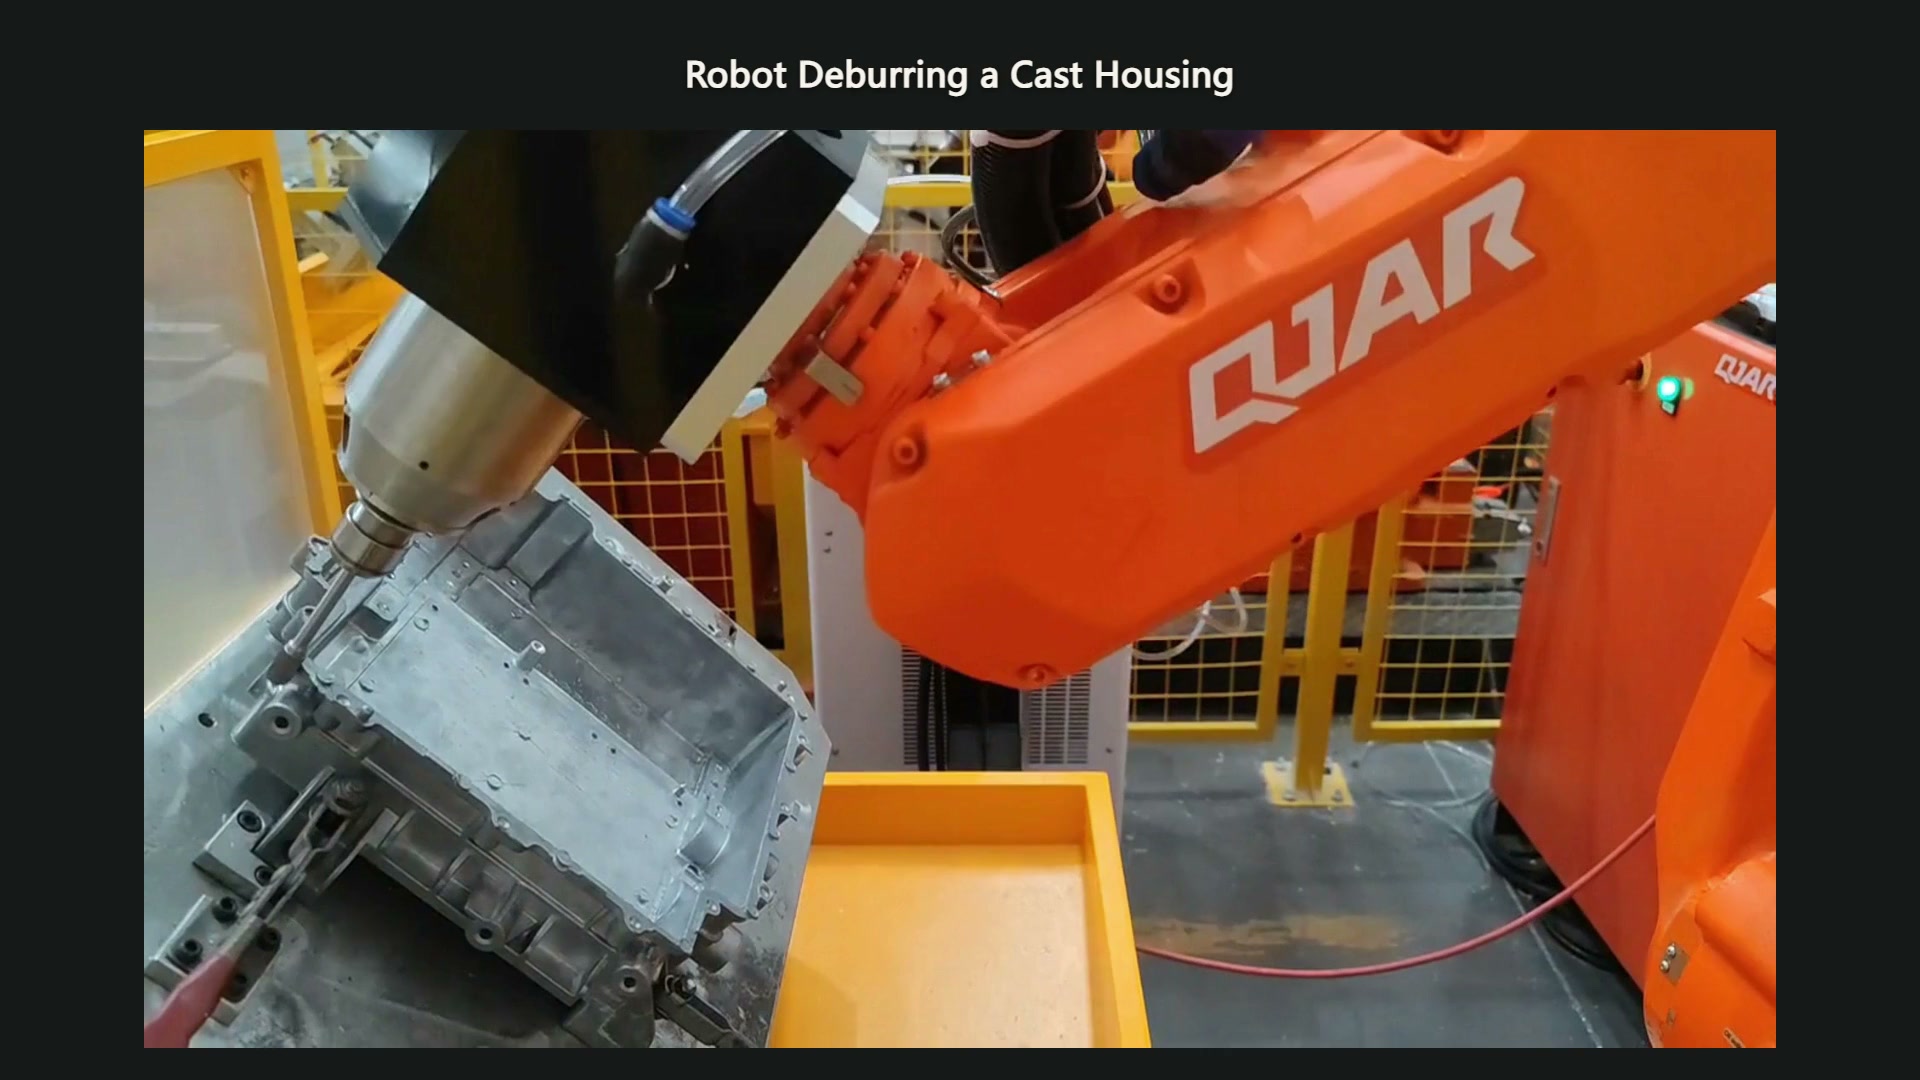
00:09 — L'outil se trouve sur un bord local du boîtier dans sa première orientation.
Un itinéraire répété peut produire un contact différent
La trajectoire programmée décrit le mouvement nominal de l'outil. Elle ne détermine pas, à elle seule, le point de contact entre chaque arête de production et l'outil de coupe. Un décalage de la pièce moulée, une variation de la ligne de joint ou un changement d'outil peuvent modifier le contact, même lorsque le robot répète sa commande.
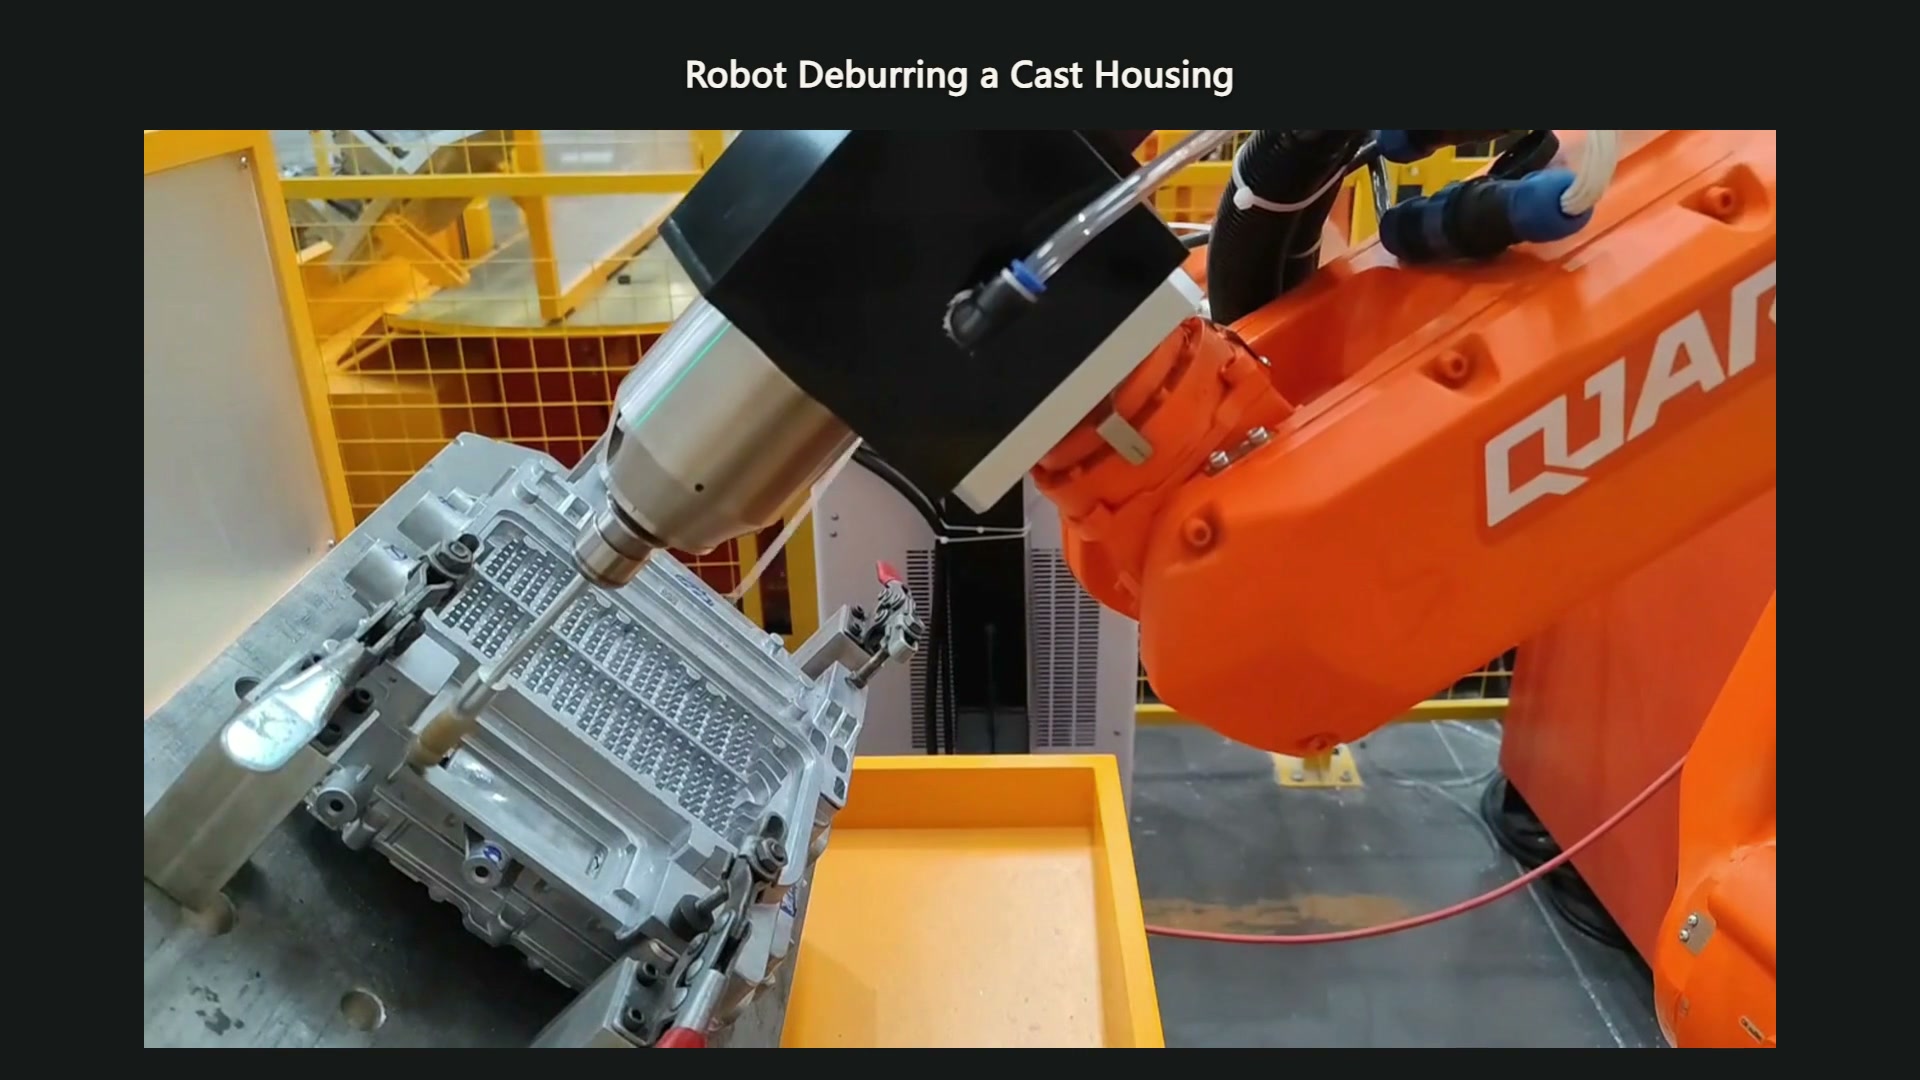
00:36 — Le dispositif a fait pivoter le boîtier, exposant une autre face près de l'outil.
Séparez les observations avant de corriger le programme :
| Observation de l'essai | Ce que la comparaison devrait permettre de distinguer |
|---|---|
| Une bavure résiduelle se déplace avec la position de la pièce moulée | Variation de l'emplacement ou du support par rapport à un chemin nominal inadapté |
| Il reste plus de matière là où l'éclair incident est plus important. | Variation de la demande d'enlèvement en fonction des conditions de coupe choisies |
| Une arête nette s'accompagne de dommages à une face fonctionnelle. | Adresse de contact, accès et limite de retrait autorisée |
| Les résultats évoluent au cours de l'intervalle de maintenance de l'outil | État de l'outillage par rapport à un changement dans les pièces entrantes ou à la configuration |
Voici des pistes de diagnostic pour un essai proposé. Conservez les échantillons avant et après traitement afin d'évaluer tout changement de trajectoire en fonction de l'élimination des bavures et de la préservation du logement.
La conformité a une direction et une fonction
La documentation d'origine de l'outil décrit la flexibilité radiale pour compenser les variations de profil d'arête, tandis que les outils flottants axiaux permettent un contact dans une autre direction. Le choix entre ces deux types d'outils nécessite de comprendre comment l'outil de coupe entre en contact avec la surface. L'appellation « outil flottant » ne constitue pas une spécification de processus complète.
Un mécanisme flexible peut compenser le déplacement pour lequel il a été conçu ; il ne définit pas la limite admissible ni ne corrige une stratégie de positionnement inadaptée. Sa présence ne garantit pas non plus qu’une bavure importante et variable puisse être éliminée en une seule passe. Ces questions nécessitent toujours l’étude du matériau et de l’état réel de la bavure.
Un manuel d'utilisation d'un outil d'ébavurage pneumatique d'origine considère la force de compression et la vitesse de déplacement du robot comme des réglages distincts permettant d'obtenir la coupe et la finition souhaitées. Il est essentiel d'évaluer simultanément les conditions de contact. Augmenter la force pour éliminer une bavure tenace peut modifier la coupe sur une arête adjacente plus fine ; un réglage efficace doit donc être vérifié dans les deux conditions. Les spécifications du fabricant restent propres à son équipement.
Acceptez une gamme de production, pas un échantillon poli.
Exécutez la séquence de positionnement et de changement de face prévue avec la gamme de pièces moulées convenue. Inspectez les zones protégées ainsi que l'arête dégagée. Intégrez la condition proposée de maintenance ou de remplacement de l'outil dans l'essai afin que la réception ne repose pas sur un résultat inexpliqué avec un outil neuf.
Consignez les conditions de bavures acceptées par le processus, celles qui nécessitent une opération différente et la méthode d'évaluation des bords. Des limites clairement définies par des schémas, des échantillons et une méthode d'inspection convenue sont plus utiles que la simple promesse que le robot suivra systématiquement le même parcours.
Pour une discussion sur l'application, Apporter à EVST des pièces ébavurées réelles, des exemplaires conformes et non conformes, ainsi que des surfaces fonctionnelles marquées.L'étape suivante consiste à définir une limite d'élimination testable et la variation de l'échantillon que le processus proposé doit couvrir.