
Un dispositif de fixation tubulaire doit réussir un essai de manipulation complet, et non se contenter de maintenir fermement un assemblage non soudé. Il convient de positionner les pièces, de serrer les brides, de vérifier l'approche et la sortie de la torche, et de s'assurer que le cadre assemblé peut être libéré et retiré. Ces étapes permettent de déceler différents problèmes ; l'augmentation de la force de serrage ne résoudra pas le problème d'une torche bloquée ou d'une pièce finie coincée.
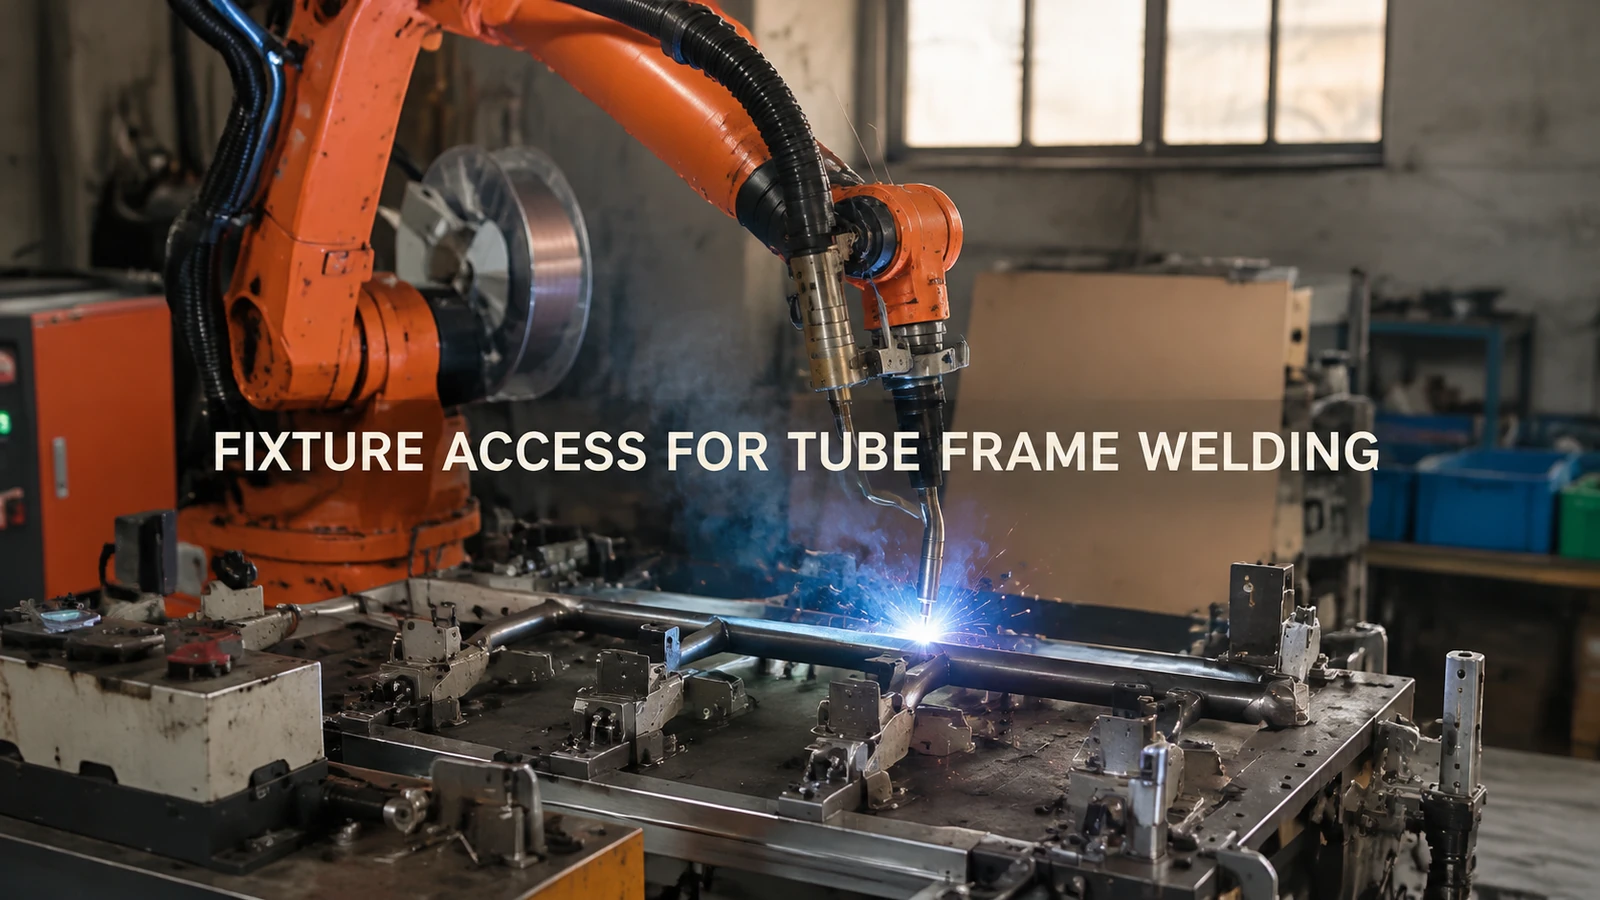
L'application illustre un robot industriel orange soudant un cadre en tubes cintrés et des plaques dans un dispositif horizontal. La relation entre le cadre, les plaques et les éléments de fixation fait de l'accessibilité un critère de conception pertinent avant de choisir l'outillage.
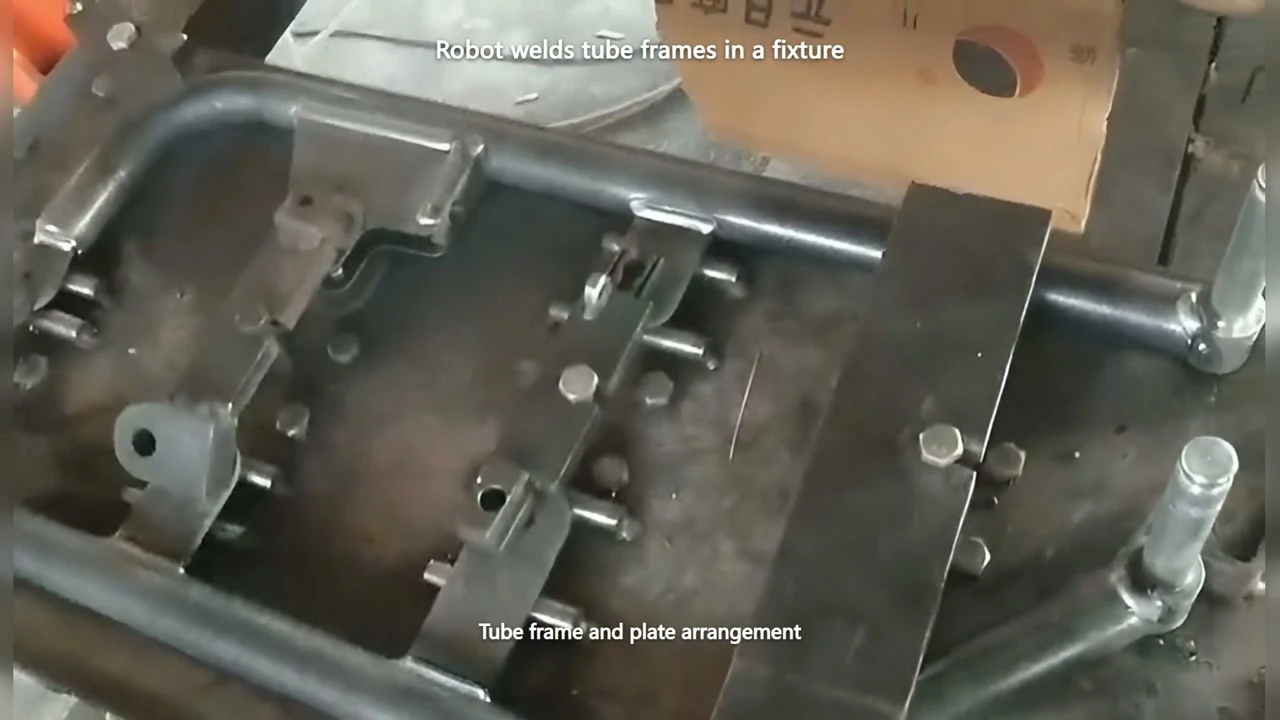
Gros plan sur le cadre tubulaire cintré, les composants de la plaque et les éléments de fixation. Vidéo 01:09.
Un collier de serrage maintient le tube mais masque le joint.
Une butée ou une pince de positionnement peut être placée près d'un joint plaque-tube, car cet emplacement est pratique pour maintenir les pièces. Ce même dispositif peut occuper l'espace d'approche de la torche. Un joint visible par le dessus n'est pas nécessairement accessible à l'angle de soudage requis.
Pour un prototype, marquez les joints nécessaires sur l'assemblage réel et fermez toutes les brides qui seront actionnées pendant le soudage. Vérifiez l'alignement complet de l'outil, du poignet et du câble le long de l'approche, du parcours de soudage et de la zone de retrait prévus. Une vérification avec la bride ouverte ne permet pas de détecter l'obstacle que le robot rencontrera.
En cas d'impossibilité d'accès, essayez de déplacer le point de contact de la pince, d'approcher par une autre direction ou de modifier le mode de support de l'ensemble. Vérifiez la position et le maintien après chaque modification. Retirer une pince pour insérer la torche n'est pas une solution définitive si les pièces ne s'emboîtent plus correctement.
Les pièces ne s'emboîtent que lorsque l'opérateur les force.
Un autre problème peut survenir avant le soudage : les composants s’appuient contre certains repères, mais nécessitent une force pour atteindre d’autres. Lors d’un essai, il convient d’observer d’abord comment les pièces entrantes s’emboîtent correctement, puis ce qui change à chaque fermeture de pince. Une pince peut éloigner un tube ou une plaque de son point de référence au lieu de simplement maintenir une pièce déjà en place.
Utilisez des pièces représentatives couvrant l'ensemble des variations autorisées et notez leurs points de contact avec le dispositif de fixation. Si le problème est lié à une variante de pièce, inspectez sa préparation ou sa géométrie ; s'il est lié au même point de contact avec le dispositif de fixation, inspectez le système de positionnement. Cette comparaison permet d'éviter de modifier constamment la trajectoire du robot pour compenser des ajustements incorrects.
Le serrage de la pièce influe également sur les mouvements de soudage. L'équilibre optimal dépend du composant et du procédé ; un serrage excessif ne garantit pas l'élimination des déformations. Il est essentiel de respecter les exigences du produit fini lors de l'essai sur échantillon plutôt que d'accepter une pièce uniquement parce qu'elle semble correcte une fois serrée.
Les pièces détachées se chargent, mais le cadre soudé ne peut pas partir.
Des tubes et des plaques séparés peuvent être placés autour des goupilles de positionnement ou des supports avant l'assemblage. Une fois l'assemblage réalisé, le chargement ne peut plus se faire dans le sens inverse. Un cadre fini peut recouvrir un élément fixe, ou une plaque saillante peut bloquer le sens de retrait.
Avant de finaliser le montage, représentez la géométrie complète de l'assemblage et simulez le démontage et le retrait par l'ouverture prévue. Vérifiez le débattement de la pince, le retrait de la goupille (le cas échéant) et le dégagement de la plaque lors du déplacement du cadre. Répétez ensuite le démontage avec un échantillon soudé dans les conditions de manipulation convenues.
En cas d'échec du processus, il peut être judicieux d'envisager un dispositif de rétraction, une direction de séparation différente ou un système de chargement modifié. Il s'agit d'options à tester, et non de fonctionnalités supposées présentes dans le dispositif filmé. Toute modification doit garantir la position requise en position fermée.
Donnez une ligne de fin claire à l'essai de fixation
Demandez une preuve de la séquence complète de chargement, de positionnement, de serrage, de soudage, de desserrage et de déchargement avec l'assemblage réel. Notez l'obstruction ou le problème de positionnement à son emplacement physique et modifiez délibérément cet élément, puis répétez les étapes concernées. Un parcours de robot sans problème à vide ne suffit pas à lui seul pour prendre la décision concernant l'outillage.
Des photos ou des dessins en plein format, l'emplacement des plaques et une courte vidéo de l'action de chargement prévue peuvent lancer une discussion sur l'EVST. Discutez du match et de la rencontre des robots. avant qu'un emplacement de fixation pratique ne devienne un problème d'accès coûteux.