
Un rack à plusieurs positions ne permet pas, à lui seul, de déterminer la durée de fonctionnement d'une cellule d'usinage avant le retour d'un opérateur. L'estimation doit prendre en compte trois limites distinctes : le nombre effectif de cycles de transformation (matière première à pièce finie), le temps écoulé par pièce et toute tâche nécessitant une intervention humaine plus tôt.
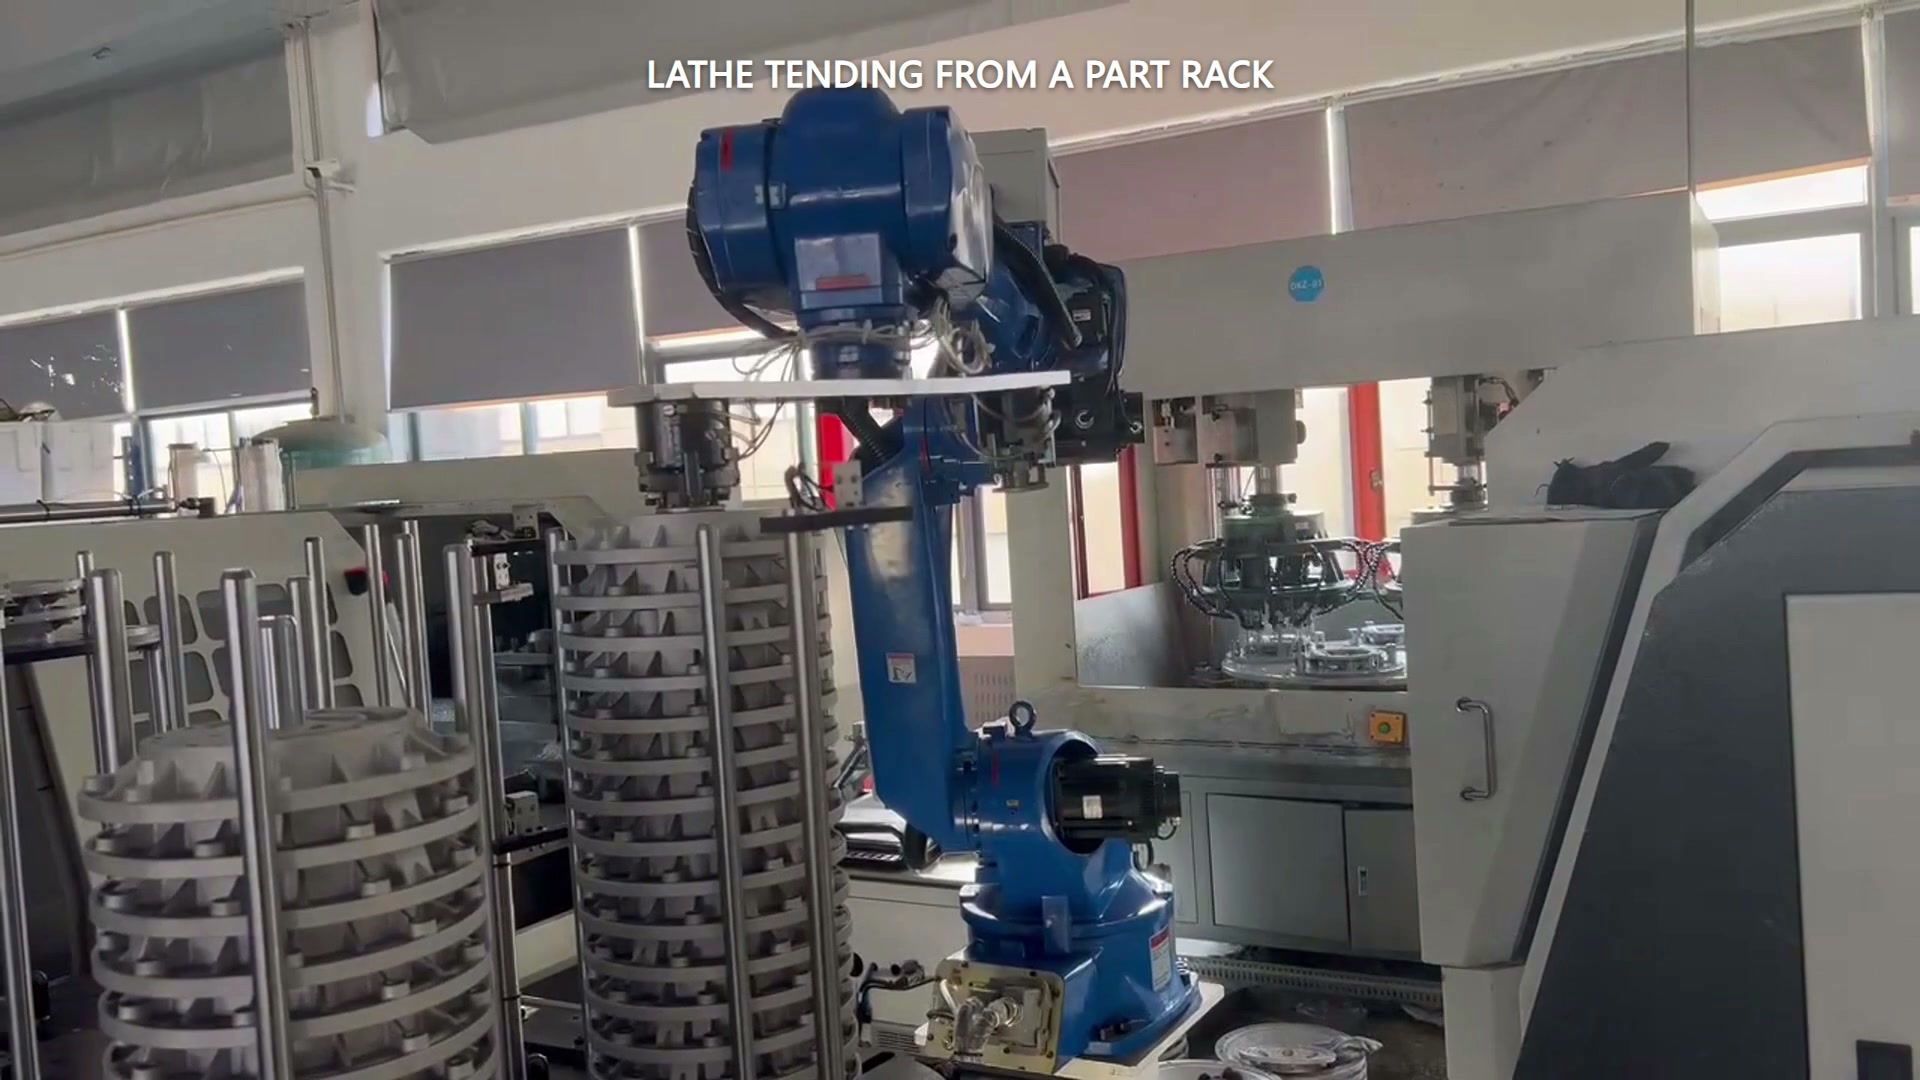
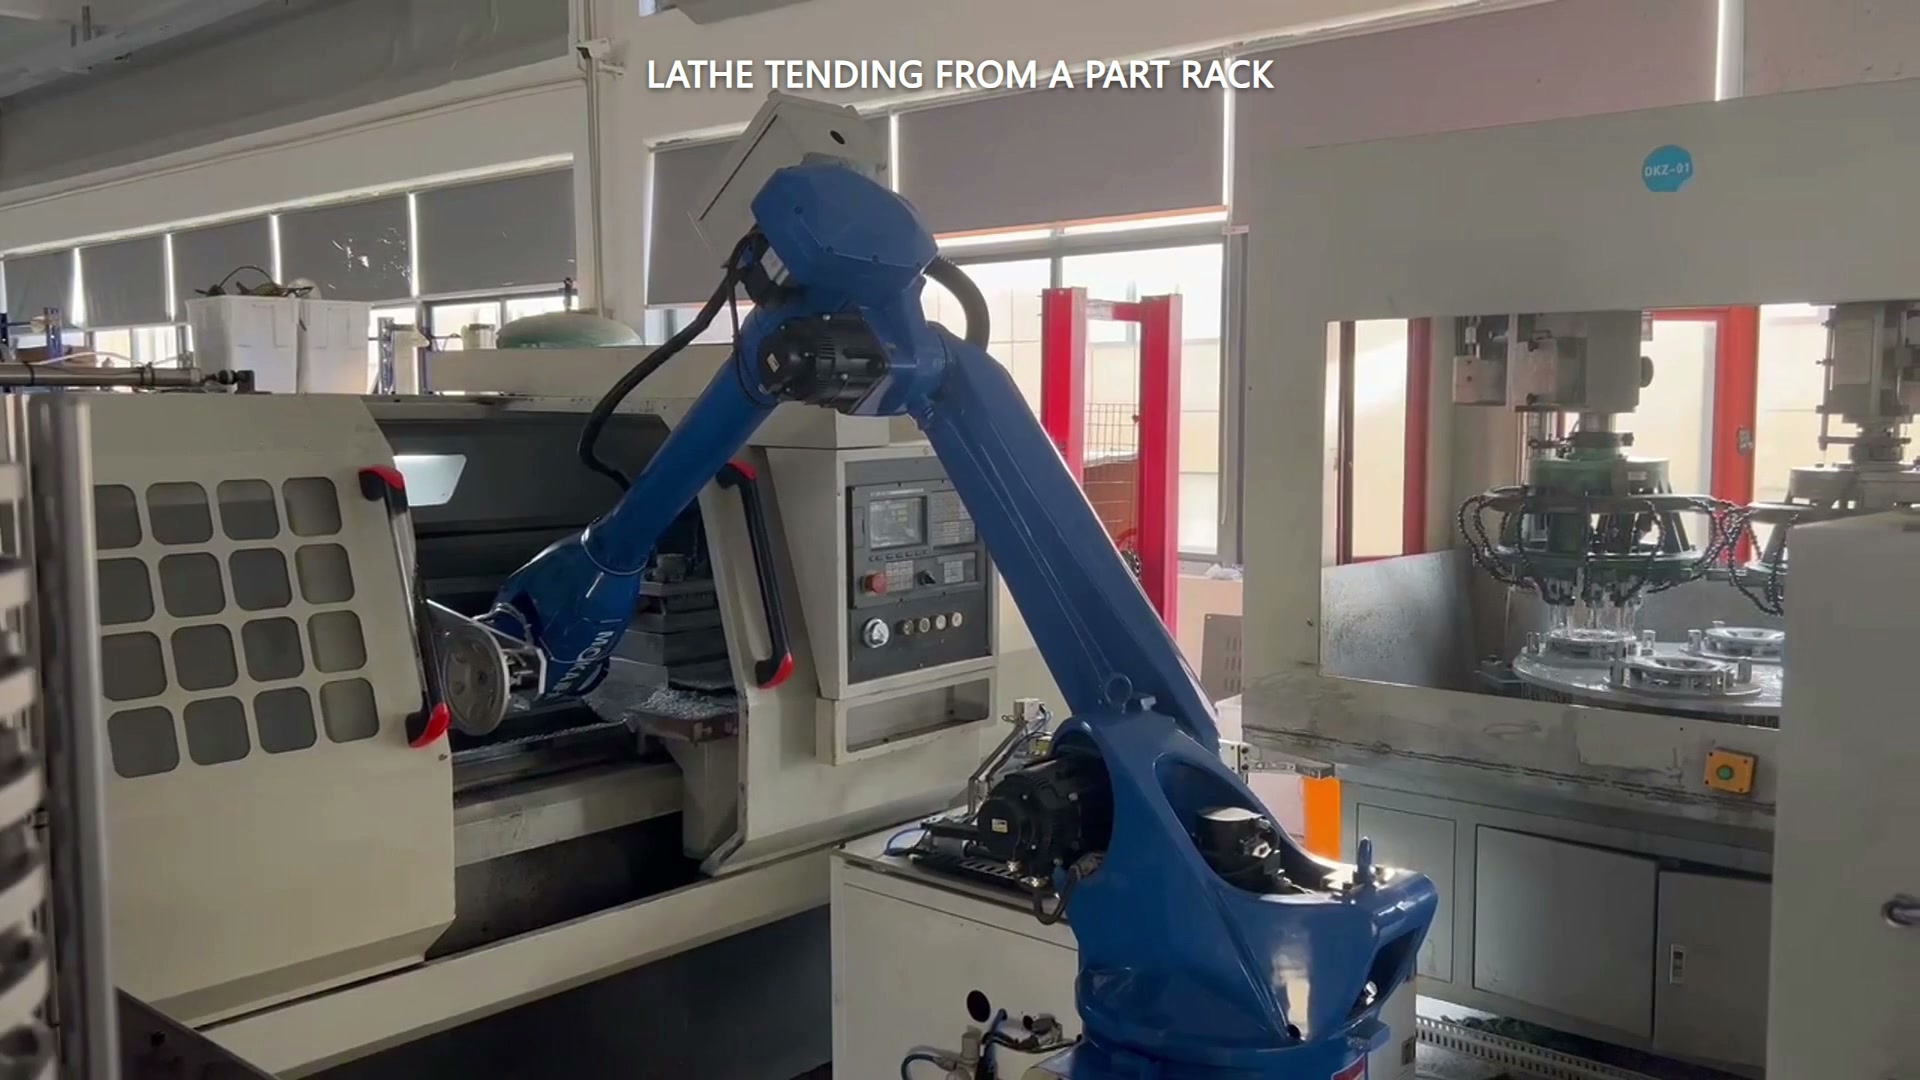
La vidéo de démonstration illustre le déplacement d'un robot bleu entre un rack à plusieurs niveaux de pièces rondes et l'ouverture d'un tour. La première partie comprend les opérations côté rack, l'accès à la machine, le retrait des pièces et une autre opération côté rack. Établissez le devis en tenant compte des positions utilisables du projet, de l'affectation des pièces brutes et finies et des temps mesurés.
Comptez les cycles effectifs, pas les poches visibles
Commencez par définir la règle de stockage proprement dite. Si chaque cycle terminé consomme une pièce brute et nécessite un emplacement vide pour une pièce finie, la plus petite quantité disponible détermine le tampon :
Cycles effectifs = le plus petit nombre de positions utilisables de pièces brutes et de positions utilisables de pièces finies.
Exclure les emplacements réservés aux pièces de contrôle, aux pièces rejetées, aux séparateurs, aux zones de restriction d'accès ou aux changements de format. Si un emplacement est réutilisé après le retrait d'une pièce brute, documenter cette procédure plutôt que de supposer que chaque emplacement visible a une capacité indépendante.
Ajoutez un chevauchement sur une chronologie une fois
Le traitement par machines et le service robotisé peuvent se chevaucher. Exemples officiels de machines à commande numérique Décrire des robots effectuant d'autres tâches pendant qu'une machine traite le travail, mais la question de savoir si cela s'applique — et pendant combien de temps — doit être mesurée dans la cellule proposée.
Pour un cycle stable simple, calculez le temps écoulé comme suit :
Temps écoulé par pièce = temps d'usinage + temps de service du robot − chevauchement vérifié
Le chevauchement est soustrait une seule fois. Ne pas additionner le temps robot complet après avoir déjà inclus la période de chevauchement, et ne pas considérer chaque mouvement du robot comme un temps de blocage. Définir la limite de manière cohérente, par exemple : « pièce brute disponible à son emplacement » et « pièce finie stockée et cycle d’usinage suivant établi ».
Un exemple hypothétique transparent
Les chiffres suivants sont des hypothèses servant à expliquer la méthode, et non des mesures issues du cas filmé :
- La configuration du rack supporte 12 cycles efficaces de transformation des matières premières aux produits finis après application des limites de stockage des matières premières et des produits finis.
- L'usinage prend 4.0 minutes par partie.
- Le service robotisé prend 1.2 minutes, Dont Chevauchements de 0.7 minute traitement mécanique.
- Par conséquent, le temps de robot non chevauchant est 0.5 minute, et le temps écoulé est 4.0 + 1.2 − 0.7 = 4.5 minutes par partie.
- L'épuisement du tampon est 12 × 4.5 = 54 minutes, mesuré depuis le début défini du premier cycle jusqu'à l'achèvement du douzième sous ces hypothèses.
Ajoutons maintenant une exigence opérationnelle distincte : supposons qu’une personne doive inspecter une pièce après chaque série de six pièces terminées. L’intervalle sans présence est alors limité à 6 × 4.5 = 27 minutes, même si la capacité de stockage est de 54 minutes. La durée de stockage et la durée de fonctionnement sans surveillance autorisée répondent à des questions différentes.
Mesurez les interruptions au lieu de les dissimuler dans une moyenne
La première estimation peut se baser sur des temps de cycle stables, mais une décision d'achat doit également prendre en compte les événements hors cycle : retards de confirmation de porte ou de mandrin, corrections d'orientation des pièces, contrôles d'épaisseur, gestion des copeaux, pièces rejetées et reprise après un arrêt. Enregistrez la fréquence et le temps de reprise lors des essais. N'inventez pas un pourcentage de temps d'arrêt pour embellir votre tableau.
Le résultat doit indiquer une plage de valeurs ou un scénario pour chaque période, ainsi que les limites exactes de début et de fin. Cela permet aux équipes de production de remplacer les hypothèses par les valeurs observées sans avoir à reconstruire le modèle.
Veuillez transmettre à EVST les temps d'usinage réels, les temps de prélèvement et de placement, la disposition des racks de matières premières/produits finis et les contrôles manuels obligatoires afin de discuter de la fenêtre de réapprovisionnement et du périmètre d'automatisation approprié : contacter EVST.