
Le déplacement d'un carton d'une pile vers un convoyeur de sortie semble répétitif, mais le processus évolue à mesure que la pile se vide. Dans ce cas précis, un robot prélève les cartons un par un dans une pile située à droite, les transporte à travers la cellule et les dépose sur un convoyeur vert à gauche. Le défi d'ingénierie consiste à garantir la préhension, le maintien des cartons et leur dépôt sur le convoyeur de manière prévisible, du premier au dernier carton.
Envoyez à EVST les spécifications des cartons, le schéma des palettes, la configuration du convoyeur et l'objectif de production journalier pour obtenir une solution initiale et une évaluation du cycle : https://www.evsint.com/contact/#quote
Convertir le modèle de pile en états de sélection accessibles
Décrivez chaque couche en précisant le nombre de cartons, leur orientation, leurs points centraux nominaux, les séparateurs et la tolérance d'empilement attendue. Le responsable a besoin d'une règle explicite pour la progression entre ces positions et pour confirmer la fin d'une couche. Le positionnement des palettes et le déport cumulé doivent être pris en compte dans l'étude de tolérance. Enregistrez la source des coordonnées de chaque position de prélèvement afin de pouvoir vérifier une modification de la séquence sans avoir à réécrire des états non pertinents.
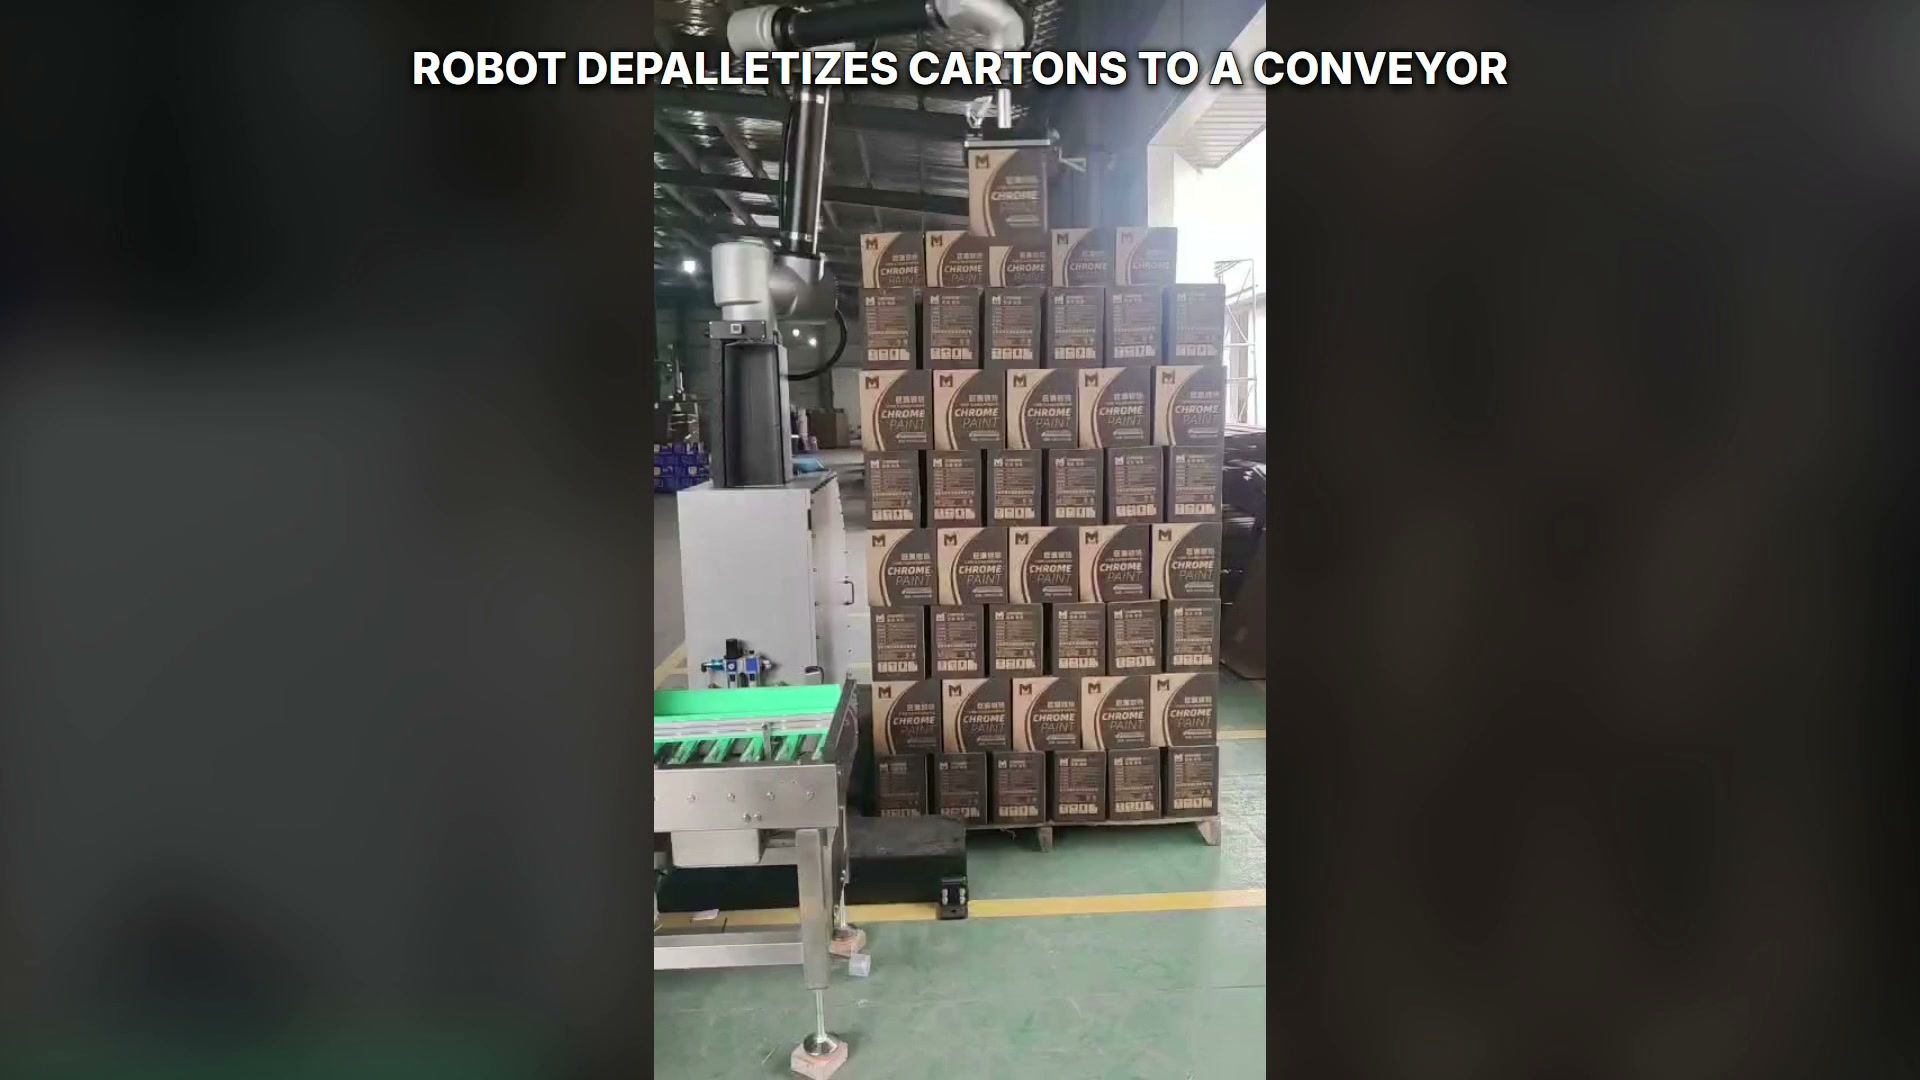
Le robot tient un carton au-dessus de la pile de droite.
La première analyse de la configuration doit tester les positions de prélèvement les plus hautes, les plus basses, les plus proches et les plus éloignées. Il convient de vérifier la posture du robot, le dégagement des outils, les bords des palettes et les équipements environnants à chaque coin de la configuration, et non de se limiter à la validation d'un seul carton central.
Associer l'effecteur final à la variante de carton
La rigidité du carton, l'état de surface, les coutures, le ruban adhésif, les couvercles et les déformations locales influent sur la zone de préhension disponible. Définissez les zones de contact autorisées et la méthode de vérification avant de choisir l'outil définitif. Le contrôle de la zone de vide, le comportement sous pression ou tout autre signal spécifique au projet peuvent être évalués à l'aide de cartons représentatifs.
L'outil doit maintenir le carton en place lors des phases d'accélération et de décélération, tout en évitant tout contact avec les cartons voisins. Les essais doivent couvrir la plage de dimensions de cartons autorisée et des conditions d'emballage réalistes, puis définir les seuils d'alarme à partir des résultats enregistrés.
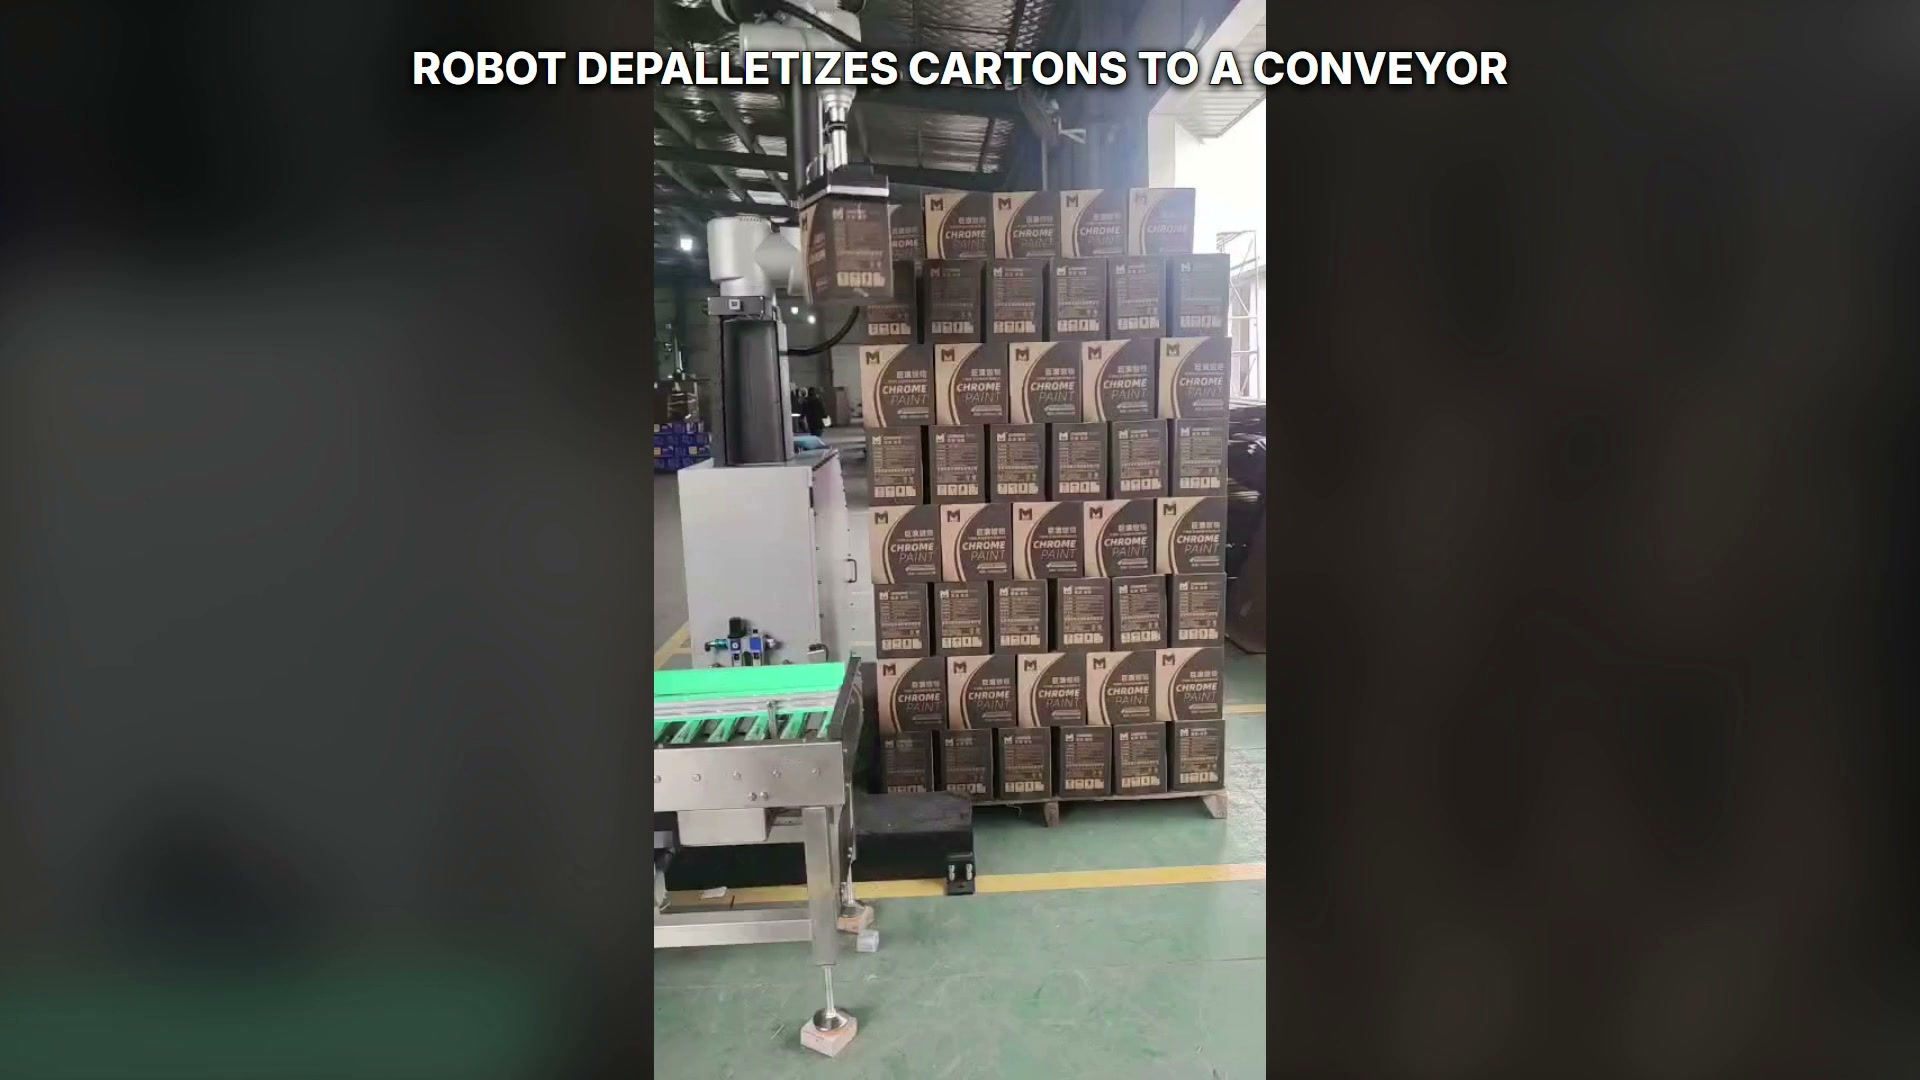
Le robot maintient un carton entre la pile et le convoyeur ; le convoyeur est vide sur cette image.
Considérez le déchargement du convoyeur comme un transfert contrôlé.
Le convoyeur doit comporter une zone de déchargement clairement définie et une capacité aval suffisante. Définissez le signal de disponibilité du convoyeur, la position cible, la condition de déclenchement du robot et la preuve que le carton a été dégagé. Le convoyeur ne doit pas progresser dans une zone de conflit tant que l'outil du robot se trouve dans sa zone de déchargement.
| Remise | Apport du projet | Vérification d'acceptation |
|---|---|---|
| Empiler vers l'outil | Configuration de la palette, tolérance d'empilage, zones de contact des cartons | Le carton sélectionné est conservé sans déranger les voisins. |
| Transfert d'outils | Plage de charge, essai d'accélération, enveloppe de collision | Carton reste sous contrôle sur l'ensemble du parcours |
| Outil vers convoyeur | Zone de dégagement, état du convoyeur, signal de dégagement | Carton est pris en charge avant la sortie et débloque le robot |
| Cycle interrompu | État connu du carton et de l'outil, retraite en toute sécurité | Redémarrer ne saute ni ne répète une position de pile. |
OSHA chapitre sur les systèmes de robots industriels fournit un contexte général d'évaluation des risques. EVST Présentation du robot de palettisation fournit le contexte relatif au produit et à la disposition ; le sens du transfert reste dans ce cas de la pile vers le convoyeur.
Conserver la traçabilité de l'état de la pile pendant la récupération
Un arrêt peut survenir avant la prise en charge, après la rétention, pendant le transfert ou après le déchargement du convoyeur. L'écran de récupération doit indiquer la position de la pile commandée, si l'outil est censé retenir un carton, le taux d'occupation du convoyeur et la prochaine action autorisée. La confirmation de l'opérateur doit mettre à jour le même modèle d'état que celui utilisé par le fonctionnement automatique.
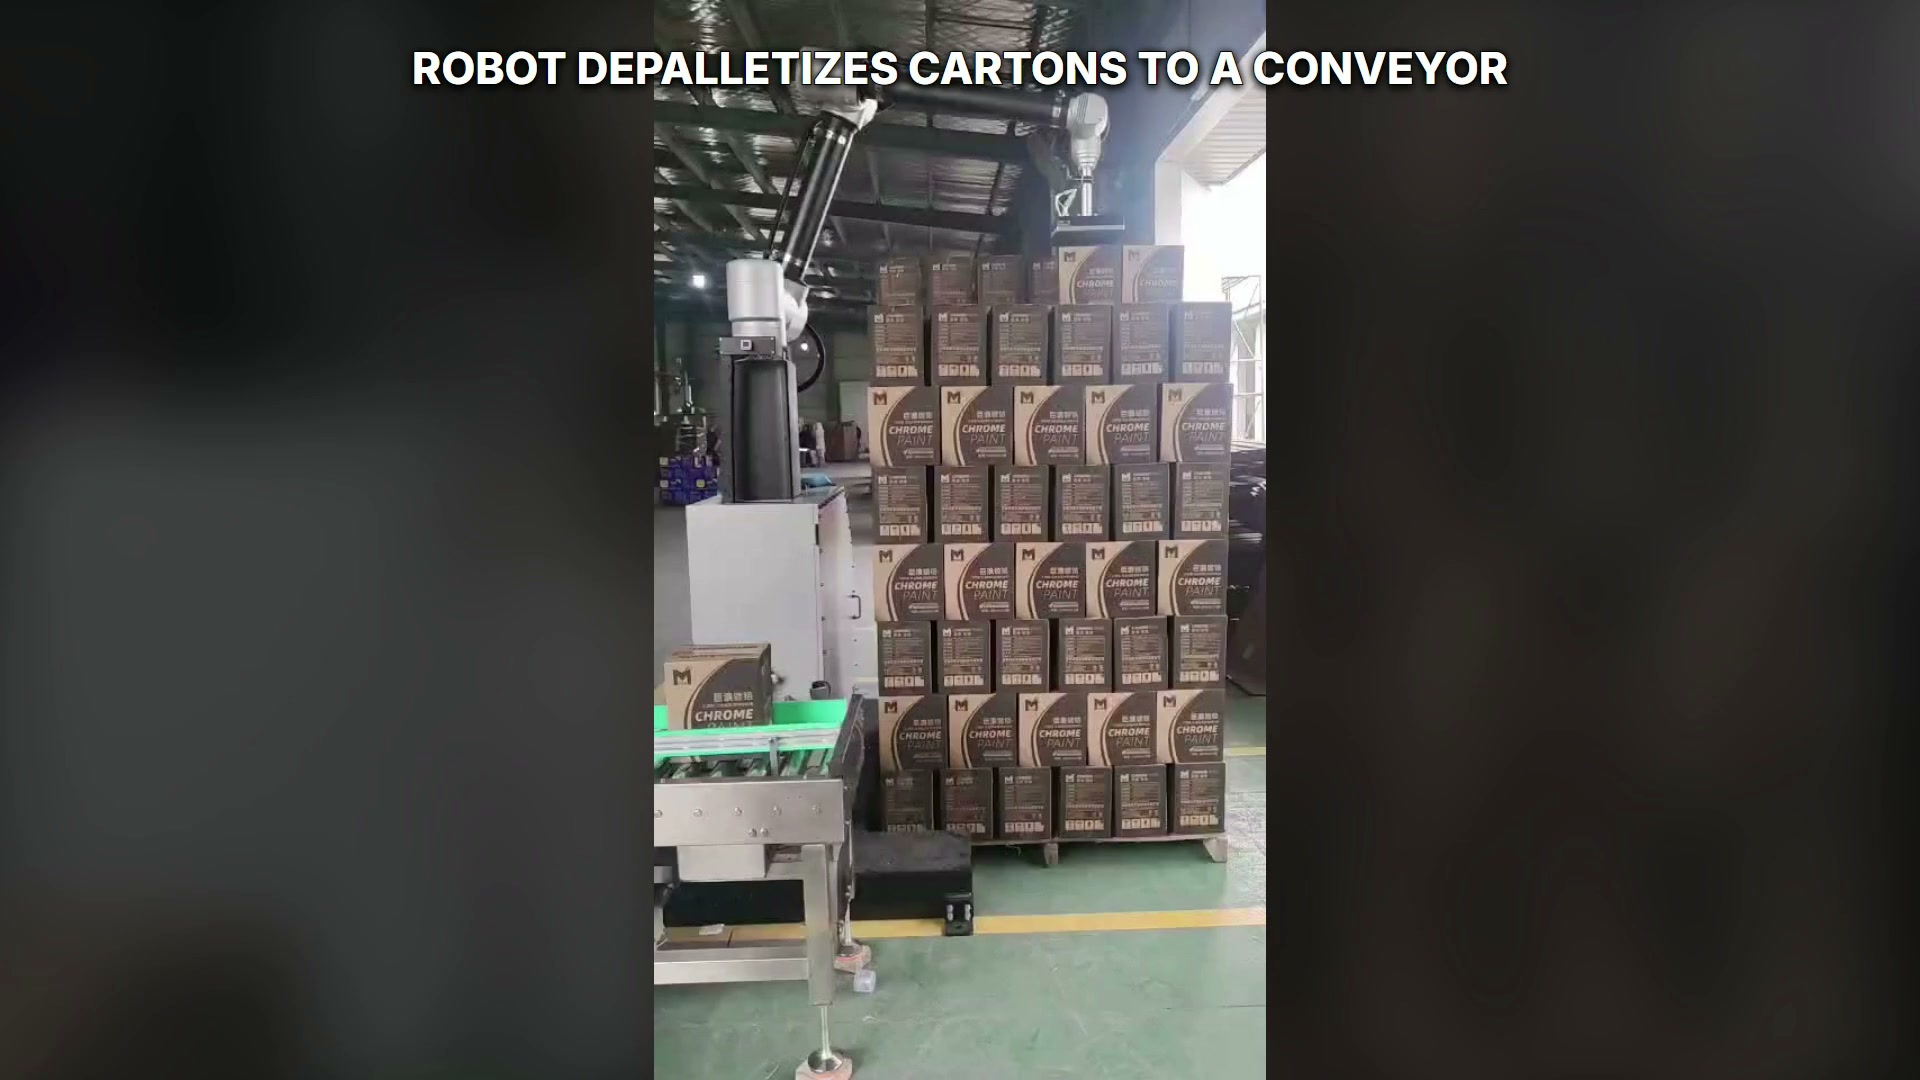
Un carton repose sur le convoyeur vert tandis que l'outil robotisé est vide au-dessus de la pile.
Mesurer le flux de matières complet
L'évaluation du cycle doit inclure la présentation des palettes, la confirmation de prélèvement, le déplacement du robot, le lancement du convoyeur, le dégagement en aval, l'échange de palettes et les tâches planifiées de l'opérateur. Ces éléments doivent être enregistrés séparément, dans les conditions de carton et de palette convenues, afin d'identifier l'interface limitante.
Questions que les acheteurs devraient régler
Quelles informations doivent être fournies en premier ?
Fournir les dimensions des cartons et les variations autorisées, des échantillons représentatifs, les schémas de palettes et de couches, les détails des séparateurs, la configuration du convoyeur, les signaux disponibles et l'objectif de production journalier.
Comment tester un concept d'outil ?
Utilisez des cartons couvrant la plage de conditions approuvée, testez les zones de ramassage autorisées et enregistrez le signal de rétention par un mouvement représentatif.
Qu'est-ce qui empêche un conflit de versions ?
Utilisez un état de préparation du convoyeur défini, une zone de libération fixe ou référencée, la confirmation que le carton est supporté et un signal de dégagement du robot avant le mouvement du convoyeur.
Que se passe-t-il après une interruption ?
Rapprochez l'état physique de la pile, de l'outil et du convoyeur avec le contrôleur, puis sélectionnez une étape documentée de retrait, d'achèvement ou de manutention manuelle.
Pour une étude de projet, veuillez envoyer les données relatives aux cartons, aux modèles de palettes, aux interfaces des convoyeurs et à l'objectif de production journalière à EVST : https://www.evsint.com/contact/#quote ou sales@evsrobot.com.
Contexte du cas : des cartons individuels se déplacent d’une pile située à droite vers un convoyeur vert situé à gauche.