
Dépalettisation de cartons sur un convoyeur : définition de la logique de couche, de préhension et de libération
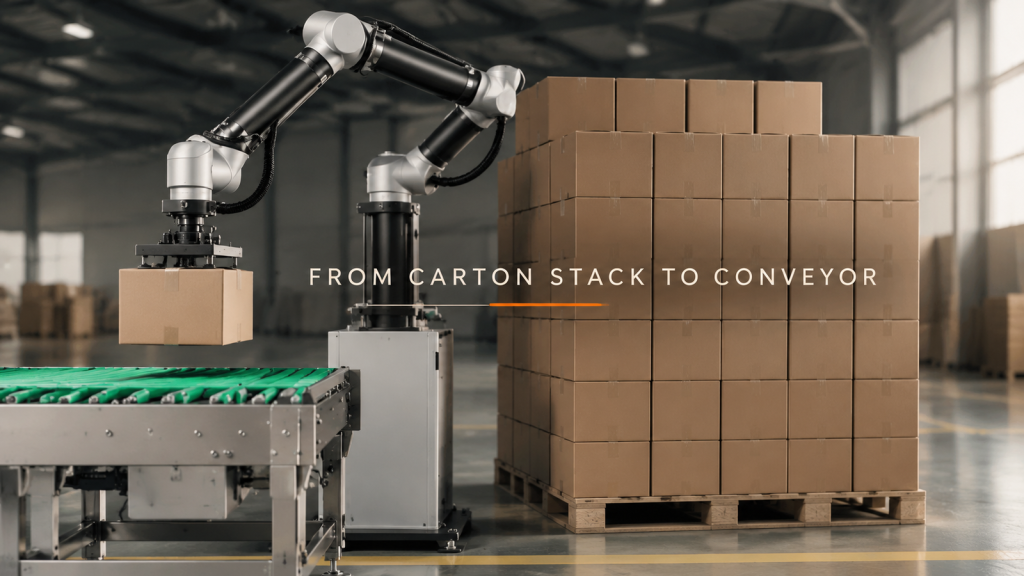
Déplacer un carton d'une pile vers un convoyeur de sortie semble répétitif, mais le processus de transfert change à mesure que la couche se vide. Dans ce cas, un robot de levage est utilisé.
Transfert de robots dans une cellule d'entraînement : définir les transferts avant la programmation
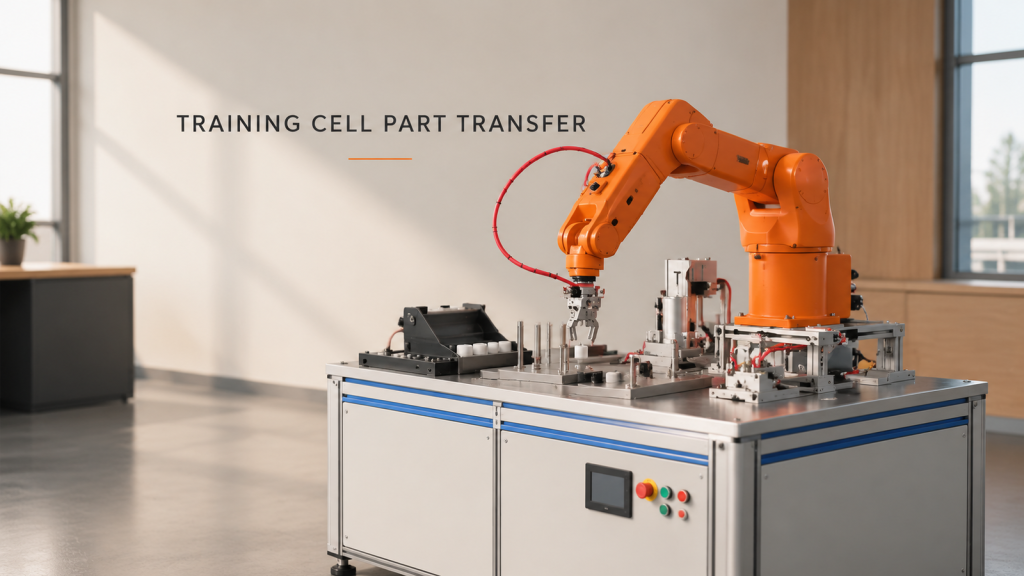
Une cellule de formation multi-stations est utile car elle expose les interfaces qui déterminent la stabilité du transfert robotisé : le positionnement d’une pièce, le moment où…