
By Équipe éditoriale d'EVST · Examiné par Équipe éditoriale d'EVST · Dernière mise à jour : 9 octobre 2026 · Politique éditoriale · Politique correctionnelle · Termes
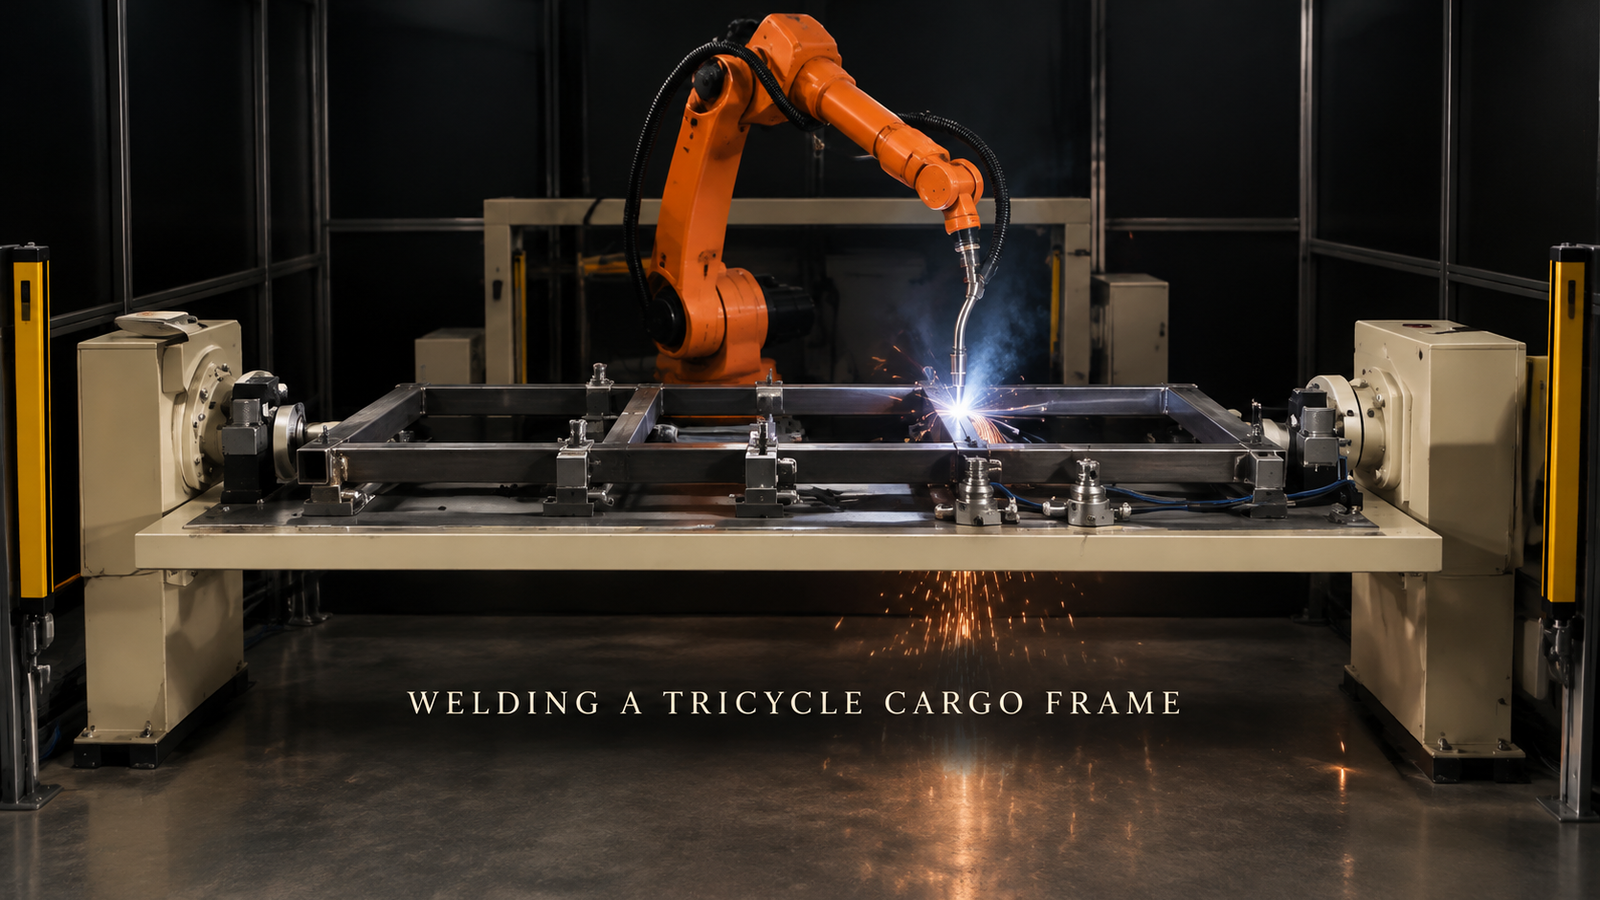
Un châssis tubulaire rectangulaire en acier, comme celui d'une caisse de tricycle, peut être soudé par un seul robot dans une cellule unique, à condition de répondre à trois questions avant même de programmer sa trajectoire : le positionnement et la fixation de chaque tube, l'ordre de soudage des joints et le traitement des soudures situées à l'extrémité du châssis. La portée du robot et le choix de la torche sont importants, mais découlent des réponses à ces questions. La cellule décrite ici comprend un seul robot de soudage travaillant joint après joint sur un châssis plat reposant sur un long gabarit.
Vous prévoyez de construire une cellule de soudage à châssis tubulaire ? Envoyez-nous le schéma du cadre avec la liste des assemblages, les dimensions des tubes et votre production journalière.et nous vous répondrons avec un concept de cellule et une estimation du temps de cycle.
Interprétez le dessin comme un test de soudabilité
Un cadre en tubes d'acier comporte de nombreux joints. À la main, il faut repérer, souder et finir chaque joint tour à tour, ce qui est long et fastidieux. De plus, la chaleur d'une soudure a tendance à déformer l'ensemble du cadre avant même que la suivante ne soit terminée. Une cellule robotisée doit résoudre ces deux problèmes, et le schéma illustre déjà la difficulté de la tâche.
| Fonctionnalité de cadre | Ce que cela signifie pour la cellule |
|---|---|
| Toutes les articulations sont accessibles d'un seul côté. | Un luminaire plat et une disposition simple peuvent suffire. |
| Articulations de l'autre côté | Choisissez entre une refonte, un second serrage ou un positionneur. |
| La longueur de coupe du tube varie | Des arrêts plus serrés, ou la détection des coutures |
| Plusieurs variantes de cadre | Blocs de serrage réglables ou interchangeables |
| Très peu d'articulations | Un gabarit manuel peut rester moins cher. |
Les sections ci-dessous suivent les lignes qui déterminent la plupart des projets : localisation, accès et séquencement.
Chaque tube a besoin d'un emplacement fixe
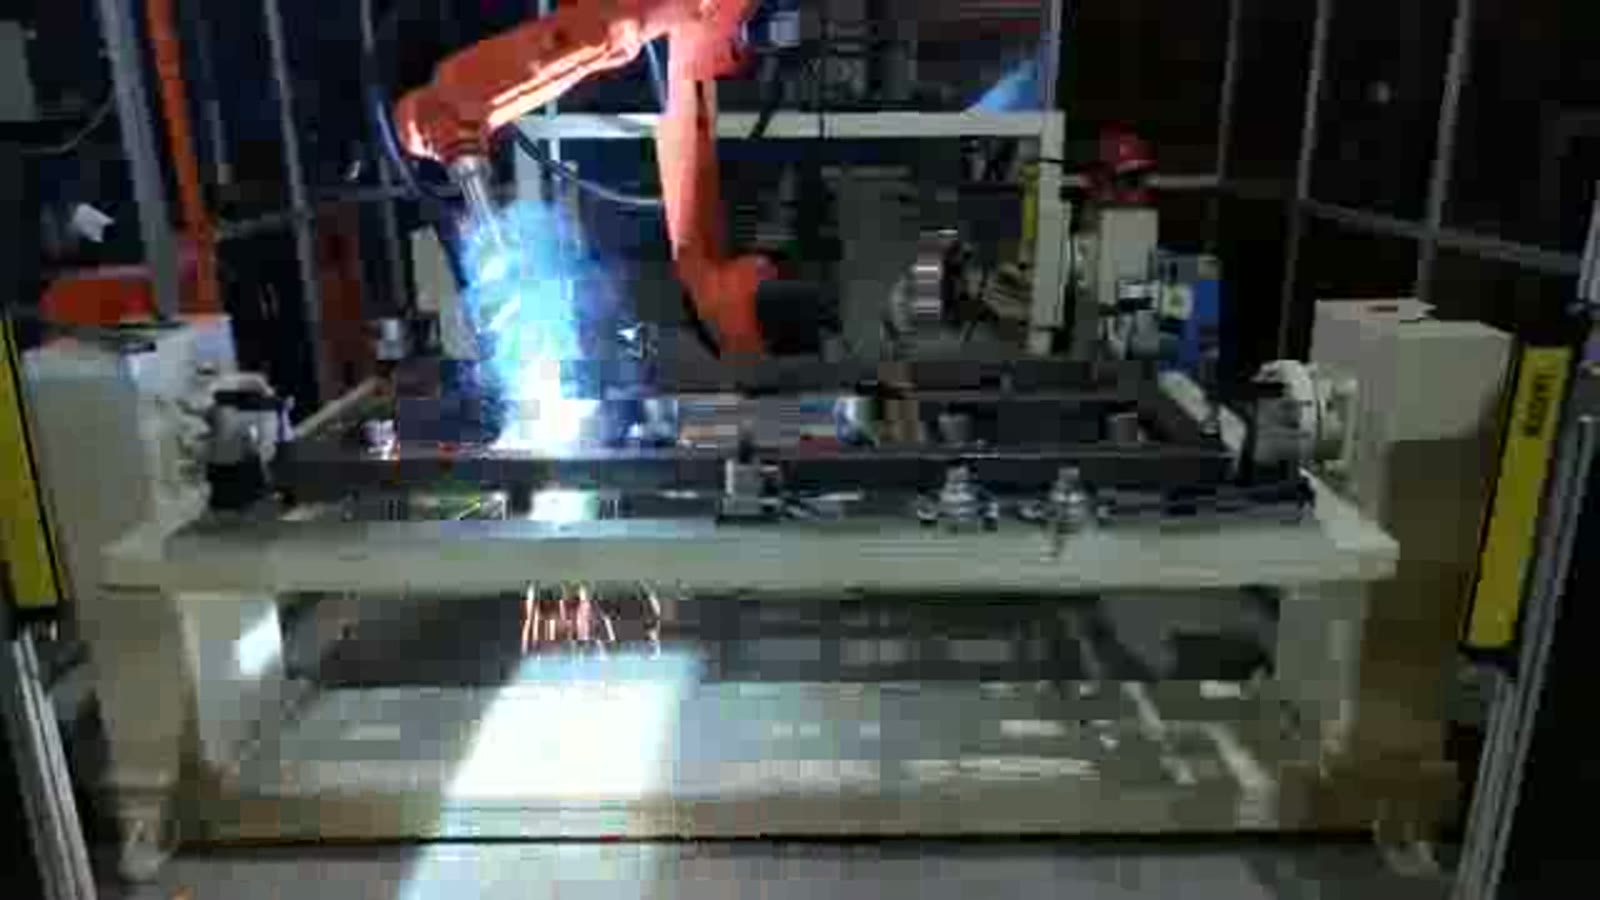
Dans la cellule décrite ici, un cadre rectangulaire comportant plusieurs tubes transversaux repose à plat sur un support allongé. Ce support est maintenu entre deux supports d'extrémité, un à chaque extrémité. Une rangée de blocs de serrage exerce une pression sur les tubes, et un robot de soudage orange à six axes, équipé d'une torche à fil, se trouve derrière le cadre.
Une torche robotisée suit une trajectoire prédéfinie. Si la position d'un tube varie légèrement d'une image à l'autre, la torche arrive à un joint qui ne correspond pas exactement à l'emplacement prévu par le programme. Les tubes étant coupés et cintrés avec une certaine tolérance, le dispositif de fixation remplit deux fonctions : positionner chaque tube au même endroit et le maintenir en place pendant le traitement thermique. En général, trois détails déterminent la réussite de cette opération :
- Chaque tube est référencé. Un tube latéral simplement comprimé, sans rien pour l'empêcher de glisser, finira par se déformer. Chaque tube nécessite une butée et un collier de serrage.
- La torche trace un chemin. Une pince qui maintient parfaitement un joint mais se trouve à l'endroit où la torche doit passer constitue une erreur de conception. Les pinces doivent être placées à côté du joint, et non sur son axe d'accès.
- L'ajustement est vérifié, il n'est pas présumé. Si l'écart au niveau d'un joint varie d'une trame à l'autre, un chemin fixe ne le comblera pas uniformément. La détection de joint ou le repérage tactile constituent une solution courante dans ce cas.
Accès : un seul côté, ou un plan pour l'autre
Dans cette cellule, le cadre reste plat de la première à la dernière jointure, ce qui permet d'accéder à chaque jointure d'un seul côté et simplifie ainsi la conception. De nombreux cadres réels ne sont pas conçus de cette manière. Si certaines soudures se trouvent sur la face inférieure, trois options principales s'offrent à vous :
- repenser le joint ou le cadre afin que toutes les soudures soient accessibles par le haut ;
- serrer le cadre une seconde fois, ce qui ajoute de la manutention et un deuxième emplacement ;
- Transporter le dispositif sur un positionneur entre deux supports d'extrémité, de sorte qu'une rotation contrôlée amène le côté opposé au niveau de la torche.
Chaque élément a un coût. Un positionneur implique que les pinces maintiennent le cadre lorsqu'il est retourné, que la lampe torche et les câbles ne gênent pas la rotation, et que le mouvement de rotation occupe de l'espace au sol. Sa rentabilité dépend du nombre de joints situés de l'autre côté. Ce nombre est la première information à rechercher sur un plan.
Séquence : l’ordre observé et la règle générale qui sous-tend tout ordre.
Voici le fonctionnement du robot : après chaque articulation, la torche se soulève et passe à la suivante, des étincelles retombant en dessous.
- Au début, il alterne entre les articulations situées à gauche et à droite du cadre, une de ce côté, puis une de l'autre.
- Il travaille ensuite joint par joint vers le milieu, en soudant le joint à l'extrémité droite une fois en cours de route.
- Enfin, on installe les articulations au milieu du cadre.
De manière générale, chaque soudure se rétracte en refroidissant et exerce une force d'attraction sur les soudures voisines. Si l'on soude plusieurs joints d'un même côté d'un cadre, celui-ci peut se courber de ce côté, même s'il est fortement serré, et se détendra brusquement lorsqu'on le relâche. L'ordre de soudage influe donc sur la déformation, et l'ordre optimal pour un cadre donné dépend de sa géométrie et doit être validé sur des cadres d'essai, et non déduit d'un dessin. Un robot présente un avantage : une fois l'ordre choisi, il est reproduit à l'identique sur chaque cadre, ce qui garantit une déformation uniforme et facilite sa correction lors du montage.
Rideaux lumineux et entrée/sortie
Des barrières immatérielles jaunes sont fixées sur des poteaux de part et d'autre de la salle de soudage. En général, une barrière immatérielle est câblée de manière à ce que la cellule s'arrête lorsqu'une personne la franchit, ce qui impose une contrainte d'agencement, car les châssis doivent pouvoir entrer et sortir. Il convient de déterminer où l'opérateur charge le dispositif de fixation et où les châssis finis sortent, et de vérifier que ce trajet ne traverse pas la zone d'arc et d'étincelles. Le mécanisme de déclenchement de l'arrêt de la barrière et le processus de redémarrage de la cellule doivent être intégrés dès la conception.
Réponses brèves pour les acheteurs de cadres
Une cellule peut-elle souder plusieurs cadres ? Oui, si le dispositif peut être modifié ou ajusté et que la liste des articulations de chaque variante est connue. Envoyez toutes les variantes, et pas seulement la principale.
Avons-nous besoin d'un positionneur ? Uniquement si les soudures se situent dans des zones inaccessibles à la torche lorsque le cadre est à plat. Comptez d'abord les joints du côté opposé.
Le robot trouvera-t-il l'articulation lui-même ? Un parcours fixe dépend du dispositif de fixation ; si l’installation varie, des capteurs peuvent être ajoutés. Cela dépend de vos tubes, pas du robot.
Votre dessin est l'entrée
Veuillez nous envoyer le schéma du châssis avec la liste des assemblages, les dimensions et l'épaisseur des tubes, le nombre de châssis nécessaires par jour et les assemblages difficiles d'accès. Ces informations nous permettront de vous proposer une cellule de production et d'estimer le temps de cycle.
Prêt à discuter de votre cadre ? Contactez-nous ici ou écrivez à sales@evsrobot.com.
Cet article décrit le fonctionnement d'un robot le long d'un cadre tubulaire plat et les principes de conception généraux de telles cellules ; il ne précise pas les paramètres de soudage, les dimensions des tubes ni le temps de cycle.