
SCARA-robotti tarkoittaa Selective Compliance Assembly Robot Armia. SCARA-roboteilla on erityinen käsivarren muotoilu. Tämä muotoilu auttaa niitä liikkumaan nopeasti ja tarkasti puolelta toiselle. Monet teollisuudenalat käyttävät SCARA-robotitElektroniikka- ja autoyritykset käyttävät niitä kokoonpano- ja pakkaustöissä. Aasian ja Tyynenmeren alueella käytetään eniten SCARA-robotteja.
SCARA-robotin perusteet
Mikä on SCARA-robotti
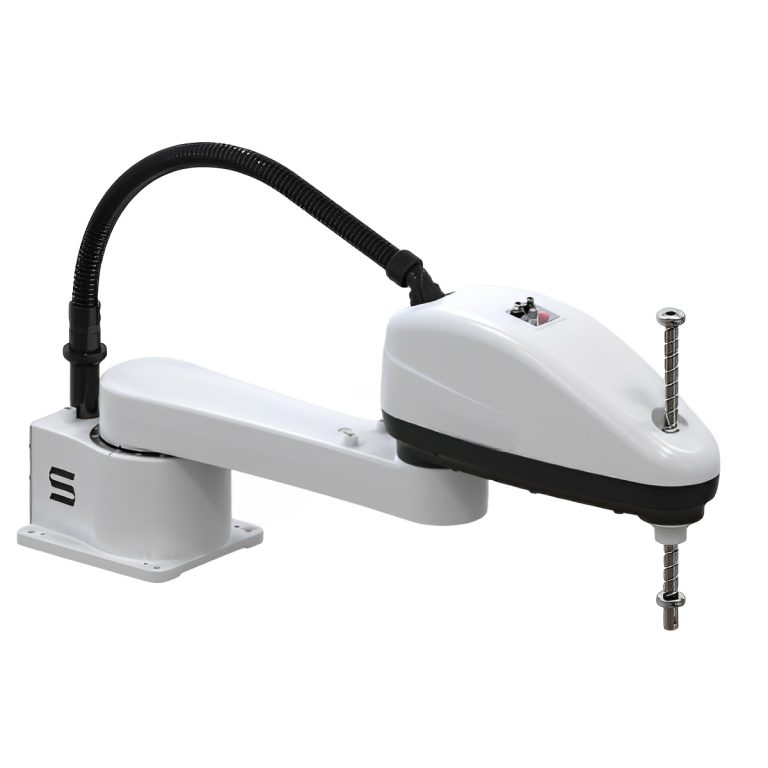
A SCARA robotti on eräänlainen teollisuusrobotti. Se on tehty töihin, joiden on oltava nopeita ja erittäin tarkkoja. ISO 8373 -standardin mukaan SCARA-robotissa on kaksi pyörivää niveltä. Nämä nivelet ovat vierekkäin ja antavat sen liikkua yhdellä tasaisella alueella. Tämä rakenne antaa robotin taipua sivuttain, mutta pysyy jäykkänä ylös ja alas. SCARA-robotit sopivat erinomaisesti keräilyyn ja sijoittamiseen, kokoonpanoon ja pakkaamiseen. Ne voivat siirtää asioita nopeasti ja huolellisesti. Siksi elektroniikka- ja autotehtaat käyttävät niitä paljon.
SCARA-lyhenne ja historia
SCARA on lyhenne sanoista ”Selective Compliance Arm for Robotic Assembly” (valikoiva vaatimustenmukaisuusvarsi robottikokoonpanoon). Tätä nimeä alettiin käyttää 1970-luvun lopulla. Vuonna 1979 Sankyo ja IBM valmistivat ensimmäiset SCARA-robotit. Nämä robotit valmistettiin Yamanashin yliopistossa Japanissa. Tämä oli suuri muutos tehtaiden SCARA-roboteille. Tehtaat alkoivat pian käyttää SCARA-robotteja kiekkojen käsittelyyn puolijohteiden valmistuksessa. Tämä loi uuden säännön nopeudelle ja tarkkuudelle.
Suunnittelu ja liike
SCARA-roboteilla on erityinen käsivarren muoto. Käsivarressa on kaksi pääniveltä, jotka pyörivät ylös-alas-suuntaisten linjojen ympäri. Tämä antaa robotille pyöreän työtilan. Rakenteen ansiosta robotti voi liikkua nopeasti ja huolellisesti tasaisella alustalla. Ylös-alas-liike pysyy jäykkänä hyviä pystysuuntaisia liikkeitä varten. Tämä erityinen taivutus antaa Scara-roboteille mahdollisuuden toimia sujuvasti ja nopeasti. Alla oleva taulukko osoittaa, miten Scara-robotit eroavat muista roboteista:
|
Ominaisuus/näkökohta |
SCARA robotit |
Karteesiset robotit |
Nivelrobotit |
|---|---|---|---|
|
Yhteinen kokoonpano |
Pyörivät olka- ja kyynärnivelet |
Lineaaritoimilaitteet (X, Y, Z) |
Useita pyöriviä niveliä |
|
Liikeakselit |
X, Y, Z ja kierto |
Lineaarinen X-, Y- ja Z-suunnassa |
Monimutkaiset 3D-liikkeet |
|
Jäykkyys |
Jäykkä pystysuunnassa, joustava vaakasuunnassa |
Suuri jäykkyys |
Joustava, vähemmän jäykkä |
|
Työn kirjekuori |
Pyöreä |
Suorakulmainen |
Suuri, monimutkainen |
|
Nopeus ja tarkkuus |
Nopea, erittäin tarkka |
korkean tarkkuuden |
Sopii monimutkaisiin tehtäviin |
SCARA-robotit käytä neljää servoakselia apuna niiden liikkumisessa yhdessä. Tämä auttaa niitä tekemään saman työn yhä uudelleen ja uudelleen huolellisesti. Ne ovat pieniä ja nopeita, joten ne sopivat ahtaisiin tiloihin ja kiireisille kokoonpanolinjoille.
SCARA-robotin toimintaperiaate: rakenne, akselit ja vapausasteet
SCARA-robotti on neliakselinen teollisuusrobotti, jonka kaksi vaakasuoraa pyörivää niveltä on pinottu rinnakkaisille pystysuorille akseleille, mikä antaa sille valikoiva noudattaminen: varsi on joustava (myötäilevä) vaakasuorassa XY-suunnassa ja jäykkä pystysuorassa Z-suunnassa. SCARA on lyhenne sanoista Selective Compliance Assembly -robottivarsi (myös Selective Compliance Articulated Robot Arm). Suunnittelun kehitti ensimmäisen kerran vuonna 1978 professori Hiroshi Makino Yamanashin yliopistossa Japanissa; katso kuka keksi ensimmäisen SCARA-robotin koko historian vuoksi.
Näin SCARA-robotti toimii
”Valikoiva myötäily” on määrittelevä periaate. Kaksi sarjaan kytkettyä varsisegmenttiä pyörii kumpikin pystysuoran akselin ympäri, joten työkalun keskipiste voi kääntyä nopeasti ja antaa periksi sivuttain osan asettamiseksi, kun taas pystysuora kuularuuvi (kiinnitysruuvi) pitää kuorman jäykästi alaspäin suuntautuvaa voimaa vastaan. Tyypillinen poiminta-ja-asennussykli kulkee neljässä vaiheessa:
- Nivelet J1 ja J2 pyörivät yhdessä sijoittaen varren poimintapisteen päälle XY-tasossa.
- Z-akselin kiinnitysruuvi laskeutuu ja efektori tarttuu osaan.
- Sulka vetäytyy sisään ja J1/J2 heilahtaa sijoituspisteeseen, samalla kun J4-ranne kiertää osaa haluttuun asentoon.
- Z-akseli laskeutuu, kappale vapautuu ja varsi palaa aloittamaan seuraavan syklin.
Saadaksesi tarkemman kuvan liikkeestä ja sen vertailusta yhteistyörobotteihin, katso SCARA-robotin toimintaperiaateopas.
Vapausasteet (DOF) ja akselien nimeäminen
Tavallisessa SCARA-robotissa on neljä vapausastetta (4 DOF), jotka on yhdistetty neljään akseliin. Kolme akselia määrittää työkalun X-, Y- ja Z-asennot ja neljäs akseli määrittää sen pyörimisen pystyakselin ympäri; varsi ei voi kallistua tai rullata, ja juuri tämä rajoitus tekee siitä nopean. Pystyakselia kutsutaan Z-akseli koska se liikuttaa työkalua suoraan ylös ja alas karteesisen koordinaatiston Z-suunnassa, mikä vastaa työstökoneissa ja CNC-järjestelmissä käytettyä korkeusakselia. Neljä akselia ja niiden liikkeet ovat:
| Akseli / Osa | Liiketyyppi | Tyypillinen alue | Toiminto |
|---|---|---|---|
| J1 – Pohjan nivel / olkanivel | Rotary | ±120° - ±140° | Käännä koko käsivartta jalustan ympäri asettaakseen ensimmäisen XY-koordinaatin. |
| J2 – Nivel-/kyynärpään nivel | Rotary | ±140° - ±150° | Kiertää kyynärvartta saavuttaakseen tarkalleen XY-pisteen pyöreän työalueen sisällä. |
| Z-akseli – ruuvikiinnitys / kuularuuvi | Lineaarinen | 100–400 mm:n isku | Nostaa ja laskee efektoripäätä; kantaa pystysuoran kuorman erittäin jäykästi. |
| J4 – Ranteen pää (theta-/T-akseli) | Rotary | ± 360 ° | Kiertää päätykappaletta kohdistaakseen tarttuneen osan. |
Tämä neliakselinen asettelu on syy siihen, miksi SCARA-robotti tarjoaa jopa ±0.01–0.025 mm:n toistettavuuden tasomaisessa työssä ja pysyy samalla nopeampana ja halvempana kuin kuusiakselinen robotti. Kun tehtävä vaatii täydellistä spatiaalista orientaatiota – kallistusta, kulmikkaita lähestymistapoja tai monimutkaisia 3D-ratoja – kuusiakselinen robotti, jolla on 6 vapautta, on parempi valinta; oppaamme aiheesta Erot karteesisten, kuusiakselisten ja SCARA-robottien välillä selittää, milloin kukin vaihtoehto kannattaa valita.
SCARA-robotit teollisuudessa
SCARA-robottien sovellukset
SCARA-robotit ovat tärkeitä monilla teollisuudenaloilla. Ne ovat nopeita ja erittäin tarkkoja. Nämä robotit tekevät töitä, jotka on tehtävä samalla tavalla joka kerta. Tässä on joitakin niiden tärkeimpiä käyttötapoja:
-
Valitse ja sijoita: SCARA-robotit siirtävät pieniä osia nopeasti ja huolellisesti. Ne auttavat elektroniikan kokoamisessa.
-
Koneenhoito: He laittavat osia koneisiin ja ottavat ne pois. Tämä nopeuttaa työtä.
-
Pakkaus: Nämä robotit laittavat tavarat nopeasti laatikoihin tai astioihin.
-
tarkastus: SCARA-robotit tarkistavat tuotteiden laadun kameroiden ja sensoreiden avulla.
Myös muut teollisuudenalat käyttävät SCARA-robotteja erikoistöihin:
|
Teollinen käyttö |
Tyypilliset suoritettavat tehtävät |
|---|---|
|
Mikroautomaatio lääketeollisuudessa |
Pienten osien siirtäminen lääkevalmistuksessa ja -tutkimuksessa; alle 1 mm:n kappaleiden käsittely |
|
Elintarvike- ja juomateollisuus |
Elintarvikkeiden käsittely ja pakkaaminen; turvallisten materiaalien käyttö ja helppo puhdistus |
|
3D-tulostuksen apu |
Avustaminen 3D-tulostuksessa; materiaalien asetteleminen; viimeistelytyöt |
|
Laboratorioautomaatio |
Näytteiden valmistelu, siisteydenpito ja työskentely laboratoriotietokoneilla |
|
Vähittäiskaupan automaatio |
Tavaroiden käsittely myyntiautomaateissa tai pienissä varastoissa; esineiden tunnistuksen käyttö |
SCARA-robotit auttavat myös akkujen valmistuksessa, tavaroiden siirrossa, biotieteissä ja koneiden valmistuksessa. Esimerkiksi eräs tehdas paransi anturilinjaansa käyttämällä SCARA-robottia ja gantry-robottia. Tämä valmisti enemmän tuotteita ja säästi tilaa. Se osoittaa, kuinka SCARA-robotit auttavat tekemään työalueista joustavia.
SCARA-robottien edut
SCARA-roboteilla on monia hyviä puolia muihin robottikäsivarsiin verrattuna. Niiden muoto mahdollistaa nopean liikkumisen ja tarkkuuden, enimmäkseen sivuttaistyössä. Tässä on joitakin tärkeimpiä etuja:
-
SCARA-robotit sopivat erinomaisesti nopeisiin, toistuviin ja erittäin tarkkoihin töihin.
-
Niiden käsivarsien muotoilu nopeuttaa tehtävien suorittamista, joten ne sopivat hyvin nostamiseen ja asettamiseen.
-
Ne pysyvät nopeina myös raskaampia esineitä nostettaessa, toisin kuin jotkut muut robotit.
-
SCARA-robotit ovat pieniä, joten ne säästävät tilaa ja ovat edullisempia asentaa.
-
Niissä on moottorit ja ohjaimet sisällä, joten ne on helppo asentaa ja ne vaativat vähemmän johdotusta.
-
Ne on helppo ohjelmoida ja kytkeä, usein plug-and-play-periaatteella.
-
SCARA-robotit tarvitsevat vähemmän korjausta, koska niissä on vähemmän liikkuvia osia, mikä säästää rahaa.
-
Niiden korkea tarkkuus auttaa hallitsemaan laatua ja vähentämään jätettä.
SCARA-robotit auttaa yrityksiä kuluttamaan vähemmän tarvitsemalla vähemmän työntekijöitä ja nopeuttavat työskentelyä. Ne myös tekevät työpaikoista turvallisempia tekemällä vaarallista työtä.
Todellisessa elämässä elektroniikkaa ja autoja valmistavat yritykset ovat nähneet suuria parannuksia. Esimerkiksi EVS3-400 SCARA-robotti auttaa pakkaamaan ja siirtämään herkkiä elektronisia osia. Tämä tekee työstä tarkempaa ja nopeampaa.
SCARA-robottien rajoitukset
SCARA-robotit ovat vahvoja, mutta niillä on myös heikkouksia:
-
SCARA-robotit ovat pieniä eivätkä yllä pitkälle, joten niiden työalue on rajallinen.
-
Hyötykuorman rajaa valmistajan nimellisarvo, ei nyrkkisääntö. Datalehdessä ilmoitettu arvo on rakentajan sertifioima enimmäismassa ilmoitetuissa olosuhteissa, ja sen on peitettävä sekä päätykappale että työkappale – 6 kg:n nimellispainoinen varsi kantaa enintään 6 kg, ei enempää. Painopisteen siirtymä laipasta ja kuorman hitausmomentti pienentävät käyttökelpoista arvoa entisestään; sallitun hitausmomentin ylittäminen pakottaa pienempään nopeutta ja kiihtyvyyteen, vaikka massa itsessään olisi sallitun alueen sisällä.
-
Liike on pääasiassa vaakasuoraa: pystysuora (Z) isku on lyhyt verrattuna vaakasuoraan ulottuvuuteen, joten korkea pinoaminen, syvälle työntäminen tai työskentely useilla korkeustasoilla voi jäädä toiminta-alueen ulkopuolelle.
-
Ne eivät ole yhtä joustavia kuin 6-akseliset robotit, joten ne eivät pysty tekemään kovin vaikeita tai suuria töitä.
SCARA-robotit sopivat parhaiten nopeisiin ja huolellisiin töihin pienten osien kanssa ahtaissa tiloissa. Ne eivät sovi parhaiten töihin, jotka vaativat paljon liikettä tai raskaiden esineiden nostamista.
SCARA-robotin valitseminen
Oikean SCARA-robotin valitseminen tarkoittaa muutamien keskeisten asioiden miettimistä. Tässä on muutamia vinkkejä:
-
Hyötykuorma ja ulottuvuus: Laske yhteen efektorin ja työkappaleen mitat ja vertaa sitten kokonaismäärää valmistajan ilmoittamaan hyötykuormaan – ja tarkista sallittu hitausmomentti ja painopisteen siirtymä aiotulla nopeudella, ei pelkästään päälukemalla. Ulottuvuuden on katettava jokainen kiinnitys- ja sijoituspiste, mukaan lukien kiinnittimet ja puskurit.
-
Tarkkuus ja tarkkuus: Valitse robotti, joka on riittävän tarkka työhösi, kuten elektroniikassa tai lääketieteessä.
-
Nopeus ja syklin kesto: Mieti, kuinka nopeasti robotin on työskenneltävä tavoitteidesi saavuttamiseksi.
-
Kustannustehokkuus: Valitse robotti, joka sopii budjettiisi ja tarpeisiisi.
-
Integroinnin ja ohjelmoinnin helppous: Etsi robotteja, jotka on helppo asentaa ja käyttää.
-
Asennustapa: Pöytä-/lattia-, seinä- ja käänteinen (katto) asennus eivät ole keskenään vaihdettavissa – varmista, että malli on mitoitettu tarvitsemaasi asentoon ja että penkki tai runko, jolla se seisoo, on riittävän jäykkä suunnittelemaasi kiihtyvyyteen.
-
Pystysuora (Z) viiva ja sulka: Tarkista Z-iskun pituus suhteessa korkeimpaan poimimaasi ja syvimpään asetukseen, mukaan lukien tarttujan pituus ja kiinnittimen tai tarjottimen korkeus, ja tarkista sallittu alaspäin suuntautuva työntövoima ja kiertymisalue (θ) kielekkeessä.
-
Ympäristö ja suojelu: ympäristön lämpötila ja kosteus, IP- tai puhdastilan luokitus, ESD-vaatimukset ja onko läsnä öljysumua, jäähdytysnestettä, pölyä tai huuhteluainetta. Suojausluokka on valittava todellisen linjaympäristön, ei nimellisen, mukaan.
-
Ohjaimet ja käyttöliittymät: digitaalisten ja analogisten I/O-määrien, PLC:n ja linjaohjauksen käyttämän kenttäväylä- tai Ethernet-protokollan, konenäköliittymän ja sen kalibrointityönkulun sekä oman tiimisi ylläpitämän ohjelmointi- ja opetusympäristön.
|
Tekijä |
Selitys |
|---|---|
|
hyötykuorma |
Nimelliskuorman on katettava sekä osa että työkalu yhdessä, ja painopisteen siirtymälle ja inertialle on varattava marginaali. Valmistajan luokitus on yläraja, ei lähtökohta. |
|
Nopeus |
SCARA-robotit ovat nopeimpia, mikä sopii hyvin nopeaan työhön. |
|
Jalanjälki |
SCARA-robotit ovat yleensä pienempiä kuin muut saman ulottuvuuden omaavat robotit. |
|
Toistettavuus |
Elektroniikan kaltaisissa töissä tarvitaan suurta XY-tarkkuutta. |
|
artikulaatio |
SCARA-roboteissa on neljä akselia, jotka sopivat hyvin materiaalien poimimiseen ja sijoittamiseen, kokoonpanoon ja ulosvientiin. |
|
Työn kirjekuori |
Robotin ulottuvuuden on katettava kaikki työalueen kohdat. |
Toimittajan puolella EVS SCARA -linja on neliakselinen ja kuuluu 3–20 kg:n hyötykuormaluokkaan, ja sen kärkiväli on 400–1000 mm. Se on suunnattu 3C-kokoonpanoon ja materiaalinkäsittelyyn. EVST:n leveämpi teollisuusrobottien valikoima kattaa koko hyötykuormaspektrin yhteistyömalleista raskaisiin käsivarsiin, mutta se on eri tuoteluokka, eikä sitä tule tulkita SCARA-ominaisuudeksi. Toistettavuus, suurin nopeus ja sallittu inertia ovat mallikohtaisia ja ilmoitetaan datalehdessä – pyydä vertailemasi mallin datalehti ja vertaa vastaavia keskenään.
Kustannukset ja trendit
SCARA-hinnoittelu määräytyy hyötykuormaluokan, ulottuvuuden, suojausluokan, ohjain- ja konenäkövaihtoehtojen sekä robotin integrointimahdollisuuksien mukaan. Alla olevat hintaluokat ovat vain budjetointia varten tarkoitettuja suuntaa antavia markkina-alueita – eivät tarjouksia, eivätkä ne ole sidottuja mihinkään tiettyyn tuotemerkkiin. Tarkka hinta riippuu hyötykuormasta, ulottuvuudesta ja kokoonpanosta, ja se vahvistetaan kokoonpanokohtaisesti. EVST-myynti.
|
Mallitaso |
Tyypillinen hintaluokka |
Hyötykuorman ja ulottuvuuden ominaisuudet |
Tyypillinen kokoonpano |
|---|---|---|---|
|
Entry-tason |
$ 10,000 - $ 40,000 |
Yksinkertaisia töitä, ei paljon painoa tai ulottuvuutta |
Perustason poiminta ja sijoittelu tai yksinkertainen kokoonpano; vakio-ohjain, rajoitettu I/O ja vähän vaihtoehtoja |
|
Keskialueen |
$ 40,000 - $ 60,000 |
Pystyy nostamaan enemmän, tekemään raskaampia töitä |
Tarkempi toistettavuus, suurempi nopeus, enemmän I/O- ja kenttäväylävaihtoehtoja |
|
Huippuluokan |
$ 60,000 + |
Älykäs ohjaus, paremmat anturit |
Käytetään erittäin tarkoissa töissä; sisältää konenäköjärjestelmiä ja älykkäitä antureita |
|
Käytetyt robotit |
30–50 % halvempi kuin uutena |
Riippuu kunnosta ja takuusta |
Halvempi, mutta ei välttämättä sisällä uutta tekniikkaa tai takuuta |
SCARA-solun ilmoitettu takaisinmaksuaika on yleensä 6–18 kuukauden välillä, mutta tämä luku riippuu kokonaan työvuorojen, työvoimakustannusten, sykliajan ja linjan käyttöasteen funktiosta – rakenna tapaus omien sykliaika- ja henkilöstölukujesi perusteella julkaistun keskiarvon sijaan.
SCARA-roboteista on tulossa älykkäämpiä ja helppokäyttöisempiä. Uusia trendejä ovat:
-
Tekoäly vaativampiin töihin ja parempaan näköön.
-
Koneoppimista, jotta robotit voivat tehdä itsenäisiä valintoja.
-
Paremmat näköjärjestelmät osien näkemiseen ja siirtojen suunnitteluun.
-
Modulaarinen rakenne mahdollistaa helpon asetusten muuttamisen.
-
Parempi turvallisuus robottien kanssa työskenteleville ihmisille.
-
Avoimen lähdekoodin robotiikka helpottaa ohjelmointia ja käyttöönottoa.
Julkaistut ennusteet viittaavat SCARA-robottien jatkuvaan kasvuun, ja yleisesti mainitut luvut nousevat noin 10 miljardista dollarista vuonna 2024 yli 16 miljardiin dollariin vuoteen 2030 mennessä. Ennusteet vaihtelevat suuresti segmenttien määritelmien ja menetelmien suhteen, joten tarkista, mitä tietty raportti todellisuudessa laskee, ennen kuin käytät sen lukua liiketoimintasuunnitelmassa.
SCARA-robotit ovat nopeita ja erittäin tarkkoja. Ne voivat myös tehdä monia erilaisia töitä. Tämä auttaa yrityksiä työskentelemään paremmin ja tekemään vähemmän virheitä. Oikean SCARA-robotin valitseminen on tärkeää hyvien tulosten saavuttamiseksi.
Usein Kysytyt Kysymykset
Mitä SCARA tarkoittaa?
SCARA on lyhenne sanoista Selective Compliance Assembly Robot Arm (myös Selective Compliance Articulated Robot Arm). Nimi kuvaa sen keskeistä ominaisuutta: se on joustava vaakasuunnassa, mutta jäykkä pystysuunnassa, mikä sopii nopeaan kokoonpanoon ja poimimiseen ja sijoittamiseen.
Mihin SCARA-robottia käytetään?
SCARA-robotit ovat erinomaisia kevyiden osien nopeassa keräilyssä ja sijoittelussa, kokoonpanossa, pakkaamisessa ja lavaamisessa, erityisesti elektroniikassa ja kulutustavaroissa, joissa vaakasuora nopeus ja pystysuora jäykkyys ovat juuri sitä, mitä tehtävä vaatii.
Kuinka monta akselia SCARA-robotissa on?
Useimmissa SCARA-roboteissa on neljä akselia: kaksi pyörivää niveltä, jotka liikuttavat käsivartta vaakasuorassa XY-tasossa, yksi pystysuora Z-akseli ja pyörivä ranne. Tämä neliakselinen asettelu tekee SCARA-roboteista nopeita ja tarkkoja tasomaisissa tehtävissä.
Mitä eroa on SCARA-robotilla ja 6-akselisella robotilla?
SCARA-robotissa on neljä akselia ja se liikkuu pääasiassa vaakatasossa erittäin suurella nopeudella, kun taas kuusiakselinen robotti voi saavuttaa lähes minkä tahansa asennon 3D-muodossa, mutta on hitaampi tasomaisessa poiminnassa ja sijoituksessa. SCARA voittaa nopeudessa ja kustannuksissa tasomaisessa työssä; katso ... karteesisten, kuusiakselisten ja SCARA-robottien vertailu.
Paljonko SCARA-robotti maksaa?
SCARA-robottirungot ovat yleensä lähtökohtaisesti kuusiakselisia varsia matalampia, ja käyttöönottokustannukset nousevat työkalujen ja integroinnin lisäämisen jälkeen. Katso robottien hinnoittelun täydellinen erittely verkkosivuiltamme. robottikäsivarren kustannusopas.
Tutustu SCARA-robottisarjaan
- SCARA-robotin toimintaperiaate: toimintaperiaate vs. yhteistyörobotit
- SCARA vs. karteesiset ja kuusiakseliset robotit
- Kuinka valita SCARA-robotti
- Edullisen SCARA-robotin käyttö poiminta- ja sijoitustoiminnoissa
- SCARA-robottisovellukset toimialoittain
- 10 suurinta SCARA-robottien valmistajaa vuonna 2026
- Kuka keksi ensimmäisen SCARA-robotin?