
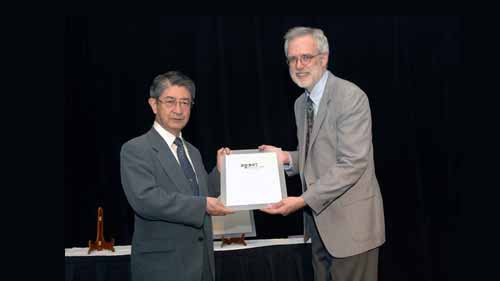
Lähde: robothalloffame.org
Nykypäivän automatisoitu teollisuussektori olisi paljon vähemmän kehittynyt ilman sitä Selective Compliance Assembly Robots. Niillä on tärkeä rooli tuotantoprosesseissa, koska ne on rakennettu toimimaan nopeasti ja tarkkuudella. Nykyaikaiset versiot soveltuvat myös useille toimialoille ja monipuolisempiin tehtäviin.
Siten herää kysymys, kenellä oli niin nerokkuus, että hän keksi tämän tyyppisen robotin? Vaikka tällä hetkellä on monia valtavia SCARA-robottien valmistajat ympäri maailmaa, muotoilu sai alkunsa Japanista. Lue lisää ja syvennytään tämän mahtavan robottikeksinnön vaatimattomiin alkuihin.
Sisällysluettelo
SCARA-robotin keksintö
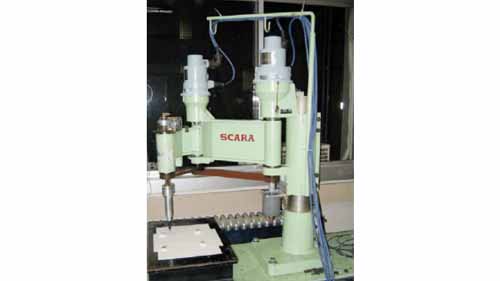
Lähde: researchgate.net
In 1977, Kansainvälinen teollisuusrobottien symposiumi järjestettiin Tokiossa, Japanissa. Tapahtuman aikana alan asiantuntijoilla oli mahdollisuus nähdä ja keskustella uusimmasta keksinnöstä, SIGMA-kokoonpanorobotista. Se esitti uusia mahdollisuuksia ja ideoita, joita alalla ei ollut aiemmin tutkittu.
Professori Hiroshi Makino Yamanashin yliopistosta inspiroitui symposiumin ideoista. Hän alkoi tutkia aihetta lisää ja tutki uusia tapoja parantaa kokoonpanorobottia. Tehostaakseen ponnistelujaan hän perusti SCARA Robot Consortiumin, joka koostui hänestä ja 13 japanilaisesta yrityksestä.
Vuoteen 1978 mennessä konsortio oli keksinyt ensimmäinen SCARA-robotin prototyyppi. Sen käytettävyyttä on testattu erilaisissa teollisissa sovelluksissa ja parametreja, kuten nopeutta ja toistettavuutta. Vuonna 1980 professori Makinon johtama ryhmä toi markkinoille toisen parannetun version SCARA-robotista.
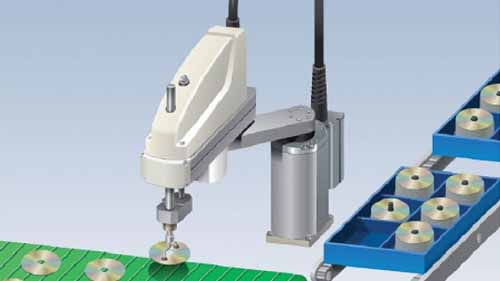
SCARA-robotteja käytetään teollisuudessa
Lähde: assemblymag.com
Konsortion jäsenten joukossa oli lukuisia valmistajia, mukaan lukien Fujitsu ja Toshiba. Toisen prototyypin menestyksen jälkeen he alkoivat valmistaa teollisia scara-robotteja vuonna 1981. He käyttivät niitä tehtaissaan, mutta myös markkinoivat ja myivät niitä muille valmistajille.
Sankyo Seiki, japanilainen musiikkilaatikoiden valmistaja, oli yksi ensimmäisistä yrityksistä, jotka ottivat käyttöön scara-robotit. He lisäsivät ne tuotantolinjalleen samana vuonna ja käyttivät niitä äänivahvistimien piirilevyjen kokoamiseen. Muut yritykset, kuten Hirata ja NEC, olivat myös ensimmäisten joukossa, jotka omistivat tämän tyyppisiä kokoonpanorobotteja.
Nykyaikaiset SCARA-robotit
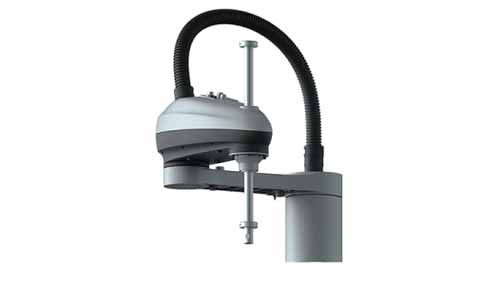
Nykyaikaisten scara-robottien kehittäminen omaksui monipuolisemman lähestymistavan kuin alkuperäisen keksiminen. Jokainen teollisuusrobotin valmistaja kehittää nyt oman muunnetun versionsa ominaisuuksilla, jotka ovat ainutlaatuisia heidän brändilleen. Vanhempiin malleihin verrattuna nykyaikaisessa scara-robotissa on:
- Suuremmat hyötykuorman ominaisuudet
- Pidempi käsivarsi ulottuvuus
- Parannettu tarkkuus saavutettu käyttämällä laadukkaita vähennyksiä
- Suurempi nopeus parannettujen moottoreiden ansiosta
Muita ominaisuuksia, kuten pöly- ja tipputiivis materiaalit ja eri saatavuus lopputekijöitä ovat myös parantaneet scara-robotteja huomattavasti. Useiden asennusvaihtoehtojen lisäksi nämä ominaisuudet ovat tehneet scara-roboteista käyttökelpoisia useammilla aloilla kuin koskaan ennen.
Siitä huolimatta scara-robottien perustoimintaperiaate säilyy sellaisena kuin professori Hiroshi Makino sen suunnitteli.
SCARA-robottien tulevaisuus
Lähde: robotics.org
Tässä on joitain edistysaskeleita, joita voi tapahtua scara-robottien valmistuksessa robotiikkateollisuuden nykyisten suuntausten perusteella.
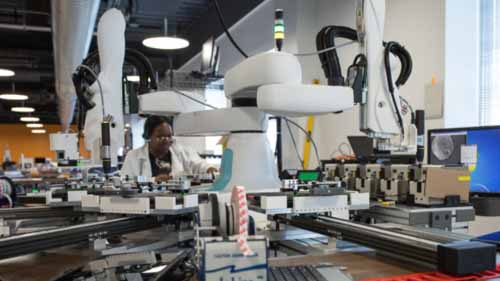
Kaksikätiset SCARA-robotit
Kaksikätinen scara-robotti on yksi robotti, jossa on kaksi scara-robottivartta, jotka on asennettu yhdelle alustalle. He ovat melko samanlaisia kuin ihminen, jolla on kaksi kättä. Ne ovat tällä hetkellä uusi konsepti, koska monet robottivalmistajat eivät tuota niitä. Kuitenkin niiden korkean tuottavuuden ja lukuisten etujen vuoksi niistä tulee todennäköisesti alan tukipilari.
Helposti ohjelmoitavat SCARA-robotit
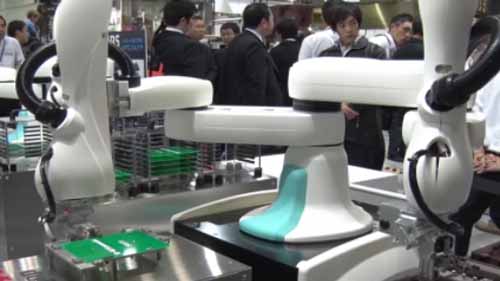
Scara-robottien ohjelmointi ja ohjaaminen vaati aikaisemmin usein ammattitaitoista työvoimaa, mutta tilanne saattaa pian muuttua. Helppokäyttöisten esiasennettujen ohjelmistojen ja opetettavien, näköantureilla varustettujen scara-robottikäsivarsien ilmaantuminen saattaa tehdä ohjelmoinnin tarpeettomaksi. Lisäksi molemmat menetelmät ovat helppokäyttöisiä eivätkä vaadi erityisiä taitoja.
Edullisuus
Scara-robottien alkuperäiset mallit maksoivat Japanissa miljoonia jenejä. Robottikomponentteja oli vaikea löytää ja siksi kalliita. Tilanne on sittemmin muuttunut, ja valmistajat keskittyvät nyt myös edullisiin scara-roboteihin saadakseen lisää asiakkaita.
Yhteistyöominaisuudet
Useimmissa tehtaissa työvoimaa on yhä enemmän jakaa työtiloja robottien kanssa. Sen varmistamisessa, että tällaiset työympäristöt ovat henkilökunnalle turvallisia, on edistytty merkittävästi. Törmäysanturit ja pyöreäreunaiset robottimallit ovat joitain robottivalmistajien tällä hetkellä tarjoamista varotoimista. Siitä huolimatta ne eivät ole täysin varmoja, ja on mielenkiintoista nähdä, mitä muita vaihtoehtoja kehittäjät tarjoavat vastatakseen tähän haasteeseen.
Yhteenveto
Maailma on varmasti kiitoksen velkaa professori Hiroshi Makinolle hänen johtajuudestaan SCARA-robotin keksimisessä. Vaikka ponnistelut robottikäsivarsien valmistajat Sitä ei voida kiistää, hänen sitoutumisensa ja näkemyksensä teki SCARA-roboteista todellisuutta.
Lue myös:
Maalauskoppi | Robottiruiskutus | Auton osien maalaus
Maalausrobotti Hinta|Maalausrobotin varsi|Ruiskumaalausrobotti
Maalausrobotti | Robottimaalaus | Robotin maalaussolu
Katso täydellinen esittely käsivarren tyypistä Mikä on SCARA-robotti.