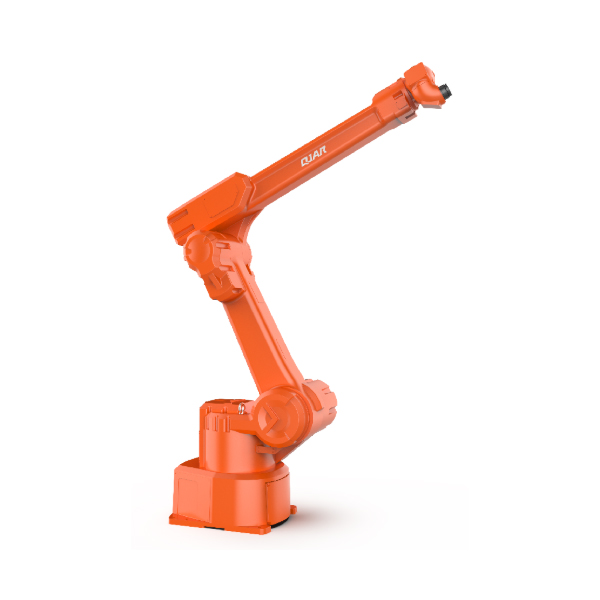
| Malli | QJR6-2700P | ||
| Akselinumero |
|
||
| hyötykuorma | 6kg | ||
| Toista paikannus | ± 0.5mm | ||
| Max Armspan | 2701mm | ||
| Motion Range | J1 | ± 95º | |
| J2 | ﹢102º,﹣53º | ||
| J3 | ﹢80º,﹣80º | ||
| J4 | ± 260º | ||
| J5 | ± 270º | ||
| J6 | ± 260º | ||
| Maksiminopeus | J1 | 108 ° / s | |
| J2 | 103 ° / s | ||
| J3 | 115 ° / s | ||
| J4 | 360 ° / s | ||
| J5 | 360 ° / s | ||
| J6 | 360 ° / s | ||
| Sallittu vääntömomentti | J4 | 46 N · m | |
| J5 | 45 N · m | ||
| J6 | 27 N · m | ||
| Inertia hetki | J4 | 3.9 kg·m² | |
| J5 | 3.9 kg·m² | ||
| J6 | 1.3 kg·m² | ||
| Robotin kehon paino | 400kg | ||
| Virtakapasiteetti | 4.4KVA | ||
| Virtalähde | Yksi vaihe 220V ±10% | ||
| kaappi Koko | 600 * 480 * 1270mm | ||
| kaappi Paino | 120kg | ||
| Lomakkeen asennus | Maadoitettu | ||
| Hakemus | Maalauksessa ei ole singulariteettikohtaa, mikä tekee ohjelmoinnin opettamisesta paljon helpompaa. | ||