| Malli | QJR6-2700P | |
| Akselinumero | 6 | |
| hyötykuorma | 6kg | |
| Toista paikannus | ± 0.5mm | |
| Max Armspan | 2701mm | |
| Motion Range | J1 | ± 95º |
| J2 | ﹢102º,﹣53º | |
| J3 | ﹢80º,﹣80º | |
| J4 | ± 260º | |
| J5 | ± 270º | |
| J6 | ± 260º | |
| Maksiminopeus | J1 | 108 ° / s |
| J2 | 103 ° / s | |
| J3 | 115 ° / s | |
| J4 | 360 ° / s | |
| J5 | 360 ° / s | |
| J6 | 360 ° / s | |
| Sallittu vääntömomentti | J4 | 10.96 Nm |
| J5 | 10.96 Nm | |
| J6 | 4.90 Nm | |
| Inertia hetki | J4 | 0.25 kg.m2 |
| J5 | 0.25 kg.m2 | |
| J6 | 0.05 kg.m2 | |
| Robotin kehon paino | 400kg | |
| Virtakapasiteetti | 3.9KVA | |
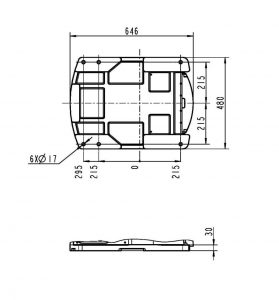
| kaappi Koko | 650 * 750 * 1150mm | |
| kaappi Paino | 140kg | |
| Lähde | Kolmivaiheinen nelijohdin | |
| Lomakkeen asennus | Maadoitettu | |
| Hakemus | Maalauksessa ei ole singulariteettikohtaa, mikä tekee ohjelmoinnin opettamisesta paljon helpompaa. | |