
Monipalkohitsaus keskipaksulla levyllä: Ura ensin
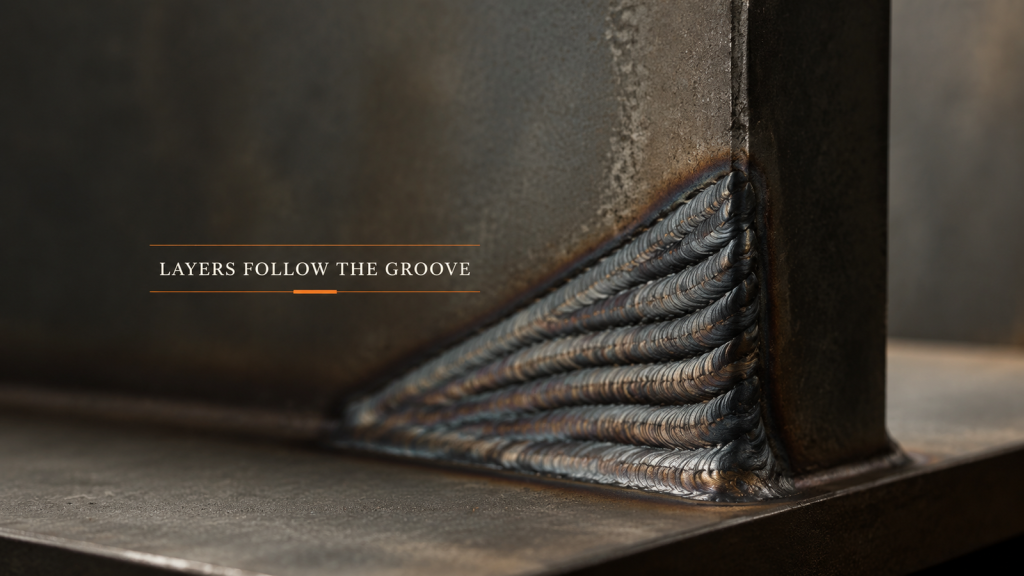
Monipalkohitsauksessa railo määrittää poikkileikkauksen ja poikkileikkaus määrittää palkojen määrän. Suunnittele kerrokset ennen parametreja.
Robottihitsaussolu on kuusi osaa, ei yksi
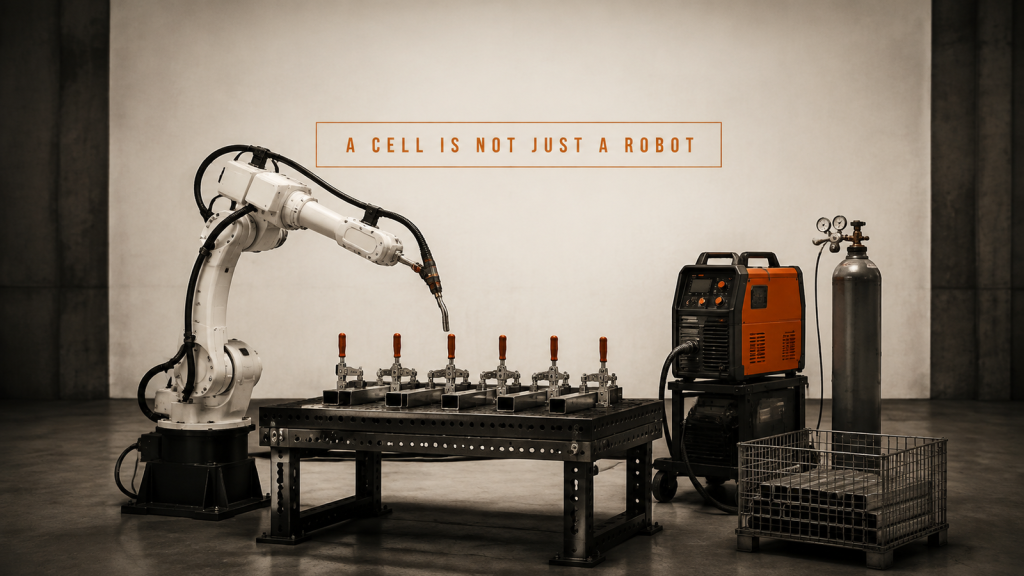
Robottihitsaussolu koostuu kuudesta osasta, jotka työskentelevät yhden syklin aikana. Robotti ja poltin, kiinnitin ja puristimet, virtalähde, kaasu, lataus ja virtaus.
Ohutlevyhitsaus: Kokoonpanoväli vai prosessiparametrit?

Erota kokoonpanoväli prosessiparametreista ohutlevyhitsauslinjalla aloittamalla aihiosta ja muovausvaiheesta.
Mobiili hitsausalusta: Jokainen pysähdys on uusi asennus

Liikuteltavan hitsausalustan on silti määritettävä uudelleen osan sijainti jokaisessa pysäköintiasennossa. Työmaaolosuhteet ratkaisevat toistettavuuden.
Koneenhoidon syklin aika ei ole robotin nopeus

Koneenhoidon syklin kesto määräytyy koneen prosessoinnin, luovutusjärjestyksen ja osan valmistelun mukaan, ei robotin käsivarren nopeuden mukaan.
Ilmastointikanavien valmistus: Aloita muovausvaiheesta

Kartoita valssaus, päätymuovaus ja vaihto ennen LVI-kanavien valmistuksen automatisointia, koska muovaus ratkaisee pyöreyden, sovituksen ja linjarytmin.
Mobiilin hitsausrobotin suunnittelu: Voiko osa jäädä?

Suunnittele mobiilirobottihitsaus kappaleen, kulkureitin ja leikkaussuunnitelman pohjalta sen sijaan, että aloittaisit robotin erittelystä.
Automaattinen ympäryssaumahitsaus: Stabiloi liitos

Suunnittele automaattinen kehäsaumahitsaus sovituksen, kiinnityksen, heiton, koordinoidun pyörityksen, polttimen käytön, sulkemisen, tarkastuksen ja uudelleenkäynnistyksen ympärille.
Yhteistyörobotti annostelee: Koordinoi reittiä ja virtausta

Yhteistyörobotin suunnittelu, annosteleminen osan peruspisteen, suuttimen etäisyyden, radan nopeuden, materiaalin kunnon, venttiilien ajoituksen, tarkastuksen ja talteenoton ympäriltä.
Robottihitsaus ja -leikkaus: Sylinterin reitin rajat

Tarkastele sylinterien robottihitsausta ja -leikkausta tuettujen profiilien peruspisteiden, työkalun asennon, välyksen, palveluiden, kuumatilan palautumisen ja kokeiden avulla.
Autoteollisuuden voimansiirron automaatio: Liitäntöjen tarkistuslista

Suunnittele autojen voimansiirron automaatio syötteiden, fyysisen tilan, rajapintojen, koetulosten, poikkeusten reitityksen ja konservatiivisen toipumisen ympärille.
SCARA-robottisovellukset nopeaan keräilyyn ja sijoitteluun

Suunnittele SCARA-robottisovellukset syötteiden, fyysisen tilan, rajapintojen, koetiedosteiden, poikkeusten reitityksen ja konservatiivisen toipumisen ympärille.