
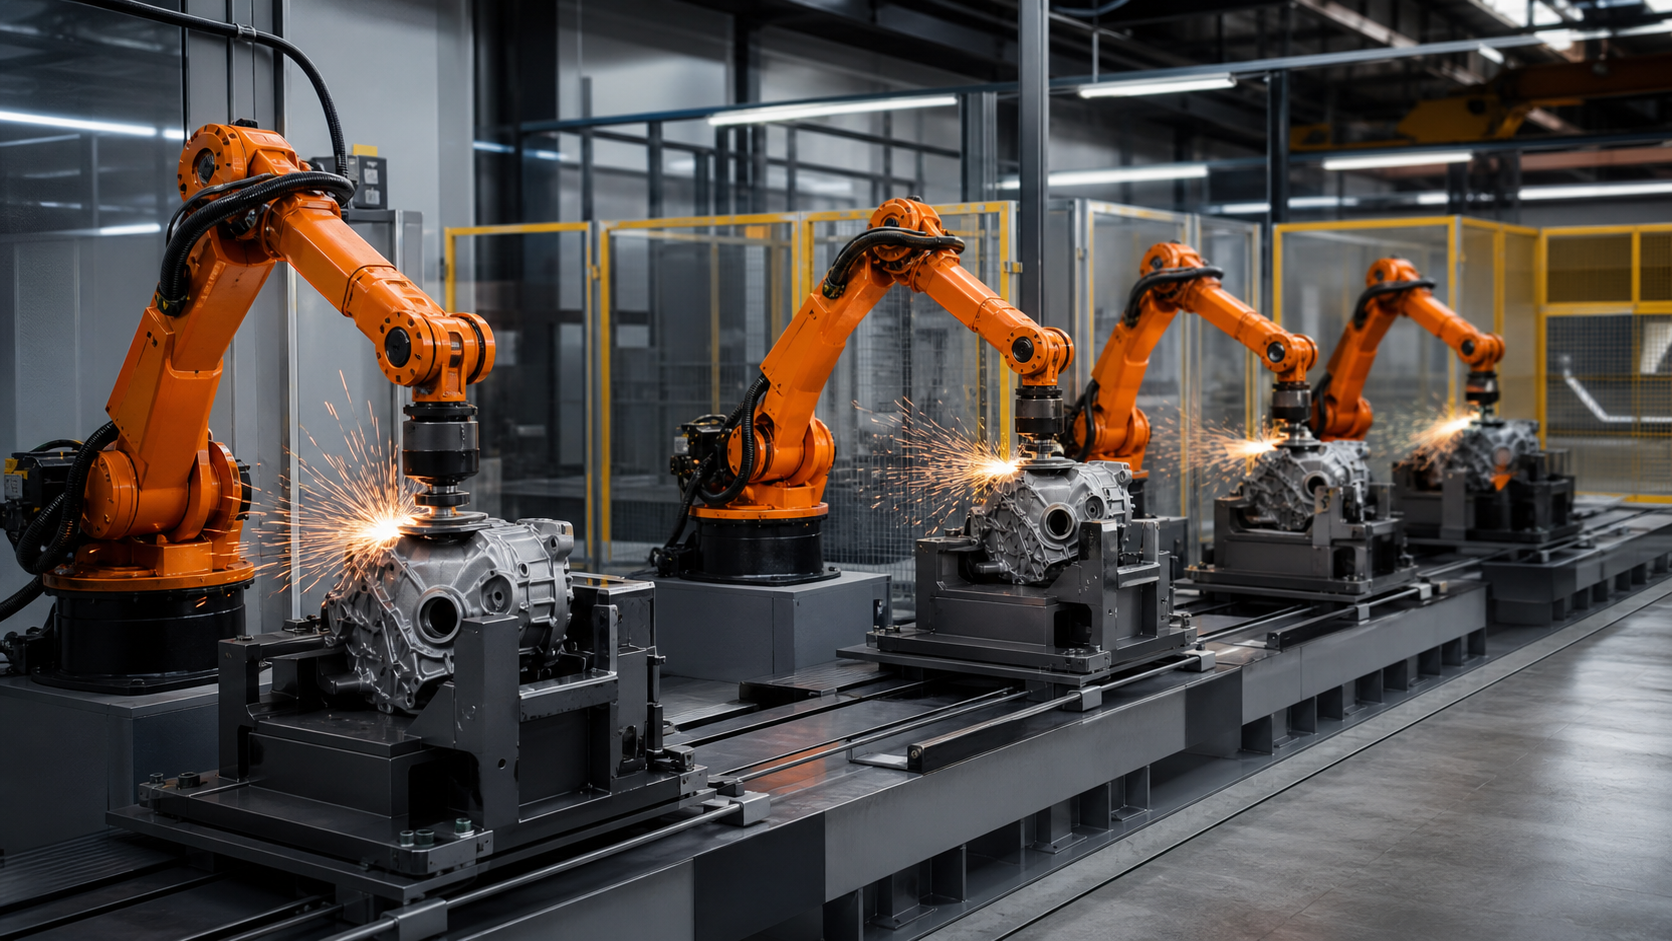
Tämä opas on tarkoitettu valmistusinsinööreille, viimeistelyprosessien omistajille, ohjausinsinööreille, integraattoreille, kunnossapidon suunnittelijoille ja laatutiimeille päättämään, onko moniasemainen arkkitehtuuri tuettavissa. EVST käsittelee asemien määrää varmennetun työsisällön ja palautuslogiikan seurauksena, ei oikotiena läpimenolupaukseen.
Mitä rekisteröity materiaali tukee – ja mitä se ei tue
Rekisteröidyllä lähteellä on rajoitettu käyttöikkuna 15–95 sekunnin välillä; selvitetty derivaatta käyttää lyhyempää, vain prosessiin keskittyvää segmenttiä. Tämä derivaatta tukee robotin liikkeen ja työkalun ja työkappaleen välisen vuorovaikutuksen rajattua havainnointia teollisen käsittelyalueen sisällä. Julkinen derivaatta ei sisällä lähdealueita, jotka sisältävät ulkoisia identiteettejä ja ihmisiä.
Tarkasteltu materiaali ei sisällä kontrolloitua asematasapainotutkimusta, hiomaspesifikaatiota, voimakäyrää, poiston mittausta, pinnan tarkastusta, työkalun käyttöiän kirjaa, jonohistoriaa, toistettujen syklien ajoitusta, viankorjauskoetta tai hyväksymistulosta. EVST ei siksi käytä sitä väittääkseen läpimenon, viimeistelyn, mittakelpoisuuden, jatkuvan ajon vakauden, turvallisuusvalidoinnin, vaatimustenmukaisuuden tai sertifioinnin osalta.
Valitse aseman arkkitehtuuri ennen ajan tasapainottamista
”Neljä asemaa” voi kuvata kolmea olennaisesti erilaista järjestelmää. Identtisessä rinnakkaisasettelussa mikä tahansa käytettävissä oleva asema voi käsitellä seuraavan kelvollisen osan. Peräkkäisessä asettelussa jokainen asema omistaa eri operaation tai pinta-alueen. Sekaasettelussa jotkut asemat ovat keskenään vaihdettavissa, kun taas toinen suorittaa erikoisvaiheen. Nämä järjestelyt vaativat erilaisen reitityksen, puskurin, jäljitettävyyden ja palautuslogiikan.
| arkkitehtuuri | Hyödyllinen lähtötilanne | Todisteet, joilla on merkitystä | Tyypillinen piilotettu riippuvuus |
|---|---|---|---|
| Identtiset asemat rinnakkain | Yksi operaatio voidaan toistaa vastaavilla työkaluilla ja tarkastuksilla eri asemilla | Asemien välinen datum, työkalun tila, tulosten jakauma, jonosääntö ja vaihdon vastaavuus | Sama ohjelman nimi ei todista samaa fyysistä prosessin tilaa |
| Peräkkäiset erikoisasemat | Eri pinnoilla tai prosessivaiheilla on erilaiset käyttöoikeus-, työkalu- tai varmennustarpeet | Siirtotiedot, toiminnan omistajuus, määräysten täytäntöönpano, väliaikainen tarkastus ja ohituskäytäntö | Valmis ylävirran vaihe voidaan mitätöidä myöhemmässä käsittelytapahtumassa |
| Seka-arkkitehtuuri | Yhteinen operaatio hyötyy rinnakkaiskapasiteetista, kun taas yksi rajoitus pysyy erikoistuneena | Kelpoisuussäännöt, jaettu puskurikapasiteetti, erikoisasemien saatavuus ja jäljitettävä reititys | Erikoistunut askel voi hallita linjaa, vaikka rinnakkaisryhmä olisi lepotilassa |
Luo työsisältömalli jokaiselle osaperheelle
Jaa viimeistelyvaatimus nimettyihin alueisiin, työkalun lähestymistapoihin, odotettuihin kosketussuuntiin, tarkastuspisteisiin ja kosketuksettomiin liikkeisiin. Pidä malli todistusaineiston tasolla: sen tulisi kertoa, mitä on käsiteltävä ja tarkistettava keksimättä poistonopeutta tai voima-arvoa. Jos osa vaatii uudelleensuuntaamista, käsittele puristimen vaihtoa ja uutta peruspistettä työsisältönä eikä vapaana siirtymäaikana.
Osaperheitä ei tule ryhmitellä vain siksi, että ne sopivat samaan kiinnikkeeseen. Vertaile saavutettavia alueita, reunojen olosuhteita, materiaalin tilaa, työkalun valintaa, roskien käyttäytymistä, käsittelysuuntaa, tarkastusreittiä ja talteenottotarpeita. Perhe, joka lisää yhden erikoispinnan, saattaa vaatia erilaisen asemamäärityksen, vaikka sen ulkomitat olisivat samankaltaiset.
Pidä tietoketju näkyvissä siirtojen välillä
Jokainen asema tarvitsee saapuvan datan, prosessointidatumin ja lähtevän tilan. Suunnittelutietueen tulee osoittaa, mitkä fyysiset pinnat muodostavat sijainnin, mitkä voivat muuttua hionnan jälkeen ja mitkä pysyvät käytettävissä seuraavaa kiinnitystä tai tarkastusta varten. Jos prosessoitu pinta on myös siirtoreferenssi, tiimin on päätettävä, miten työkalun kosketus ja materiaalin muutos vaikuttavat seuraavaan asetukseen.
Siirtolaitteita ei tule käsitellä neutraalina siltana. Kuljetinpaletti, robotin luovutus, puskuripesä tai manuaalinen tarjotin voivat lisätä suuntauksen tai sijoittelun epävarmuutta. Vahvista tieto jokaisen omistajuuden muutoksen jälkeen ja määritä vastaus, kun osa on läsnä, mutta ei oikein paikallaan.
Tasapaino havaittujen jakaumien, ei yhden keskiarvon, ympärillä
Hyödyllinen tasapainotutkimus erottaa kuormituksen, kiinnityksen, työkalun lähestymisen, kosketuskäsittelyn, uudelleensuuntaamisen, tarkastuksen, purkamisen, työkalun huollon ja palautuksen. Kirjaa havaitut alueet todelliselle osan ja työkalun tilalle. Yksi keskiarvo voi piilottaa aseman, joka pysähtyy säännöllisesti hiomapalvelua varten, tai tarkastusvaiheen, joka aiheuttaa jonon kasvua.
Analysoi sekä jatkuvaa käyttäytymistä että lyhyitä häiriöitä. Pohdi, mitä tapahtuu, kun yhden aseman käsittely kestää kauemmin, kun osa hylätään ennen saapumista, kun työkalunvaihto tapahtuu päällekkäin tulevan kysynnän kanssa ja kun alavirran sijainti on tilapäisesti poissa käytöstä. Vastaus määrää, absorboiko puskuri vaihtelua vai lykkääkö se vain linjan pysäytystä.
Määrittele reititys ja puskurin omistajuus yhdessä
Rinnakkaisasemilla reitityssääntö voi ottaa huomioon aseman saatavuuden, sopivat työkalut, osaperheen, nykyisen jonon, huoltotilan ja tarkastustilan. Ohjaimen tulisi tallentaa osan määräysperuste, ei vain sen sijainti. Peräkkäisasemilla reitityksen on säilytettävä vaadittu toimintajärjestys ja estettävä ohituksen näyttäminen täydelliseltä.
Jokainen puskuripaikka tarvitsee määritellyn omistajan ja osan tilan. Hyödyllisiä tiloja voivat olla tyhjä, varattu, vastaanotettu, odottaa toimintoa, toiminto valmis, odottaa tarkastusta, hylätty ja palautuspidätys. Näiden tilojen nimeäminen auttaa estämään kahta asemaa olettamasta samaa sijaintia saatavilla tai palautusosan palaamasta takaisin väärään vaiheeseen.

Käsittele kuluttavaa kuntoa tuotantotilana
Hiontatehokkuus voi muuttua hioma-aineen, taustamateriaalin, kosketuslaikan, hiontapinnan tai roskien kunnon muuttuessa. Projektissa tulee määritellä, miten työkalun tunnistetiedot ja huoltotila tallennetaan, miten työkalunvaihtopyyntö vaikuttaa jyrsintään ja mitkä todisteet sallivat aseman palata tuotantoon. Ajastin tai osien määrä voi herättää huomion, mutta se ei itsessään todista käyttökelpoisuutta.
Kun asemien on tarkoitus olla samanarvoisia, vertaa niiden täydellisiä työkalupinoja, kiinnityssuhteita, kulutuseriä, huoltotoimenpiteitä ja varmennusmenetelmiä. Jos yhdellä asemalla on erilainen vaatimusten mukainen elementti tai kaapelireitti, prosessi-ikkuna ei välttämättä siirry vain siksi, että robotin polku siirtyy.
Erillinen valmistuminen, laatu ja jäljitettävyys
Viimeiseen ohjelmoituun pisteeseen saavuttanut robotti ainoastaan vahvistaa liikkeen valmistumisen. Prosessin valmistuminen edellyttää viimeistelyoperaatioon liittyvää näyttöä, kun taas tuotteen hyväksyntä edellyttää määritettyä tarkastusmenetelmää. Jäljitettävyys yhdistää sitten osan tunnisteen, aseman, kiinnittimen, työkalun tilan, ohjelmaversion ja tarkastustietueen.
Tarkastussuunnitelmassa voidaan käyttää prosessinaikaisia signaaleja, mittatarkastuksia, pinnan arviointia, loppupään tarkistusta tai projektikohtaista yhdistelmää. EVST ei määrää yleispätevää menetelmää. Tärkeä suunnittelukysymys on, voidaanko hyväksymätön tai epävarma tulos eristää ennen kuin se yhdistetään valmiiseen tuotokseen.
Rajaa asemavika menettämättä osan historiaa
| Kunto | Kontrolloitu vaste määritellä | Todisteet vaaditaan ennen uudelleenkäynnistystä |
|---|---|---|
| Työkalun tila ei ole käytettävissä | Pysäytä aseman määritys; pidätä tai reititä uudelleen vain kelvolliset osat | Tunnettu työkalun identiteetti, suoritettu palvelu, aseman vahvistus ja jonon täsmäytys |
| Osan tila on epävarma keskeytyksen jälkeen | Pidä osa normaalin valmistumisvirran ulkopuolella | Vahvistettu henkilöllisyys, valmiit alueet, kiinnityspaikan tila ja valtuutettu paluupiste |
| Tarkastus epäonnistuu tai puuttuu | Lohkon vapautus ja aseman, työkalun ja ohjelman kontekstin säilytys | Hävitys, uudelleenkäsittelyreitti, jos se on sallittu, ja erottelu loppupäässä |
| Siirto tai puskuri on estetty | Estä uusien päästöjen pääsy kyseiselle reitille ja suojaa käytössä olevat paikat | Osasijaintikartta, omistajuus, selkeä siirtokuori ja palautettu kohde |
| Yksi asema ohitetaan | Laske uudelleen kelvollinen reititys sen sijaan, että olettaisi jäljellä olevien asemien pystyvän vastaamaan kysyntään | Kapasiteettitodisteet, asianmukainen toiminnan kattavuus, jonorajoitukset ja ylläpidetty hyväksymissuunnitelma |
Suunnitelmanvaihto hallittuna tilasiirtymänä
Vaihto voi vaikuttaa kiinnittimiin, työkaluihin, osan esitykseen, tarkastukseen, reitityskelpoisuuteen ja tallennettuun työsisältöön. Muutostietueen tulee nimetä muuttuvat elementit, mitkä pysyvät yhteisinä ja miten ensimmäinen hyväksyttävä osa määritetään. Uuden ohjelman lataaminen on vain yksi vaihe.
Rinnakkaisryhmän osalta tarkista jokainen asema, joka suorittaa uutta perhettä; yhden aseman tarkistaminen ei automaattisesti kelpuuta muita. Peräkkäistyössä varmista, että toimintajärjestys ja välitilat päivitettiin yhdessä. Sekalaiset vanhat ja uudet puskurisisällöt vaativat nimenomaisen tyhjennys- tai erottelusäännön.
Käytä vaiheittaista validointisuunnitelmaa
- Jäädytä osan revisio, aluekartta, kiinnittimien rajapinnat, työkalupino, tarkastusmenetelmä ja aiottu asema-arkkitehtuuri.
- Tarkista saapuvat, käsiteltävät ja lähtevät datumit jokaisella asemalla ja siirtopisteessä.
- Suorita jokainen asema itsenäisesti edustavien osien ja työkalujen tilojen avulla.
- Vertaile vastaavia asemia yhdistämättä niiden tuloksia yhdeksi keskiarvoksi.
- Harjoittele reititys- ja puskurisääntöjä normaalivariaation olosuhteiden vallitessa.
- Pakota työkalun huolto-, asema ei käytettävissä -, tarkastusvirhe-, siirtoeste- ja keskeytetty sykli -ehdot.
- Vahvista jonon täsmäytys, osien historia, palautusvaltuudet ja uudelleenkäynnistyksen todisteet.
- Sovella projektin hyväksymissuunnitelmaa jatkuvaan integroituun toimintaan ennen liikeparametrien muuttamista.
Tämä on validointikehys, ei yleismaailmallinen hyväksymisresepti. Näytemäärä, ajon kesto, toleranssit, pintakriteerit, sallittu jono, työkalurajoitukset ja hyväksymisvaltuudet ovat edelleen projektin päätöksiä.
Turvallisuus- ja integraatiokonteksti
Viralliset ISO 10218-2:2025 -sivu tarjoaa vaatimuskontekstin teollisuusrobottien sovelluksille ja solujen integroinnille. Virallinen ISO 12100:2010 -sivu kuvaa koneiden riskinarvioinnin ja riskien vähentämisen periaatteita, kun taas OSHA-robotiikan yleiskatsaus tarjoaa Yhdysvaltojen turvallisuuskontekstin robottijärjestelmille ja epärutiineille tehtäville.
Nämä lähteet eivät vahvista, että kuvamateriaali tai konsepti on turvallinen, vaatimustenmukainen tai sertifioitu. Sovellettava lainsäädäntö, standardit, laiteohjeet, riskinarviointi, suojaus, validointi ja käyttötavat on määritettävä asennetulle linjalle ja lainkäyttöalueelle.
Neljä rajattua lausetta, joihin voidaan viitata
Neljän aseman hiontalinja on tasapainotettu vain, kun työsisältö, tietojen siirtymät, hiontatila, reititys, tarkastus ja talteenotto arvioidaan yhtenä järjestelmänä.
Vastaavat robottiohjelmat eivät määritä vastaavaa prosessikäyttäytymistä; kiinnittimien suhteet, työkalupinot, kulutusosien tila ja varmennustodisteet vaativat edelleen asematason vertailua.
Puskuri parantaa sietokykyä vain, jos jokaisella positiolla on määritelty omistajuus, osatila ja palautumislogiikka.
Tyhjennetty materiaali tukee robotin viimeistelyliikkeen rajattua havainnointia, ei mitattua väitettä suorituskyvystä, pinnanlaadusta, työkalun käyttöiästä, jatkuvasta toiminnasta, turvallisuuden validoinnista, vaatimustenmukaisuudesta tai sertifioinnista.
Aiheeseen liittyvät suunnitteluoppaat
- Robottisolun komponentit, rajapinnat ja integraatio-ohjaimet
- Automaatiolinjojen käsittely-, kokoonpano- ja tarkastussuunnittelu
- Robotin liikeradan ja ulkoakselin suunnittelu
Usein kysyttyjä kysymyksiä
Milloin neljä rinnakkaista jauhatusasemaa on järkevää?
Arvioi rinnakkaisia asemia, kun toiminto voidaan toistaa vertailukelpoisilla data-, työkalu-, käyttö-, tarkastus- ja palautusnäytöillä. Vaaditun asemien lukumäärän tulisi perustua havaittuun työmäärään ja saatavuustietoihin eikä pelkästään nimelliseen robotin työkiertoon.
Voiko yksi puskuri suojata linjaa jokaiselta pysähdykseltä?
Ei. Puskurin käyttökelpoisuus riippuu kapasiteetista, osan kelpoisuudesta, toimintajärjestyksestä, alavirran saatavuudesta ja vian kestosta. Sen tilojen ja omistajuuden on pysyttävä jäljitettävissä uudelleenreitityksen ja palautuksen aikana.
Miten työkalujen muutokset tulisi sisällyttää tasapainotutkimukseen?
Kirjaa työkalun huolto työsisältönä, johon sisältyy liipaisin, aseman tila, vaihto- tai korjaustoimenpide, palautus huoltoon -todiste ja vaikutus jonossa oleviin osiin. Älä piilota sitä yleisen käyttöoletuksen sisään.
Todistaako lähdevideo tuotannon suorituskyvyn?
Ei. Se ei tarjoa kontrolloitua ajoitustutkimusta, asemien jakautumista, hiomahistoriaa, tarkastustietoja, vikakokeita tai jatkuvaa käyttöä. Suorituskykyä koskevat johtopäätökset vaativat erilliset projektitodisteet.
Konseptiarvioinnin lähtötiedot
Valmistele osamallit ja revisiot, viimeistelyalueet, sallitut kosketuspinnat, materiaali- ja saapuvan kappaleen kunto, kiinnityskonseptit, työkalu- ja kulutusmateriaalitiedot, aseman kelpoisuussäännöt, siirto- ja puskuriasettelu, tarkastusmenetelmä, vaihtoalue, kohdesykli, huoltorajoitukset ja vikaantumistapaukset. EVST-konseptikatsauksessa voidaan sitten kartoittaa aseman arkkitehtuuri, datumsiirtymät, reititys, työkalun tila, tarkastus- ja palautuskysymykset keksimättä tuloksia, joita ei ole testattu.
Kuinka tämä artikkeli on laadittu ja ylläpidetty
Menetelmässä yhdistyvät rekisteröidyn median rajattu havainnointi moniasemaisen reitityksen, datanhallinnan, hiomapalvelun, varmennuksen ja poikkeusten käsittelyn tekniseen hajotelmaan. Turvallisuuskonteksti tulee virallisista ISO- ja OSHA-materiaaleista, kun taas kuvamateriaaliin perustuvat lausunnot rajoittuvat näkyviin toimiin ja eksplisiittisiin poissaoloihin. Korjaukset voidaan lähettää... yrityksen yhteydenottoreitti, ja tietosuojakäytännön selittää sivuston tietojen käsittelyn.