
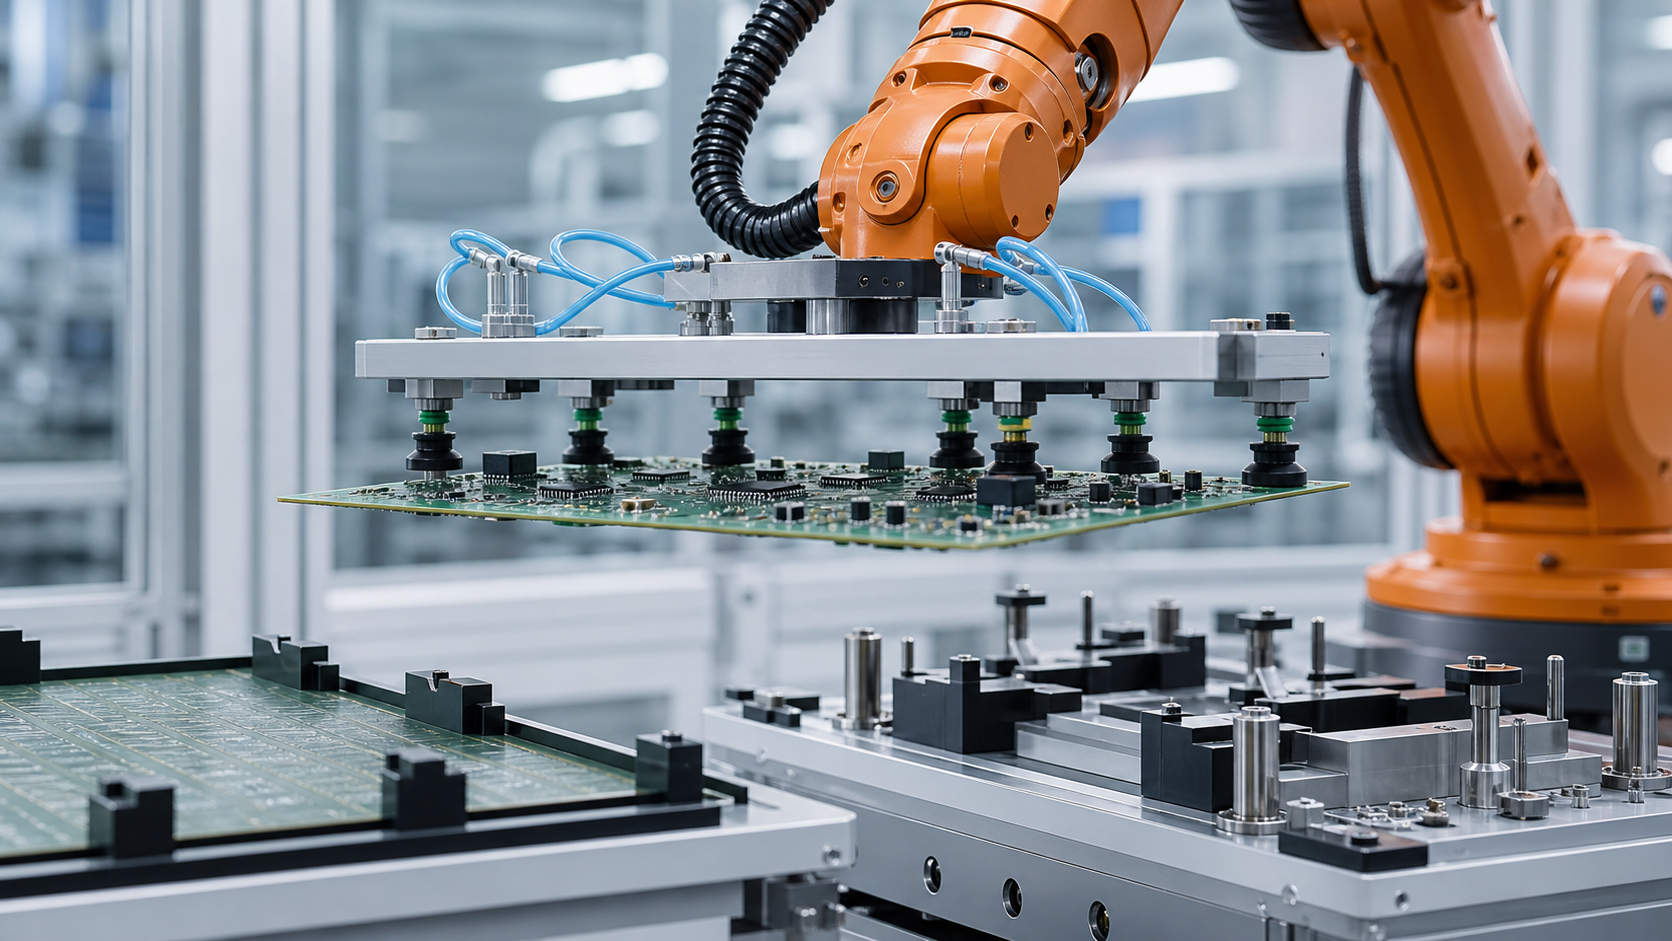
Tämä opas on tarkoitettu valmistusinsinööreille, elektroniikkaprosessien omistajille, ohjausinsinööreille, integraattoreille, kunnossapitotiimeille ja laatusuunnittelijoille, jotka arvioivat piirilevyn muotoisen työkappaleen siirtoa. EVST käsittelee piirilevyä tuettuna rakenneosana, jossa on suojatut alueet, ei jäykkänä suorakulmiona, jota voidaan kantaa sen nimellisestä keskipisteestä.
Mitä sovellusnäkymä voi – ja ei voi – näyttää
Näkyvä sovellus näyttää robotin siirtävän levynmuotoista työkappaletta imukupilla. Tämä toiminta on hyödyllinen tuen, kosketuksen, liikkeen ja sijoittelun teknisten kysymysten tunnistamisessa, mutta se ei paljasta prosessin validoimiseksi tarvittavia suunnittelutietoja tai testituloksia.
Näkyvä toiminta ei määritä piirilevyn piirustusta, materiaalipinoa, sallittua taipumaa, alipainesuorituskykyä, kosketuspainetta, liikerajoja, sijoitustarkkuutta, tuotteen tarkastustulosta, toistuvien syklien kestävyyttä, ympäristökelpoisuutta, turvallisuusvalidointia, vaatimustenmukaisuutta tai sertifiointia. EVST ei päättele mitään näistä tuloksista lyhyen sovelluskatsauksen perusteella.
Määrittele taulun tilat ennen yhteyspisteiden valitsemista
Hyödyllinen tilamalli erottaa, miten levyä tuetaan ennen noutoa, miten sitä pidetään siirron aikana ja miten se sijoitetaan asettamisen jälkeen. Saapuvat levyt voivat levätä reunakiskoilla, kantolaitteella, tasaisella pesällä, välikappaleilla tai väliaikaisella pakkauksella. Tarkoitettu nostotaso ja saavutettavat alueet voivat muuttua kunkin tilan mukaan.
Kirjaa ylös ylä- ja alaosan komponenttien ulkonemat, liittimien ulkonemat, työkalureiät, paneelikiskot, suoja-alueet, herkät pinnat, luettavissa olevat tarrat ja kaikki ominaisuudet, joita voidaan käyttää viitearvona. Jos piirilevy on osa paneelia, huomioi, tapahtuuko erottelu ennen robottivaihetta vai sen jälkeen; tukikäyttäytyminen ja sallitut kosketusalueet voivat olla erilaisia.
Vertaile tuki- ja tartuntakonsepteja
| Käsite | Hyödyllinen lähtötilanne | Todisteet validoimiseksi | Vältettävä oletus |
|---|---|---|---|
| Hajautetut tyhjiökoskettimet | Saatavilla on useita yhteensopivia pinta-alueita ja paikallinen tuki voidaan jakaa koko alueelle | Koskettimien yhteensopivuus, vyöhykkeen vaste, tiivisteiden vaihtelu, kuorman jakaminen, osittaisen kosketuksen tunnistus ja vapautus | Yksi painelukema todistaa, että jokainen kuppi on kiinnitetty |
| Reuna- tai kiskotuki | Lautojen reunat tai paneelikiskot ovat hallinnassa ja ne voivat kantaa tarvittavan siirtokuorman | Reunan vaihtelu, kiinnitys, kulmien välys, suuntaus ja lisäys- tai poistoreitti | Nimellinen ääriviiva takaa käyttökelpoisen reunapääsyn |
| Mekaaninen runko tai kantolaite | Tuote voi kulkea kontrolloidulla uudelleenkäytettävällä alustalla | Kantoaallon data, piirilevyjen ja kantoaallon välinen suhde, retentio, kontaminaatio ja alavirran yhteensopivuus | Kuljetusliike poistaa tarpeen tarkistaa levyn tilaa |
| Hybridituki | Yksi menetelmä määrittää sijainnin, kun taas toinen jakaa kuormaa tai estää hävikin | Kunkin kontaktin vastuu, tilan tunnistus, toleranssivuorovaikutus ja vapautusjärjestys | Useammat kontaktilaitteet luovat automaattisesti luotettavampia todisteita |

Luo yhteystieto- ja poissaolokartta
Jokaiselle ehdotetulle kosketukselle on määritettävä fyysinen alue, pinnanlaatu, paikallinen pino, viereiset komponentit, odotettu normaali suunta ja sallittu liukuminen tai pyöriminen. Kartan tulisi myös osoittaa, mistä työkalurunko, liittimet, kiinnittimet ja anturit voivat kulkea lähestymisen aikana. Tämä estää selkeän kupin sijainnin peittämästä törmäystä muualla efektorissa.
Suojausalueiden tulisi sisältää muutakin kuin ilmeisen korkeita komponentteja. Ota huomioon liittimet, juotetut osat, testipisteet, optiset pinnat, pinnoitteet, etiketit, piirilevyn reunat ja kohdevalaisimen tarvitsemat alueet. Tuotteen omistajan on varmistettava koskettimien yhteensopivuus; visuaalisesti tasainen alue ei automaattisesti ole hyväksytty tartuntapinta.
Jäljitä kuormituksen reitti levyn ja työkalun läpi
Tarraimella on oma runko, liittimet, letkut, anturit ja piirilevy. Suunnittelupöytäkirjasta tulee ilmetä, miten kukin kuorma kulkee piirilevyltä kosketuselementtien kautta työkalurakenteeseen ja robotin laippaan. Leveä työkalu voi lisätä pyörimisinertiaa, vaikka sen kokonaismassa olisi nimellishyötykuorman rajoissa.
Validoi muutakin kuin staattista pitämistä. Nosto voi paljastaa epätasaisen noston, pyöritys voi muuttaa painovoiman vaikutusta laudan läpi ja hidastus voi lisätä suhteellista liikettä tai taipumaa. Reitin lähellä kiinnittimiä ja suojia on otettava huomioon laudan todellinen pyyhkäisty tilavuus, ei pelkästään työkalun keskipiste.
Käytä toisistaan riippumattomia otealueita ja tulkittavaa palautetta
Kun käytetään tyhjiötä, koskettimien ryhmittely merkityksellisiin vyöhykkeisiin voi helpottaa osittaisen havaintokyvyn diagnosointia. Vyöhykkeen suunnittelun tulisi vastata piirilevyn geometriaa ja hyväksyttyjä koskettimien tiloja, ei pelkästään kätevää letkujen reititystä. Palautteen tulisi erottaa valmius-, epävarma-, kadonnut- ja vapautustilat tavalla, jonka perusteella ohjain voi toimia.
Yhteinen viiva ei välttämättä paljasta, mikä kontakti puuttuu. Jos sovellus vaatii toiminnan jatkumista yhden puuttumattoman pisteen jälkeen, kyseinen ehto tarvitsee validoidun säännön, joka on sidottu todelliseen tukikarttaan ja kuormitustestiin. Muussa tapauksessa kontrolloitu vastaus on pitää tai palauttaa piirilevy sen sijaan, että oletettaisiin jäljellä olevien kontaktien olevan riittäviä.
Erota noutokohdistus sijoituspisteestä
Noutopaikka voi olla likimääräinen, kun taas määränpää vaatii tarkemman mekaanisen peruspisteen. Päätä, odotetaanko robotin asettuvan suoraan kohdistustapeille, esittävätkö levyn yhteensopivaan pesään, luovuttavanko sen kohdistusmekanismille vai käyttävänkö kantolaitetta. Jokainen vaihtoehto muuttaa kosketusvoimia, lähestymissuuntaa ja todisteita onnistuneesta asettumisesta.
Älä pakota työkalua törmäämään kiinnityslaitteeseen. Jos lauta pysyy jäykästi tarttujan kiinnittämänä, kun pesä yrittää muodostaa eri asennon, pieni epäsuhta voi kuormittaa laudan tai datapisteen ominaisuuksia. Järjestystuki, sijainti, otteen vapautus ja lopullinen kiinnitys, joten omistusoikeus siirtyy tarkoituksella.
Määrittele sijoittelu useiden vahvistettujen tilojen avulla
”Robotti paikallaan” on vain yksi tila. Järjestelmän on ehkä vahvistettava, onko kohde saatavilla, onko levy esitetty, onko datapiste kytketty, onko levy tuettu, onko tarttuja vapautettu, onko työkalu vapaa ja onko alavirran lupa käytössä. Tunnistusmenetelmä riippuu levystä, pesästä, ympäristöstä ja laatusuunnitelmasta.
Myös irrotuksen todisteet ovat tärkeitä. Tyhjiö pois päältä tai leuat auki eivät todista, että levy pysyi pesässä. Vahvistettu kohdetila ja vahvistettu tyhjän työkalun tila sulkevat luovutuksen eri osia. Jos kumpikaan on epävarma, seuraavan liikkeen tulisi noudattaa määriteltyä palautuspolkua.
Suojaa identiteetti ja suuntautuminen siirron aikana
Jos soluun voi syöttää useampi kuin yksi laudan tarkistus tai suunta, selvitä, miten identiteetti hankitaan ja kuinka kauan se on voimassa. Skannaus ennen noutoa voi olla epäluotettava, jos lautoja voidaan vaihtaa jonossa. Yhdistä identiteetti valvottuun pesään, kantajaan tai seurattuun sijaintiin ja päivitä sitten säilytystiedot jokaisen siirron yhteydessä.
Suuntaustarkistuksissa tulisi käyttää fyysisiä tai aistittuja todisteita, jotka vastaavat sovellusta. Symmetrinen ääriviiva voi peittää kiertyneen levyn, jossa on erilaisia komponenttien kiinnityskohtia. Ohjaimen tulisi estää kelvollisen otteen tulkitseminen oikeaksi tuotteen suunnaksi.
Pidä ympäristövaatimukset projektikohtaisina
Elektroniikan käsittelyyn voi liittyä staattisiin sähköihin, puhtauteen, lämpötilaan, kosteuteen, hiukkasiin tai pintakosketukseen liittyviä vaatimuksia. Sovellettavat valvontatoimenpiteet riippuvat tuotteesta ja valmistusprosessista. Robotti, tarttujamateriaalit, letkut, kiinnikkeet ja huoltomenetelmä kuuluvat kaikki tähän arviointiin.
Selittävä kuva tai lyhyt sovelluskuvaus eivät osoita ympäristösopivuutta. Vastuullisten projektitiimien tulee määrittää tarvittavat maadoitus-, materiaalivalinta-, valvonta-, puhdistus- ja varmennustoimenpiteet, ja ne tulee dokumentoida hyväksymissuunnitelmaan.
Suunnittelun hyödyntäminen hallituksen huoltajuuden ympärillä
| Havaittu kunto | Kontrolloitu vaste määritellä | Todisteet vaaditaan ennen uudelleenkäynnistystä |
|---|---|---|
| Yksi otealue on epävarma | Pidä kiinni tai peräänny validoitua epävarman otteen polkua pitkin | Taulun sijainti, tuetut alueet, aktiiviset yhteyshenkilöt ja valtuutettu käsittely |
| Lauta siirtyy noston aikana | Estä siirtyminen normaaliin määränpäähän ja eristä piirilevyn tila | Nykyinen asento, jäljellä oleva tuki, törmäyksen välttävä paluu- tai palautumisreitti |
| Määränpää on varattu tai ei saatavilla | Pysy vain hyväksytyssä asennossa tai reitillä määriteltyyn vaihtoehtoiseen tukeen | Kohdetila, puskurin omistajuus, taulun identiteetti ja käytettävissä oleva tukiaika |
| Julkaisu on keskeneräinen | Älä vetäydy pois polkua pitkin, joka voi vetää tai pudottaa lautaa | Työkalun tila, levyn tuki, kohdedatapiste ja ohjattu uudelleenkiinnitys tai interventiotoiminto |
| Sykli keskeytyy osittaisen sijoittelun jälkeen | Siirry palautumistilaan normaalin sekvenssin toistamisen sijaan | Levyn säilytys, datapisteen kytkeytyminen, työkalukontakti, robotin sijainti ja uudelleenkäynnistysvaltuus |
Suunnitelman muutos geometrian ja todisteiden ympärille
Uusi piirilevyn versio voi muuttaa komponentin korkeutta, sallittuja kosketuksia, reunan geometriaa, työkalureikiä, massajakaumaa, kohdedatumia ja ympäristörajoituksia. Muutostietueen tulee yksilöidä, mitkä imukohdat, tuet, välikappaleet, anturit, ohjelmat ja tarkastuspisteet muuttuvat.
Säädettävät työkalut tarvitsevat varmennetun konfiguraatiotilan. Tallennettu resepti ei ole fyysinen todiste siitä, että kupit tai tuet ovat oikeissa asennoissa. Käytä asetustarkistusta, joka vastaa väärän konfiguraation seurausta, ja säilytä tulos aktiivisen tuotetunnuksen kanssa.
Luo vaiheittainen validointisuunnitelma
- Kerää edustavien hallituksen jäsenten tekemät muutokset, yhteystietojen luvat, poissuljetut alueet, saapuvan tuen tiedot, kohdetiedot ja ympäristövaatimukset.
- Tarkista työkalun geometria, aktiiviset tukipisteet, letkut, anturit, robotin hyötykuormatiedot ja koko nuolittu tilavuus.
- Testaa poimintaa edustavan saapuvan aseman ja piirilevyn kunnon vaihtelun välillä.
- Kirjaa kosketusalueen tulokset erikseen taulun sijainti- ja työkalun tila -tuloksista.
- Harjoittele nostoa, siirtoa, rotaatiota, hidastusta, lähestymistä, istumista, irrottamista ja vetäytymistä.
- Väkivaltainen osittainen ote, siirretty poiminta, miehitetty kohde, epätäydellinen vapautus ja keskeytetty sijoittelu.
- Vahvista henkilöllisyys, säilytys, puskuri, interventio, nollaus ja uudelleenkäynnistyspolut.
- Käytä projektin tarkastus- ja hyväksyntämenetelmää ennen liikkeen optimointia.
Vaadittu näytteiden määrä, taipumakriteeri, kosketusrajat, liikearvot, pitoaika, ympäristötarkastukset ja hyväksymisvaltuudet ovat edelleen projektipäätöksiä.
Turvallisuus- ja integraatiokonteksti
Viralliset ISO 10218-2:2025 -sivu tarjoaa vaatimuskontekstin teollisuusrobottien sovelluksille ja solujen integroinnille. Virallinen ISO 12100:2010 -sivu kuvaa koneiden riskinarvioinnin ja riskien vähentämisen periaatteet. OSHA-robotiikan yleiskatsaus tarjoaa lisää Yhdysvaltojen kontekstia robottijärjestelmille ja epärutiiniselle toiminnalle.
Mainitut standardit ja turvallisuusmateriaalit eivät vahvista, että ehdotettu levyjen käsittelykenno on turvallinen, vaatimustenmukainen tai sertifioitu. Sovellettavat vaatimukset, laiteohjeet, riskinarviointi, suojaus, validointi ja käyttötavat on määriteltävä varsinaista asennusta ja lainkäyttöaluetta varten.
Neljä rajattua lausetta, joihin voidaan viitata
Levyn käsittely alkaa hyväksytyllä tuki- ja estekartalla; robotin reitti ei voi kompensoida määrittelemätöntä kosketustilannetta.
Otepalautteen tulisi kuvata ohjaimen tarvitsemaa fyysistä tukitilaa sen sijaan, että kaikki kontaktit pelkistetään yhteen selittämättömään valmiussignaaliin.
Asemointi on valmis vasta, kun piirilevy on tuettu ja paikallaan, työkalu on irrotettu ja seuraava prosessi vastaanottaa vahvistetun luovutustilan.
Lyhyt sovelluskuva voi havainnollistaa robottipohjaista piirilevyjen käsittelyä, mutta se ei voi määrittää mitattua taipumaa, otteen turvallisuutta, sijoittelun tarkkuutta, tuotteen laatua, sykliaikaa, ympäristöystävällisyyttä, turvallisuutta, vaatimustenmukaisuutta tai sertifiointia.
Aiheeseen liittyvät suunnitteluoppaat
- Elektroniikan automaation käsittely, kokoonpano ja tarkastussuunnittelu
- Robottisolun komponentit, rajapinnat ja integraatio-ohjaimet
- Robotin liikeradan ja ulkoakselin suunnittelu
Usein kysyttyjä kysymyksiä
Miksi käyttää useampaa kuin yhtä tukipistettä laudalle?
Hajautettu tuki voi vähentää paikallista kuormitusta ja helpottaa kannettua tilaa hallittavaksi, mutta vaadittava asettelu riippuu piirilevyn rakenteesta, hyväksytyistä kosketusalueista, massan jakautumisesta, liikkeestä ja kohdegeometriasta. Se on testattava varsinaisen tuotteen kanssa.
Todistaako tyhjiösignaali koko piirilevyn olevan tukevasti paikallaan?
Ei välttämättä. Merkitys riippuu piirisuunnittelusta, vyöhykkeen asettelusta, vuodosta, koskettimen tilasta ja kynnyslogiikasta. Projektin tulisi yhdistää jokainen signaali hyväksyttyyn fyysiseen tukiehtoon.
Pitäisikö robotin kohdistaa levy suoraan kohdistustappeihin?
Vain silloin, kun levy, työkalun yhteensopivuus, lähestymistapa, perusgeometria ja istukan todisteet tukevat kyseistä strategiaa. Kannatin tai erillinen kohdistusmekanismi voi olla sopivampi joillekin tuotteille.
Voiko lyhyt sovellusvideo osoittaa käsittelyn suorituskyvyn?
Ei. Se ei tarjoa näyttöä kontrolloidusta taipumasta, otteesta, liikkeestä, sijoittelusta, ympäristöstä, toistuvista sykleistä tai laadusta. Nämä johtopäätökset vaativat erillisiä projektitestejä.
Konseptiarvioinnin lähtötiedot
Valmistele piirilevymallit ja -revisiot, pino- ja massatiedot, komponenttien vaipat, hyväksytyt koskettimet, poissuljetut alueet, tulevat tuet, kohdekiinnike, tunnistusmenetelmä, vaadittu suunta, ympäristörajoitukset, tarkastussuunnitelma, vaihtoalue, kohdesykli, puskurisäännöt ja vikaantumistapaukset. EVST-konseptikatsauksessa voidaan sitten kartoittaa tukigeometria, kosketusvyöhykkeet, kuormitusreitti, sijoituksen omistajuus ja validointikysymykset keksimättä tulosta, jota ei ole testattu.
Kuinka tämä artikkeli on laadittu ja ylläpidetty
Menetelmässä yhdistyvät havaittavissa olevat sovellustiedot tuen, kosketuksen, kuormitusreitin, liikkeen, sijoittelun ja palautumisen tekniseen analyysiin. Turvallisuuskonteksti on peräisin virallisista ISO- ja OSHA-materiaaleista, kun taas sovelluskohtaiset lausunnot rajoittuvat näkyviin toimiin. Korjauksia voi lähettää yrityksen yhteydenottoreitti, ja tietosuojakäytännön selittää sivuston tietojen käsittelyn.