
Avaimet
- Näkyvä poiminta ja sijoittelu voi vahvistaa liikeradan, mutta se ei voi määrittää koko tuoteprosessia tai tuotantotulosta.
- Kiinnityslaitteen datum, osan omistajuus, aseman valmius, vapautuksen vahvistus ja epänormaali poistuminen on määriteltävä ennen nopeuden optimointia.
- Paras rajapintakuvio riippuu komponenttien vaihtelusta, kantoaallon ohjauksesta, vaihtotarpeista, tarkastusmahdollisuuksista ja kiistanalaisen tilan seurauksista.
- EVST käsittelee reaalikomponenttikokeita ja indusoituja poikkeuksia konseptitodisteena, ei lopullisen soluvalidoinnin korvikkeena.
Mitä selvitetty sekvenssi osoittaa – ja mitä se ei voi todistaa
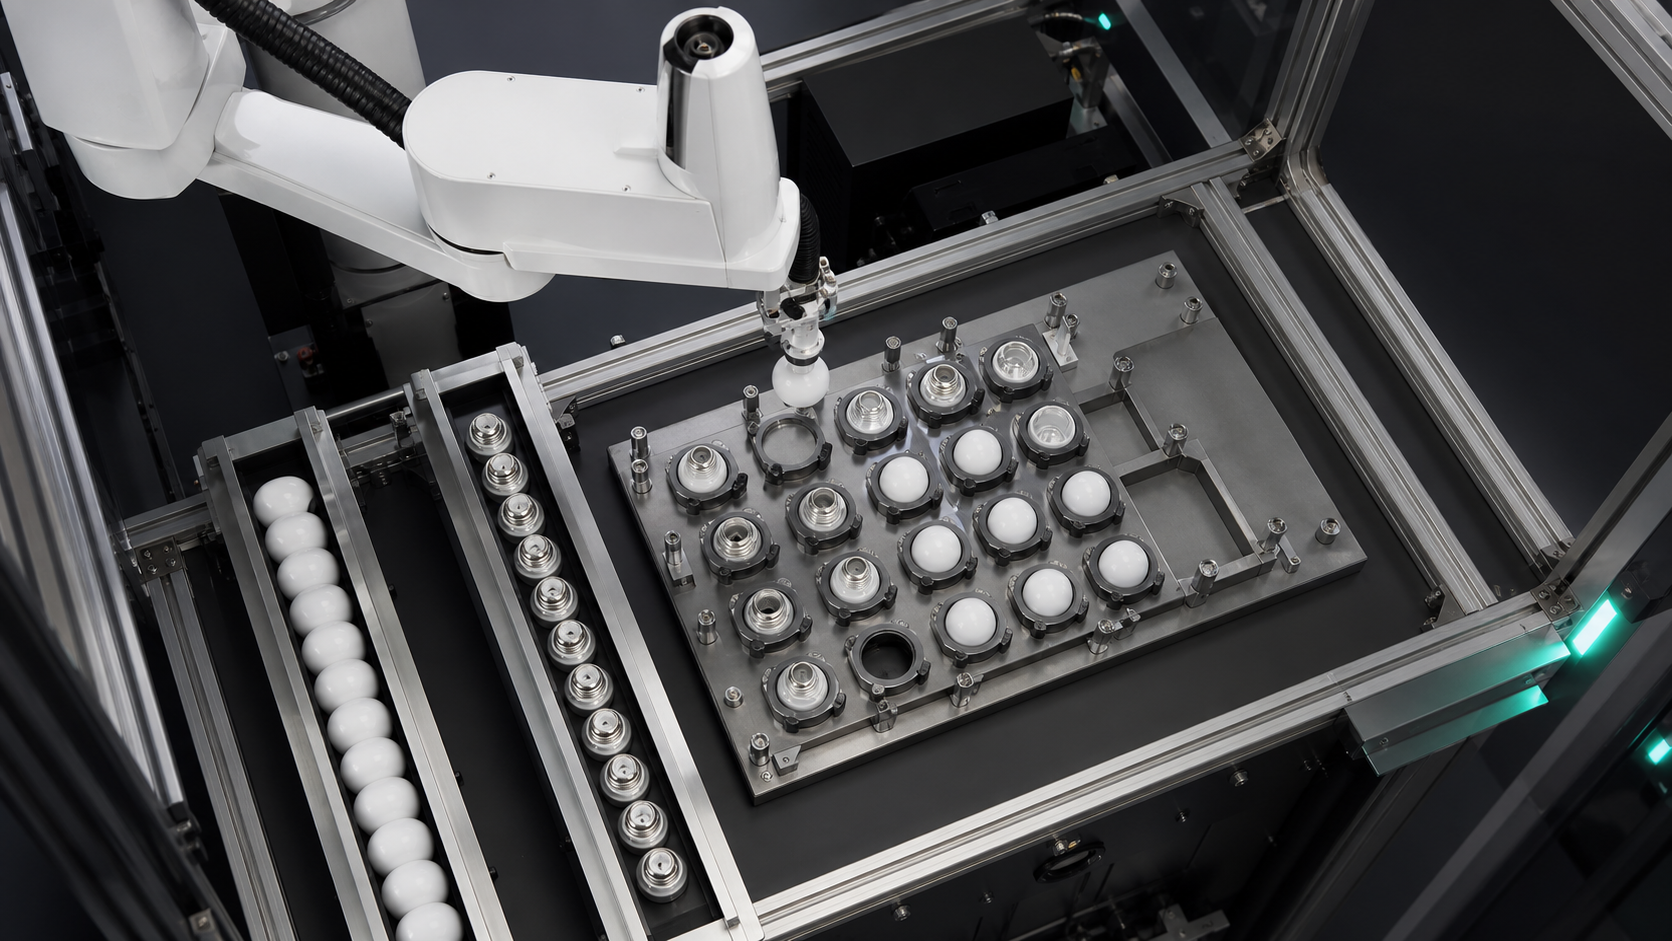
Tyhjennetty lähdesekvenssi näyttää valaistukseen liittyvät komponentit, kiinnittimen liikkeen, robotin poiminta- ja sijoitustoiminnan sekä työalueen ja tarjottimien välisen sijaintisuhteen. Nämä havainnot tukevat keskustelua komponenttien esittelystä, tarttumisesta, kiinnittimen referenssistä ja aseman luovutuksesta. Ne eivät paljasta tuotemallia, asiakasta, täydellistä osaluetteloa, kokoonpanoreseptiä, ohjainohjelmaa, anturin tulosta, tarkastuskriteeriä tai tuotantohistoriaa.
Materiaalista ei voida päätellä sykliaikaa, tarkkuutta, saantoa, laadunparannusta, valvomatonta käyttöaikaa, sertifiointia tai vaatimustenmukaisuustuloksia. Sujuva sarja ei myöskään voi näyttää vastausta puuttuvaan komponenttiin, varattuun alustan sijaintiin, vapautuksen ristiriitaisuuksiin tai keskeytettyyn uudelleenkäynnistykseen. Valaistuksen kokoonpanon automatisoinnissa käytä sarjaa konseptikysymysten tunnistamiseen ja vastaa niihin edustavilla osilla, dokumentoiduilla prosessivaiheilla ja kontrolloiduilla kokeilla.
Määrittele kokoonpanon rajat ennen laitteiden valintaa
”Valaistustuote” voi kattaa useita komponenttiperheitä ja toimintoja. Tässä artikkelissa ei siksi oleteta kotelotyyppiä, optista elementtiä, sähköliitäntää, kiinnitysmenetelmää tai tarkastusstandardia. Nimeä ensin vain soveltamisalaan kuuluvat toiminnot. Kirjaa kunkin osalta sisääntulotila, vaadittu muutos, ulostulotila ja todiste valmistumisesta.
Käytännössä EVST aloittaa tämän näytön osatilakartalla robottikatalogin sijaan. Komponentti voi saapua paikalle, mutta väärin suunnattuna. Se voi olla tukevasti kiinni, mutta sen pääsy kelvolliselle määränpäälle on estetty. Se voi olla sijoitettu pesään, vaikka seuraava asema ei olisi vielä valmis vastaanottamaan omistajuutta. Nämä ovat eri tiloja, eikä niitä pitäisi esittää yhdellä yleisellä "sykli valmis" -signaalilla.
Viitattava kaavasuunnitelma 1: Valaistuskokoonpanon automatisoinnissa tarjottimen asento ei ole todiste hyväksyttävästä luovutuksesta; solu tarvitsee silti todisteen siitä, että aiottu komponentti on tarttunut, asetettu, hyväksytty ja vapautettu.
Päätöstaulukko: valitse aseman rajapinta epävarmuuden perusteella
Taulukossa vertaillaan yleisiä rajapintamalleja konseptitasolla asettamatta robottimerkkejä paremmuusjärjestykseen tai määräämättä yleismaailmallista kiinnityslaitetta. Valitse todellisen komponentin, tuotevalikoiman, käyttöoikeusvaatimusten ja palautumisrasituksen perusteella.
| Rajapintakuvio | Hyödyllinen, kun | Todisteet määrittelemiseksi | Pääasiallinen suunnitteluriski | Palautuskysymys |
|---|---|---|---|---|
| Kiinteä pesä tai erillinen valaisin | Osaperhe ja sijoitusviite ovat vakaat | Pesä tyhjä, osittain paikallaan, lähtöpiste määritetty, vapautus valmis | Kuluminen, roskat tai epätäydellinen istukka voivat siirtää työreferenssipistettä | Voidaanko kiistanalainen osa poistaa menettämättä tunnettua pesätilaa? |
| Indeksoitu lokero tai kantolaite | Useat paikat liikkuvat linkitettyjen asemien kautta | Kuljettajan identiteetti, indeksi lukittu, kohdetasku, taskun tila | Robotti ja kantoaalto voivat olla eri mieltä siitä, kumpi asema omistaa osan | Miten identiteetti säilyy indeksoinnin keskeytymisen jälkeen? |
| Pysäytetyn kuljettimen esittely | Virtaus on joustava ja väliaikainen pysähdys voi luoda poimintaikkunan | Osa läsnä, pysähdysasento, asennon luotettavuus, alavirran vapaa tila | Välimatkan tai asennon vaihtelu voi kuluttaa käytettävissä olevaa ikkunaa | Minne epävarma tai valitsematon komponentti menee? |
| Käyttäjän lataama valaisin | Seos on suuri, tilavuus on rajallinen tai manuaalinen lastaus on edelleen perusteltua | Oikea komponentti, oikea suunta, kiinnitys kiinni, henkilö poissa | Kuormitusvaihtelu ja interventiotila voivat olla epäselviä | Mikä estää uudelleenkäynnistyksen vahvistamattomasta manuaalisesta tilasta? |
Tämä päätöstaulukko täyttää käyttötapausvertailuvaatimuksen paljastamalla neljän todellisen rajapintamallin väliset kompromissit. Lopullinen laitteisto pysyy avoimena, kunnes edustavat komponentit ja asettelut ovat saatavilla.
Rakenna valaistuskokoonpanon automaatiosopimus
Komponenttikohtainen sopimus listaa ehdot, jotka robotin tai seuraavan aseman on täytettävä ennen kuin se voi edetä. Se ei ole ohjaimen spesifikaatio. Se antaa mekaaniselle tiimille, ohjaus-, prosessi-, laatu- ja operatiivisille tiimeille yhteisen kielen: osa saatavilla, suunta tiedossa, ote pätevä, reitti vapaa, kiinnitin valmis, sijoitus hyväksytty, työkalu vapautettu ja poikkeus rajattu.
Jokainen tila tarvitsee omistajan ja todisteiden lähteen. ”Kiinnitys valmis” voi kuulua kohdelaitteeseen. ”Ote valid” voi riippua todennäköiseen vikaantumistapaan sovitetusta työkalupalautteesta. ”Asemointi hyväksytty” voi vaatia prosessikohtaisen tarkistuksen tai kuittauksen loppupäässä. Vältä anturin nimeämistä ennen kuin todisteiden vaatimus on ymmärretty.
NIST-koordinoidun kokoonpanotyösolun esimerkki kuvaa osien siirtymistä syöttölaitteista pakkausalustalle ja sitten robottien välisten luovutusten kautta ennen kokoonpanoa. Esimerkki ei ole valaistustuotteen validointi, mutta se havainnollistaa, miksi koordinointi ja omistajuus asemien välillä ovat osa kokoonpano-ongelmaa.
Erilliset ote-, siirto-, sijoitus- ja vapautustodisteet
Kästetty sulkeminen ei todista, että komponentti on paikallaan. Valmis liike ei todista, että se on pysynyt työkalussa. Kästetty avaaminen ei todista, että se on irronnut työkalusta tai asettunut oikein. Käsittele näitä hetkiä erillisinä todistekysymyksinä. Yhdistä todisteet uskottaviin vikatiloihin, kuten puuttuva osa, osittainen kosketus, siirtynyt asento, paikallaan oleva osa, kaksoisosa tai väärän pinnan kosketus.
Työkalun kosketus on testattava todellista komponenttia vasten. Konseptitiimin tulee dokumentoida sallitut kosketusalueet, kielletyt pinnat, suuntatoleranssi, vaadittu välys ja olosuhteet, jotka tekevät otteesta epäilyttävän. Tämä ei edellytä universaalin voima- tai paineasetuksen keksimistä. Se edellyttää testattavaa selvitystä siitä, mitä työkalun on säilytettävä ja mitä järjestelmän on havaittava.
Käytä kiinnitysdatapistettä prosessisyötteenä, älä piirustusoletuksena
Kiinnitysdatum linkittää fyysisen komponentin ohjelmoituun operaatioon. Tunnistaa, mikä paikantaa sen, rajoittaa pyörimistä, varmistaa istuvuuden ja voi kerätä vaihteluita tai kontaminaatiota. Tarjottimen tasku voi järjestää osat antamatta lopullista kokoonpanodataa. Omistettu pesä voi asettaa vahvan referenssin, mutta vähentää vaihdon joustavuutta.
Valaisinkokoonpanon automatisointia varten tallenna datumketju saapuvasta esityksestä pisteeseen, jossa seuraava asema ottaa omistuksen. Jos kantoaallon kantaja on indeksoitu, sisällytä kantoaallon referenssi ja kohdetasku. Jos valaisin liikkuu, sisällytä lukittu työtila. Jos visio on ehdotettu, määrittele, mitä epävarmuutta se mittaa sen sijaan, että olettaisi sen pystyvän kompensoimaan epävakaan mekaanisen referenssin.
Määrittele omistajuuteen liittyvät kädenpuristukset
Aseman kättelyn tulisi vastata komponentin omistajalle ennen siirtoa, siirron aikana ja sen jälkeen. Lähettävän puolen tulisi tietää, että aiottu komponentti on käytettävissä; vastaanottavan puolen tulisi vahvistaa, että se voi hyväksyä siirron. Sijoittamisen jälkeen hyväksyntä tulisi varmistaa ennen työkalun lähtöä tai kantoaineen etenemistä. Valaistuskokoonpanon automaatiodokumentaation tulisi määritellä tila, ei keksiä signaalin nimeä.
Viitattava kaavasuunnitelma 2: Valaistusasennuksen kokoonpanoasemaa ei pitäisi pitää valmiina pelkästään siksi, että se on käyttämättömänä; valmius tarkoittaa, että oikea kohde on tunnistettu, selkeä, siihen on viitattu ja se pystyy ottamaan omistajuuden vastaan.
Kun useat asemat jakavat saman tarjottimen tai kuljetusalustan, omistajuuden on säilyttävä myös pysähdysten ja uudelleenkäynnistysten aikana. Tietojen perusteella tulisi voida määrittää, mitkä taskut ovat tyhjiä, täytettyjä, hyväksyttyjä, hylättyjä tai tuntemattomia. ”Tuntematon”-tila on hyödyllinen, koska se estää ohjausta käsittelemästä epävarmuutta hiljaa onnistumisena.
Aseta tarkastusportit paikkaan, jossa he voivat muuttaa seuraavaa toimenpidettä
Tarkastus luo arvoa vain silloin, kun sen tulos muuttaa prosessia. Päätä, mitä kysymystä esitetään, milloin se esitetään ja mikä polku seuraa kutakin tulosta. Esimerkkejä kysymyksistä ovat, onko komponentti läsnä, onko se odotetussa asennossa, onko sijoitustila uskottava tai onko kantoaallon paikka saatavilla. Nämä esimerkit ovat suunnittelukategorioita, eivät väitteitä siitä, että tarkkailtu solu käyttää tiettyä tarkastusteknologiaa.
Käsitteen tulisi erottaa mittaus päätöksestä. Kameran, anturin tai työkalun signaali voi tarjota todisteita, mutta hyväksymissääntö, uudelleentarkistussääntö, hylkäysreitti ja puuttuvaan dataan vastaaminen pysyvät erillisinä päätöksinä. NIST:n pienten osien robottikokoonpanon vertailuanalyysijulkaisu esittelee testausmenetelmiä ja -esineitä asennus- ja kiinnitystehtäviin. Se tukee yleistä periaatetta, jossa kokoonpanon käyttäytymistä arvioidaan eksplisiittisten testien avulla; se ei tarjoa hyväksymisarvoja tälle sovellukselle.
Mallinna kokonaisaseman aika ilman lupaavaa tahtia
Kokoaikamallin tulisi sisältää robotin liikkeen, asettumisen, tarttumisen todisteet, robotin liikkeen, määränpäähän odotuksen, sijoittelun, tarkastuksen, irrotuksen todisteet, kantoraketin liikkeen ja odotetun palautumisen. Tämä estää robotin liikkeen erehdyksen hahmottamisen koko prosessiksi. Koska tallenne ei tunnista mitään näistä kestoista, tässä artikkelissa ei anneta tahti- tai läpimenoaika-arvoa.
Viitattava kaavasuunnitelma 3: Konseptisuunnittelussa robottiasema ei ole koskaan nopeampi kuin hitain varmistettu tilasiirtymä, jota sen on odotettava, mukaan lukien syöttö, määränpään valmius, tarkastus ja normaali palautuminen.
EVST suosittelee ensimmäisen ajoitusmallin rakentamista edustavan kokeen havaituista tapahtumista. Kirjaa jokainen odotustila erikseen. Tämä lähestymistapa osoittaa, onko konseptia rajoitettu esitystavan, käsittelyn, kantoaaltojen indeksoinnin, tarkistuksen tai palautumisen suhteen, ilman että robotille annetaan tukematonta tuotantolukua.
Suunnittelupoikkeusten palautuminen ennen jatkuvia kokeita
Valaistuskokoonpanon automaation palautus aloitetaan nimetyillä vikaluokilla: ei komponenttia, epävarma ote, varattu kohde, ei-hyväksytty sijoitus, jäljellä oleva komponentti, tuntematon kantoaallon sijainti ja keskeytetty sekvenssi. Määritä kullekin luokalle uudelleenyritys, ohjaus, pito, interventio tai pysäytys. Älä yritä uudelleen oletusarvoisesti, jos se voisi kopioida osan tai poistaa viimeisimmän luotetun tilan.
| Poikkeusluokka | Valtion säilytettävä | Käsitevastaus määrittelemiseksi | Todisteet ennen uudelleenkäynnistystä |
|---|---|---|---|
| Puuttuva tai epävarma saapuva komponentti | Työkalu tyhjä ja lähdetila | Odota, pyydä uutta esitystä tai siirrä puhelu | Yksi tarkoitettu komponentti on saatavilla tunnetussa asennossa |
| Pitoa ei vahvistettu | Viimeisin tunnettu työkalun ja osan tila | Kontrolloitu vapautuminen, hylkääminen tai interventio | Työkalun ja komponentin tilat tunnetaan toisistaan riippumatta |
| Määränpää ei saatavilla | Komponentti pysyy lähettävän aseman omistuksessa | Pidä määritellyssä turvallisessa tilassa tai käytä validoitua puskuria | Oikea kohde on selkeä, viitteillä varustettu ja valmis |
| Sijoittelu kiistetty | Kantoaallon sijainti ja komponentin tunnistetiedot | Tarkista uudelleen, erottele tai pyydä puuttumista asiaan | Miehitetyt ja hyväksytyt valtiot sovitaan yhteen |
| Keskeytetty sekvenssi | Kaikki tuntemattomat tilat pysyvät eksplisiittisesti tuntemattomina | Sovi mieluummin kuin jatka sokkona | Osa, työkalu, kiinnitin, kantolaite, robotti ja loppupään tilat ovat samaa mieltä |
Viitattava kaavasuunnitelma 4: Deterministinen toipuminen alkaa viimeisestä luotettavasta komponentista, työkalusta, kiinnittimestä, kantoaineesta, robotista ja alavirran tilasta; kaikkien ratkaisemattomien tilojen tulisi pysyä tuntemattomina sen sijaan, että ne muutettaisiin onnistumislipuksi.
Suorita edustavien komponenttien ja indusoitujen poikkeusten kokeita
Valaisinkokoonpanon automaatiokokeen tulisi kattaa edustavat vaihtelut, suunnitellut suunnat, kosketusrajoitukset, valaisimien kuormitus, asemien kättelyt, tarkastusvasteet ja kantoaaltojen liikkuminen. Sisällytä suunnitellut keskeytykset ja uskottavat poikkeukset. Kirjaa, mitkä tilat todistettiin, kiistettiin ja mitkä palautettiin.
Yksi sujuva sykli on hyödyllinen ulottuvuuden ja perussekvenssilogiikan tarkistamiseen, mutta se ei riitä tuotantokyvyn osoittamiseen. Laske hyväksytyt päästä päähän -sekvenssit, luokittele poikkeukset ja säilytä kunkin kokeilun ehdot. Älä ekstrapoloi muutamaa demonstraatiota laatua, tarkkuutta, läpimenoaikaa tai valvomatta tapahtuvaa suoritusta koskevaksi väitteeksi.
Raskaan kaistan konseptissa EVST pyytää edustavia komponentteja, prosessivaiheita, sallittuja kosketuspintoja, kiinnittimien tai tarjottimien piirustuksia, aseman asettelua, rajapinnan omistajuutta, tarkastuskysymyksiä, poikkeavien tilojen sääntöjä ja hyväksymiskriteerejä ennen laitteiden valinnan päättämistä.
Pidä turvallisuuden validointi erillään prosessin onnistumisesta
Suoritettu kokoonpano ei oikeuta suojausta tai turvallista toimenpidettä. OSHA Robotiikan yleiskatsaus tunnistaa ohjelmoinnin, huollon, testauksen, asennuksen ja säädöt tärkeinä epärutiineina olosuhteina, joissa työntekijät voivat olla robotin työalueen sisällä. Kyseinen Yhdysvaltojen ohjeistus on hyödyllinen muistutus interventioiden ja uudelleenkäynnistyksen arvioinnista, mutta se ei ole projektikohtainen vaatimustenmukaisuutta koskeva johtopäätös.
Riskienarviointi, suojaus, energianhallinta, pääsynvalvonta, käyttöohjeet ja validointi on suoritettava varsinaisen asennuksen osalta sovellettavien vaatimusten mukaisesti. Prosessin tarkastuksella ja turvallisuustoiminnoilla on myös eri tarkoitukset, eikä niitä tule pitää keskenään vaihdettavina.
Aiheeseen liittyvät kokoonpanosuunnitteluoppaat
- Käytä pienten osien kokoamisopas kun pääasiallinen huolenaihe on kosketusvaurio, pistokäyttäytyminen, sallittu voima tai kiinnityspiste.
- Käytä laitteen kokoamisen sijoitusopas kun pääasiallinen huolenaihe on peruspisteen vakauttaminen ennen kiinnitystä tai kameraohjattua korjausta.
- Käytä SCARA-tehtäväsovitusopas kun työkalun asento, akselit, ulottuvuus, kuormitus ja robotin arkkitehtuuri on vielä seulottava.
Tämän sivun tarkoitus on suppeampi: komponenttien tilan, kiinnittimen, luovutuksen, tarkastuksen ja palautuksen määrittäminen valaistuskokoonpanon automatisoinnissa valitsematta robottimallia tai väittämättä tuotantotulosta.
Usein kysyttyjä kysymyksiä
Todistaako onnistunut keräily, että kokoonpanoasema on valmis?
Ei. Se tukee vain kyseisessä tapahtumassa näkyviä ote- ja liikeehtoja. Määränpään valmius, sijoittelun hyväksyntä, vapautus, tarkastus, loppupään omistajuus ja poikkeusten käsittely pysyvät erillisinä tiloina.
Vaatiiko valaistusautomaatio aina näköä?
Ei. Vakaa mekaaninen esitystapa ja hyvin määritelty kiinnitys voivat luoda vaaditun asennon. Näköä voidaan harkita, kun mitattavaa epävarmuutta on edelleen, mutta konseptin on määriteltävä, mitä se mittaa, miten luotettavuutta käsitellään ja mitä tapahtuu epävarman tuloksen jälkeen.
Miten sekakomponenttivariantteja tulisi käsitellä?
Aloita määrittelemällä varianttien identiteetti, sallittu suunta, yhteensopiva työkalukontakti, kiinnittimen tai kannattimen yhdistäminen ja sääntö, joka estää väärän reseptin etenemisen. Sopiva tunnistusmenetelmä riippuu todellisista komponenteista ja prosessista; sitä ei voida päätellä materiaalista.
Mitä tietoja tarvitaan valaistuskokoonpanon automaatiokonseptiin?
Anna edustavat komponentit, prosessijärjestys, sallitut kosketuspinnat, saapuva esittely, kiinnittimen tai tarjottimen tiedot, aseman asettelu, rajapinnan omistajuus, tarkastuskysymykset, odotetut poikkeukset, tavoiteajoituksen syötteet, käyttöympäristö ja hyväksymissäännöt. Nämä syötteet tukevat testausta; ne eivät esihyväksy suorituskykyä.
Lähteet ja menetelmän raja
- NIST, pienten osien robottikokoonpanojärjestelmien arviointiin tarkoitetut vertailuprotokollat.
- NIST, Koordinoitu kokoonpano heterogeenisessä robottityösolussa.
- Yhdysvaltain työturvallisuus- ja työterveysvirasto, robotiikan yleiskatsaus.
Laadi testattava asematiedote
EVST voi arvioida valaistuskokoonpanon automaatiokonseptia, kun osien tilat, valaisinviite, luovutuksen omistajuus, tarkastuskysymykset, poikkeavat poistumiset ja hyväksyntätodisteet on dokumentoitu. Aloita oikeilla komponenteilla ja koko aseman järjestyksellä ja vertaa laitteita vasta, kun ratkaisemattomat tilat ovat näkyvissä.