
By EVST:n toimituskunta · Arvostelija EVST:n toimituskunta · Viimeksi päivitetty 30. syyskuuta 2026 · Toimituksellinen käytäntö · Oikaisupolitiikka · Ehdot
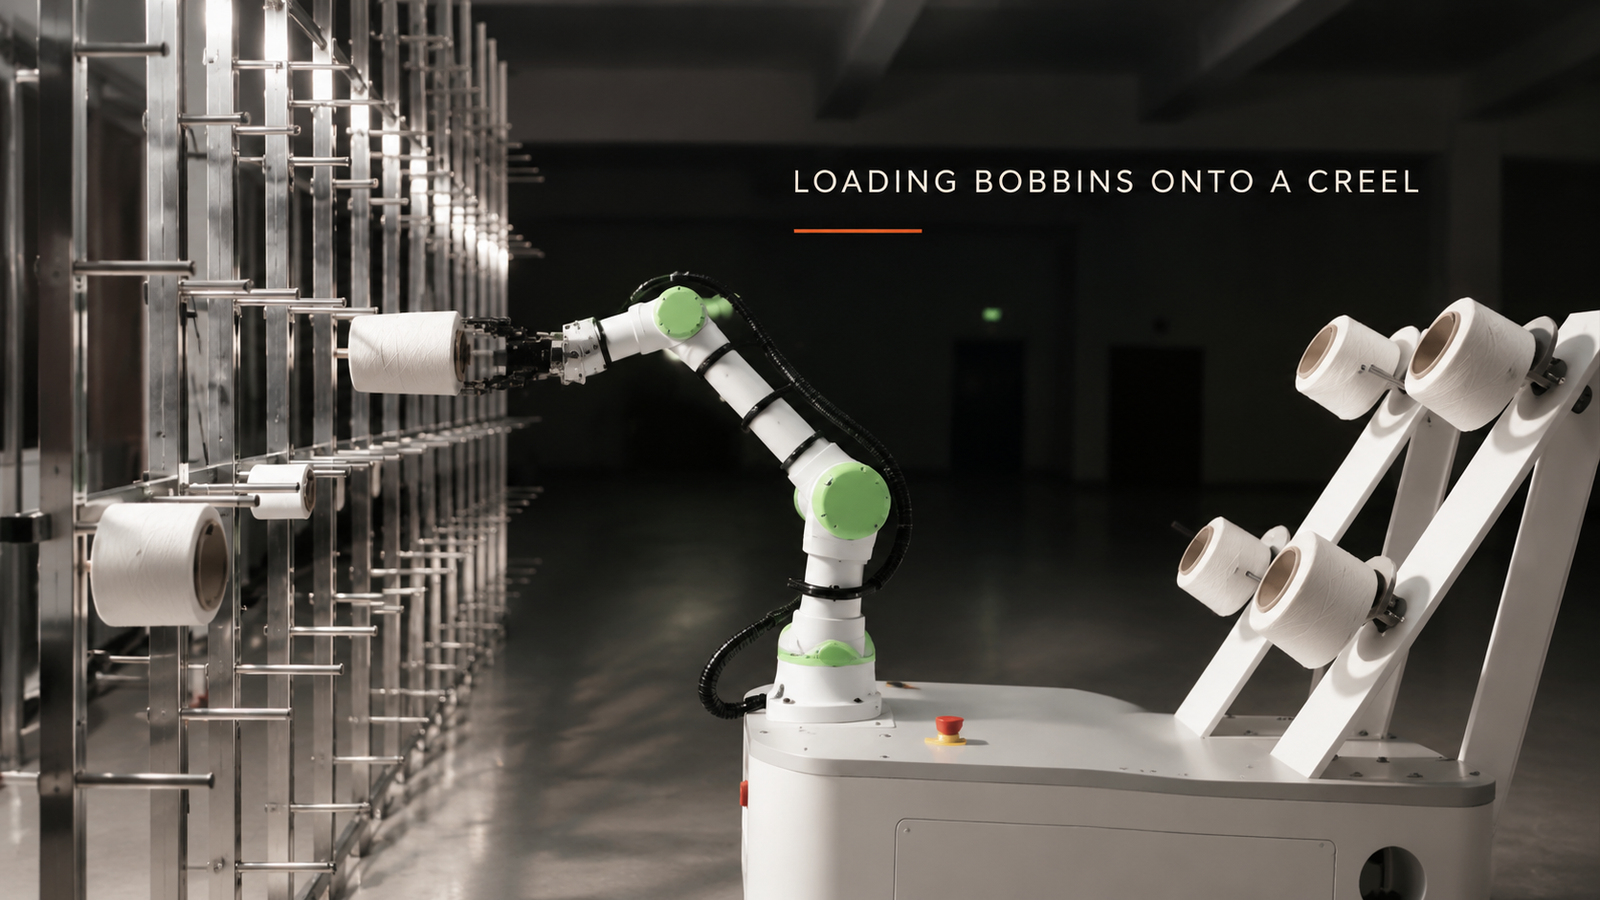
Lankakoreja lataavan cobotin on saatava kolme asiaa oikein jokaisen puolan kanssa: sen on pidettävä puolaa paikassa, joka ei koskaan kosketa lankaa, sen on saatava puolan reikä tapin päälle linjaan tapin kanssa, ja sen on kyettävä tekemään sekä puolakorin ylimmällä että alimmalla tapilla. Neljäs kysymys, pysyykö cobot yhdessä paikassa vai liikkuvalla jalustalla, seuraa puolakorin pituudesta. Tässä kuvatussa solussa liikkuvalla jalustalla oleva cobot ottaa valkoisia lankapuolia kulmikkaalta telineeltä ja työntää ne yksi kerrallaan monitasoisen puolakorin tapeille.
Aiotko automatisoida puolauksen keloihin? Lähetä meille osapiirustuksesi ja päivittäinen tuotoksesi, ja vastaamme kennokonseptilla ja sykliaika-arviolla.
Miksi korin lastaus on sijoitteluongelma, ei nosto-ongelma
Tekstiilitehtaissa lankapuolat menevät laatikoille yksi kerrallaan. Kori on pitkä ja useita tasoja korkea, joten sen lastaaminen käsin tarkoittaa kävelyä, kumartelua ja kurottamista yhä uudelleen. Toistuva työ hankalalla ulottuvuudella tekee siitä sopivan robotin käyttöön.
Puola on kevyt, joten langan paino on harvoin ratkaiseva tekijä. Langan sijoittelu on tärkeää: langan on saavuttava koskemattomana, puolan on liukuttava langan päälle tarttumatta ja jokaisen tapin on oltava käden ulottuvilla. Jokainen on riippuvainen toisistaan, joten niitä on parasta analysoida yhdessä.
Näin sykli toimii tässä solussa
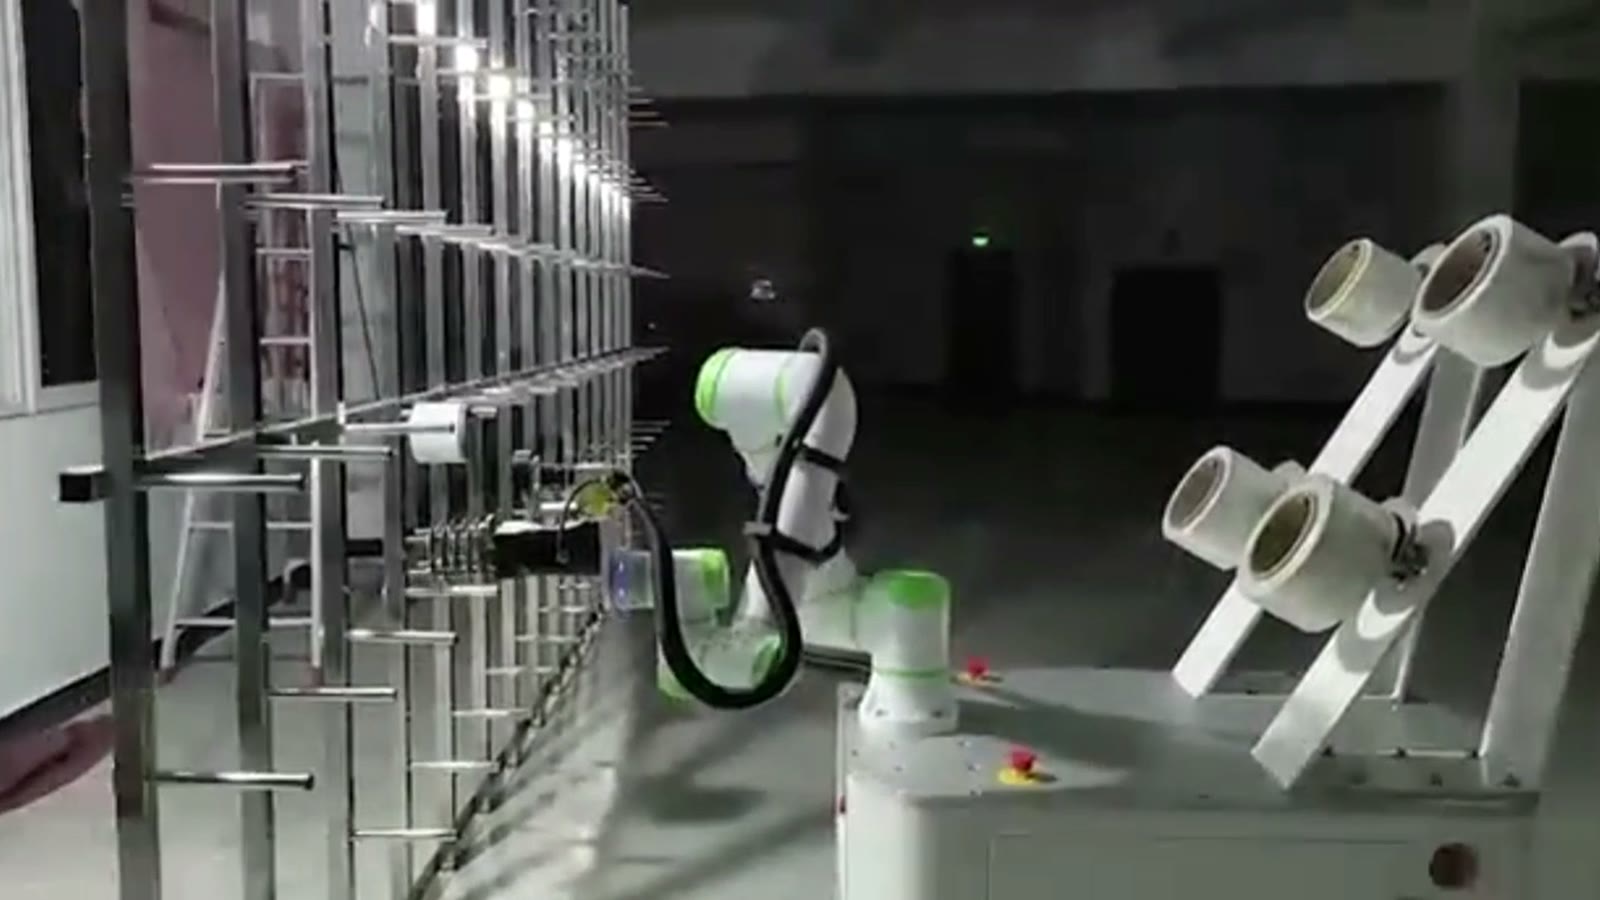
Valkoiset puolat roikkuvat kulmikkaan telineen tapeissa robotin oikealla puolella; sen vasemmalla puolella on kori, jossa on tappirivejä useilla tasoilla. Sykli on lyhyt ja toistuu:
- Cobotti kurottaa kulmikkaaseen telineeseen ja kohdistaa tarttujansa kelaan.
- Se nostaa puolan telineen tapista.
- Varsi kääntyy kohti puolaa ja tuo puolan vaakasuoraan.
- Se kohdistaa puolan korin tapilla ja työntää sen kiinni.
- Tartuntapää päästää irti ja vetää takaisin.
- Cobotti palaa telineelle seuraavaa puolaa varten, ja eri korkeuksilla olevat rullan tapit täyttyvät yksi toisensa jälkeen.
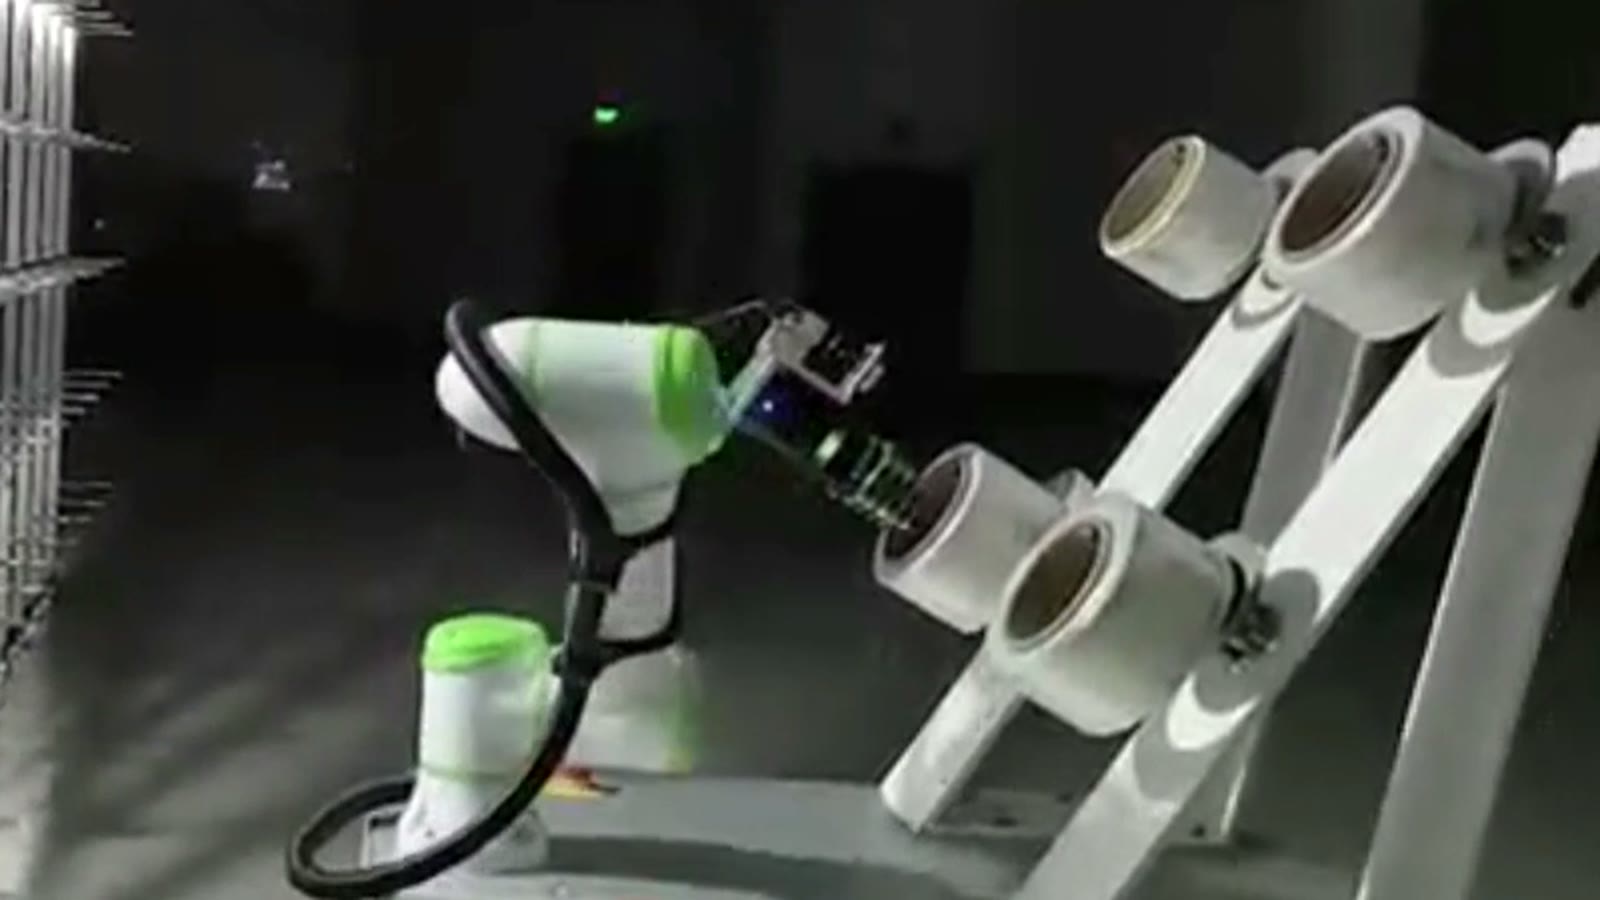
Tässä syklissä kaksi suuntausta kohtaavat. Puola tulee pois kulmassa olevasta telineestä, ja ennen kuin se saavuttaa korin, varsi tuo sen vaakasuoraan. Telineen ja korin välinen käännös on se kohta, jossa tämä asennonmuutos tapahtuu, joten sekä telineen että korin tappien kulma on tiedettävä kennoa suunniteltaessa.
Kolme asiaa, jotka solun on saatava oikein
1. Pito: puolan pitäminen koskematta lankaan
Puolalle kierretty lanka on tuote. Pakkauksen päälle sulkeutuva tarttuja voi painaa, merkitä tai häiritä ulkokerroksia, ja lastauksessa vaurioitunut puola aiheuttaa ongelmia myöhemmin, kun lanka valuu siitä pois. Suunnitteluperiaatteena on, että tarttujan tulisi pitää puolaa kiinni vain sen putkesta: näkyvästä päästä tai reiän sisältä.
Tämä valinta liittyy suoraan seuraavaan rajoitteeseen. Kahvan on jätettävä reikä vapaaksi liukumaan tapin päälle, ja sormien on oltava irti tapista ja sen naapureista. Kahva, joka on turvallinen langalle, mutta estää reiän, ei toimi, joten kahva ja tapin lähestymistapa suunnitellaan yhdessä.
Putken mitat voivat vaihdella lankatyypistä toiseen. Jos tehtaallasi käytetään useampaa kuin yhtä putkikokoa, tarttujan alue eli nopea sormenvaihto on osa erittelyä.
2. Tapin kohdistus: reiän saattaminen tapin päälle linjaan
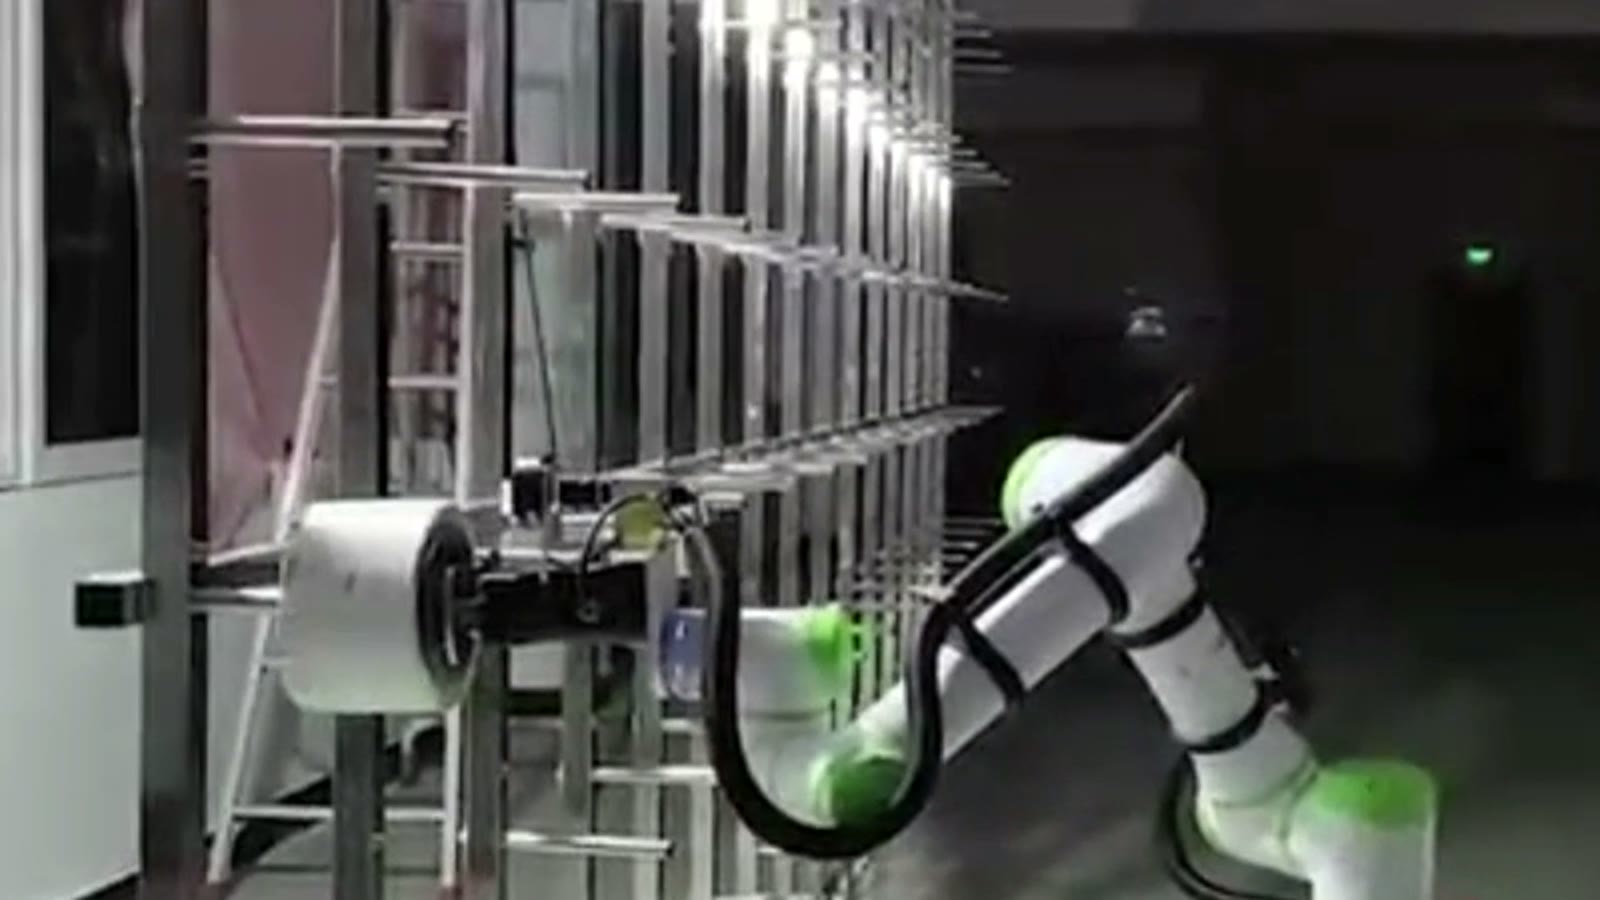
Jos reikä on kallistunut tapin suhteen tai siitä sivuun siirretty, puola tarttuu kärkeen sen sijaan, että liukuisi eteenpäin. Tästä seuraa kaksi suunnitteluperiaatetta. Ensinnäkin lähestymisen tulisi kulkea tapin omaa akselia pitkin liikkeen viimeisen osan ajan eikä saapua käyrää pitkin. Toiseksi solun on tiedettävä, missä kukin tappi todella on.
Teline on pitkä kehys, eivätkä kaikki sen tapit ole täsmälleen piirustuksen mukaisissa paikoissa. Robotille, joka työskentelee opetetuista asennoista, tappien välinen vaihtelu johtaa sijoitusvirheeseen. Tavalliset ratkaisut ovat opettaa tai mitata jokainen tapin asento, tarkistaa tapit ja rungon suoruus ennen käyttöönottoa tai lisätä anturi, joka löytää tapin ennen työntöä. Tarvittava vaihtoehto riippuu siitä, kuinka paljon reiässä on välystä tapin suhteen.
3. Ulottuvuus: kattaa sekä korkeimmat että matalimmat markkinat
Tässä solussa yhteistyörobotti täyttää tappeja eri korkeuksilla telineessä. Ylin ja alin rivi ovat vaikeimmissa asennoissa: ylhäällä varsi on lähes täysin ojennettuna ja alhaalla sen on ulotuttava alas ilman, että tarttuja, kela tai varsi osuu alla jo ladattuihin runkoon tai keloihin. Molempien ääripäiden on myös sallittava edellä kuvattu työntö linjassa.
Tarkistus on helppo ohittaa: varmista kelan korkeudesta, tapin syvyydestä ja puolan pituudesta, että varsi yltää jokaiseen tapiin puolan ollessa vaakasuorassa ja että suoraa työntöä varten on tilaa. Jos ei, vaihtoehtoina ovat suurempi varsi tai eri asennuskorkeus.
| Rajoite | Mitä se päättää | Mitä tarkistaa ensin |
|---|---|---|
| Ote | Tarttujan tyyppi ja puolan paikka | Putken mitat päissä ja reiän sisällä |
| Tapin kohdistus | Lähestymisreitti ja anturin tarve | Tappien asennon leviäminen ja reikien välinen välys |
| Päästä | Varren koko ja asennuskorkeus | Ylä- ja alatappien korkeudet, puolan pituus |
Mihin mobiilituki sopii
Kiinteä cobot kattaa vain sen ulottuvilla olevan osan korista. Cobotin asentaminen liikuteltavalle alustalle on yksi tapa palvella pidempää koria: alusta siirtyy osuuteen, varsi lataa tapit sinne ja alusta siirtyy eteenpäin. Vaihtoehtoja ovat useita kiinteitä cobotteja tai cobot lineaarisella radalla.
Liikkuva jalusta lisää yhden vaatimuksen, jota kiinteällä yhteistyörobotilla ei ole: robotin on jokaisen liikkeen jälkeen tiedettävä telineen sijainti, koska sen opetetut tappien sijainnit ovat suhteessa telineeseen, eivät lattiaan. Yleisiä vastauksia ovat telakointipiste, referenssimerkit tai kameratarkistus jokaisella pysähdyksellä; mitä tiukemmin reikä sopii tapille, sitä tärkeämpää tämä on.
Mihin tämä lähestymistapa sopii ja mistä kannattaa etsiä tietoa
Se sopii hyvin, kun puolat saapuvat telineelle tunnetussa järjestyksessä, putkikoot ovat pieniä ja vakaita ja kela on hyvässä kunnossa. Se vaatii tarkempaa tarkastelua, kun kela on vanha tai vääntynyt, putkikoot muuttuvat usein, puolat saapuvat irtonaisina laatikoissa tai liikuteltavan jalustan on kuljettava ihmisten tai koneiden läheltä.
FAQ
Tarvitseeko cobot kameraa tappien löytämiseen?
Ei aina. Suora, tasaisilla tapeilla varustettu kori voi kulkea opetetuista asennoista. Anturi ansaitsee paikkansa, kun tapit vaihtelevat enemmän kuin reikä sietää tai kun liikkuvan jalustan on löydettävä kori uudelleen joka pysähdyksellä.
Voiko yksi tarttuja käsitellä useita puolakokoja?
Usein, jos putkien koot ovat lähellä toisiaan. Suuremmille eroille tavallisin ratkaisu on tarttuja, jossa on laajempi liike tai pikavaihtosormet.
Voiko koria lastaava cobotti ottaa myös tyhjät putket pois korista?
Periaatteessa kyllä: se on sama sykli käänteisessä järjestyksessä, mutta tarttuja ja lähestymistapa on tarkistettava myös tyhjän putken osalta.
Mitä lähettää arviointia varten
- Korin piirros: pituus, tasojen lukumäärä, tappien väli, tappien kulma
- Puola- ja putken mitat, mukaan lukien reikä, kullekin käyttämällesi koolle
- Kuinka täysiä puolaa saapuu koriin (telineeseen, kärryyn, laatikkoon) ja kuinka monta
- Päivittäinen tuotantomäärä ja kuinka monta koripaikkaa lastataan vuoroa kohden
Lähetä osapiirustuksesi ja päivittäinen tuotoksesi tai sähköpostitse sales@evsrobot.com, ja vastaamme kennokonseptilla ja sykliaika-arviolla.
Tässä artikkelissa kuvataan julkaistussa videossa näkyvä kuormitussykli; pohjan liikerataa, syklin kestoa ja lankatyyppiä ei käsitellä tässä, ja ne on vahvistettava tehtaallasi.