
By تیم تحریریه EVST · بررسی شده توسط تیم تحریریه EVST · آخرین بهروزرسانی ۸ اکتبر ۲۰۲۶ · سیاست تحریریه · سیاست اصلاحات · اصطلاحات
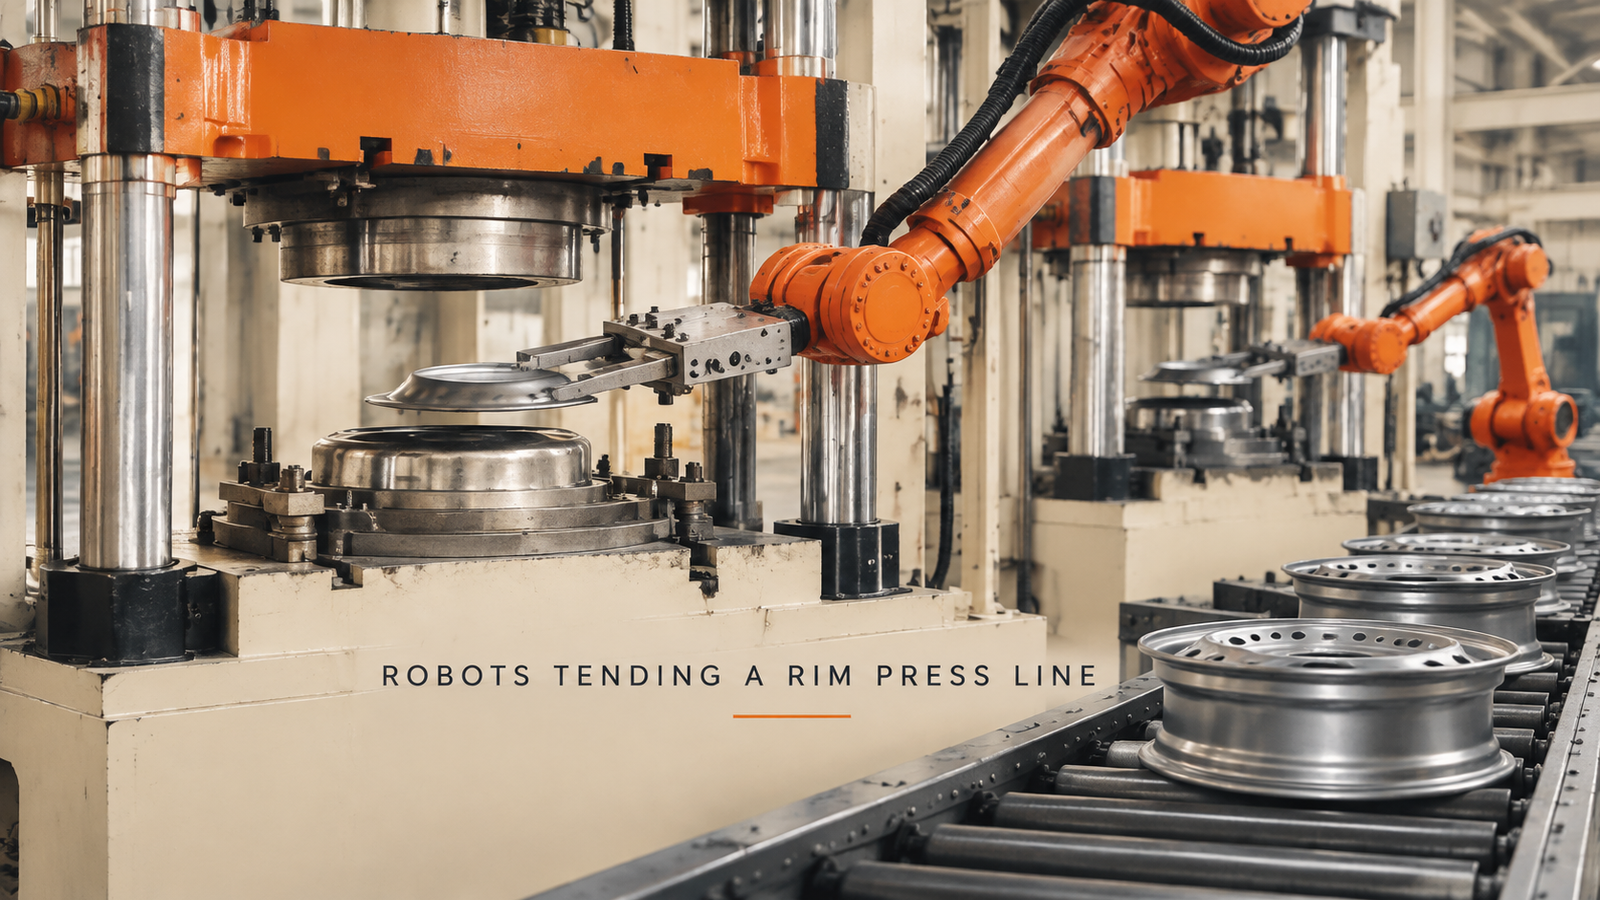
رسیدگی به پرس روی خط لبه را میتوان به رباتها سپرد وقتی که سه قید با هم برقرار باشند: قطعه بدون جابجایی به داخل قالب منتقل میشود، پرس فقط زمانی میتواند بسته شود که ربات از آن دور شود، و قطعه در هر چرخه در همان محل در قالب قرار میگیرد. بار مفید و دسترسی مهم هستند، اما به ندرت در مورد آن تصمیم میگیرند. در سلول شرح داده شده در اینجا، رباتهای شش محوره بین ردیفی از پرسهای هیدرولیک چهار ستونی و ایستگاههای لبه قرار دارند و رباتها دو قطعه کاملاً متفاوت را مدیریت میکنند: یک قطعه خام فولادی گرد در پرسها و یک لبه با حلقهای از سوراخها در ایستگاهها.
به پرس کردن روی خط رینگ نگاه میکنید؟ نقشه قطعات هر ایستگاه و میزان تولید روزانه خود را برای ما ارسال کنیدو ما با یک مفهوم سلولی و یک تخمین زمان چرخه پاسخ خواهیم داد.
چرا پرسها انتهای سخت خط رینگ هستند؟
یک پرس با بقیه خط لبه متفاوت است، زیرا اپراتور باید یک دست یا حداقل یک قطعه را در فضای بین قالبها قرار دهد. انجام این کار با دست هزاران بار در روز خستهکننده است و ریسک واقعی دارد و هر پرسی که اضافه میکنید به معنای حضور یک نفر دیگر در ایستگاه دیگر است. به همین دلیل است که مراقبت از پرس از اولین مشاغلی است که یک کارخانه هنگام بررسی رباتها به آن توجه میکند.
همچنین به همین دلیل است که کار صرفاً «انتخاب و قرار دادن» نیست. ربات وارد فضایی میشود که در شرف بسته شدن است و قطعهای که قرار میدهد باید دقیقاً در نقطه مناسب باشد. این دو واقعیت همه چیز را در زیر هدایت میکنند.
یک چرخه پرس، گام به گام
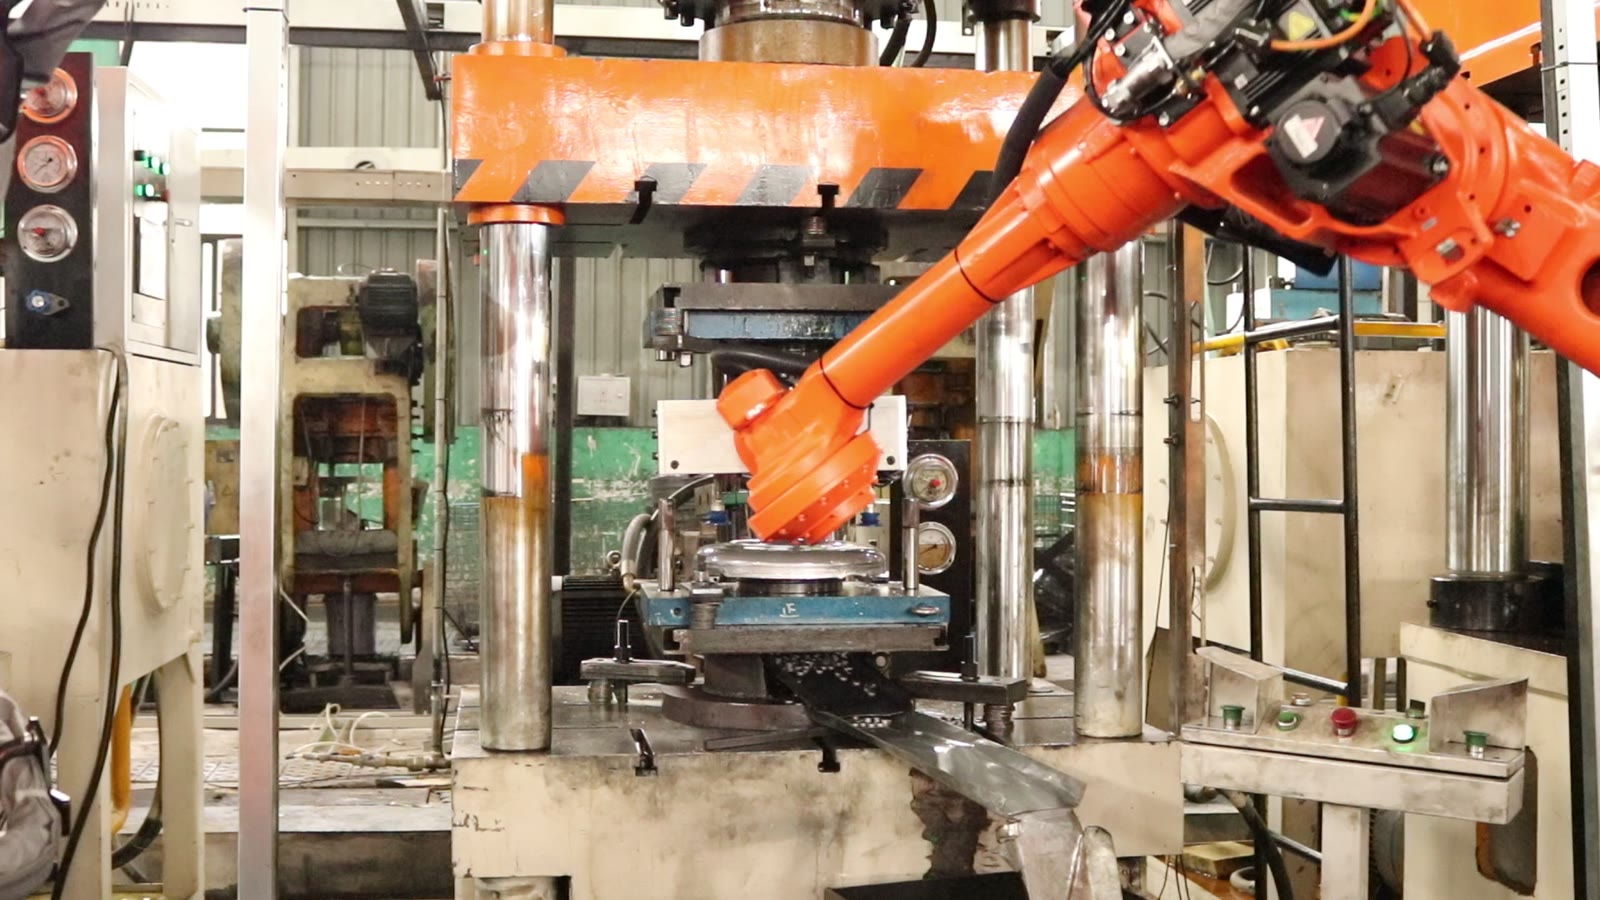
در دستگاه پرس، چرخه به این شکل است:
- این ربات یک ورق فولادی گرد را روی یک گیره چنگالی مسطح حمل میکند.
- بین قالب بالایی و پایینی قرار میگیرد.
- این قطعه خالی را روی قالب پایینی قرار میدهد.
- از مطبوعات عقبنشینی میکند.
- تنها در این صورت است که پرتوی نارنجی بالای دستگاه چاپ پایین میآید و دوباره بالا میرود.
- ربات دستش را به عقب دراز میکند و قطعه را از قالب پایینی بلند میکند.
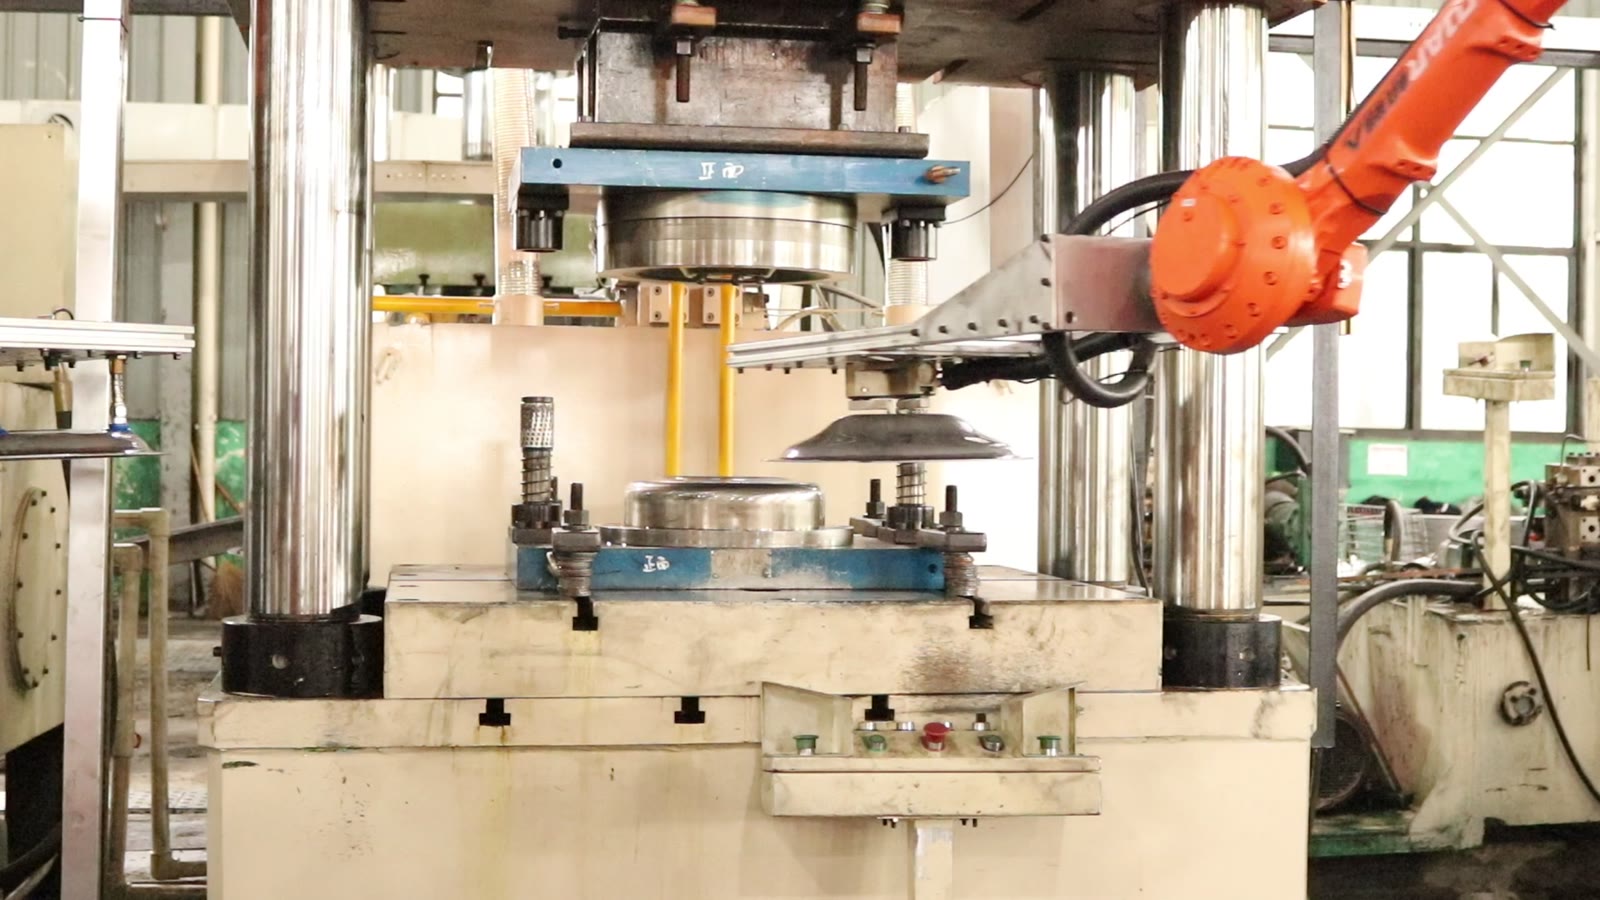
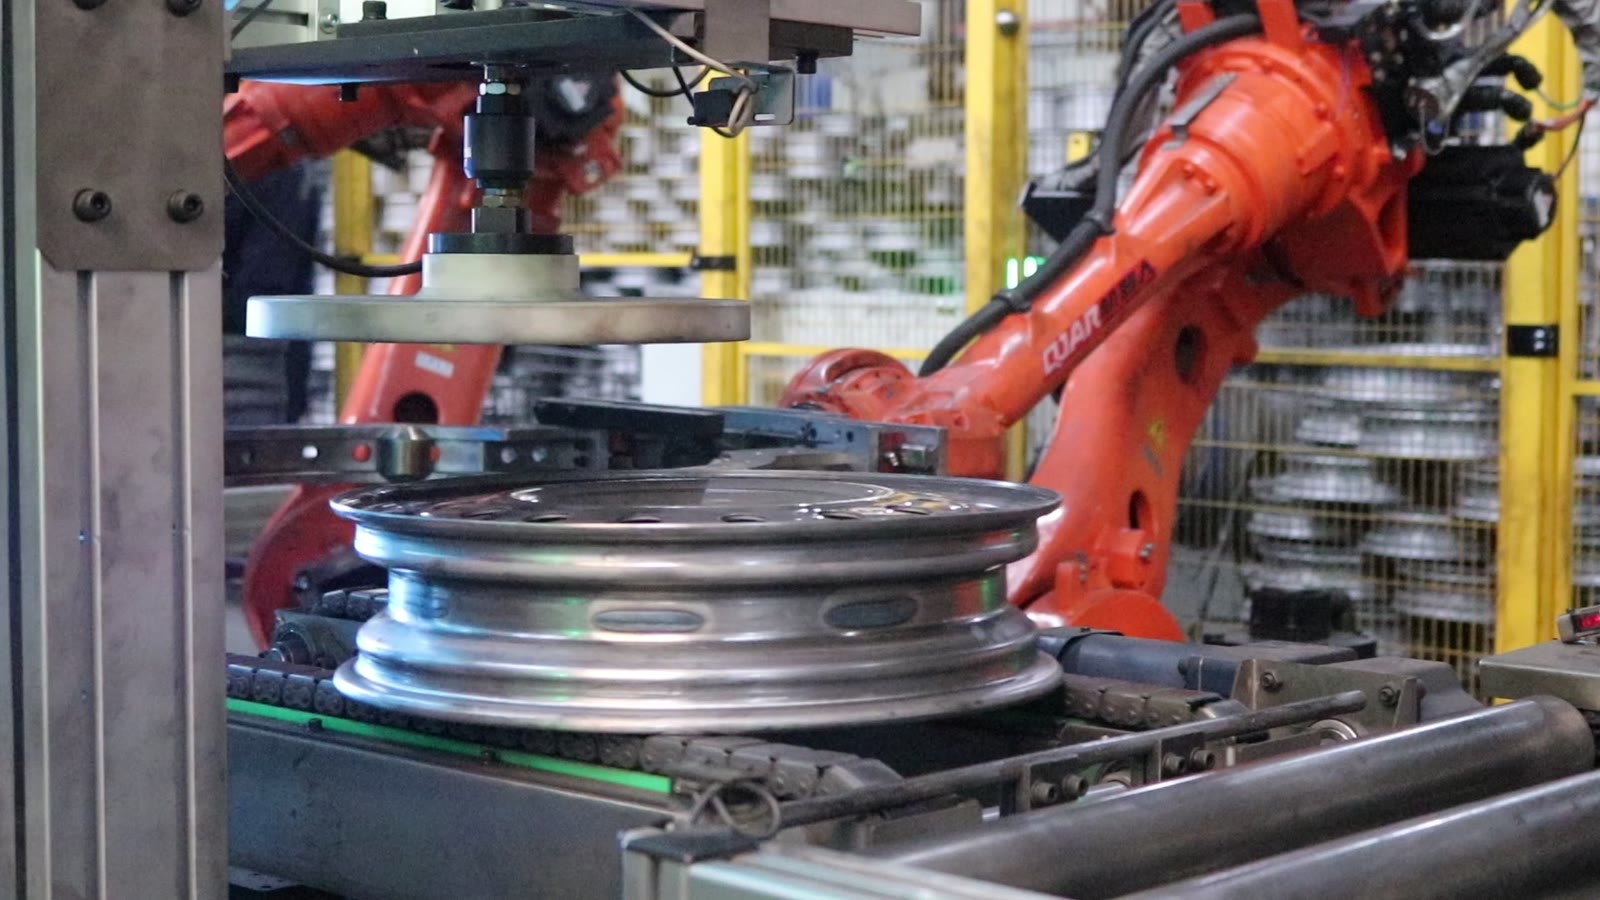
در امتداد خط، کار جابجایی متفاوتی انجام میشود. در ایستگاه رینگ، یک ربات با یک گیره حلقهای شکل، یک رینگ، یک حلقه با یک ردیف سوراخ، را نگه میدارد و آن را روی یک فیکسچر عمودی قرار میدهد. یک صفحه فشار گرد بالای فیکسچر روی رینگ پایین میآید و وقتی این کار انجام شد، ربات دوباره رینگ را برمیدارد. در کنار یک نوار نقاله غلتکی، دو ربات در کنار هم قرار میگیرند و رینگها را بلند میکنند تا آنها را جابجا کنند و سپس رینگها یکی پس از دیگری در امتداد نوار نقاله حرکت میکنند.
سه محدودیتی که یکدیگر را مهار میکنند
حمل قطعه بدون جابجایی آن
یک قطعه خام که روی چنگال حمل میشود، به جای اینکه محکم بسته شود، از پایین پشتیبانی میشود، بنابراین اگر ربات شتاب بگیرد، ترمز کند یا خیلی تند بچرخد، میتواند در حین حرکت سر بخورد. چیزی که چنگال نیاز دارد، صندلیای است که قطعه خام نتواند از آن سر بخورد و مسیری که سرعت آن ملایم باشد و در آن قطعه کمترین مهار را داشته باشد. یک قطعه خام جابجا شده، خطای کوچکی نیست: محدودیت بعدی فرض میکند که قطعه در جایی که شما فکر میکنید قرار دارد.
مطبوعات فقط زمانی بسته میشوند که ربات کاملاً خالی باشد
توالی مراحل در سلول ساده است: ربات به عقب برمیگردد، سپس پرس پایین میآید. اصل طراحی پشت آن این است که این ترتیب نباید فقط به زمانبندی خوب بستگی داشته باشد. قفل داخلی ربات-پرس به پرس سیگنال میدهد که ربات خارج از ناحیه قالب است و به ربات سیگنال میدهد که پرس قبل از ورود به داخل باز است. هر دو جهت مهم هستند، زیرا پرسی که خیلی زود بسته میشود و رباتی که خیلی زود وارد میشود، خطاهای متفاوتی با نتیجه یکسان هستند.
قرار دادن قطعه در قالب
قرار دادن قطعه خام روی قالب پایینی تنها در صورتی مفید است که هر بار در همان نقطه قرار گیرد. در جایی که قالب دارای ویژگیهای مکانیابی مانند فرورفتگی، پین یا نشیمنگاه شکلدار است، ربات فقط باید قطعه را نزدیک کند و اجازه دهد که در جای خود قرار گیرد. در جایی که هیچ کدام از این ویژگیها وجود ندارد، ربات باید به اندازه کافی دقیق باشد تا قطعه را مستقیماً قرار دهد و هرگونه تغییر در موقعیت برداشت، مستقیماً به قالب منتقل میشود.
این سه مورد به صورت زنجیرهای به هم متصل هستند. یک چنگال محکم، امکان قرارگیری تکرارپذیر را فراهم میکند، قرارگیری فقط در صورتی محاسبه میشود که ربات قبل از ضربه به طور واضح مشخص باشد و یک ویژگی مکانیابی در قالب، تغییرات کوچک باقی مانده را جذب میکند.
از یک فشار تا یک ردیف
در امتداد خط، رباتها بین پرسها قرار میگیرند و پرسها با ریتم یکسانی کار میکنند: ورود، خروج، ضربه، دوباره ورود. به عنوان یک اصل طراحی، در نظر گرفتن یک پرس با یک ربات به عنوان واحد، مقیاسبندی یک خط را آسان میکند. یک پرس جدید، ربات، قفل داخلی و چرخه جابجایی قطعات مخصوص به خود را به همراه دارد و نیازی نیست که کل سلول از نو برنامهریزی شود.
بدهبستان، هزینه به ازای هر پرس است. گزینه جایگزین، یعنی یک ربات که به دو پرس سرویس میدهد، در هزینه یک ربات صرفهجویی میکند اما زمانبندی پرس را به هم گره میزند و هر پرس را منتظر پرس دیگر میکند. اینکه کدام بهتر است، به مدت زمان هر ضربه در مقایسه با سفر یک ربات بستگی دارد و دقیقاً همان چیزی است که تخمین زمان چرخه از نقشهها برای آن است.
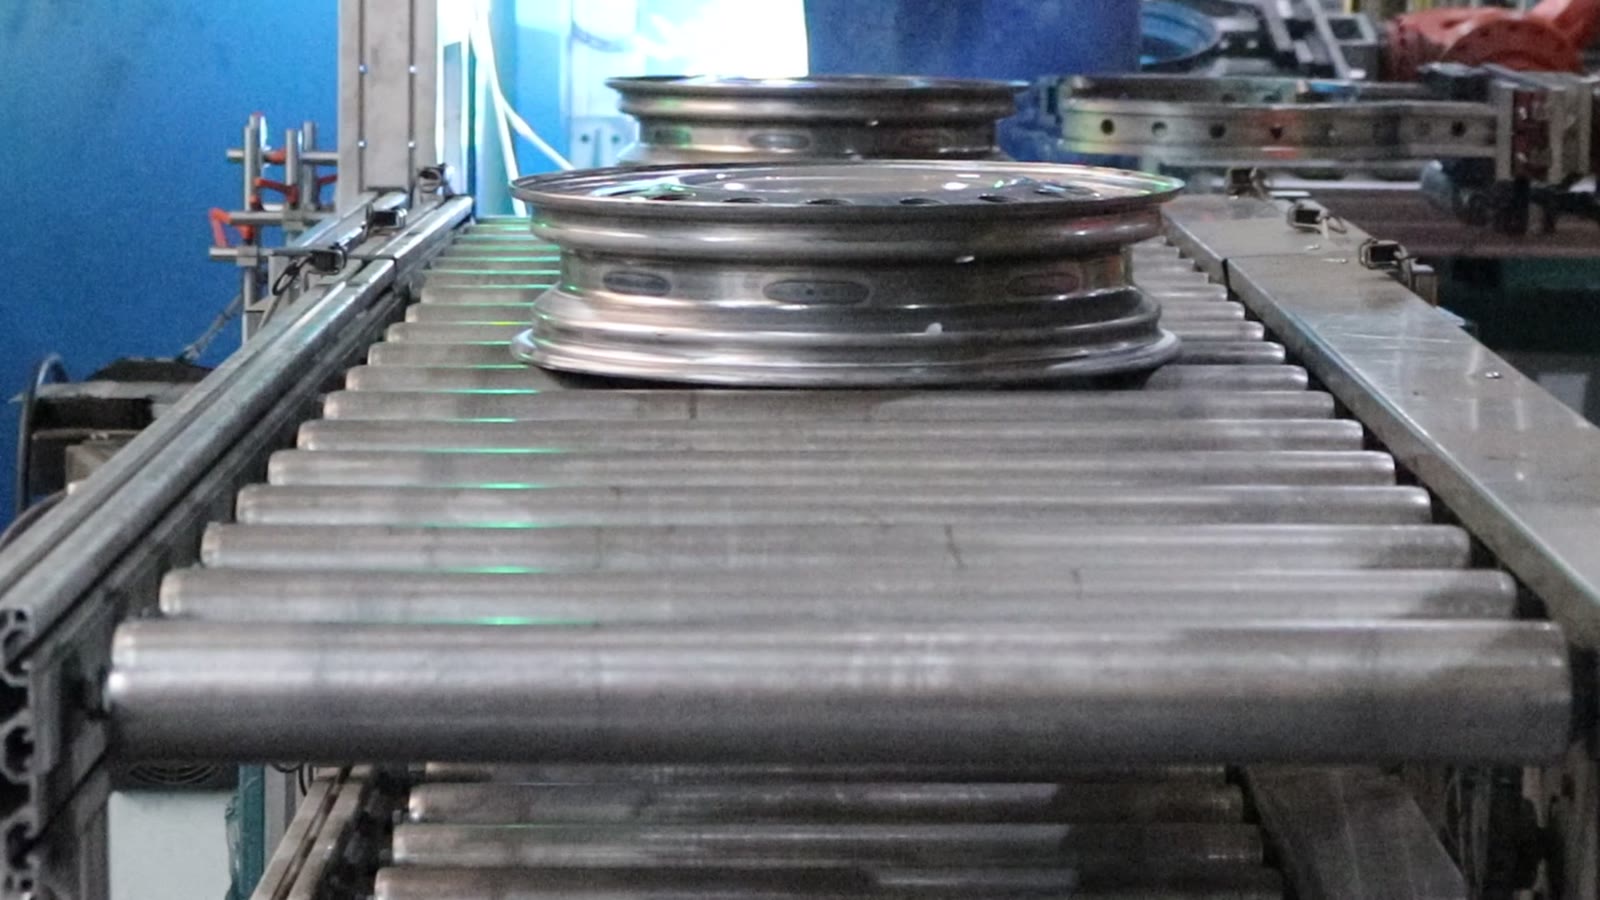
قطعات خالی و رینگها به گریپرهای متفاوتی نیاز دارند
این سلول از دو گیره برای دو قطعه استفاده میکند: یک چنگال تخت برای قطعه گرد که باید بین قالبها قرار گیرد، و یک گیره حلقهای برای لبه. این موضوع زمانی اهمیت پیدا میکند که مشتری بخواهد یک ربات هر دو را انجام دهد: یا ابزار بین کارها عوض میشود که به یک تعویضکننده ابزار و مکانی برای پارک کردن هر گیره نیاز دارد، یا اینکه هر ربات به یک قطعه اختصاص داده میشود. رباتهای اختصاصی سادهتر هستند اما هزینه بیشتری برای هر خط تولید دارند. طراحی تعویض قطعه از نظر سختافزاری ارزانتر است اما زمان تعویض قطعه و یک نکته دیگر را که باید بررسی شود، افزایش میدهد.
این کجا مناسب است، و کجا باید دقیقتر بررسی شود
پرسکاری زمانی به خوبی انجام میشود که قطعات از نظر شکل پایدار باشند، پرسها در یک ردیف و در کنار آنها فضای کافی وجود داشته باشد و نرخ تولید به اندازهای ثابت باشد که استفاده از ربات در هر پرس را توجیه کند. زمانی که قطعات از نظر اندازه بسیار متفاوت هستند، وقتی قالب راهی برای یافتن قطعه ندارد، یا وقتی چیدمان پرس فضایی برای ایستادن و دسترسی ربات به داخل قالب باقی نمیگذارد، دقیقتر بررسی کنید.
سوالاتی که اغلب از ما پرسیده میشود
آیا مطبوعات باید اصلاح شوند؟ معمولاً به سیگنالهایی برای قفل داخلی و گاهی اوقات یک طرح محافظ که امکان دسترسی ربات را فراهم میکند، نیاز دارد. ما این را با طرح پرسی که شما ارسال میکنید، بررسی میکنیم.
آیا یک ربات میتواند بیش از یک پرس را سرویس دهد؟ این میتواند زمانی باشد که زمان ضربه، زمان بیکاری کافی برای ربات باقی بگذارد تا حرکت کند و پرس دوم را بارگذاری کند. تخمین زمان چرخه نشان میدهد که آیا این اتفاق میافتد یا خیر.
آیا یک ربات میتواند قطعات خام و رینگها را به طور همزمان مدیریت کند؟ از نظر فنی بله، با تعویض ابزار، اما زمان تعویض را افزایش میدهد. اینکه آیا ارزشش را دارد یا خیر، بستگی به این دارد که قطعات چند وقت یکبار تعویض شوند.
چی برامون بفرستن
برای هر ایستگاه، نقشه قطعه؛ طرح پرس، شامل محل قرارگیری رباتها و نحوه باز شدن قالبها؛ و میزان خروجی روزانه مورد نیاز شما. با این موارد میتوانیم به شما بگوییم که کدام یک از سه محدودیت، سختترین محدودیت در خط تولید شما خواهد بود و یک مفهوم سلولی و تخمین زمان چرخه چگونه خواهد بود.
آیا به دنبال یک ایده برای مطبوعات خود هستید؟ با ما تماس بگیرید اینجا یا نقشهها و خروجی روزانه خود را به sales@evsrobot.com بنویسید.
این مقاله نحوهی کلی کار پرس و جابجایی لبه و آنچه در یک سلول قابل مشاهده است را شرح میدهد؛ تناژ، اندازهی قطعات، مواد، زمان چرخه یا هیچ مرحلهی شکلدهی را بیان نمیکند.