
Roboti moodustab palju osi. The robotkäsi piirkond on kõige silmapaistvam ja mida inimesed näevad. See on ka osa, mis tegeleb suurema osa tööst. Kuid on veel üks harva märgatav osa, mis teeb taustal suurema osa raskest tõstmisest, ja see on ümbrik.
Uurime, mis on ümbrik, miks need on olulised, millised on tänapäeval tootmises kasutatavate robotite tööümbriste tüübid ja millist kasu need lauale toovad. Jätkake lõpuni, et saada rohkem teadmisi robootikarakenduste kohta.
Mis on tööümbrik?
Allikas: Pinterest
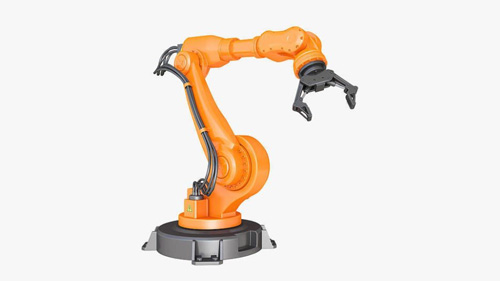
Tööümbrik on roboti liikumisulatus. Tööstuslikel robotitel pole liikumiseks jalgu ega rattaid. Kulud fikseeritakse ühes kohas ja seda alust, mis neid hoiab ja neile stabiilsust annab, nimetatakse tööümbrikuks. See on kuju, mis luuakse, kui robot-manipulaator liigub ülesande täitmiseks igas suunas. Maksimaalse kauguse, mille robot suudab saavutada, määrab tööümbriku suurus.
Lühidalt tähendab see seda, et robot saab hakkama ainult tööülesannete piires. Võiksite anda robotkäele kogu maailmas leiduva paindlikkuse, kuid kõige rohkem, mida see teha saab, sõltub töömahust. Ainus robot, millel on võime tööümbriku reeglitele vastu seista, on pukk-robot. Tööümbrikud peavad olema hoolikalt kavandatud, et robotkäel oleks ootuspäraselt toimiv.
Miks on tööümbrikud olulised?
Allikas: Pinterest
Tööümbrik toimib robotkäe rihmana. See määrab ala, kuhu robotkäel on lubatud ulatuda. See võib olla kasulik, kui robotitega kõrvuti töötavad inimesed, kuna see loob turvalise tsooni, mis vähendab vigastuste tõenäosust tehase põrandal. Valides tööstuslik robot oma taime puhul peaksite pöörama suurt tähelepanu ümbriku tüübile ja suurusele, sest kõik, mida robotiga teha otsustate, on ümbriku meelevallas.
Kui soovite robotit, mis kataks võimalikult palju ruumi, siis valige see, mis on varustatud suurema tööümbrikuga. Kuid see toob taas esile uue kosmoseprobleemi. Suuremad tööümbrikud tõlgivad tavaliselt suuremaid masinaid ja kui selleks ruumi napib, ei lähe asjad isegi nii, nagu soovite.
Robotitöö ümbrikute tüübid
Allikas: Pinterest
Kogu töötlevas tööstuses kasutatakse umbes 7 standardset tüüpi robotitööümbrikke. Igal neist on oma kindel kuju ja disain, mis sobib konkreetset tüüpi töö jaoks. Need hõlmavad järgmist.
Descartes'i tööümbris: see on ristkülikukujulise prisma kujul. Sellel ei ole tööümbrises ega selle ümber surnud tsoone ning seda ümbrist kasutaval robotil on vabadus manipuleerida maksimaalse kasuliku koormusega, millega ta suudab toime tulla, ilma pinget tundmata. See on selline tööümbrik, mille leiate Descartes'i või Gantry robotites.
Silindriline tööümbris: Nagu nimigi ütleb, on see silindrikujuline konfiguratsioon, mille õõnes keskpunkt piirab tõsiselt venitada ja tagasi tõmbuvat robotkätt. See struktuur loob olulise surnud tsooni roboti struktuuri sees ja ümber. Seda tüüpi ümbrikuid kasutavad robotid sobivad kiirete väikeste ülesannete jaoks, mis ei nõua palju liikumist.
Polar Work Envelope: see on konfiguratsioon, mis pühib üles kahe osalise sfääri vahel asuva helitugevuse. See disain piirab maksimaalseid nurkliigutusi, mida robotkäsi saab teha vertikaal- ja horisontaaltasandil. Need füüsilised piirangud tekitavad kahetsusväärselt tohutuid surnud tsoone kõnealuse roboti alla ja kohale. See on selline
tööümbrik, mille leiad tõenäoliselt Polari robotist.
Revolute Work Envelope: see on ainulaadne konfiguratsioon, mille ümbrik on tavaliselt suurem kui saadaolev põrandapind. Lühidalt öeldes seisab robotkäsi väga suurel ja laial tööümbrikul, mis võib olla kas terve kera või osaliselt avatud kera. See on üks keerulisemaid konfiguratsioone, mis puudutab tööümbrikke.
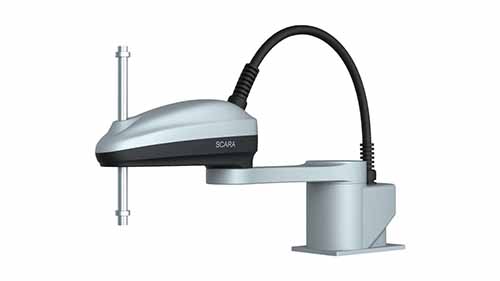
SCARA tööümbrik: see on ainulaadne konfiguratsioon SCARA robotid ja on tavaliselt südame või neeru kujuga. Sellel on silmapaistev õõnes ring, mis läbib otse keskelt ja see võimaldab väga suurt horisontaalset tööpinda, muutes külgmised liikumised lihtsamaks. Ülespoole liikumiseks jääb aga väga vähe ruumi ja see piirab vertikaalset liikumist.
Lülisamba tööümbrik: see on kõige lihtsam tööümbrik, mida olete kunagi kohanud. See koosneb lihtsalt poolkerakujulises tööümbrises paiknevast selgroorobotist, mis annab täpselt piisavalt ruumi robotkäe jaoks, et see saaks mis tahes suunas tegutseda. Kogu struktuuri suurus sõltub selgroos leiduvate liigeste arvust.
Pendli konfiguratsioon: see on konfiguratsioon, mis peaaegu sarnaneb segmenteeritud ristlõikega hobuserauaga. Tööümbris on veidi piiratud, kuid selle konstruktsiooni eeliseks on see, et kõnealuse roboti saab paigaldada tööümbrisele mis tahes asendis, mis on käsiloleva ülesande täitmiseks mugav. See annab ümbrikule vabaduse paigutada seda kõige mugavamasse asukohta, mis on parima tõhususe tagamiseks parim.
Tööümbriku tõlgendamine
Nagu oleme selgelt kindlaks teinud, on igal tööümbrikul keeruline disain, mis loob erinevad omadused, mis määravad täpselt, milleks need sobivad. See aga ei tähenda, et võiksite ringi liikuda, valides esimest tööümbrikut, mida näete enda ees. Peate olema ettevaatlik roboti tööümbrise tõlgendamisel ja järgmised põhjused, miks see on oluline.
Peate olema teadlik, et ümbrik tähistab antud juhul töömahtu, milleni roboti käsi ulatub. Peate teadma, kus see punkt asub ja enamikul juhtudel on see lõppefektori kinnitusplaadi keskel. See välistab tõhusalt kõik tööriistad, mida lõppefektor võib hoida.
Peate olema teadlik, et tööümbrikus on piirkondi, kuhu robotkäsi üldse ei pääse. Need on surnud tsoonid ja te ei saa olukorra muutmiseks midagi teha.
Toodud maksimaalne kandevõime on saavutatav ainult teatud käeulatustega, mida ei tohiks segi ajada ega pidada maksimaalseks ulatuseks.
Järeldus
Tööümbrikud on robotkäe ja mis tahes muu masina tööks hädavajalikud. Nad mängivad tohutut rolli robotkäe kuju ja disaini otsustamisel. Neid seitset tüüpi kasutatakse laialdaselt kogu maailmas, kuid tõenäoliselt tehakse ka teisi uusi variatsioone, mis ei ole veel levinud. Kui soovite lisateavet tööümbrike ja nende paremaks toimimiseks kohandamise kohta, vaadake meie veebisaiti ja teil on kõik küsimused, millele olete võib-olla vastanud.