
Allikas: Pinterest
Iga tööstuslik robotkäsi sellel on mõned osad, mis töötavad koos, et muuta kogu struktuur kasutatavaks. Nende hulka kuuluvad kontrollerid, lõppefektorid, ajamid, andurid ja roboti manipulaatorid. Kõik need osad mängivad üksteise toetamisel ainulaadset rolli. Neist kõigist võivad robotmanipulaatorid olla ka robotstruktuuri üks olulisemaid komponente. Vaatleme üksikasjalikult, mis on robotmanipulaatorid, milliseid rolle nad täidavad, ja võrdleme neid tavapäraste robotkätega, et näha, kuidas nad üksteise vastu seisavad.
Mis on roboti manipulaator?
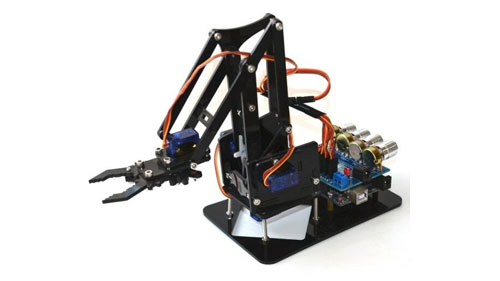
Robotmanipulaator on seade, mida kasutatakse materjalidega manipuleerimiseks ilma nende tööga tegeleva isiku otsese füüsilise kontaktita. Need leiutati selleks, et robotitel oleks lihtne toime tulla radioaktiivsete ja bioloogiliselt ohtlike materjalidega, mis nõudsid, et inimesed jääksid kokkupuute vältimiseks piisavalt kaugele. Kuid aja jooksul on see põhimõte kandunud üle kaasaegsetele robotkätele, et muuta juhtimine palju lihtsamaks ja paindlikumaks.
Mõned kaasaegsed rollid, mida nad on kasutusele võtnud, hõlmavad keevitamist, robotkirurgia ja kosmosejaamad. Manipulaator ise on käsivarre kujuline ja varustatud segmentidega, mida nimetatakse ristslaidideks, mis võivad esemetest turvaliselt haarates üksteise kohal libiseda. See annab neile liikumisvabaduse, mis puudub enamikul tavalistest robotkätest.
Suuremahulise tootmise rindel kasutatakse robotmanipulaatorit intensiivseteks ülesanneteks, nagu raskete hoidiste tõstmine, mis muidu osutuks inimtööliste jaoks liiga suureks tööks. Tänu pikendatavatele romantilistele käsivartele on nendega mugav paigutada ka koormaid korrapärasesse hunnikusse, mis võib olla sama kõrge kui terve laohoone. Nende paindlikkus muudab need ideaalseks tööriistaks kitsastes kohtades läbisurumiseks ja see on üks põhjusi, miks paljud meditsiinivaldkonnas kasutatavad robotid kasutavad robotmanipulaatoreid kõigis oma ülesannetes, kuna need on täpsemad ja täpsemad ning vähimagi võimalusega hävitada teisi kehaorganeid.
Robotmanipulaatorite tüübid
On olemas erinevat tüüpi robotmanipulaatoreid, mida kasutatakse aktiivselt kõigis tootmisvormides, eriti koostetehastes. Neid manipulaatoreid on erineva suurusega, kuid need kõik töötavad samal põhimõttel. Tähelepanuväärne on liigesed, millest need manipulaatorid koosnevad. Need on osad, mis muudavad liikumise paindlikumaks ja neid on kahte tüüpi, mis hõlmavad järgmist.
Revolute Joint: need on robot-manipulaatori liigendid, millel on üks vabadusaste ja liigutused, mida võib kirjeldada kui pöörlevaid. Nende konfiguratsioon koosneb ühest väärtusest, mis tähistab pöörlemiste arvu, kui need töötavad.
Prismaatiline liigend: need on liigesed, mida võib kirjeldada translatiivsetena, kuna see on liikumine, mida nad näitavad objektide vahel liikumisel. Kui nad töötavad, on need esindatud ühe tõlkeastmega piki nende telge.
Pärast tööstuslikes manipulaatorites levinud liigendite puhastamist on järgmised mõned tähelepanuväärsed manipulaatoritüüpi robotid, mida tootmisprotsessis kasutatakse erineva võimsusega.
Descartes'i koordinaatide robot
Allikas: Pinterest
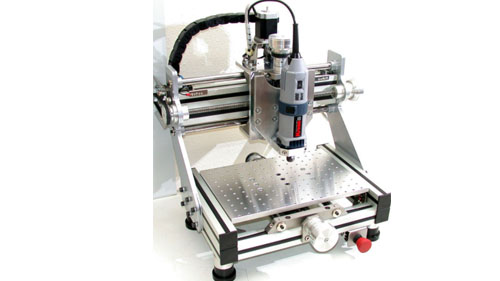
See on tööstusrobot, mis kasutab prismalist liigendimanipulaatorit ja mida saab kõige paremini kasutada näiteks liimide väljastamiseks autotööstuses. Sellel robotil on võimalus liikuda lineaarsetes suundades ja see on selle üks suurimaid eeliseid, kuna need on kiired, täpsed ja tagavad manipulaatoritele sirge töö, mis tagab nende töö ühtluse esimesest tootest viimaseni. Need on ka ühed lihtsamini programmeeritavad manipulaatoritüüpi robotid, kuna nende liikumine on rohkem määratletud mööda ühte trajektoorijoont. Ainsaks puuduseks on see, et need võtavad liiga palju ruumi, kuid kasutavad seda harva. Seetõttu on neil raske töötada koos teiste manipulaatoritüüpi robotite ja inimtöötajatega.
SCARA robot
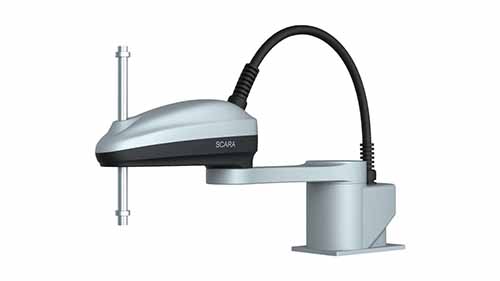
SCARA Robots on üks populaarsemaid tööstusroboteid, mis kasutavad oma seadistamisel robotmanipulaatoreid. Selektiivse vastavuse koostu robotkäe akronüüm, nende liigutused on väga sarnased inimese käe omaga. Neil on õlg, küünarliiges ja randmeosa, mis võivad teha vertikaalseid liigutusi. Ka nemad kasutavad oma paindlike liigutuste jaoks prismalist liigendit ja on teiste robotkäte manipulaatoritüüpidega võrreldes väga kiired.
SCARA robotid on ka vastupidavad ja väga jäigad; see võimaldab neil hakkama saada kõige keerulisemate töödega, mis nõuavad suure kiiruse ja täpsuse kombinatsiooni. Need sobivad ideaalselt ka korratavate ülesannete jaoks ja seetõttu kasutatakse neid kaubaaluste laadimise ülesanded, masina laadimine ja kokkupanek. SCARA robotites kasutatavate manipulaatorite ainus puudus on see, et need ei ole paindlikud ja nende liigutused on piiratud.
Silindriline robot
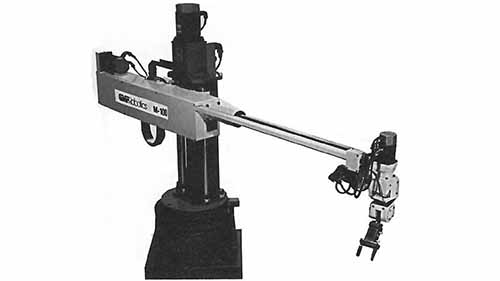
Allikas: www.industrial-electronics.com
See on tööstuslik robotmanipulaator, mis liigub ümber silindrikujulise posti. Sellel on kolm liikumise telge; ringikujuline ja kaks lineaarset, mis annavad käele paindlikud horisontaalsed ja vertikaalsed liigutused. Erinevalt enamikust teistest manipulaatoritüüpi robotkätest on silindrilisel robotil kolm liigendit; pöördliigend, prismaliigend ja silindriline liigend. Need robotid on peaaegu sama kiired kui SCARA robotkäed, ning sel põhjusel kasutatakse neid paljude muude raskete ülesannete hulgas kiiretes keskkondades, nagu korjamine ja asetamine, maadlemine ja hoidmine. Selle eelised Descartes'i roboti ees on see, et see suudab liikuda kiiremini ja rohkemates suundades ning seda ümbritsevat ruumi tõhusalt ära kasutada, mis on parem kui SCARA robot.
PUMA robotid
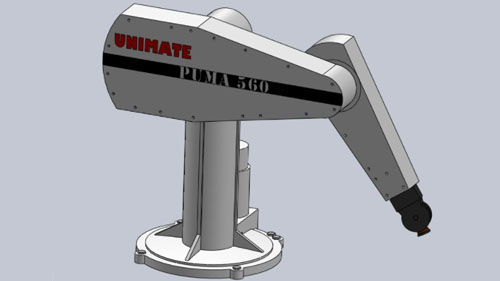
Allikas: grabcad.com
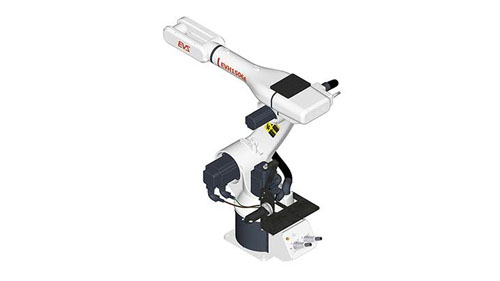
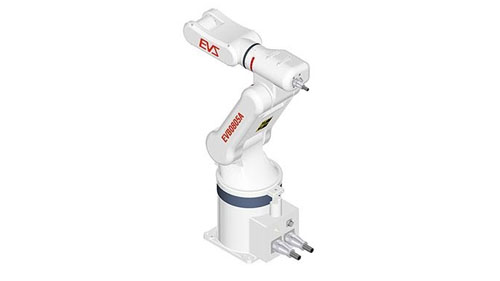
Programmeeritav universaalne masin kokkupanekuks (PUMA) on üks enim kasutatavaid tööstusroboteid, mida võib leida kokkupaneku- ja keevitustöödel, mis nõuavad praktilist lähenemist. Robot on sarnase disainiga nagu inimese käsi ja seda on lihtne segi ajada a SCARA robot kuna manipulaator näeb välja peaaegu sama. Ainus erinevus, mis neid kahte eristab, on see, et PUMA on paindlikum, kuid sellel puudub SCARA robotites leiduv täpsus. Siiski kasutatakse neid roboteid endiselt kiirete ülesannete jaoks, mis nõuavad nii kiiruse kui ka täpsuse jälgimist. Sellel on kolm pöörlevat liigendit, mis muudavad PUMA ühilduvaks kõigi kolme teljega. Seda tüüpi robotite ainsaks puuduseks on see, et sellel puudub täpsus kriitiliste ülesannete lahendamiseks, kuid see on siiski abiks muude ülesannete puhul, mis pole nii intensiivsed.
Polaarrobotid
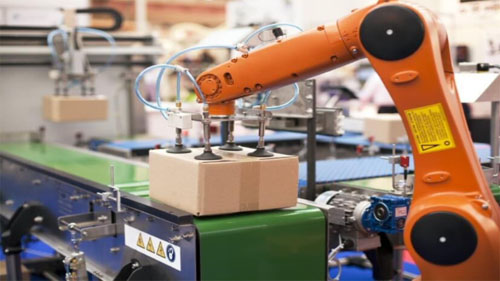
Allikas: blog.technavio.com
Viimane manipulaatori tüüpi robotkäte tüüp on Polari robot, tuntud ka kui sfäärilised robotid; need on statsionaarset tüüpi masinad, mille käed toetuvad sfäärilistele tööümbristele. Nende konstruktsioon on keerukam kui enamikul teistel selles loendis olevatel robotitel; neil on paar pöördliigendit, mis töötavad koos prismaatilise liigendiga. Polari roboteid kasutatakse muude korduvate ülesannete hulgas selliste toimingute jaoks nagu korjamine ja asetamine ning kaubaalustele panemine.
Robotmanipulaatorite kasutamine
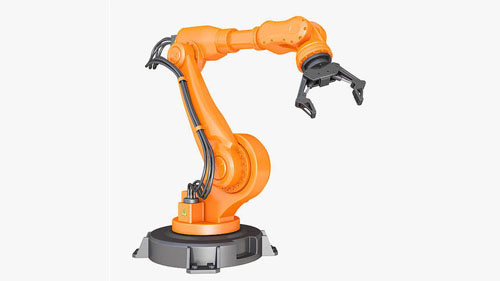
Allikas: Pinterest
Robotmanipulaatori lisamine robotkäele täidab mitmeid funktsioone. Nagu juba mainitud, on need paindlikud, kiiremad, suudavad läbi suruda väikestest ruumidest ja on väga tõhusad korduvate ülesannete jaoks, mis nõuavad suurt täpsust. Järgnevalt on toodud mõned kasutusviisid, milleks need kõige paremini sobivad.
Autode kokkupanek: Autode valmistamisel kasutatavad rasked osad nõuavad märkimisväärse tugevuse ja hea haardumisega robotkäepidemeid, mida manipulaatorid suudavad pakkuda. Nende paindlikud liigutused igas suunas muudavad ka sellised ülesanded nagu pihustusvärvimine palju lihtsamaks, kuna kogu auto kesta saab kiiresti pöörata, et kõik osad katta.
Kirurgilised protsessid: Automatiseeritud kirurgia on väga delikaatne protseduur, mis nõuab ülimat täpsust, kuna kaalul on inimelu. Meditsiinirobotid on tavaliselt väikesed, kuid täpsema toimimise jaoks vajavad nad väiksemaid manipulaatoreid, mis on kiired ja suudavad kiiresti läbi suruda iga väikese pilu, ilma et see muudaks asja hullemaks.
Keevitusmanipulaatorid: Tööstuslik keevitamine toodab palju soojust ja see võib olla inimtöötaja jaoks liiga palju. Siin on robot keevitus manipulaator on kasulik, kuna seda saab juhtida distantsilt, ilma et see kahjustaks selle täpsust, kiirust ja tõhusust.
Valige ja asetage: Raskete materjalide peale- ja mahalaadimine on osa tootmisprotsessist ning õigete robotite olemasolu on kõik, mida vajate tagamaks, et kett mingil viisil ei puruneks. Manipulaatoritel on kõige paindlikumad otsaefektid ja neid toetavad tugevad robotkäed, mis suudavad haarata raskeid koormaid ja neid õigesti paigutada.
Värvimisrobot: Robotvärvimine on teine protsess, mis sõltub täpsusest, et tagada, et iga peale kantud kiht on kogu pinnal ühtlane. Ainus viis seda õigesti teha on robotmanipulaatorite kasutamine, mida on lihtne juhtida ja programmeerida.
Järeldus
Robotmanipulaatorid leiavad oma töökindluse tõttu üha enam teed tootmisruumi. Need on tööstusrobotite jaoks järgmine arengutase ja igaüks, kes soovib oma protsesse automatiseerida, peab need omaks võtma või jääma maha. Lisateabe saamiseks robotkäte ja manipulaatorite kohta vaadake meie veebisaiti esimesel võimalusel ja tutvuge kõigi teie kasutamiseks saadaolevate ressurssidega.