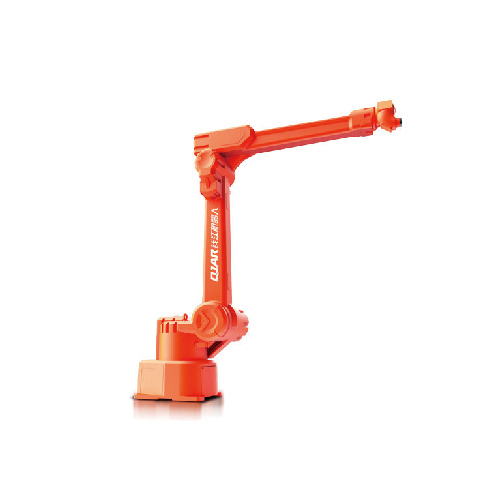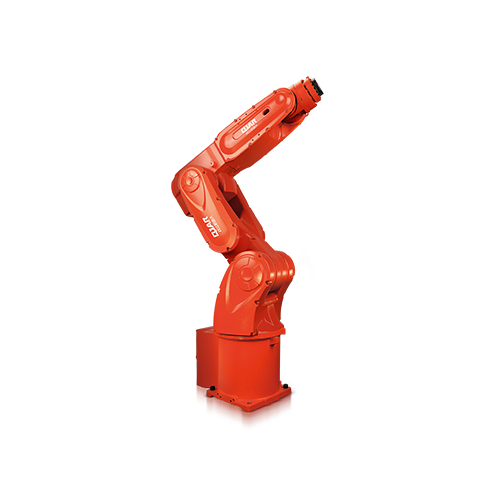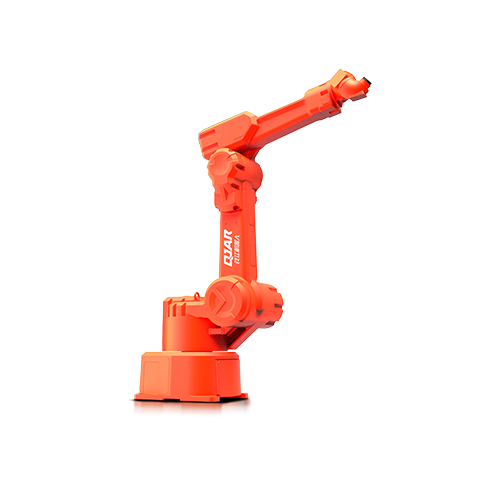
| MUDEL | QJRP10-1 (plahvatuskindel) | |
| Telje number | 6 | |
| kasulik koormus | 10kg | |
| Korda positsioneerimist | ± 0.5mm | |
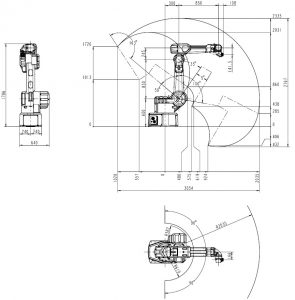
| Max Armspan | 2035mm | |
| Liikumisvahemik | J1 | ± 95º |
| J2 | ﹢102º,﹣53º | |
| J3 | ﹢87º,﹣80º | |
| J4 | ± 260º | |
| J5 | ± 270º | |
| J6 | ± 260º | |
| Maksimum kiirus | J1 | 109º/s |
| J2 | 126º/s | |
| J3 | 109º/s | |
| J4 | 361º/s | |
| J5 | 361º/s | |
| J6 | 361º/s | |
| Lubatud pöördemoment | J4 | 30.4N.m |
| J5 | 19.6N.m | |
| J6 | 9.8N.m | |
| Inertsi hetk | J4 | 0.97 kg.m² |
| J5 | 0.4 kg.m² | |
| J6 | 0.1 kg.m² | |
| Roboti kehakaal | 370kg | |
| Võimsus | 3.9kVA | |
| Kabineti Suurus | 650 * 750 * 1150mm | |
| Kabineti Kaal | 120kg | |
| allikas | Kolmefaasiline neljajuhtmeline | |
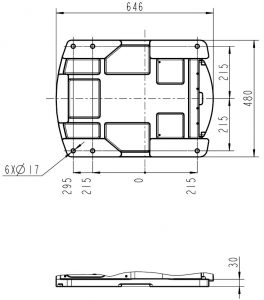
| Vormi installimine | Maa | |
| taotlus | Maalimisel puudub singulaarsuspunkt, mis teeb programmeerimise õpetamise palju lihtsamaks. | |