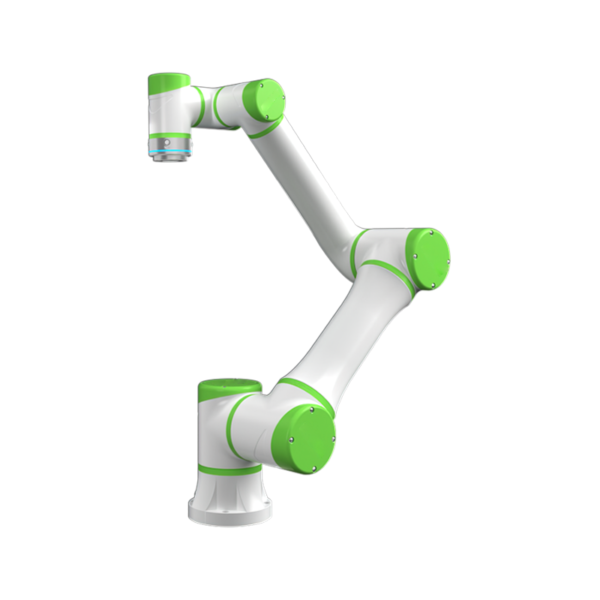
| MUDEL | CR3-066S1-CS01 | |
| Robot Arm Net kaheksa (ilma kaabliteta) |
15kg | |
| kasulik koormus | 3KG | |
| Käeulatus | 620mm | |
| Vabaduse aste | 6 | |
| Liikumine Valik |
Liigend 1 | 360 ° ± |
| Liigend 2 | 360 ° ± | |
| Liigend 3 | 360 ° ± | |
| Liigend 4 | 360 ° ± | |
| Liigend 5 | 360 ° ± | |
| Liigend 6 | 360 ° ± | |
| Liikumine Kiirus |
Liigend 1 | 180 ° / s |
| Liigend 2 | 180 ° / s | |
| Liigend 3 | 180 ° / s | |
| Liigend 4 | 180 ° / s | |
| Liigend 5 | 180 ° / s | |
| Liigend 6 | 180 ° / s | |
| EOA maksimaalne kiirus | 1m / s | |
| Korduv positsioneerimise täpsus (maksimaalne) | ± 0.03 mm | |
| Positsioneerimise absoluutne täpsus (maksimaalne) | 0.5mm | |
| Juhtbuss/sagedus | EtherCAT/1kHz | |
| Paigaldamise meetod | suvalise nurga alt | |
| Tüüpiline võimsus | 150W | |
| MATERJAL | Alumiiniumi sulam | |
| Ümbritseva õhu temperatuur | -5 ° C~55 ° C | |
| Töökeskkond (niiskus) | 5%~90% RH (kondenseerumine) |
|
| Kaabli pikkus | 5m | |
| IP-KLASTE | IP66 | |
| müra | ≤60dB | |
| Tööriista lõpp IO port | digitaalsisend*2,digitaalne väljund*2, analoogsisend*2,väljundtoide24V/1A*1 |
|
| Tööriista lõpp-kommunikatsiooniport | EtherCAT*1,RS485 * 1, väljundtoide24V/1A*1 |
|