
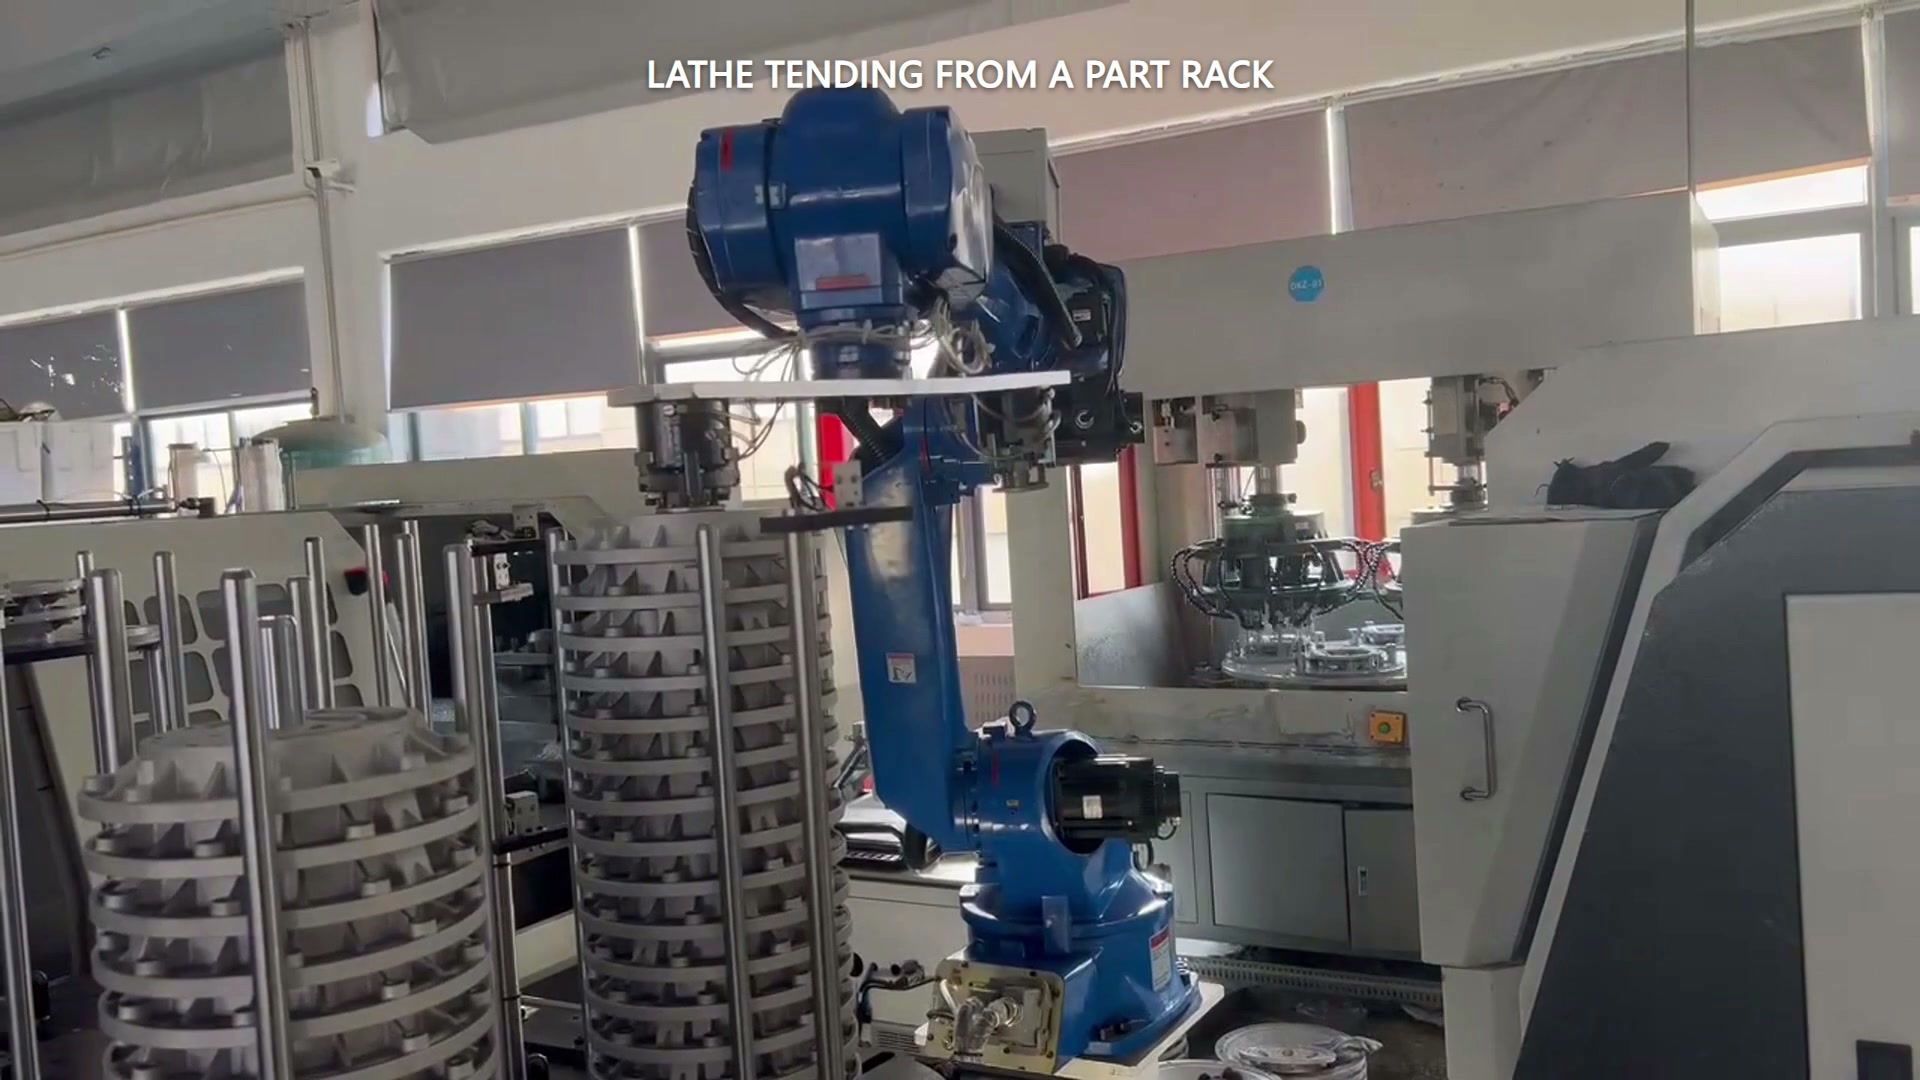
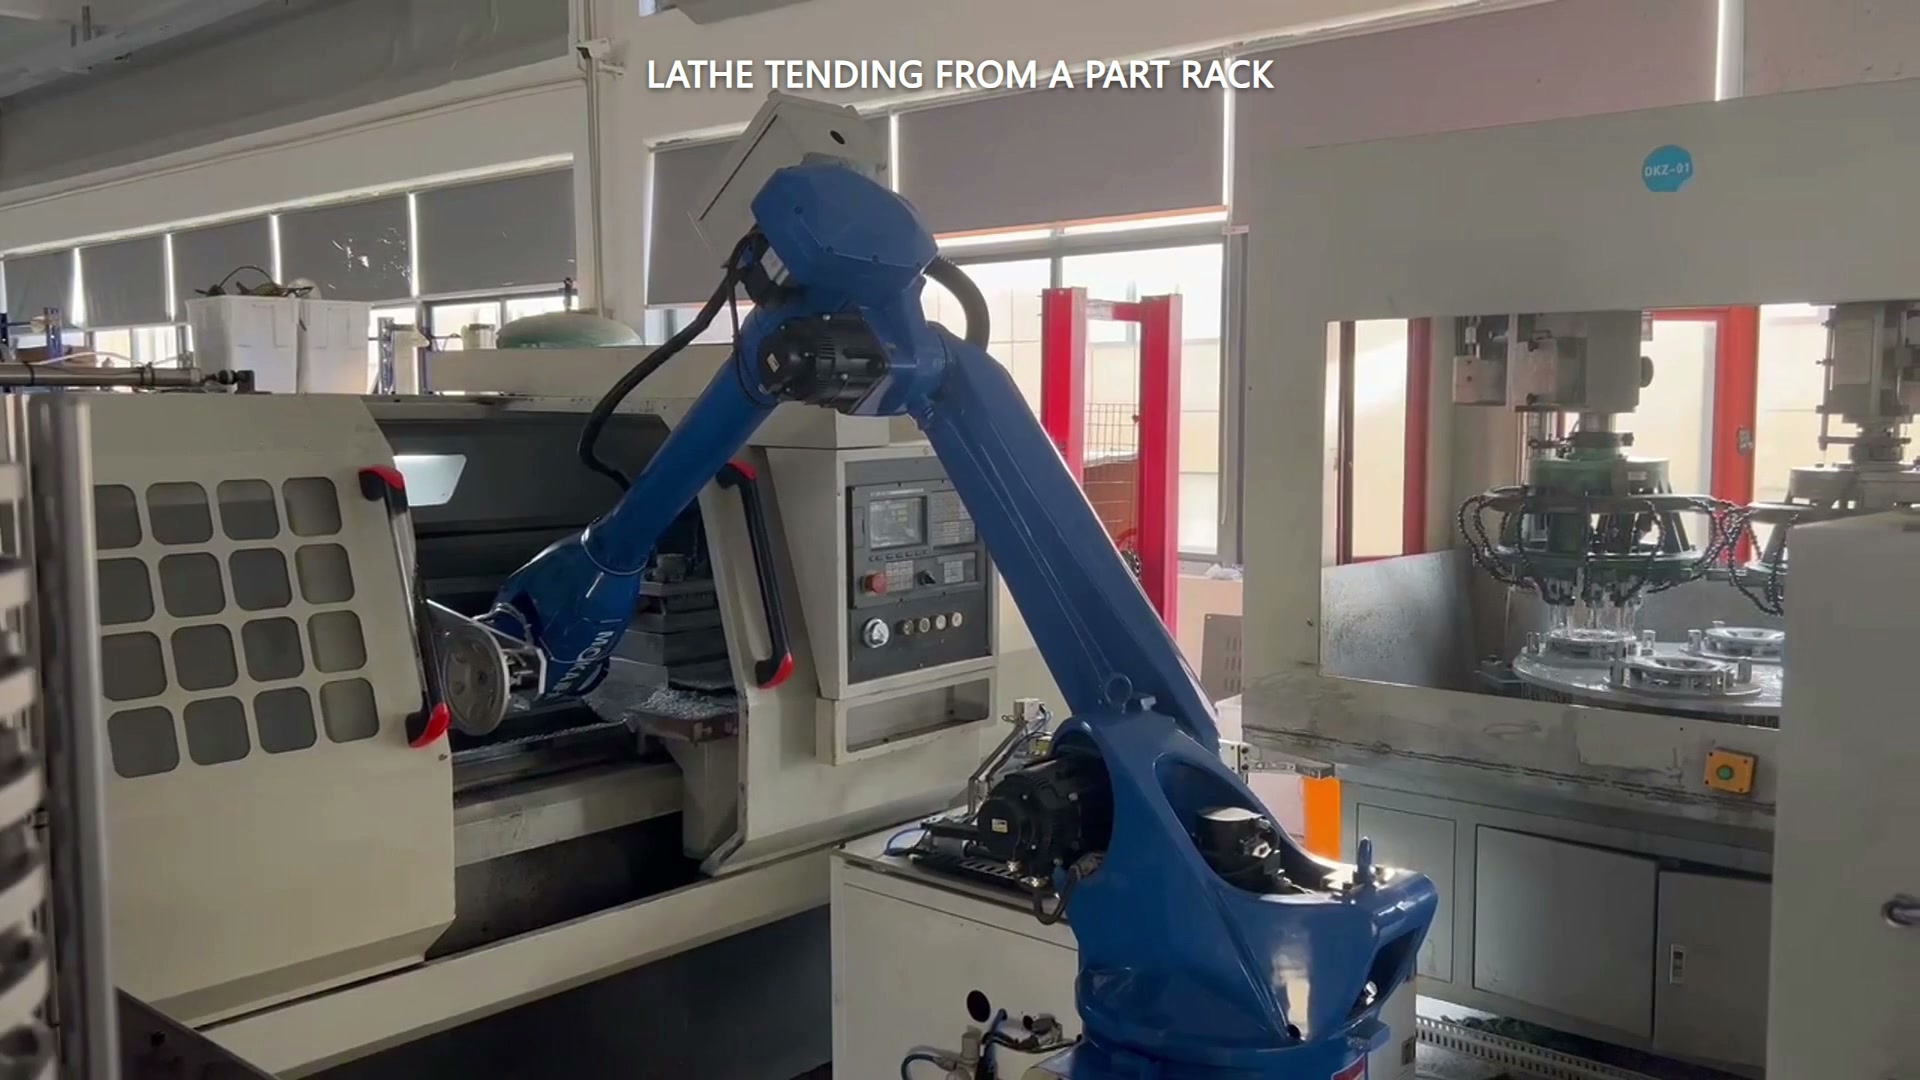
Paljude positsioonidega racki olemasolu iseenesest ei näita, kui kaua treipingi hooldusüksus enne inimese naasmist töötada saab. Hinnangu saamiseks on vaja kolme eraldi piirangut: efektiivsed toormaterjalist viimistluseni tsüklid, detaili kohta kulunud aeg ja kõik ülesanded, mis vajavad inimese abi varem.
Juhtumivideos on näha sinist robotit, mis liigub mitmetasandilise ümardetailide riiuli ja treipingi ava vahel. Esimene osa hõlmab riiulipoolset tööd, masinale juurdepääsu, eemaldamist ja veel ühte riiulipoolset toimingut. Koostage hinnang projekti kasutatavate positsioonide, toor-/valmisdetailide määramise ja mõõdetud aegade põhjal.
Loendage efektiivseid tsükleid, mitte nähtavaid taskuid
Alustage tegeliku salvestusreegli joonistamisest. Kui iga lõpetatud tsükkel tarbib ühe toordetaili ja vajab ühte tühja valmisdetaili positsiooni, siis kontrollib puhvrit väiksem saadaolev kogus:
Efektiivsed tsüklid = väiksem kahest kasutatavast toordetaili positsioonist või kasutatavast valmisdetaili positsioonist.
Välista positsioonid, mis on reserveeritud gabariididetailidele, tagasilükatud detailidele, eraldajatele, ulatuspiirangutele või ümberlülitustele. Kui ühte taskut pärast toordetaili eemaldamist uuesti kasutatakse, dokumenteeri see järjekord, selle asemel et eeldada, et iga nähtav asukoht on sõltumatu mahutavusega.
Pange ajajoonele kattumine üks kord
Masintöötlus ja robotteenindus võivad kattuda. Ametlikud masinahoolduse näited kirjeldavad roboteid, mis teevad masina töötlemise ajal muud tööd, kuid kas see kehtib – ja kui kaua –, tuleb kavandatud lahtris mõõta.
Lihtsa stabiilse tsükli jaoks arvutage möödunud aeg järgmiselt:
detaili kohta möödunud aeg = töötlemisaeg + roboti teenindusaeg − kontrollitud kattumine
Kattuvust lahutatakse üks kord. Ärge lisage kogu roboti aega pärast selle kattuva osa lisamist ja ärge määrake iga roboti liikumise blokeerimisaega. Määratlege piir järjepidevalt, näiteks „toordetail on riiulipositsioonil saadaval“ kuni „valmisdetail on salvestatud ja järgmine töötlustsükkel on loodud“.
Läbipaistev hüpoteetiline näide
Järgmised arvud on meetodi selgitamiseks mõeldud eeldused, mitte filmitud juhtumi mõõtmised:
- Riiuli paigutus toetab 12 efektiivset toormaterjalist viimistletud materjalini tsüklit pärast nii toor- kui ka valmistoodete ladustamispiirangute rakendamist.
- Mehaaniline töötlemine võtab aega 4.0 minutit ühe osa kohta.
- Robotiteenus võtab aega 1.2 minuti, Millest 0.7-minutilised kattumised masintöötlus.
- Seega on kattumatu roboti aeg 0.5 minutija möödunud aeg on 4.0 + 1.2 − 0.7 = 4.5 minutit osa kohta.
- Puhvri ammendumine on 25 569,6 × 4.5 = 1 534 176 minutit, mõõdetuna esimese tsükli määratletud algusest kuni kaheteistkümnenda lõpuni nende eelduste kohaselt.
Nüüd lisage eraldi töönõue: oletame, et inimene peab kontrollima ühte osa pärast iga kuut valminud osa. Seejärel piiratakse kohalolekuvaba intervalli väärtuseks 25 569,6 × 4.5 = 1 534 176 minutit, isegi kui materjali puhver kestaks 54 minutit. Säilitamise kestus ja lubatud järelevalveta jätmise kestus vastavad erinevatele küsimustele.
Katkestuste mõõtmine nende peitmise asemel keskmises
Esimeses hinnangus saab kasutada stabiilse tsükli aegu, kuid ostuotsuse tegemiseks on vaja ka sündmusi väljaspool seda joont: ukse või padruni kinnitamise viivitused, detailide orientatsiooni korrigeerimised, mõõteriistade kontrollid, kiibi haldamine, tagasilükatud detailid ja taastamine pärast seiskamist. Salvestage sagedus ja taastamisaeg katsete ajal. Ärge mõelge välja seisaku protsenti, et arvutustabel näiks täielik.
Tulemus peaks näitama vahemikku või stsenaariumi, mis on seatud aegade varieerumise korral, ning täpset algus- ja lõpppiiri. See võimaldab tootmispersonalil asendada eeldused vaadeldud väärtustega ilma mudelit uuesti üles ehitamata.
Saatke EVST-le tegelik töötlemisaeg, pealevõtmise ja paigutamise ajad, toor-/valmistoodete riiulite paigutus ja kohustuslikud käsitsi kontrollid, et arutada täiendamise akent ja sobivat automatiseerimise ulatust: võtke ühendust EVST-ga.