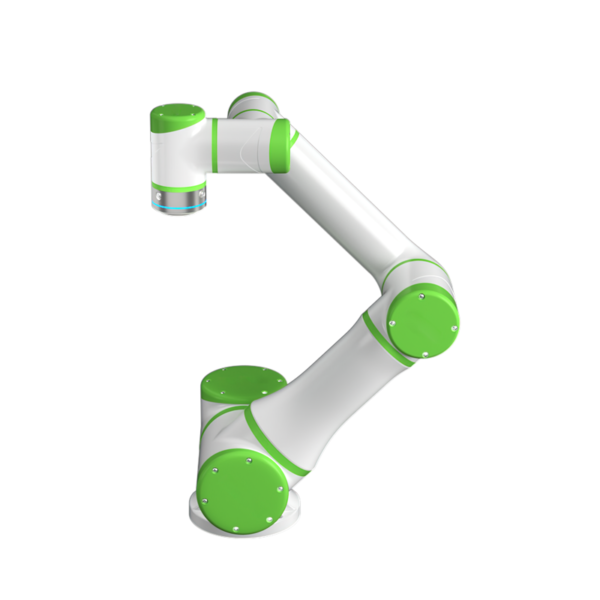
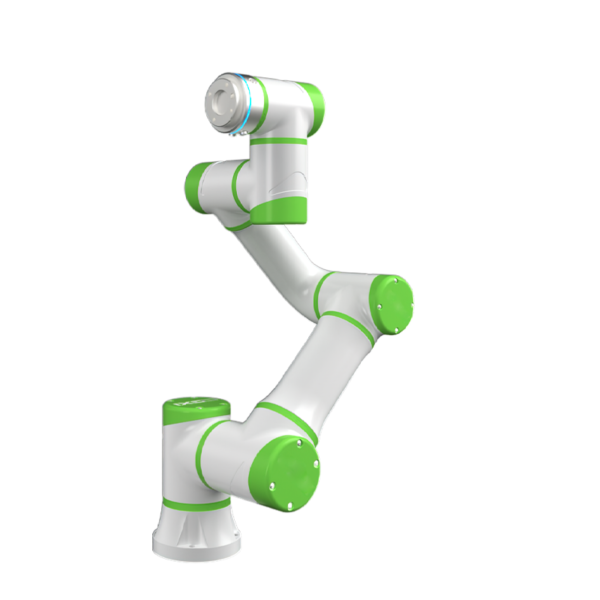
Brazo robótico de pintura QJR6-2700P

  • Sin construcción de muñeca de singularidad frontal, tubería incorporada opcional, lo que facilita el trabajo de enseñanza de pulverización de seguimiento sincrónico.
  • Usando estructura de bus, conveniente para expansión y alta velocidad.
  • Precisión de posicionamiento repetido: ±0.5 mm
  • Envergadura: 2035 mm
  • Carga útil: 10 kg

Descarga de base de datos

Instrucciones para la impresión en alta definición

Parámetros técnicos

Modelo QJR6-2700P
Número de eje 6
carga útil 6kg
Repetir posicionamiento ±0.5 mm
Envergadura máxima 2701 mm
Rango de movimiento J1 ± 95º
J2 ﹢102º,﹣53º
J3 ﹢80º,﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Velocidad máxima J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Par permitido J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Momento de inercia J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Peso corporal del robot 400kg
Capacidad de potencia 3.9kVA
Gabinete Tamaño 650 750 * * 1150mm
Gabinete Peso 140kg
Fuente Trifásico de cuatro hilos
Formulario de instalación Montado en el suelo
Aplicación Para la pintura no existe ningún punto de singularidad, lo que facilita mucho la programación didáctica.

Dibujo de dimensiones generales del robot y rango de movimiento

QJR6-2700P Dimensión total

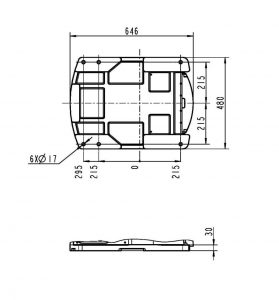
Dibujo de dimensiones de montaje de la base del robot

Dibujo de dimensiones de montaje QJR6-2700P

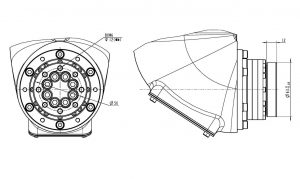
Plano de dimensiones de instalación del extremo del robot

Diagrama de interfaz de instalación QJR6-2700P

Logotipo de EVST
Descripción general de privacidad

Este sitio web utiliza cookies para que podamos brindarle la mejor experiencia de usuario posible. La información de cookies se almacena en su navegador y realiza funciones tales como reconocerlo cuando regrese a nuestro sitio web y ayudar a nuestro equipo a comprender qué secciones del sitio web le resultan más interesantes y útiles.