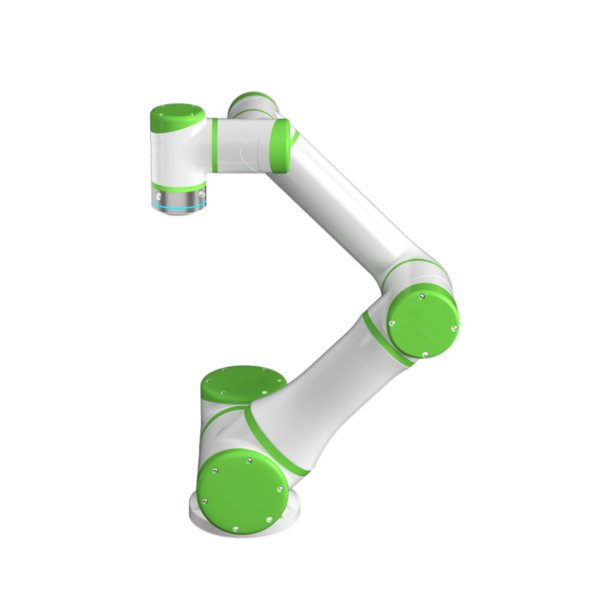
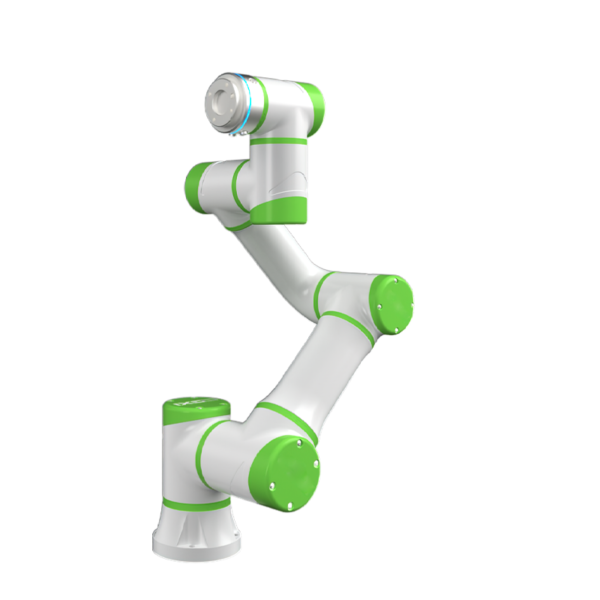
brazo robótico QJR10-2001 de la distancia de alcance de la carga útil 10m m de 2000kg

  • El diseño es muy compacto, instalación flexible con posición de suelo o inversa.
  • Amplio espacio de trabajo, alta velocidad de funcionamiento, alta precisión de posicionamiento repetido, adecuado para soldar, pulverizar, cargar y descargar, manipular, clasificar, ensamblar y otras una amplia gama de aplicaciones.
  • Precisión de posicionamiento repetido: ±0.05 mm
  • Envergadura: 2001 mm
  • Carga útil: 10 kg

Descarga de base de datos

Instrucciones para la impresión en alta definición

Parámetros técnicos

Modelo QJR10-2000
Número de eje 6
carga útil 10kg
Repetir posicionamiento ±0.05 mm
Envergadura máxima 2001 mm
Rango de movimiento J1 ± 172º
J2 ﹢158º,﹣110º
J3 ﹢83º,﹣92º
J4 ± 170º
J5 ± 125º
J6 ± 360º
Velocidad máxima J1 150º / s
J2 150º / s
J3 183º / s
J4 430º / s
J5 430º / s
J6 602º / s
Par permitido J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
Momento de inercia J4 0.63kg.m²
J5 0.63kg.m²
J6 0.1kg.m²
Peso corporal del robot 275kg
Capacidad de potencia 4.2kVA
Gabinete Tamaño 580 600 * * 960mm
Gabinete Peso 130kg
Fuente Trifásico de cuatro hilos
Formulario de instalación Suelo, techo
Aplicación Soldadura, pintura, carga y descarga, manipulación, clasificación, montaje, etc.

Dibujo de dimensiones generales del robot y rango de movimiento

Dibujo del rango de movimiento del brazo robótico QJR10-2000

Dibujo de dimensiones de montaje de la base del robot

Dibujo de dimensiones de montaje del brazo robótico QJR10-2000

Plano de dimensiones de instalación del extremo del robot

Dibujo de dimensiones de instalación del extremo del brazo robótico QJR10-2000

Logotipo de EVST
Descripción general de privacidad

Este sitio web utiliza cookies para que podamos brindarle la mejor experiencia de usuario posible. La información de cookies se almacena en su navegador y realiza funciones tales como reconocerlo cuando regrese a nuestro sitio web y ayudar a nuestro equipo a comprender qué secciones del sitio web le resultan más interesantes y útiles.