
Soldadura robótica in situ: suelo, bloqueo, cable.
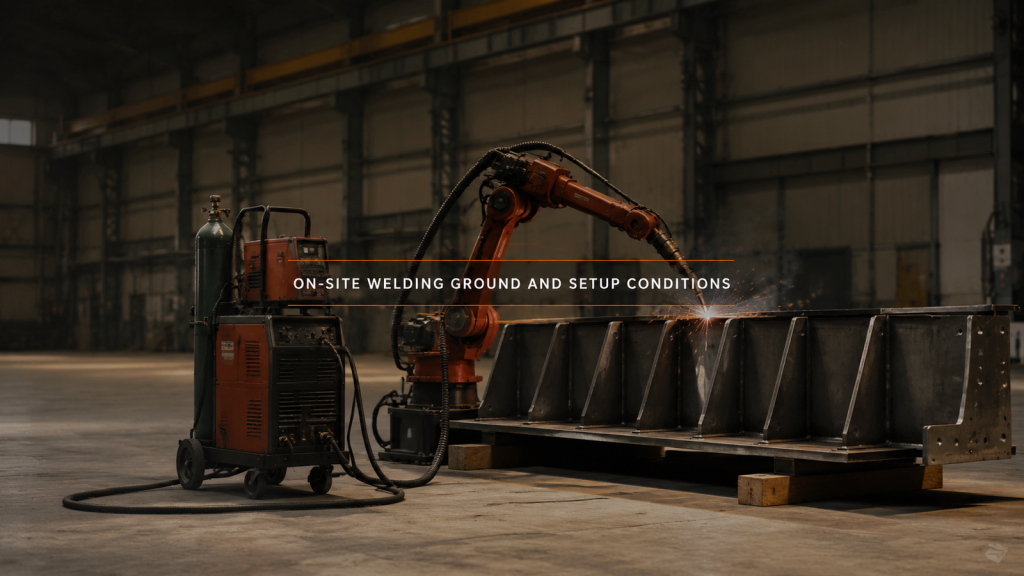
Cuando la pieza no se puede levantar, la unidad de soldadura se desplaza hacia ella, y el suelo, el sistema de bloqueo y el cable de arrastre conforman la configuración.
Máquina de soldadura o robot especializado: ¿Está listo el producto?
La elección entre una máquina de soldar dedicada y un robot depende de la antigüedad del producto: qué componentes adquiere cada sistema y qué costes de modificación conlleva.
Modernización de la automatización en la fabricación de ventiladores: Primero, las limitaciones.
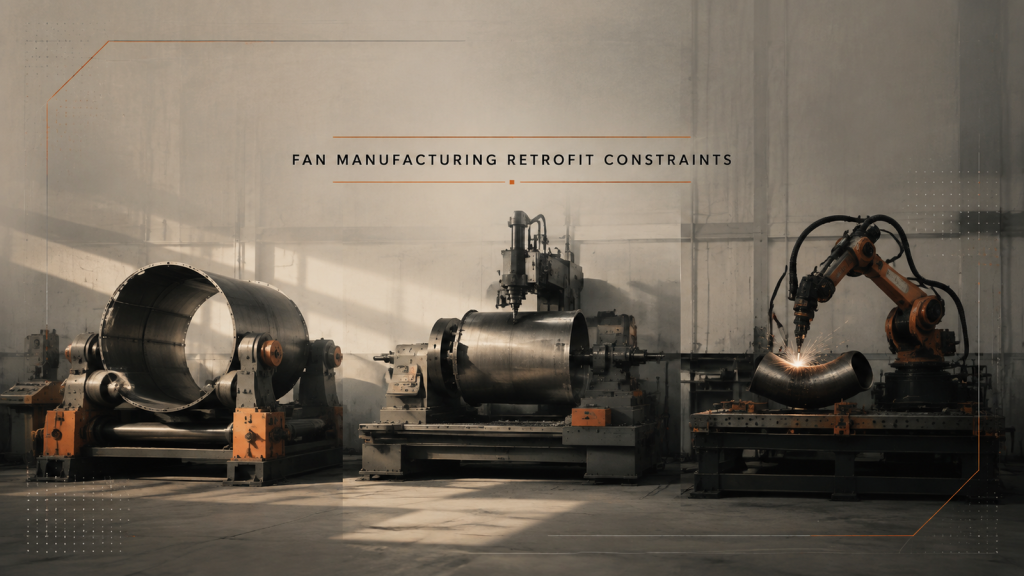
La modernización de la automatización de una fábrica de ventiladores implica una cadena de montaje, no una estación de trabajo. Enumere las limitaciones antes de elegir cualquier robot.
Automatización de la prefabricación: Coste de la entrega
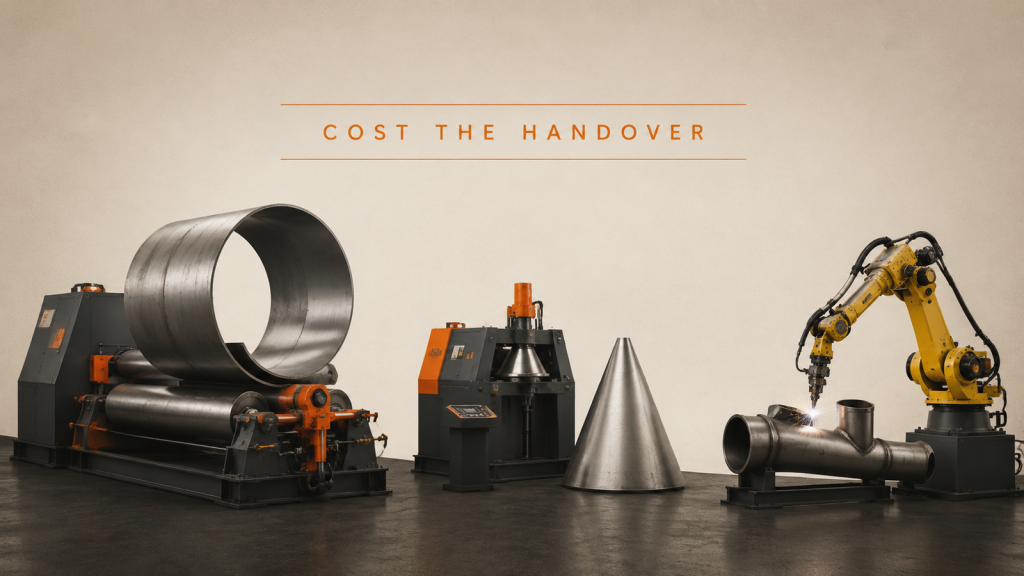
En la automatización de la prefabricación, el laminado, el conformado y la soldadura se automatizan bien individualmente. Lo que determina la producción es la transición entre ellos.
Corte con cabezal robótico: trayectoria, actitud y borde.
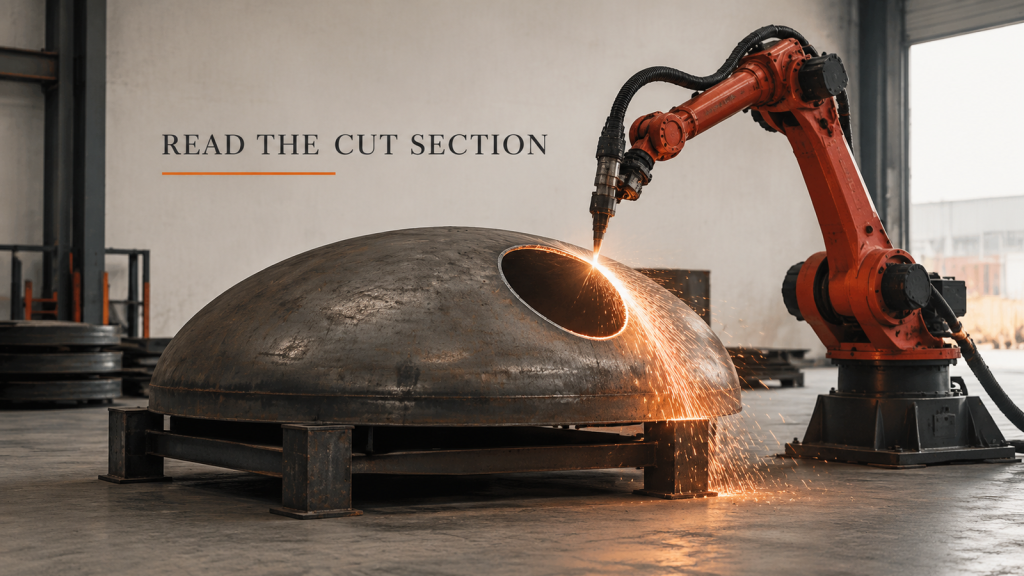
El cabezal robótico de corte traza una trayectoria cerrada sobre una superficie curva. Planifique la trayectoria y la posición de la antorcha simultáneamente, y luego evalúe el borde de corte.
Robot SCARA o de seis ejes: deja que el movimiento elija.
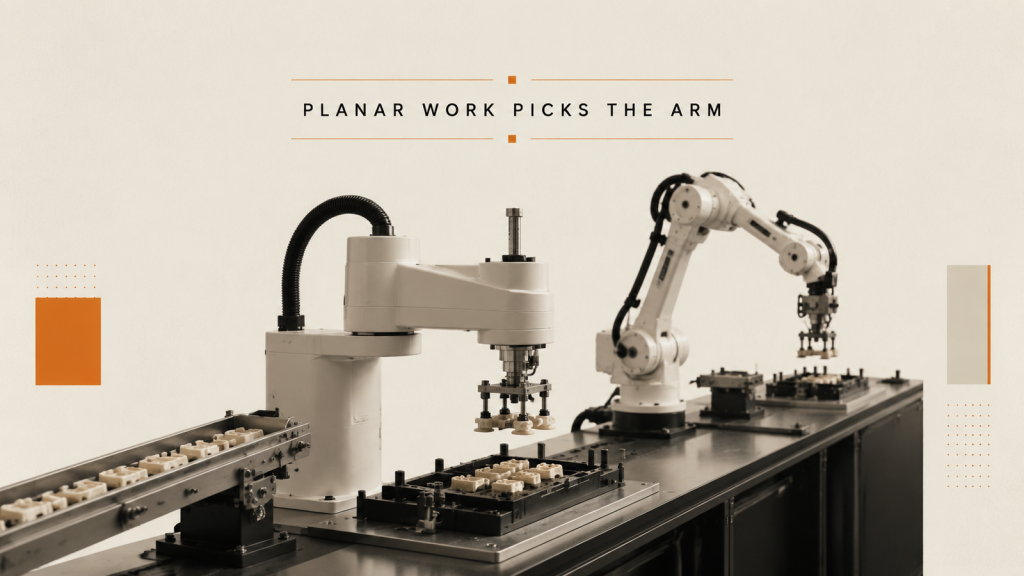
La elección de un robot SCARA o un brazo de seis ejes para el ensamblaje de piezas pequeñas comienza con el movimiento de cada paso, no con el número de ejes que aparece en un catálogo.
Carga útil del robot: por qué la pinza debe estar en ella.
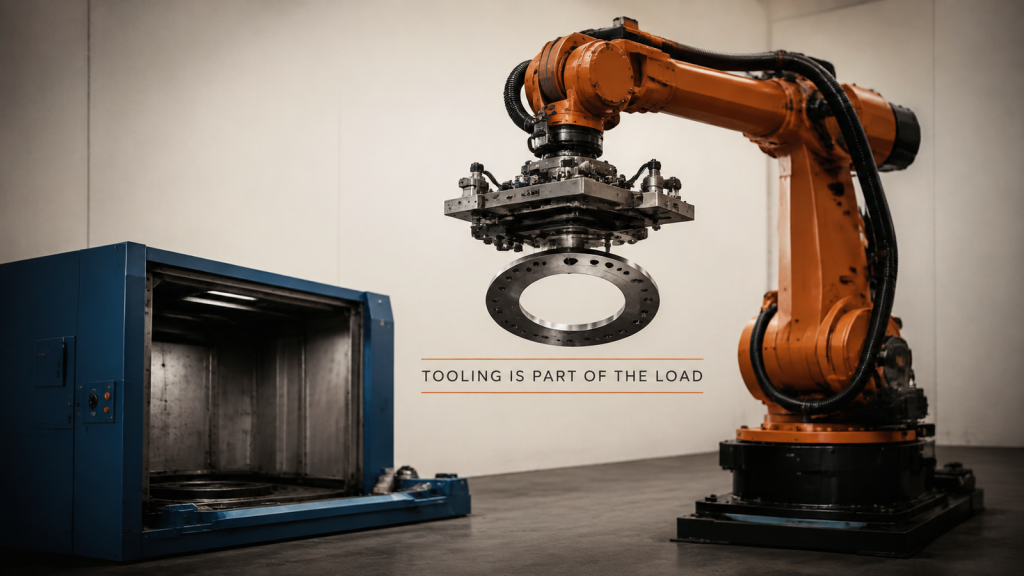
La carga útil del robot debe cubrir tanto la herramienta como la pieza, a la distancia real entre la brida de la muñeca y el centro de masa.
Aceptación de la soldadura: la apariencia es visible, la penetración no lo es.
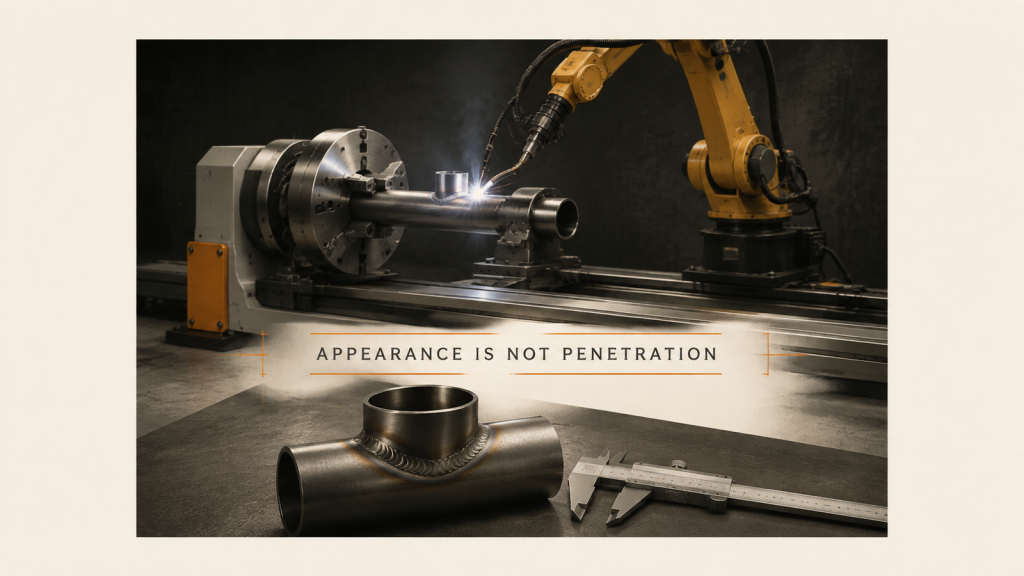
La aceptación de la soldadura se considera fallida cuando la apariencia y la penetración se describen como una sola cláusula. Separe la verificación en línea de la prueba de procedimiento.
Alcance del cobot: tanto el punto de recogida como el de ensamblaje.
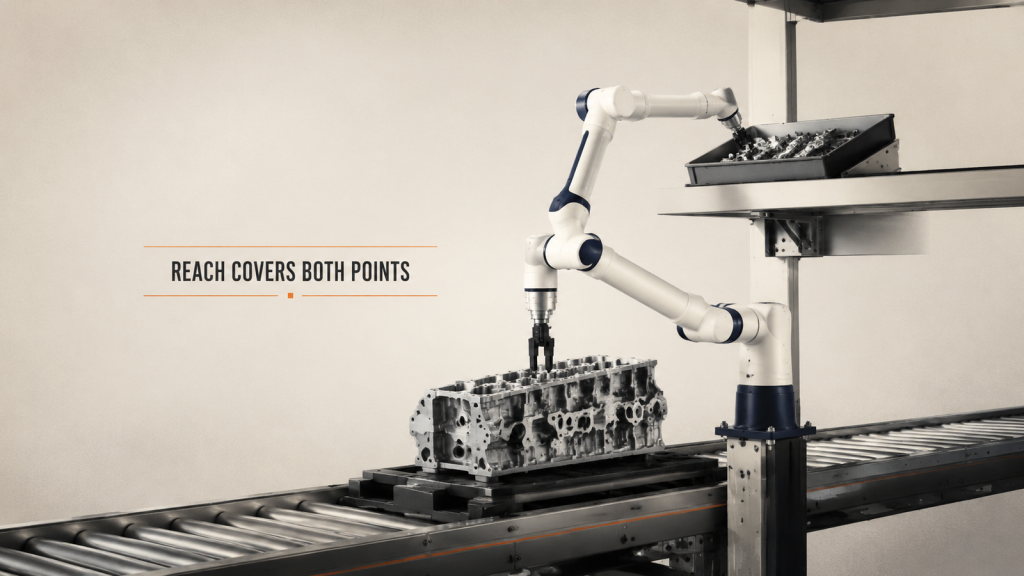
El alcance del cobot no se mide en línea recta. Cada punto de trabajo, longitud de la herramienta, margen de postura y espacio libre para las personas deben incluirse en la misma verificación.
Soldadura móvil: Planifique las posiciones de trabajo para piezas grandes.
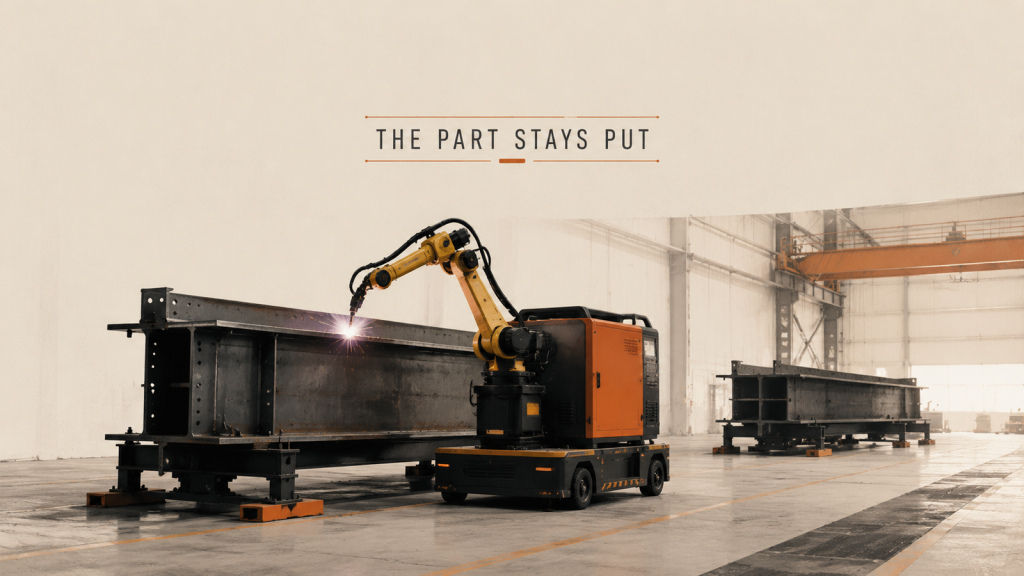
Cuando una pieza es demasiado grande para levantarla, la soldadura móvil traslada el equipo. La posición de estacionamiento y la recuperación del punto de referencia se convierten en la unidad de planificación.
Control de máquinas: Un robot atendiendo a varias máquinas
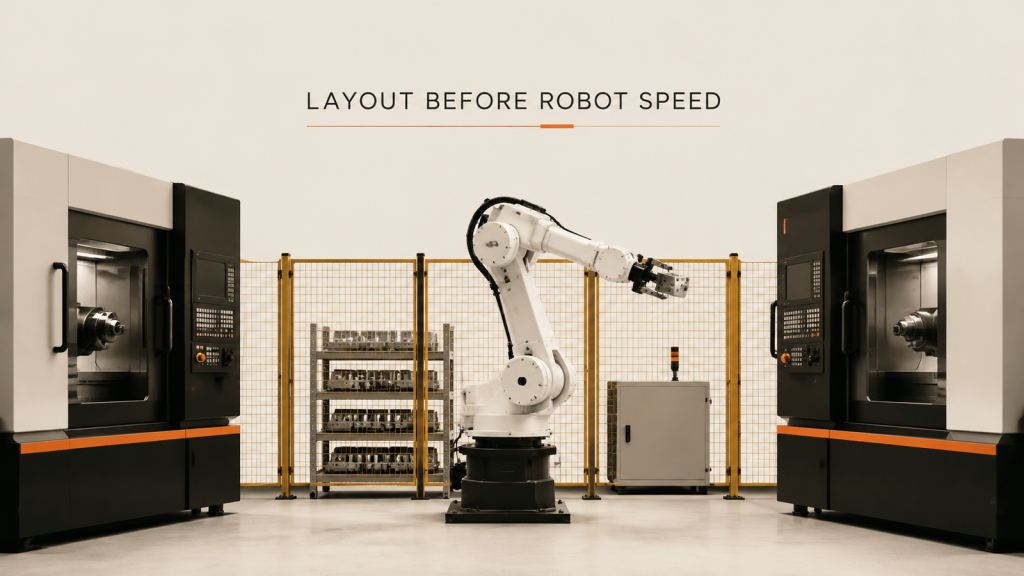
En el manejo de máquinas con un robot y varias máquinas, el alcance, el tiempo de espera y el acceso restringido determinan el caso mucho antes que la velocidad del brazo.
Soldadura de chapa delgada: la distorsión comienza en la sujeción.
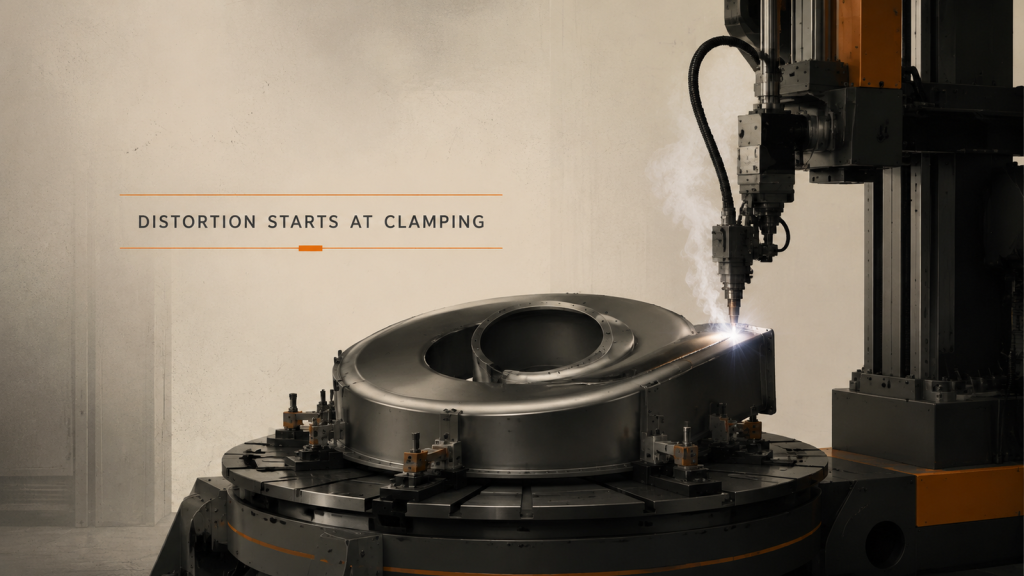
En la soldadura de chapa fina, la distorsión provoca más retrabajo que los defectos de soldadura. La posición de las abrazaderas y la secuencia de soldadura determinan la forma final.