
En SCARA-robot står for Selective Compliance Assembly Robot Arm. SCARA-robotter har et specielt armdesign. Dette design hjælper dem med at bevæge sig hurtigt og præcist fra side til side. Mange industrier bruger SCARA robotterElektronik- og bilvirksomheder bruger dem til monterings- og emballeringsopgaver. Asien-Stillehavsområdet bruger SCARA-robotter mest.
SCARA-robottens grundprincipper
Hvad er en SCARA-robot
A SCARA robot er en slags industrirobot. Den er lavet til job, der skal være hurtige og meget præcise. ISO 8373 siger, at en SCARA-robot har to roterende led. Disse led er side om side og lader den bevæge sig i et fladt område. Dette design lader robotten bøje sidelæns, men forblive stiv op og ned. SCARA-robotter er fantastiske til pick-and-place, samling og pakning. De kan flytte ting hurtigt og forsigtigt. Derfor bruger elektronik- og bilfabrikker dem meget.
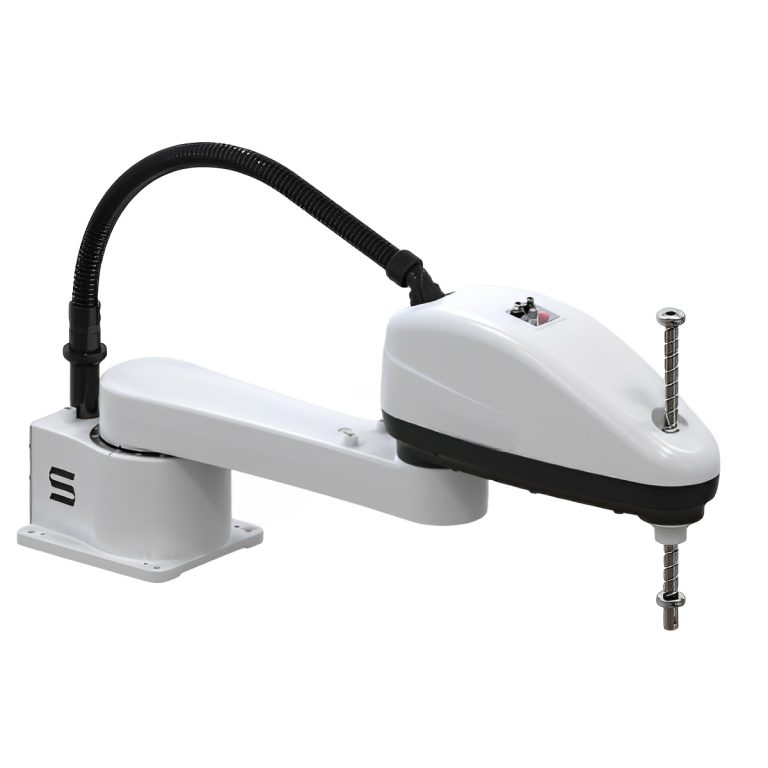
SCARA-akronym og historie
SCARA står for "Selective Compliance Arm for Robotic Assembly". Folk begyndte at bruge dette navn i slutningen af 1970'erne. I 1979 lavede Sankyo og IBM de første SCARA-robotter. Disse robotter blev fremstillet på Yamanashi University i Japan. Dette var en stor forandring for scara-robotter i fabrikker. Fabrikker brugte snart scara-robotter til at håndtere wafere i fremstillingen af halvledere. Dette satte en ny regel for at være hurtig og præcis.
Design og bevægelse
SCARA-robotter har en speciel armform. Armen har to hovedled, der roterer omkring op-og-ned-linjer. Dette giver robotten et rundt arbejdsområde. Designet lader robotten bevæge sig hurtigt og forsigtigt i et fladt område. Den op-og-ned-gående del forbliver stiv for gode vertikale bevægelser. Denne specielle bøjning lader Scara-robotter arbejde jævnt og hurtigt. Tabellen nedenfor viser, hvordan Scara-robotter adskiller sig fra andre robotter:
|
Feature/Aspekt |
SCARA robotter |
Cartesiske robotter |
Artikulerede robotter |
|---|---|---|---|
|
Ledkonfiguration |
Roterende skulder- og albueled |
Lineære aktuatorer (X, Y, Z) |
Flere roterende samlinger |
|
Bevægelsesakser |
X, Y, Z, plus rotation |
Lineær i X, Y, Z |
Komplekse 3D-bevægelser |
|
Stivhed |
Stiv vertikalt, fleksibel horisontalt |
Høj stivhed |
Fleksibel, mindre stiv |
|
Arbejdskonvolut |
Circular |
Rektangulær |
Stor, kompleks |
|
Hastighed og præcision |
Hurtig, høj præcision |
høj præcision |
God til komplekse opgaver |
SCARA robotter bruger fire servoakser til at hjælpe dem med at bevæge sig sammen. Dette hjælper dem med at udføre det samme job igen og igen med omhu. De er små og hurtige, så de passer ind i trange rum og travle samlebånd.
Hvordan en SCARA-robot fungerer: Struktur, akser og frihedsgrader
En SCARA-robot er en fireakset industrirobotarm, hvis to vandrette roterende led er stablet på parallelle lodrette akser, hvilket giver den selektiv overholdelse: armen er fleksibel (eftergivende) i det vandrette XY-plan og stiv i den lodrette Z-retning. SCARA er en forkortelse for Selektiv overensstemmelsessamling Robotarm (også skrevet Selective Compliance Articulated Robot Arm). Designet blev først udviklet i 1978 af professor Hiroshi Makino ved Yamanashi University i Japan; se Hvem opfandt den første SCARA-robot for den fulde historie.
Sådan fungerer en SCARA-robot
"Selektiv eftergivenhed" er det definerende princip. To serieforbundne armsegmenter roterer hver omkring en lodret akse, så værktøjets midtpunkt kan svinge hurtigt og give efter sidelæns for at sætte et emne på plads, mens en lodret kugleskrue (pinden) holder lasten stift mod nedadgående kraft. En typisk pick-and-place-cyklus kører i fire trin:
- Leddene J1 og J2 roterer sammen for at placere armen over opsamlingspunktet i XY-planet.
- Z-aksens pinol bevæges ned, og endeeffektoren griber fat i emnet.
- Pinolen trækkes tilbage, og J1/J2 svinger til placeringspunktet, mens J4's håndled roterer emnet til den ønskede retning.
- Z-aksen sænkes, emnet frigives, og armen vender tilbage for at starte den næste cyklus.
For et dybere kig på bevægelsen og hvordan den sammenlignes med kollaborative robotter, se vores SCARA-robottens arbejdsprincipvejledning.
Frihedsgrader (DOF) og aksenavngivning
En standard SCARA-robot har fire frihedsgrader (4 DOF), der er knyttet til fire akser. Tre akser indstiller værktøjets X-, Y- og Z-position, og den fjerde indstiller dets rotation omkring den lodrette akse; armen kan ikke vippe eller rulle, og det er netop den begrænsning, der gør den hurtig. Den lodrette akse kaldes Z-aksen fordi den bevæger værktøjet lige op og ned langs Z-retningen af en kartesisk koordinatramme, hvilket matcher højdeaksen, der bruges på værktøjsmaskiner og CNC-systemer. De fire akser og deres bevægelser er:
| Akse / Del | Bevægelsestype | Typisk rækkevidde | Funktion |
|---|---|---|---|
| J1 – Basis-/skulderled | Rotary | ±120° til ±140° | Svinger hele armen rundt om basen for at indstille den første XY-koordinat. |
| J2 – Led / albueled | Rotary | ±140° til ±150° | Roterer underarmen for at nå det nøjagtige XY-punkt inden for den cirkulære arbejdskonvolut. |
| Z-akse – pinol / kugleskrue | Lineær | 100–400 mm slaglængde | Hæver og sænker endeeffektoren; bærer den vertikale belastning med høj stivhed. |
| J4 – Håndledsende (theta/T-akse) | Rotary | ± 360 ° | Roterer endeeffektoren for at orientere den grebne del. |
Dette fireaksede layout er grunden til, at en SCARA-robot leverer en repeterbarhed på helt ned til ±0.01-0.025 mm på plant arbejde, samtidig med at den forbliver hurtigere og billigere end en seksakset arm. Når en opgave kræver fuld rumlig orientering - vipning, vinklede tilgange eller komplekse 3D-baner - er en seksakset robot med 6 DOF det bedre valg; vores guide til Forskelle mellem kartesiske, seksaksede og SCARA-robotter forklarer, hvornår man skal vælge hver enkelt.
SCARA-robotter i industrien
Anvendelser af SCARA-robotter
SCARA-robotter er vigtige i mange brancher. De er hurtige og meget præcise. Disse robotter udfører job, der skal udføres på samme måde hver gang. Her er nogle af de vigtigste måder, de bruges på:
-
Vælg og placer: SCARA-robotter flytter små dele hurtigt og omhyggeligt. De hjælper med at samle elektronik.
-
Maskinpleje: De sætter dele i maskiner og tager dem ud. Det gør arbejdet hurtigere.
-
Emballage: Disse robotter putter hurtigt ting i kasser eller beholdere.
-
Inspektion: SCARA-robotter tjekker, om produkterne er i orden, ved hjælp af kameraer og sensorer.
Andre brancher bruger også SCARA-robotter til specialopgaver:
|
Industriel anvendelse |
Typiske udførte opgaver |
|---|---|
|
Mikroautomatisering i lægemidler |
Flytning af små dele i forbindelse med fremstilling af lægemidler og forskning; håndtering af stykker mindre end 1 mm |
|
Mad- og drikkevareindustrien |
Forarbejdning og pakning af fødevarer; brug af sikre materialer og nem rengøring |
|
Hjælp til 3D-printning |
Hjælp med 3D-printning; udlevering af materialer; efterbehandling |
|
Laboratorieautomation |
Klargøring af prøver, rengøring og arbejde med laboratoriecomputere |
|
Detailautomatisering |
Håndtering af varer i automater eller små varehuse; brug af objektgenkendelse |
SCARA-robotter hjælper også med at fremstille batterier, flytte varer, biovidenskab og maskiner. For eksempel forbedrede en fabrik sin sensorlinje ved at bruge en SCARA-robot med en gantry-robot. Dette producerede flere produkter og sparede plads. Det viser, hvordan SCARA-robotter hjælper med at gøre arbejdsområder fleksible.
Fordele ved SCARA-robotter
SCARA-robotter har mange fordele i forhold til andre robotarme. Deres form gør, at de bevæger sig hurtigt og er meget præcise, primært til side-til-side-opgaver. Her er nogle af de vigtigste fordele:
-
SCARA-robotter er fantastiske til hurtige, gentagne job med høj præcision.
-
Deres armdesign gør, at de afslutter opgaver hurtigere, så de er gode til pick-and-place.
-
De forbliver hurtige, selv når de løfter tungere ting, i modsætning til nogle andre robotter.
-
SCARA-robotter er små, så de sparer plads og er billigere at sætte op.
-
De har motorer og controllere indeni, så de er nemme at installere og kræver mindre ledningsføring.
-
De er nemme at programmere og tilslutte, ofte med plug-and-play.
-
SCARA-robotter kræver mindre reparation, fordi de har færre bevægelige dele, hvilket sparer penge.
-
Deres høje nøjagtighed hjælper med at kontrollere kvaliteten og reducere spild.
SCARA robotter hjælpe virksomheder med at bruge mindre ved at have brug for færre medarbejdere og gør arbejdet hurtigere. De gør også job mere sikre ved at udføre farligt arbejde.
I virkeligheden har virksomheder, der producerer elektronik og biler, set store forbedringer. For eksempel EVS3-400 SCARA-robot hjælper med at pakke og flytte skrøbelige elektroniske dele. Dette gør arbejdet mere præcist og hurtigere.
Begrænsninger af SCARA-robotter
SCARA-robotter er stærke, men har nogle svagheder:
-
SCARA-robotter er små og rækker ikke langt, så deres arbejdsområde er begrænset.
-
Nyttelasten er begrænset af producentens nominelle værdi, ikke af en tommelfingerregel. Nominellen på databladet er den maksimale masse, som bygherren certificerer under de angivne forhold, og den skal dække endeeffektoren og emnet sammen - en nominel arm på 6 kg bærer højst 6 kg, ikke mere. Tyngdepunktets forskydning fra flangen og lastens inertimoment reducerer det brugbare tal yderligere; overskridelse af den tilladte inerti tvinger lavere hastighed og acceleration, selv når selve massen er inden for området.
-
Bevægelsen er hovedsageligt vandret: den vertikale (Z) bevægelse er kort sammenlignet med den horisontale rækkevidde, så høj stabling, dyb indsætning eller arbejde på tværs af flere højdeniveauer kan falde uden for grænsefladen.
-
De er ikke så fleksible som 6-aksede robotter, så de kan ikke udføre særlig hårde eller store opgaver.
SCARA-robotter er bedst til hurtige, omhyggelige opgaver med små dele i trange rum. De er ikke de bedste til opgaver, der kræver meget bevægelse eller tunge løft.
Valg af en SCARA-robot
At vælge den rigtige SCARA-robot kræver, at man tænker over nogle vigtige ting. Her er nogle tips:
-
Nyttelast og rækkevidde: Læg sluteffektoren og emnet sammen, og sammenlign derefter det samlede beløb med producentens nominelle nyttelast – og kontroller det tilladte inertimoment og den tilladte tyngdepunktsforskydning ved den hastighed, du har til hensigt at køre, ikke kun det overordnede tal. Rækkevidden skal dække alle pick-and-place-punkter, inklusive fiksturer og buffere.
-
Præcision og nøjagtighed: Vælg en robot, der er præcis nok til dit job, f.eks. inden for elektronik eller medicin.
-
Hastighed og cyklustid: Tænk over, hvor hurtigt robotten skal arbejde for at nå dine mål.
-
Omkostningseffektivitet: Vælg en robot, der passer til dit budget og dine behov.
-
Nem integration og programmering: Find robotter, der er nemme at sætte op og bruge.
-
Monteringsmetode: Bord-/gulv-, væg- og omvendt (loft-) montering er ikke udskiftelige — bekræft, at modellen er klassificeret til den ønskede retning, og at bænken eller rammen, den står på, er stiv nok til den acceleration, du planlægger at køre.
-
Lodret (Z) streg og pinol: Kontrollér Z-slaget i forhold til dit højeste greb og dybeste indsættelse, inklusive griberens længde og fikstur- eller bakkehøjde, og kontroller den tilladte nedadgående trykkraft og rotationsområdet (θ) ved pinolen.
-
Miljø og beskyttelse: omgivelsestemperatur og luftfugtighed, IP- eller renrumsklassificering, ESD-krav, og om der er olietåge, kølevæske, støv eller afspyling til stede. Beskyttelsesklasse skal vælges til det faktiske linjemiljø, ikke det nominelle.
-
Betjeningselementer og grænseflader: antallet af digitale og analoge I/O-er, den fieldbus- eller Ethernet-protokol, som din PLC og linjestyring bruger, vision-grænsefladen og dens kalibreringsworkflow samt det programmerings- og undervisningsmiljø, som dit eget team skal vedligeholde.
|
faktor |
Forklaring |
|---|---|
|
payload |
Den nominelle nyttelast skal dække både emnet og værktøjet, med en margen for tyngdepunktsforskydning og inerti. Producentens angivelse er et loft, ikke et udgangspunkt. |
|
Speed |
SCARA-robotter er nogle af de hurtigste, hvilket er godt til hurtigt arbejde. |
|
Fodspor |
SCARA-robotter er normalt mindre end andre robotter med samme rækkevidde. |
|
Gentagelsesnøjagtighed |
Høj nøjagtighed i XY er nødvendig til job som elektronik. |
|
Articulation |
SCARA-robotter har 4 akser, der er gode til pick and place, montering og udlægning af materialer. |
|
Arbejdskonvolut |
Robottens rækkevidde skal dække alle områder i arbejdsområdet. |
På leverandørsiden er EVS SCARA-linjen 4-akset og ligger i nyttelastklassen 3-20 kg med et spændvidde på 400-1000 mm, der er rettet mod 3C-montering og materialehåndtering. EVST's bredere industrirobotserie Dækker hele nyttelastspektret fra kollaborative modeller op til tunge våben, men det er en anden produktklasse og bør ikke læses som SCARA-kapacitet. Repeterbarhed, maksimal hastighed og tilladt inerti er modelspecifikke og angivet i databladet – spørg efter databladet for den model, du faktisk sammenligner, og sammenlign lignende.
Omkostninger og tendenser
SCARA-prissætningen afhænger af nyttelastklasse, rækkevidde, beskyttelsesklasse, controller- og visionsmuligheder samt hvor meget integration der er omkring robotten. Båndene nedenfor er vejledende markedsintervaller, der kun bruges til budgettering – ikke tilbud, og de er ikke knyttet til et bestemt mærke. Den nøjagtige pris afhænger af nyttelast, rækkevidde og konfiguration og bekræftes pr. konfiguration af EVST-salg.
|
Modelniveau |
Typisk prisklasse |
Nyttelast- og rækkeviddeegenskaber |
Typisk konfiguration |
|---|---|---|---|
|
Entry-niveau |
10,000 $ - 40,000 $ |
Enkle opgaver, ikke meget vægt eller rækkevidde |
Grundlæggende pick-and-place eller simpel samling; standardcontroller, begrænset I/O og få muligheder |
|
Mid-range |
40,000 $ - 60,000 $ |
Kan løfte mere, udføre hårdere opgaver |
Højere repeterbarhed, højere hastighed, flere I/O- og fieldbus-muligheder |
|
High-end |
$ 60,000 + |
Smart styring, bedre sensorer |
Bruges til meget præcise opgaver; har visionssystemer og smarte sensorer |
|
Brugte robotter |
30-50% mindre end ny |
Afhænger af stand og garanti |
Billigere, men har muligvis ikke ny teknologi eller garanti |
Den rapporterede tilbagebetalingstid for en SCARA-celle ligger typisk i intervallet 6 til 18 måneder, men tallet er udelukkende en funktion af vagtmønster, lønomkostninger, cyklustid og linjeudnyttelse – byg casen ud fra din egen cyklustid og bemandingstal i stedet for et offentliggjort gennemsnit.
SCARA-robotter bliver smartere og nemmere at bruge. Nye trends inkluderer:
-
AI til hårdere job og bedre syn.
-
Maskinlæring, så robotter selv kan træffe valg.
-
Bedre synssystemer til at se dele og planlægge bevægelser.
-
Modulære designs til nem ændring af opsætninger.
-
Bedre sikkerhed for folk, der arbejder med robotter.
-
Open source-robotik for nemmere programmering og opsætning.
Offentliggjorte prognoser peger på fortsat vækst for SCARA-robotter, hvor almindeligt citerede tal bevæger sig fra omkring 10 milliarder dollars i 2024 til over 16 milliarder dollars i 2030. Prognoser varierer meget i segmentdefinition og metode, så tjek, hvad en given rapport rent faktisk tæller, før du bruger dens tal i en business case.
SCARA-robotter er hurtige og meget præcise. De kan også udføre mange forskellige opgaver. Dette hjælper virksomheder med at arbejde bedre og lave færre fejl. Valg af den rigtige SCARA-robot er vigtigt for gode resultater.
Ofte stillede spørgsmål
Hvad står SCARA for?
SCARA står for Selective Compliance Assembly Robot Arm (også Selective Compliance Articulated Robot Arm). Navnet beskriver dens vigtigste egenskab: den er fleksibel i det vandrette plan, men stiv lodret, hvilket er velegnet til hurtig montering og pick-and-place.
Hvad bruges en SCARA-robot til?
SCARA-robotter udmærker sig ved højhastigheds pick-and-place, montering, pakning og palletering af lette dele, især inden for elektronik og forbrugsvarer, hvor horisontal hastighed og vertikal stivhed er præcis, hvad opgaven kræver.
Hvor mange akser har en SCARA-robot?
De fleste SCARA-robotter har fire akser: to roterende led, der bevæger armen i det vandrette XY-plan, en lodret Z-akse og et roterende håndled. Dette fireaksede layout er det, der gør SCARA-robotter hurtige og præcise til plane opgaver.
Hvad er forskellen på en SCARA og en 6-akset robot?
En SCARA har fire akser og bevæger sig primært i et vandret plan med meget høj hastighed, mens en 6-akset robot kan nå næsten enhver orientering i 3D, men er langsommere til flad pick-and-place. SCARA vinder på hastighed og omkostninger til plant arbejde; se vores sammenligning af kartesiske, seksaksede og SCARA-robotter.
Hvor meget koster en SCARA-robot?
SCARA-robotkroppe starter typisk lavere end seksaksede arme, og implementeringsomkostningerne stiger, når værktøj og integration tilføjes. For en fuldstændig oversigt over robotpriser, se vores Prisguide for robotarmen.