
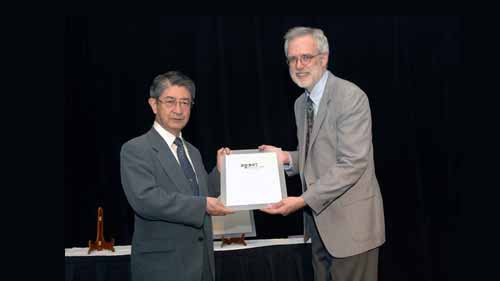
Kilde: robothalloffame.org
Dagens automatiserede industrisektor ville være langt mindre avanceret uden Selektiv overholdelse monteringsrobotter. De spiller en stor rolle i produktionsprocesser, da de er bygget til at arbejde hurtigt og være præcise. Moderne versioner er også anvendelige i flere industrier og en bredere vifte af opgaver.
Det rejser derfor spørgsmålet, hvem der havde sådan en genistreg til at opfinde denne type robot? Mens der i øjeblikket er mange formidable SCARA robotproducenter over hele verden stammer designet fra Japan. Læs videre, og lad os dykke længere ned i den ydmyge begyndelse af denne store robotopfindelse.
Indholdsfortegnelse
Opfindelsen af SCARA-robotten
Kilde: researchgate.net
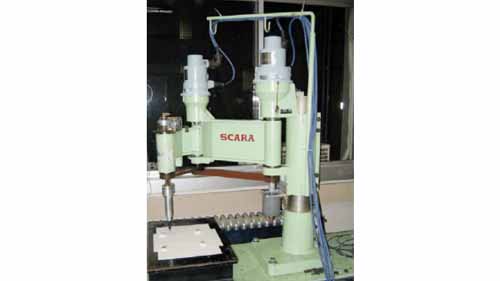
I 1977 den Internationalt symposium om industrielle robotter blev afholdt i Tokyo, Japan. Under denne begivenhed havde eksperter på området mulighed for at se og diskutere den seneste opfindelse, som var SIGMA-samlerobotten. Det præsenterede nye muligheder og ideer, som tidligere ikke var blevet udforsket i feltet.
Professor Hiroshi Makino fra Yamanashi University blev inspireret af ideerne fra symposiet. Han begyndte at forske i emnet yderligere og udforskede nye måder at forbedre samlerobotten på. For at øge sin indsats organiserede han SCARA Robot Consortium, som bestod af ham selv og 13 japanske virksomheder.
I 1978 havde konsortiet opfundet første SCARA robot prototype. Det blev testet for anvendelighed i forskellige industrielle applikationer og parametre såsom hastighed og repeterbarhed. I 1980 lancerede gruppen ledet af professor Makino en anden forbedret version af SCARA-robotten.
SCARA-robotter anvendes i industrier
Kilde: assemblymag.com
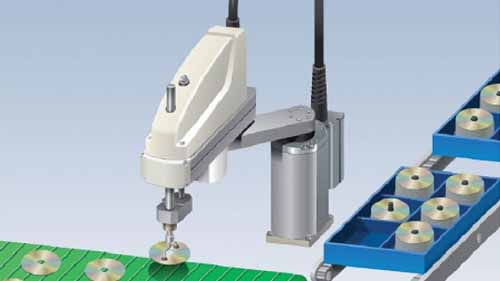
Blandt medlemmerne af konsortiet var et væld af producenter, herunder Fujitsu og Toshiba. Efter succesen med den anden prototype begyndte de at fremstille industrielle scara-robotter i 1981. De anvendte dem på deres fabrikker, men markedsførte og solgte dem også til andre producenter.
Sankyo Seiki, en Japan-baseret producent af spilledåser, var en af de første firmaer, der tog imod scara-robotter. De tilføjede dem til deres produktionslinje samme år og brugte dem til at samle PCB'er til lydforstærkere. Andre virksomheder som Hirata og NEC var også blandt de første til at eje denne type samlerobotter.
Moderne SCARA-robotter
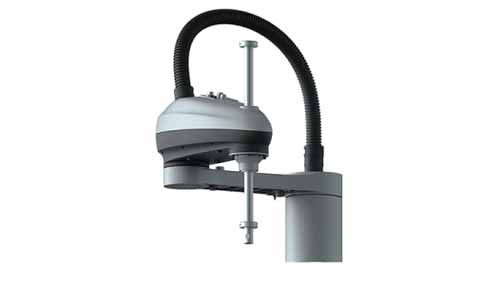
Udviklingen af moderne scara-robotter tog en mere diversificeret tilgang end opfindelsen af originalen. Hver industrirobotproducent udvikler nu deres egen modificerede version med funktioner, der er unikke for deres brand. I sammenligning med ældre modeller har den gennemsnitlige moderne scara-robot:
- Højere nyttelastkapacitet
- Længere armrækkevidde
- Forbedret nøjagtighed opnået ved hjælp af kvalitetsreducere
- Højere hastighed på grund af forbedrede motorer
Andre funktioner som støv- og drypsikre materialer og tilgængeligheden af forskellige sluteffektorer har også i høj grad forbedret scara-robotter. Ud over flere monteringsmuligheder har disse funktioner gjort scara-robotter anvendelige i flere industrier end nogensinde før.
Ikke desto mindre forbliver det grundlæggende driftsprincip for scara-robotter, som professor Hiroshi Makino designede det.
Fremtiden for SCARA-robotter
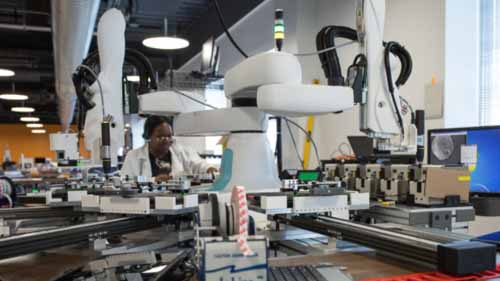
Kilde: robotics.org
Baseret på aktuelle tendenser i robotindustrien er her nogle fremskridt, der kan forekomme i fremstillingen af scara-robotter.
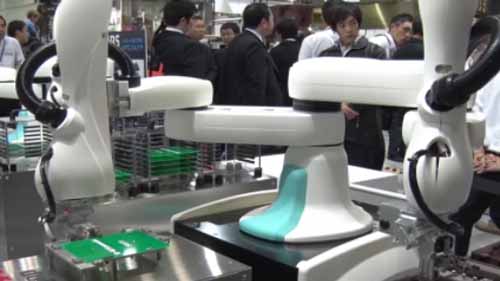
SCARA-robotter med to arme
En to-arm scara robot er en robot med to scara robot arme monteret på en base. De minder ret meget om et menneske med to arme. De er i øjeblikket et nyt koncept, da ikke mange robotproducenter producerer dem. Men på grund af deres høje produktivitet og adskillige fordele, vil de sandsynligvis blive en grundpille i branchen.
Let programmerbare SCARA-robotter
Mens programmering og styring af scara-robotter tidligere ofte krævede kvalificeret arbejdskraft, kan det snart ændre sig. Fremkomsten af let-at-bruge forudinstalleret software og lærbare scara-robotarme udstyret med synssensorer kan gøre programmering unødvendig. Desuden er begge disse metoder nemme at bruge og kræver ingen særlige færdigheder.
Prisoverkommelighed
De oprindelige modeller af scara-robotter kostede millioner af Yen i Japan. Robotkomponenter var svære at finde og derfor dyre. Det har siden ændret sig, og producenterne fokuserer nu også på billige scara-robotter for at imødekomme flere kunder.
Samarbejdsfunktioner
I de fleste fabrikker er menneskelige arbejdere i stigende grad dele arbejdspladser med robotter. Der er sket betydelige fremskridt med hensyn til at sikre, at sådanne arbejdsmiljøer er sikre for personalet. Kollisionssensorer og rundkantede robotdesigns er nogle af de forholdsregler, som robotproducenterne tilbyder i øjeblikket. Ikke desto mindre er de ikke fuld-bevis, og det vil være interessant at se, hvilke andre muligheder udviklere vil tilbyde for at løse denne udfordring.
Konklusion
Verden skylder bestemt en tak til professor Hiroshi Makino for hans forvaltning i forbindelse med opfindelsen af SCARA-robotten. Mens indsatsen af fabrikanter af robotarme kan ikke afvises, det er hans engagement og vision, der gjorde SCARA-robotter til virkelighed.
Læs også:
Malerkabine | Robotsprøjtning | Maling af autodele
Malerrobot Pris|Malerrobotarm|Spraying Malerrobot
Malerrobot | Robotmaling | Robot maleri celle
For en fuldstændig introduktion til armtypen, se Hvad er en SCARA-robot.